Wollemi ist eine vollständig offene, modulare Klein-Satellitenplattform und seine erste Mission: ein wissenschaftsorientierter 12U CubeSat mit einem gestaffelten 50-Jahres-Überlebens-Design, das Ende-zu-Ende aus Konfigurationsdateien generiert und bei jeder Änderung durch eine automatisierte Regression überprüft wird.
Ziehen zum Orbitieren; einmal klicken, um Scroll-Zoom zu aktivieren – dies ist das echte parametrische CAD-Modell, kein Bild.
Keine Folien: jede Darstellung, jede Zeichnung und jede Zahl auf dieser Seite stammt von einem echten, geprüften Modell – ändern Sie es, und die Seite ändert sich mit ihm.
Wollemi ist ein offenes, modulares, langlebiges 12U-Wissenschaftsobservatorium und Referenzplattform. Es erzeugt Daten zu Weltraumwetter, Strahlung und Erdbeobachtung über mehrere Jahrzehnte, demonstriert robuste Elektronik und Software im Orbit und veröffentlicht das Design, die Daten und die Werkzeuge für die Wiederverwendung durch jedermann.
Langzeitdaten: Magnetfeld, energiereiche Teilchen, solare Röntgen-/UV-Strahlung, totale solare Irradiance, Strahlendosis, Plasma, VLF, Gammastrahlenausbrüche.
5 m Klasse-Abbildungsfernrohr, hyperspektrale Szenen mit derselben Optik, thermische Infrarot-, Weitwinkel-Nachtbilder.
Strahlungsverhalten von drei verschiedenen Compute-Familien und von Flash-Speichertypen über Jahre, wobei die Fehlerdaten offen veröffentlicht werden.
Der Bus, das Zellgitter, die Rückseite, das Protokoll und das Werkzeug werden einmal entworfen und wiederverwendet: eine neue Mission ist eine Konfigurationsänderung plus neue Karten, nicht ein Neugestaltung.
Hardware unter CERN-OHL-S-2.0, Software unter Apache-2.0, Dokumente unter CC-BY-4.0 -- veröffentlicht und REUSE-konform zusammen mit dem restlichen Design.
Eine gestaffelte Überlebensarchitektur: Der Leuchtturm und der Supervisor sind so konzipiert, dass sie die Batterien überdauern, die wiederum die schwere Berechnung überdauern – sanfter Abbau, kein einzelner Fehlerpunkt.
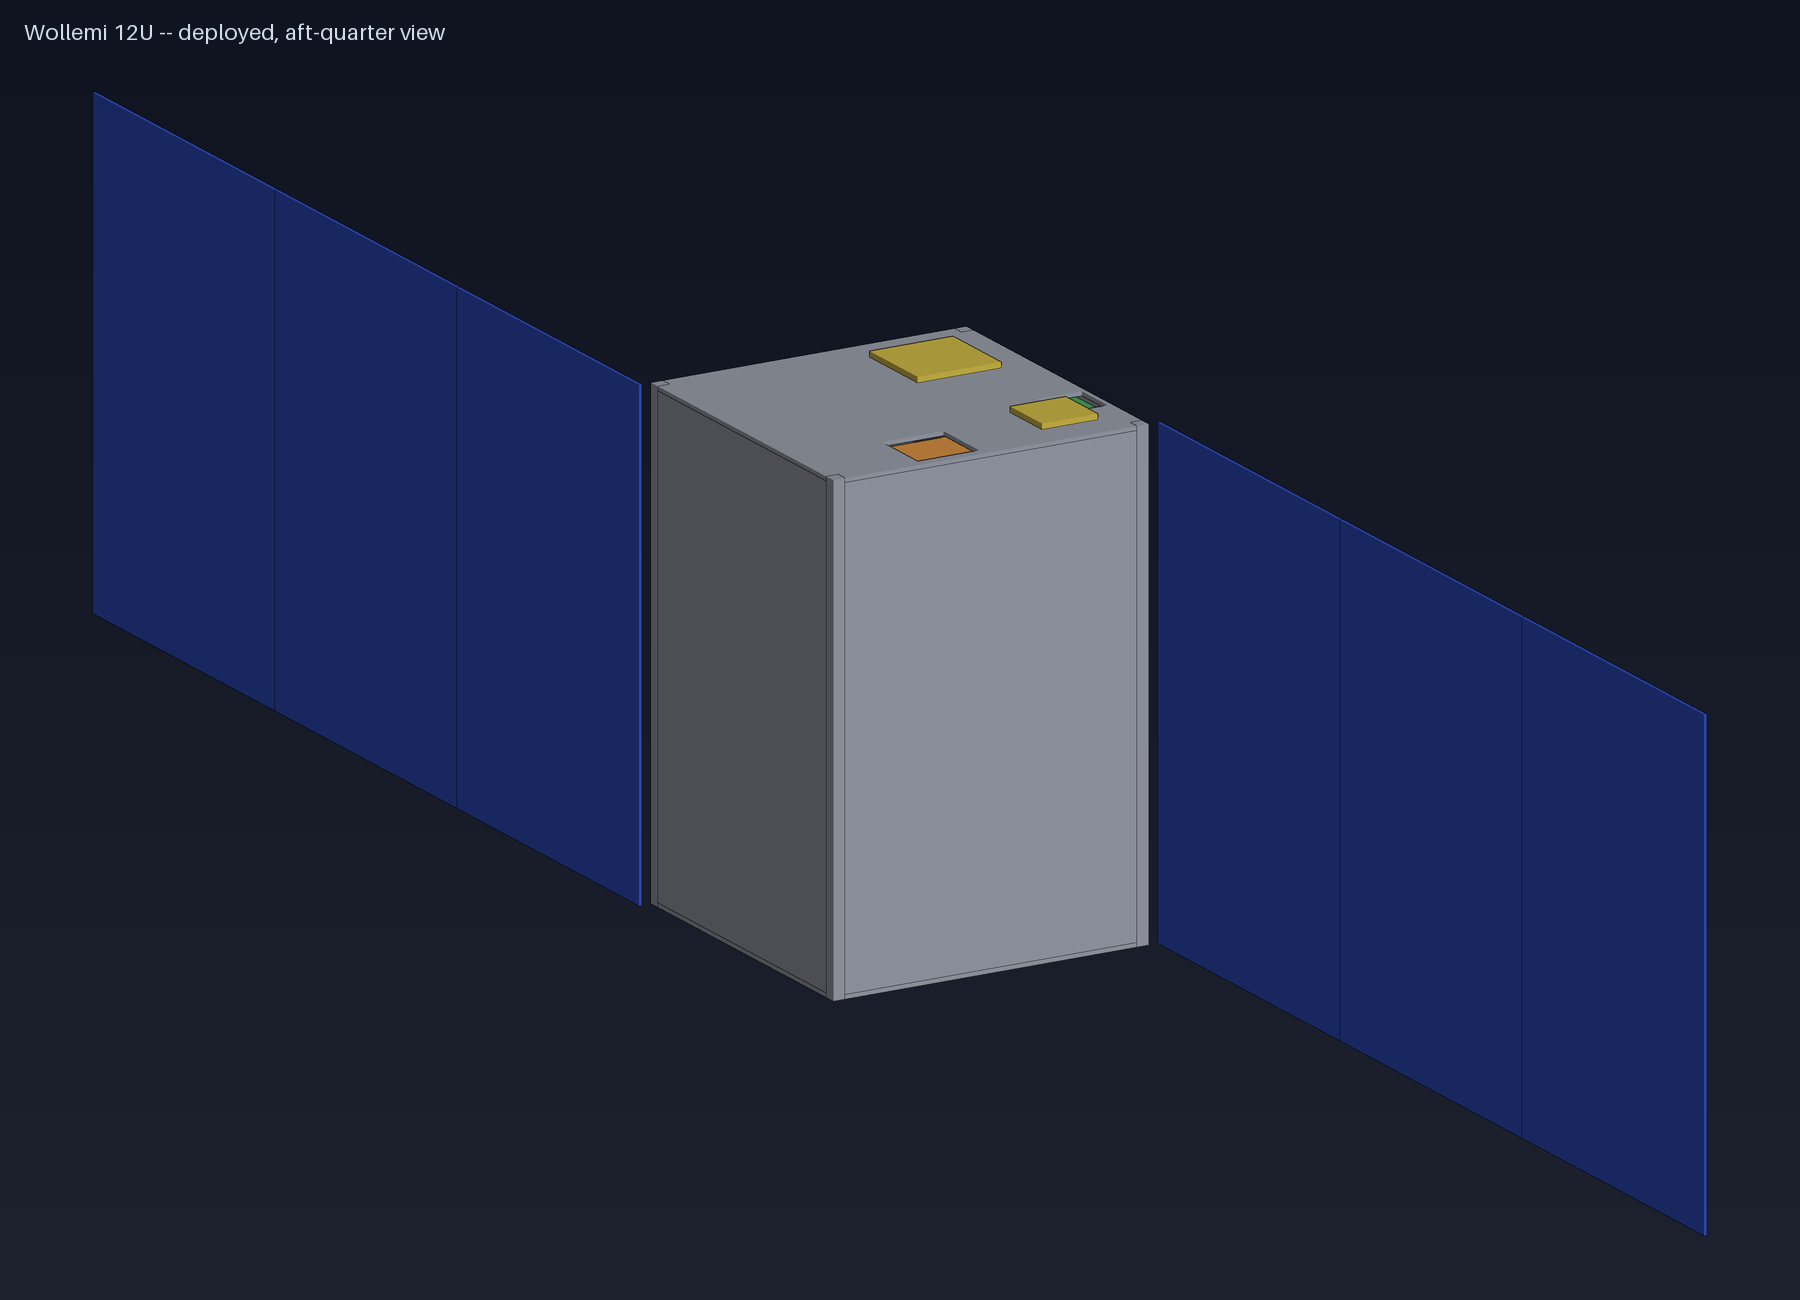
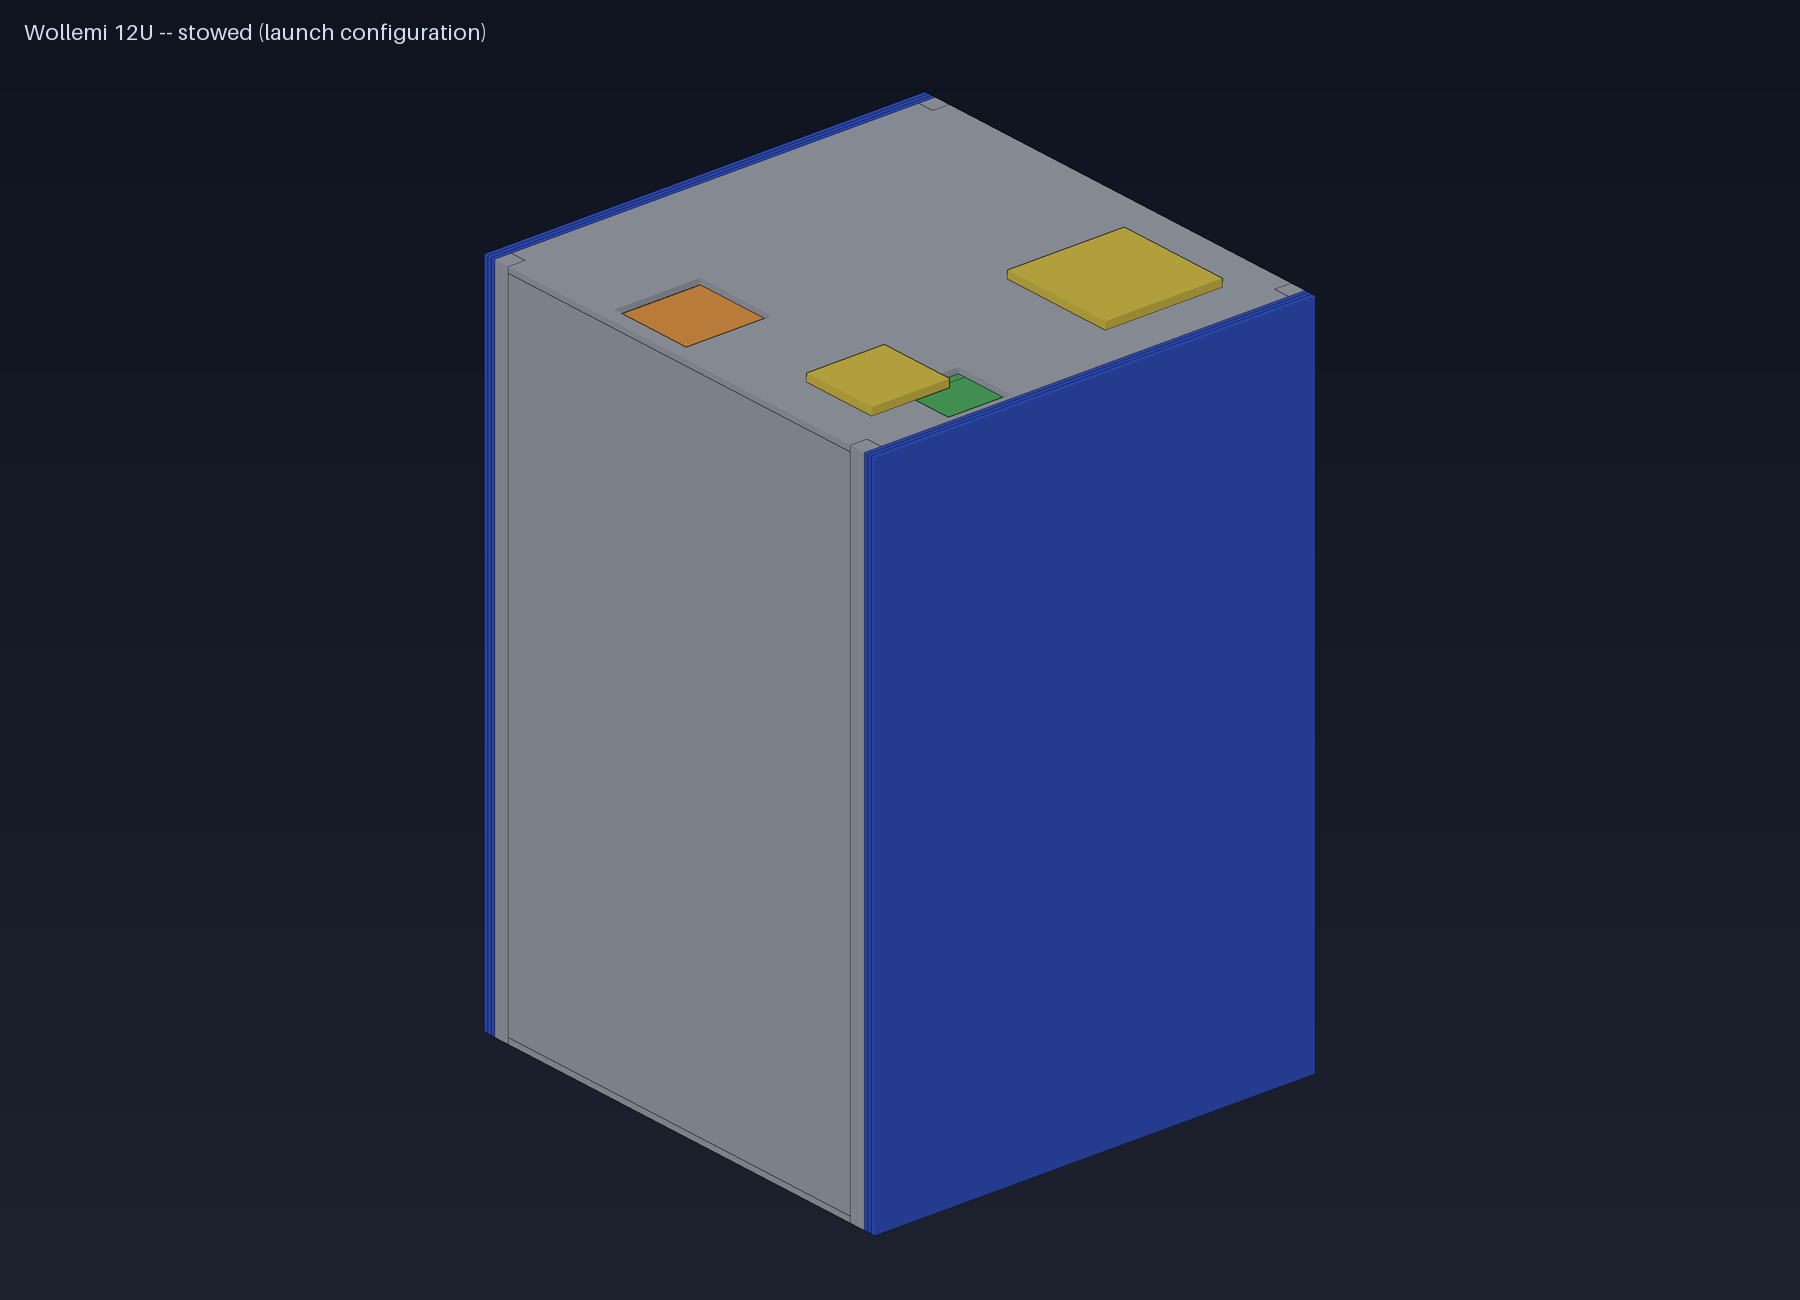
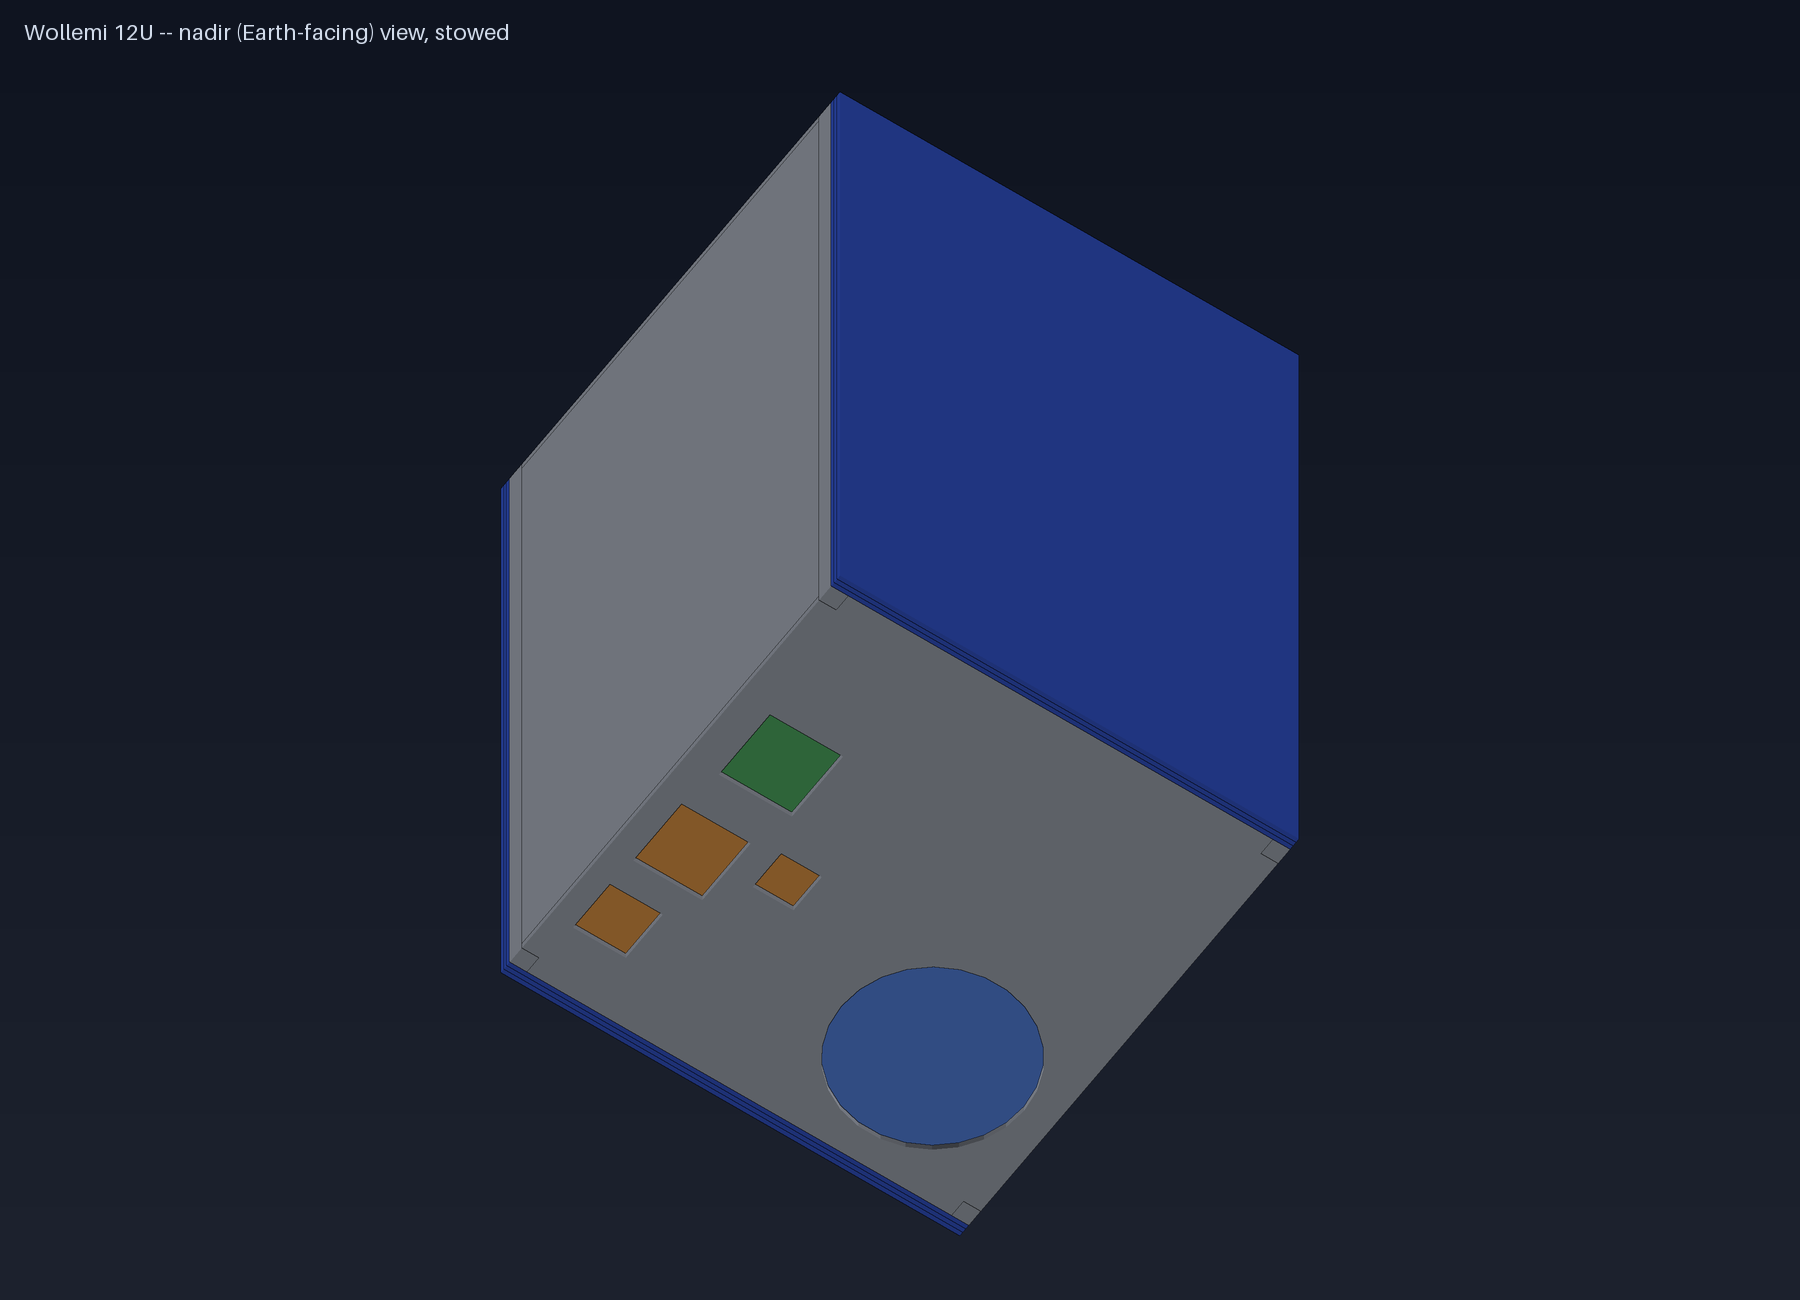
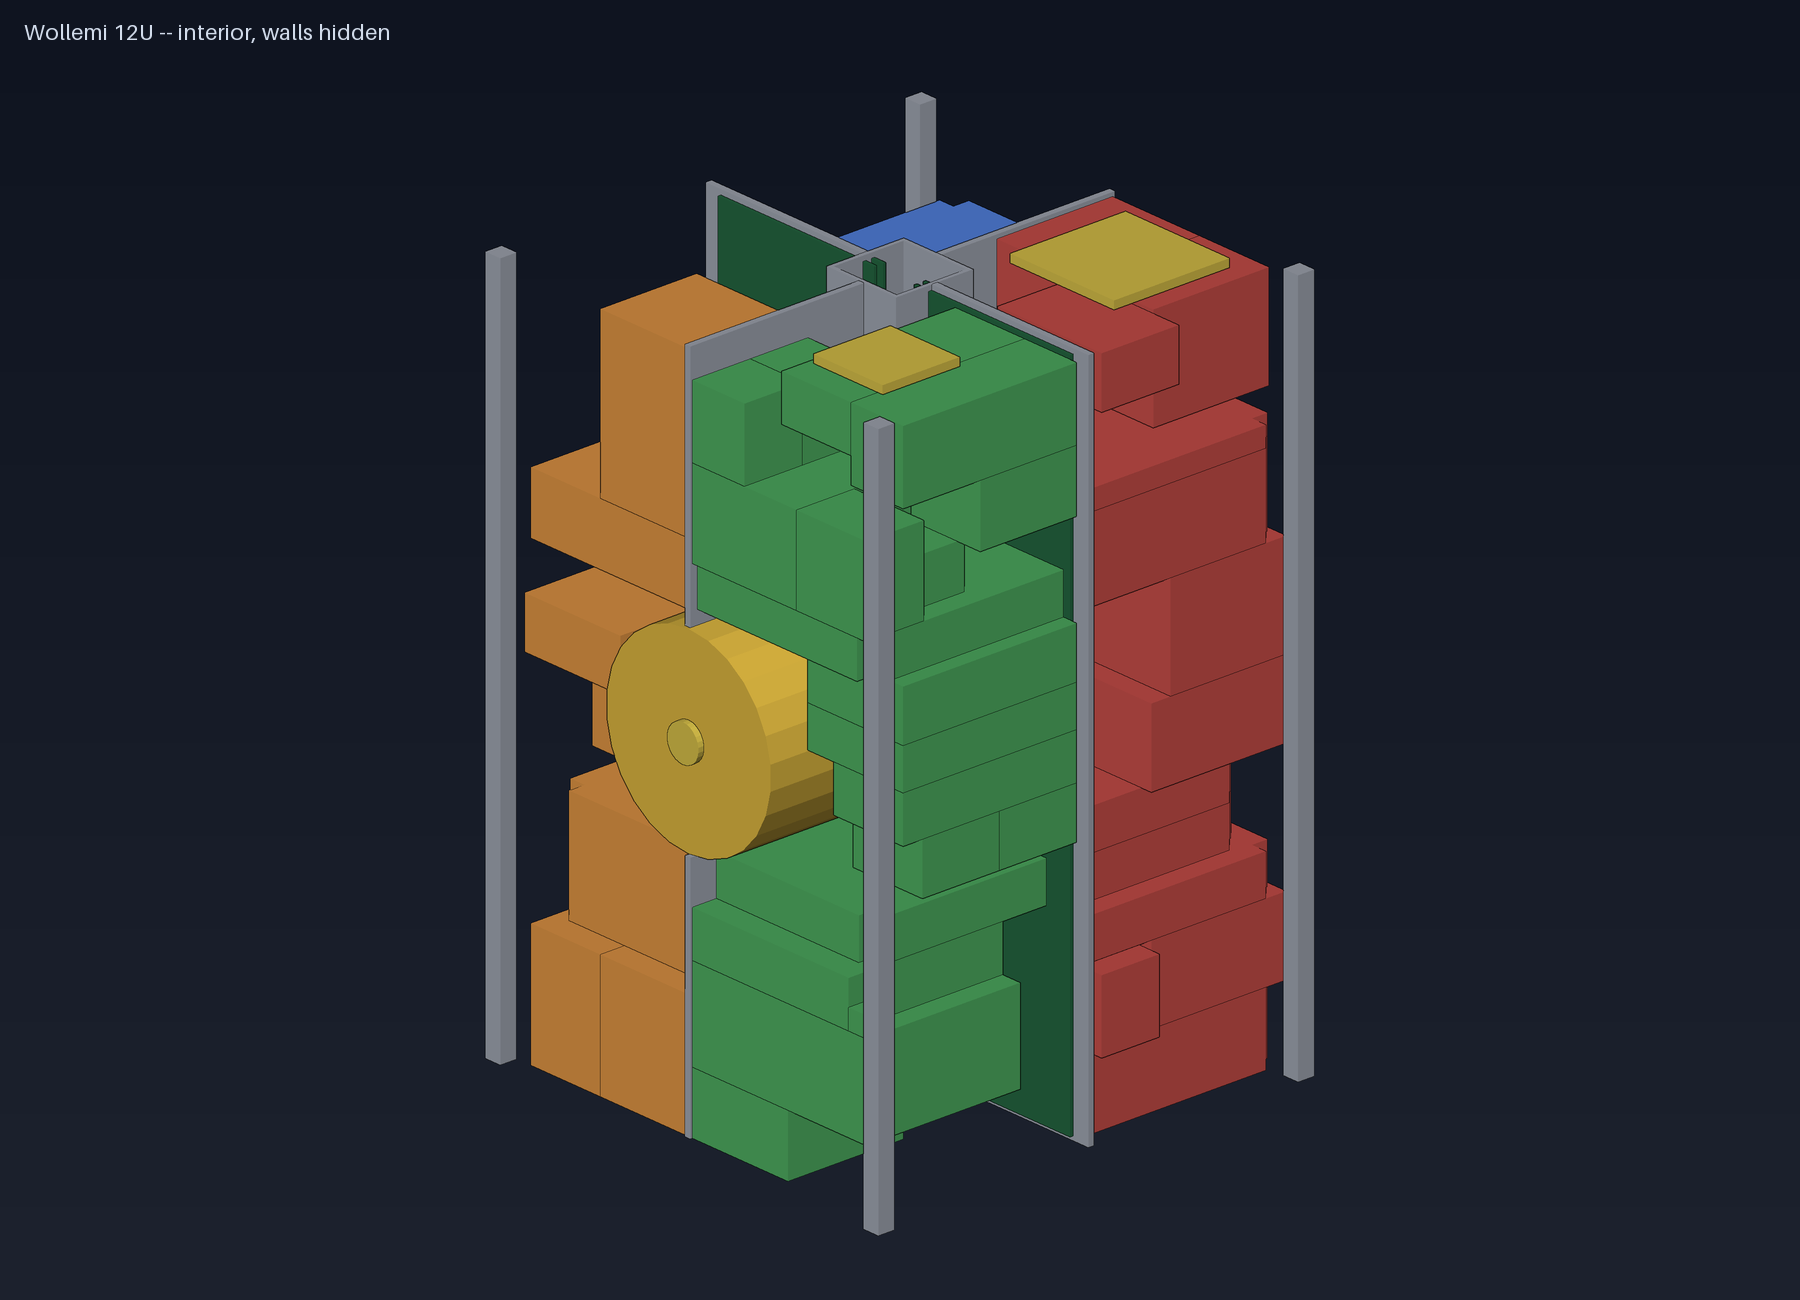
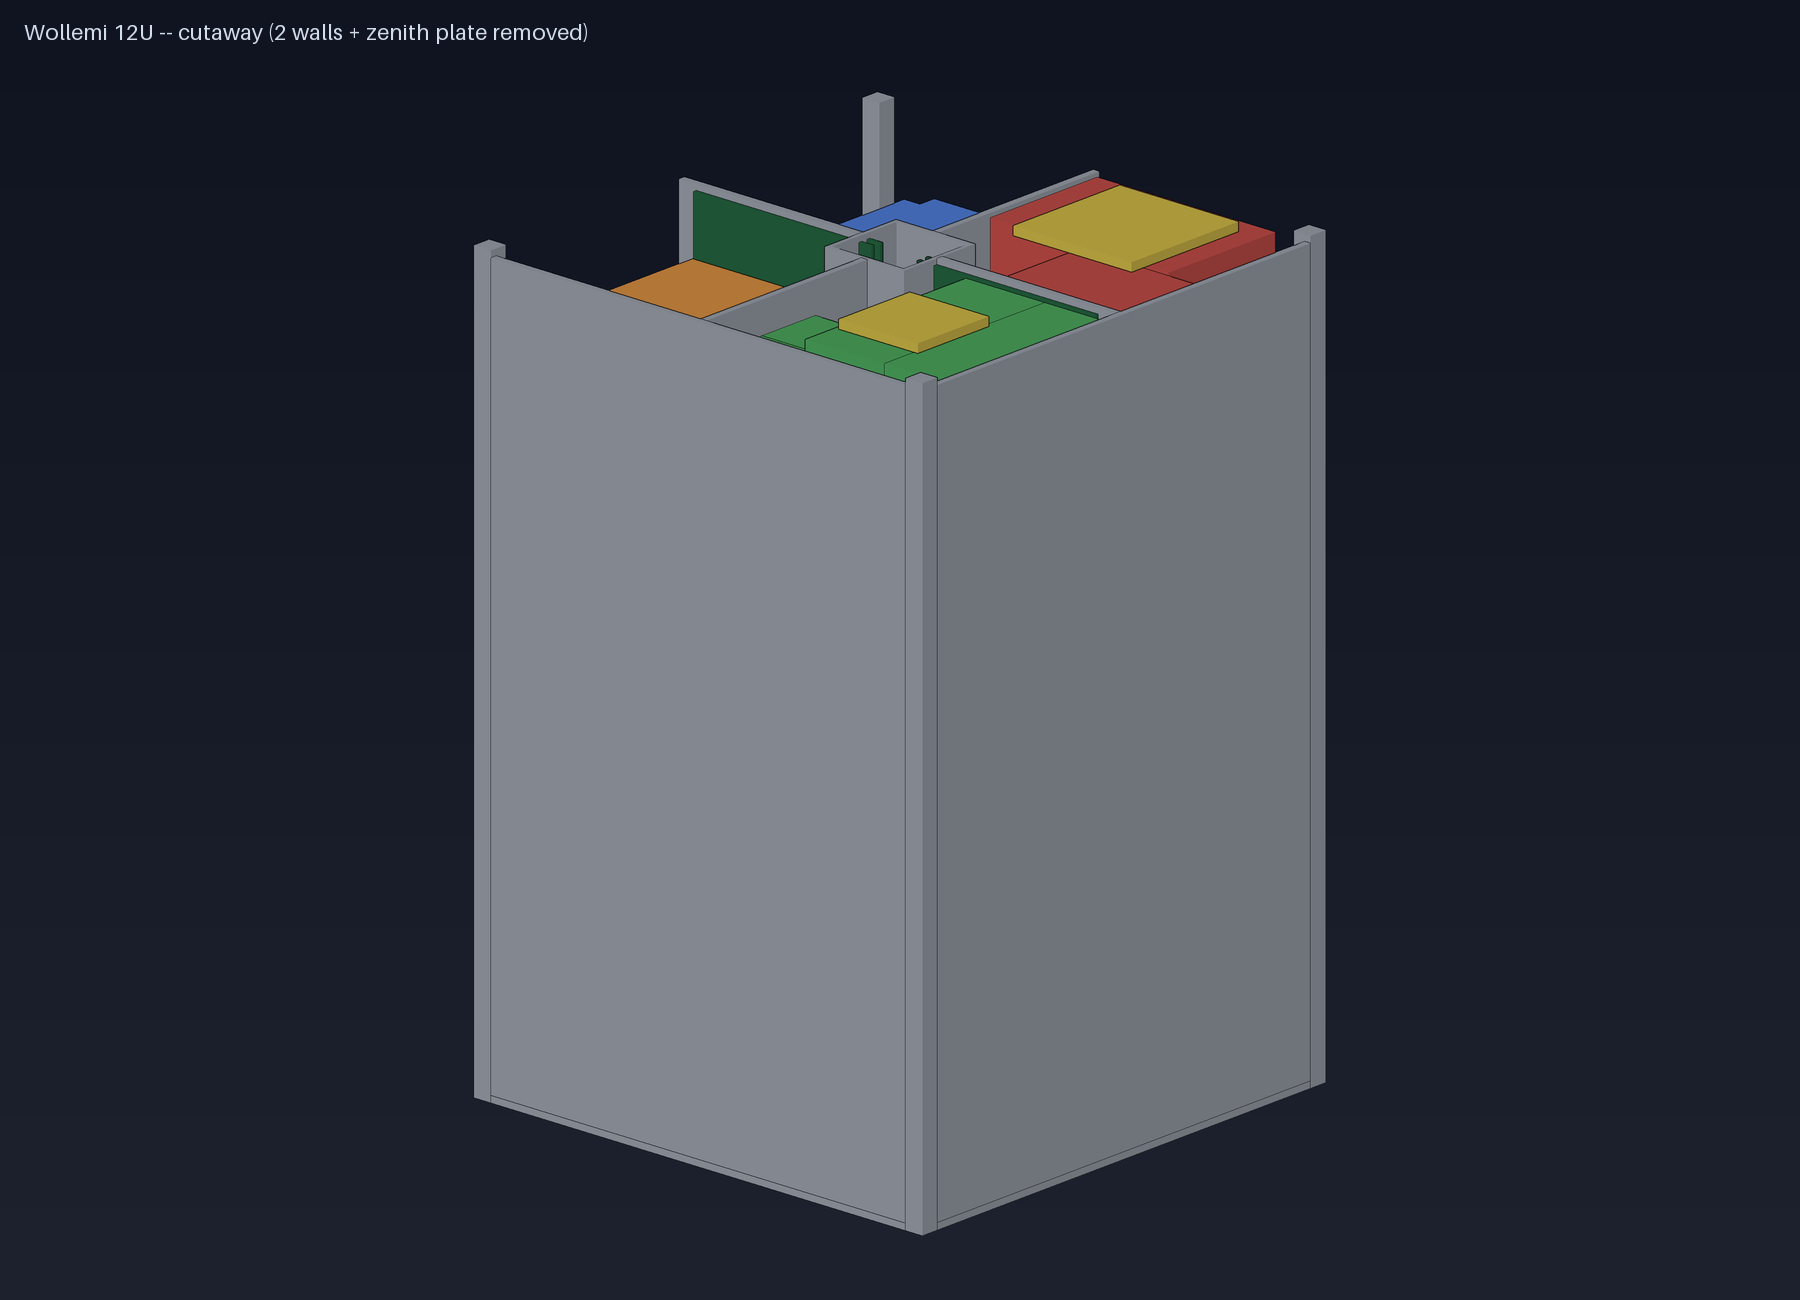
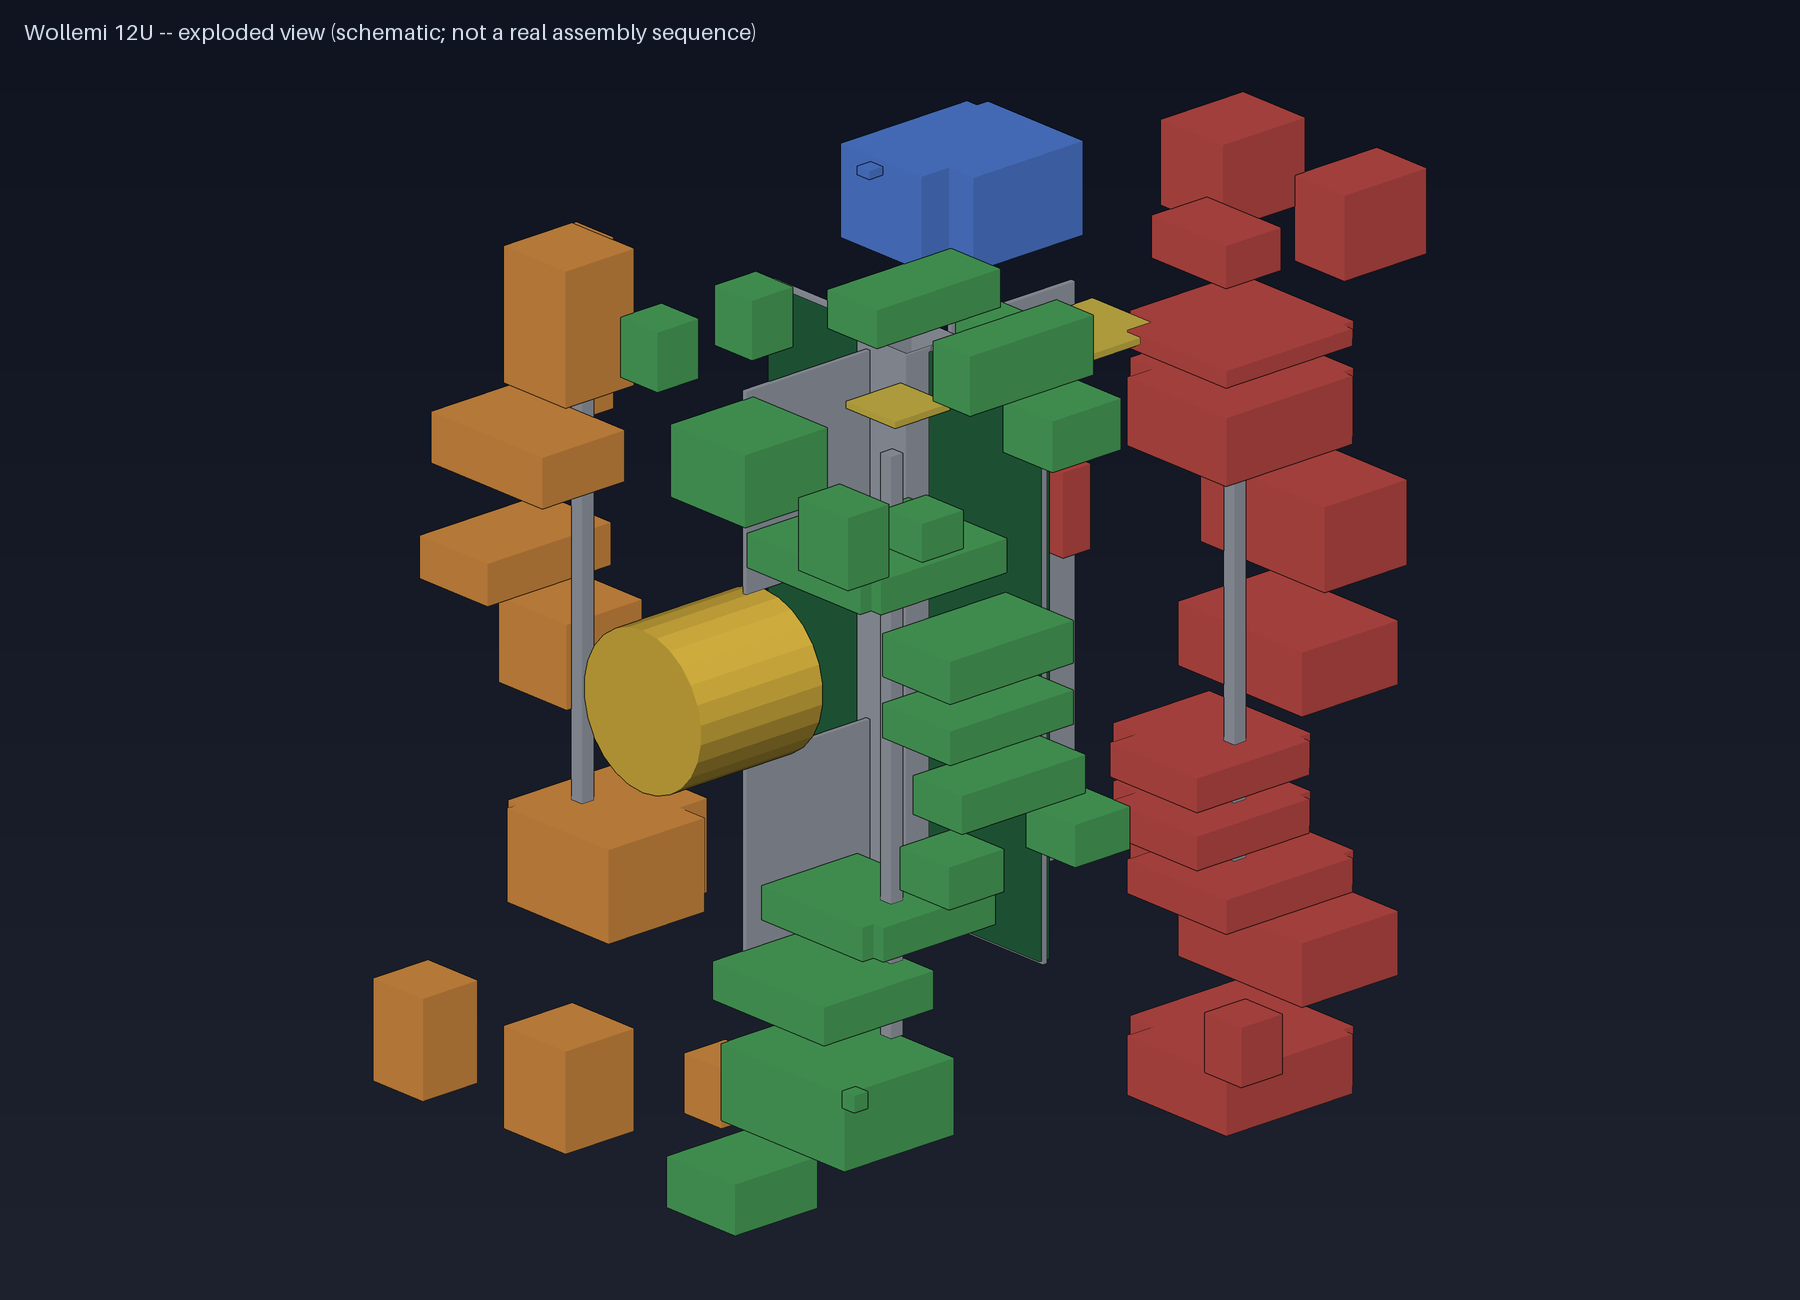
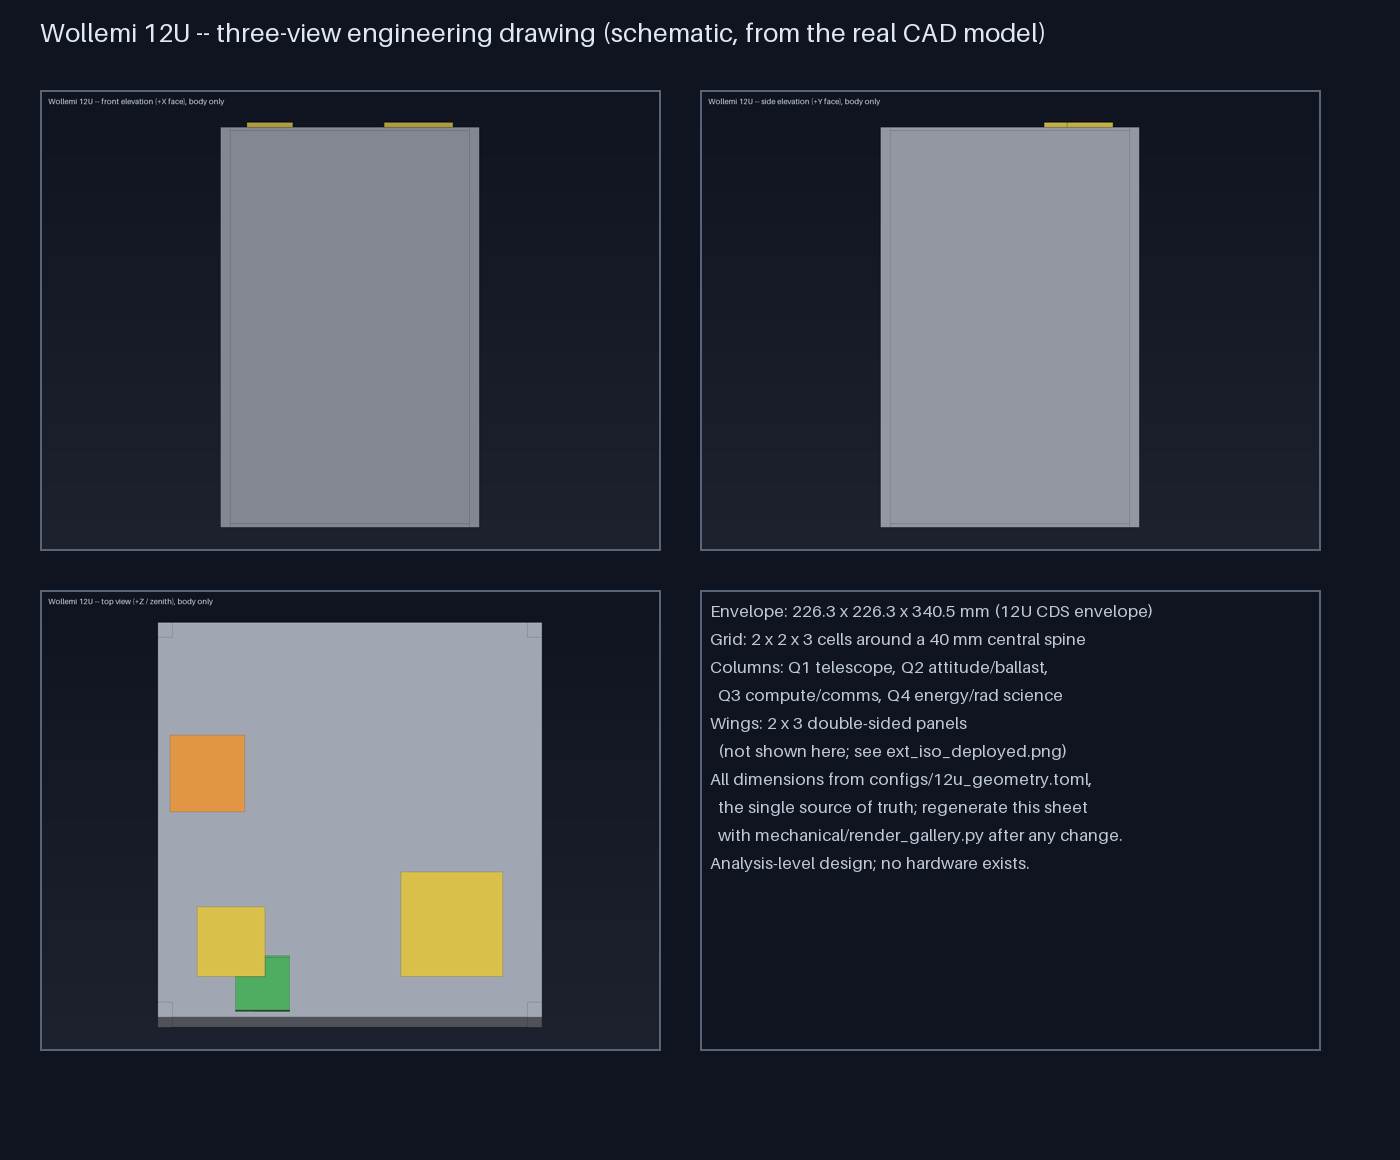
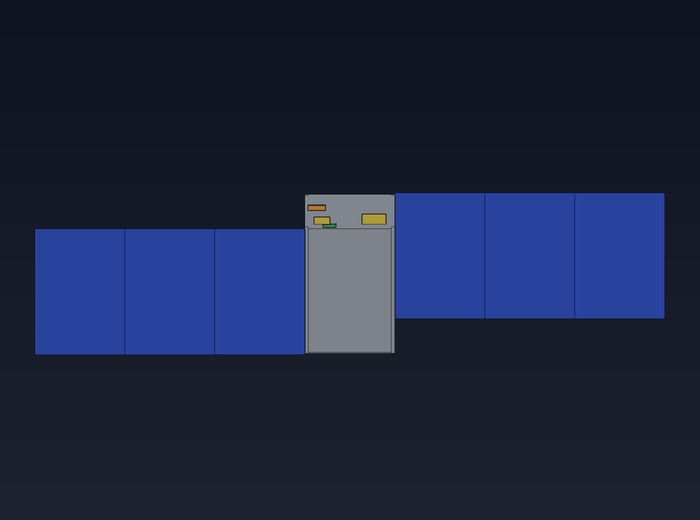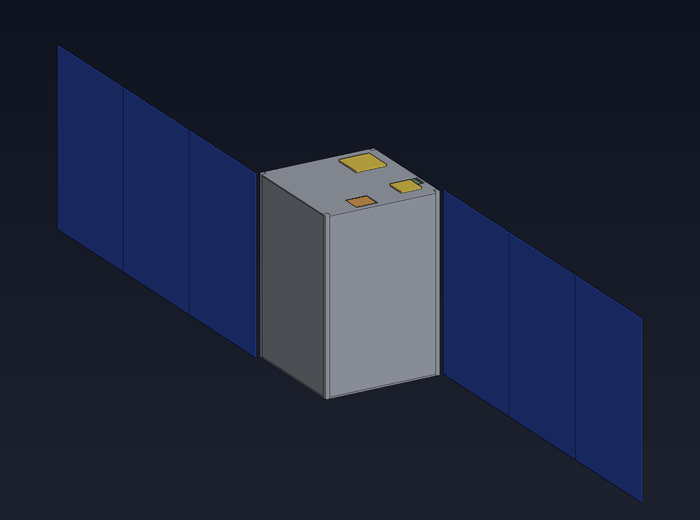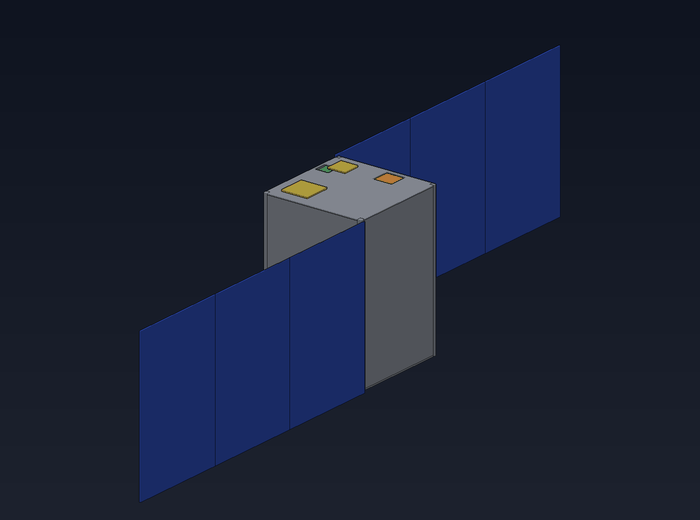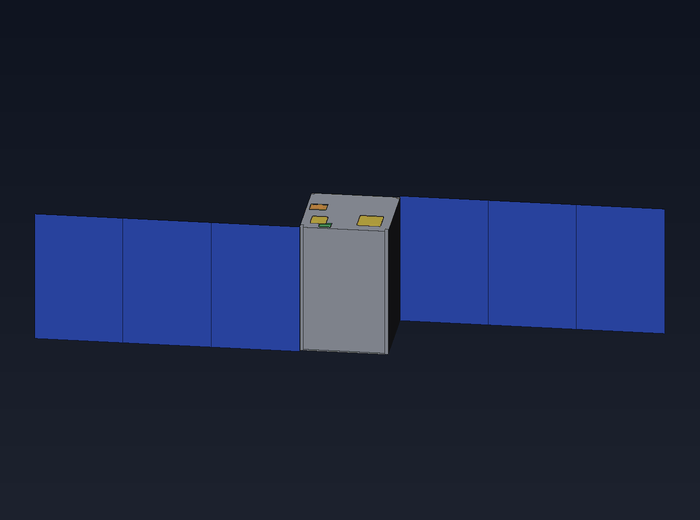
Jedes Bild unten wird direkt aus dem realen parametrischen CAD-Modell gerendert (mechanical/wollemi_cad.py, build123d/OpenCascade), nicht ein Begriffsskizze – dasselbe Modell, gegen das die Massen-, Interferenz- und Struktursprüfungen laufen.
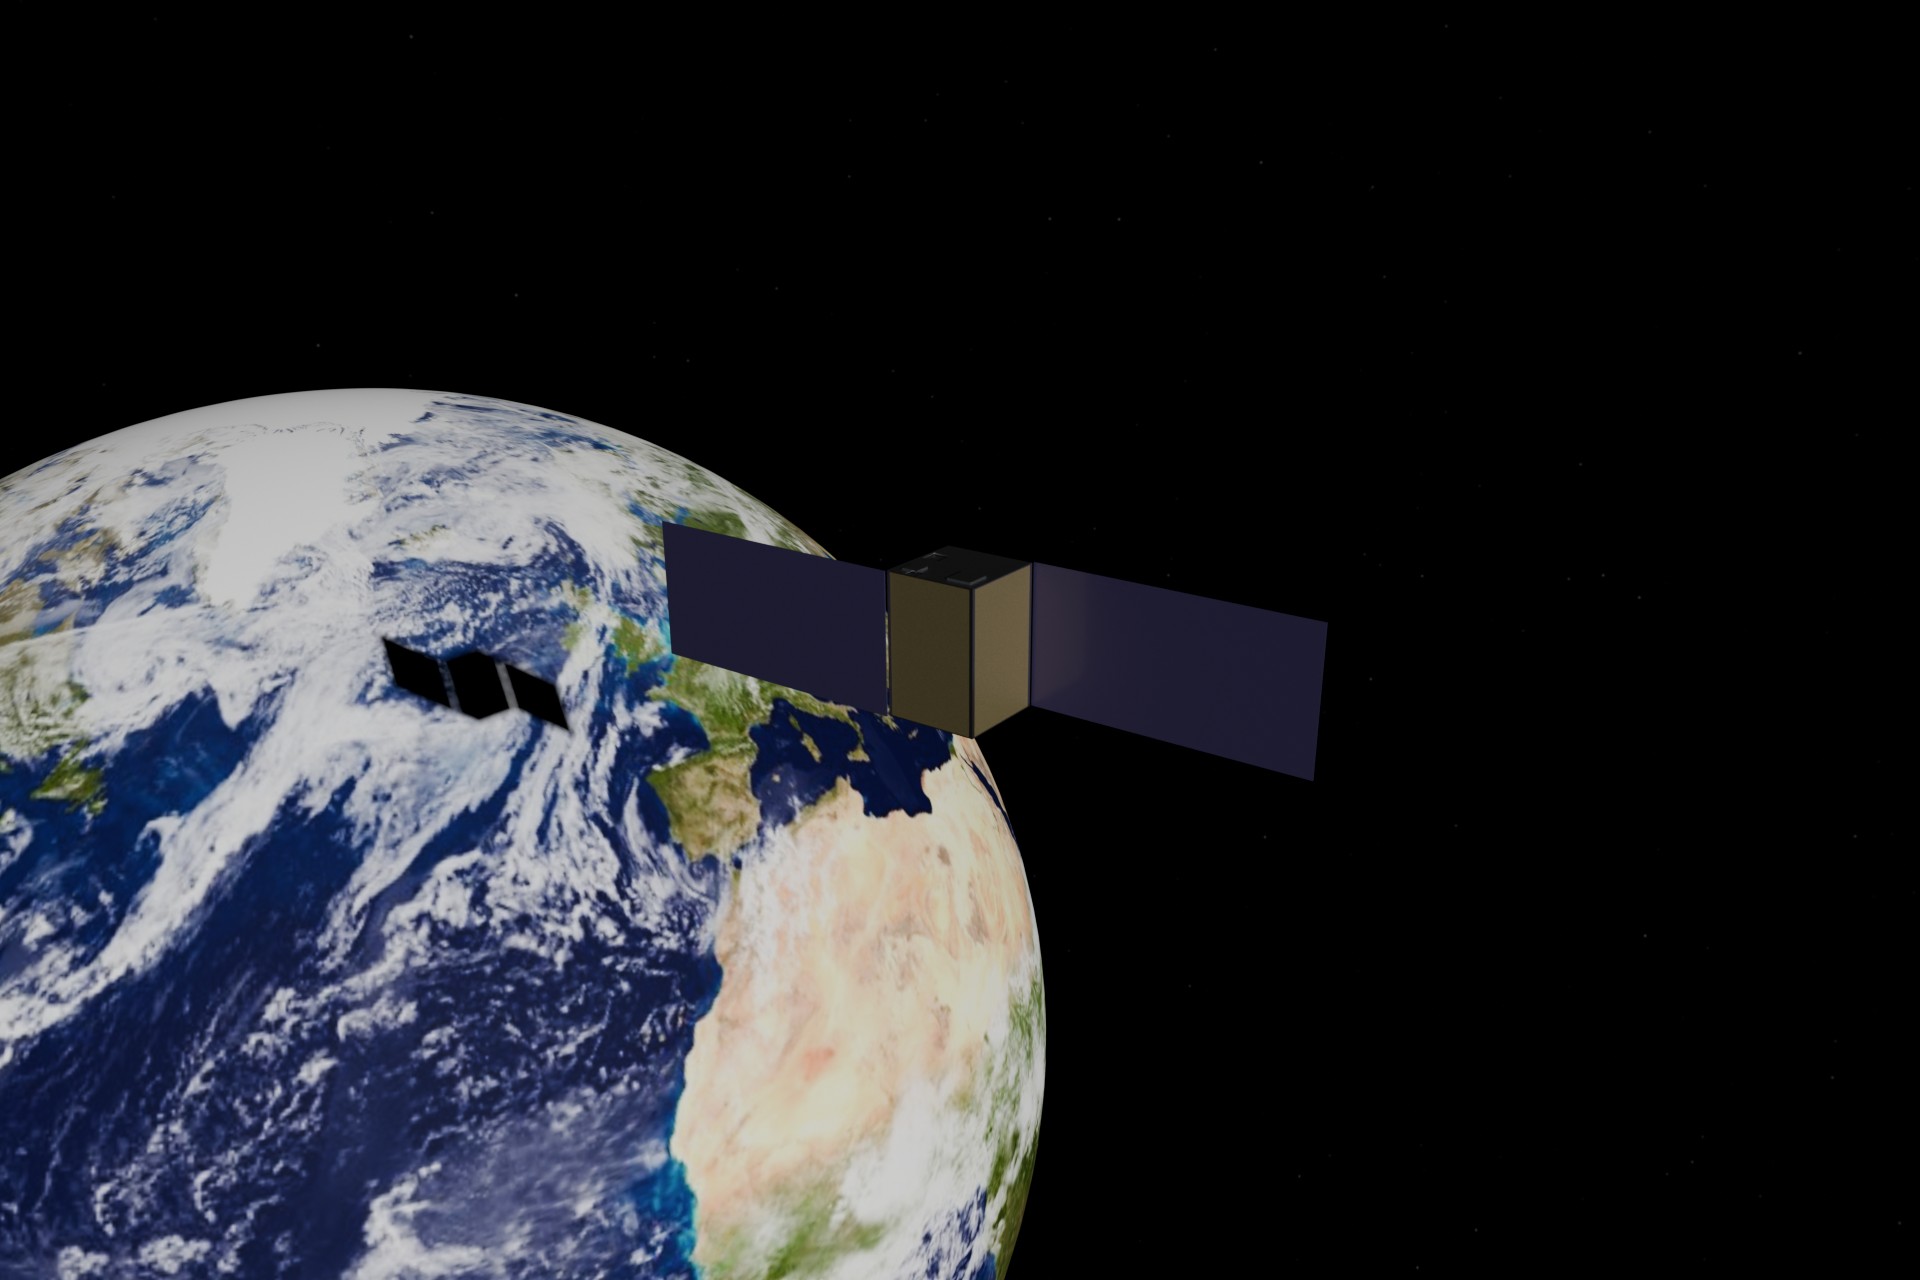
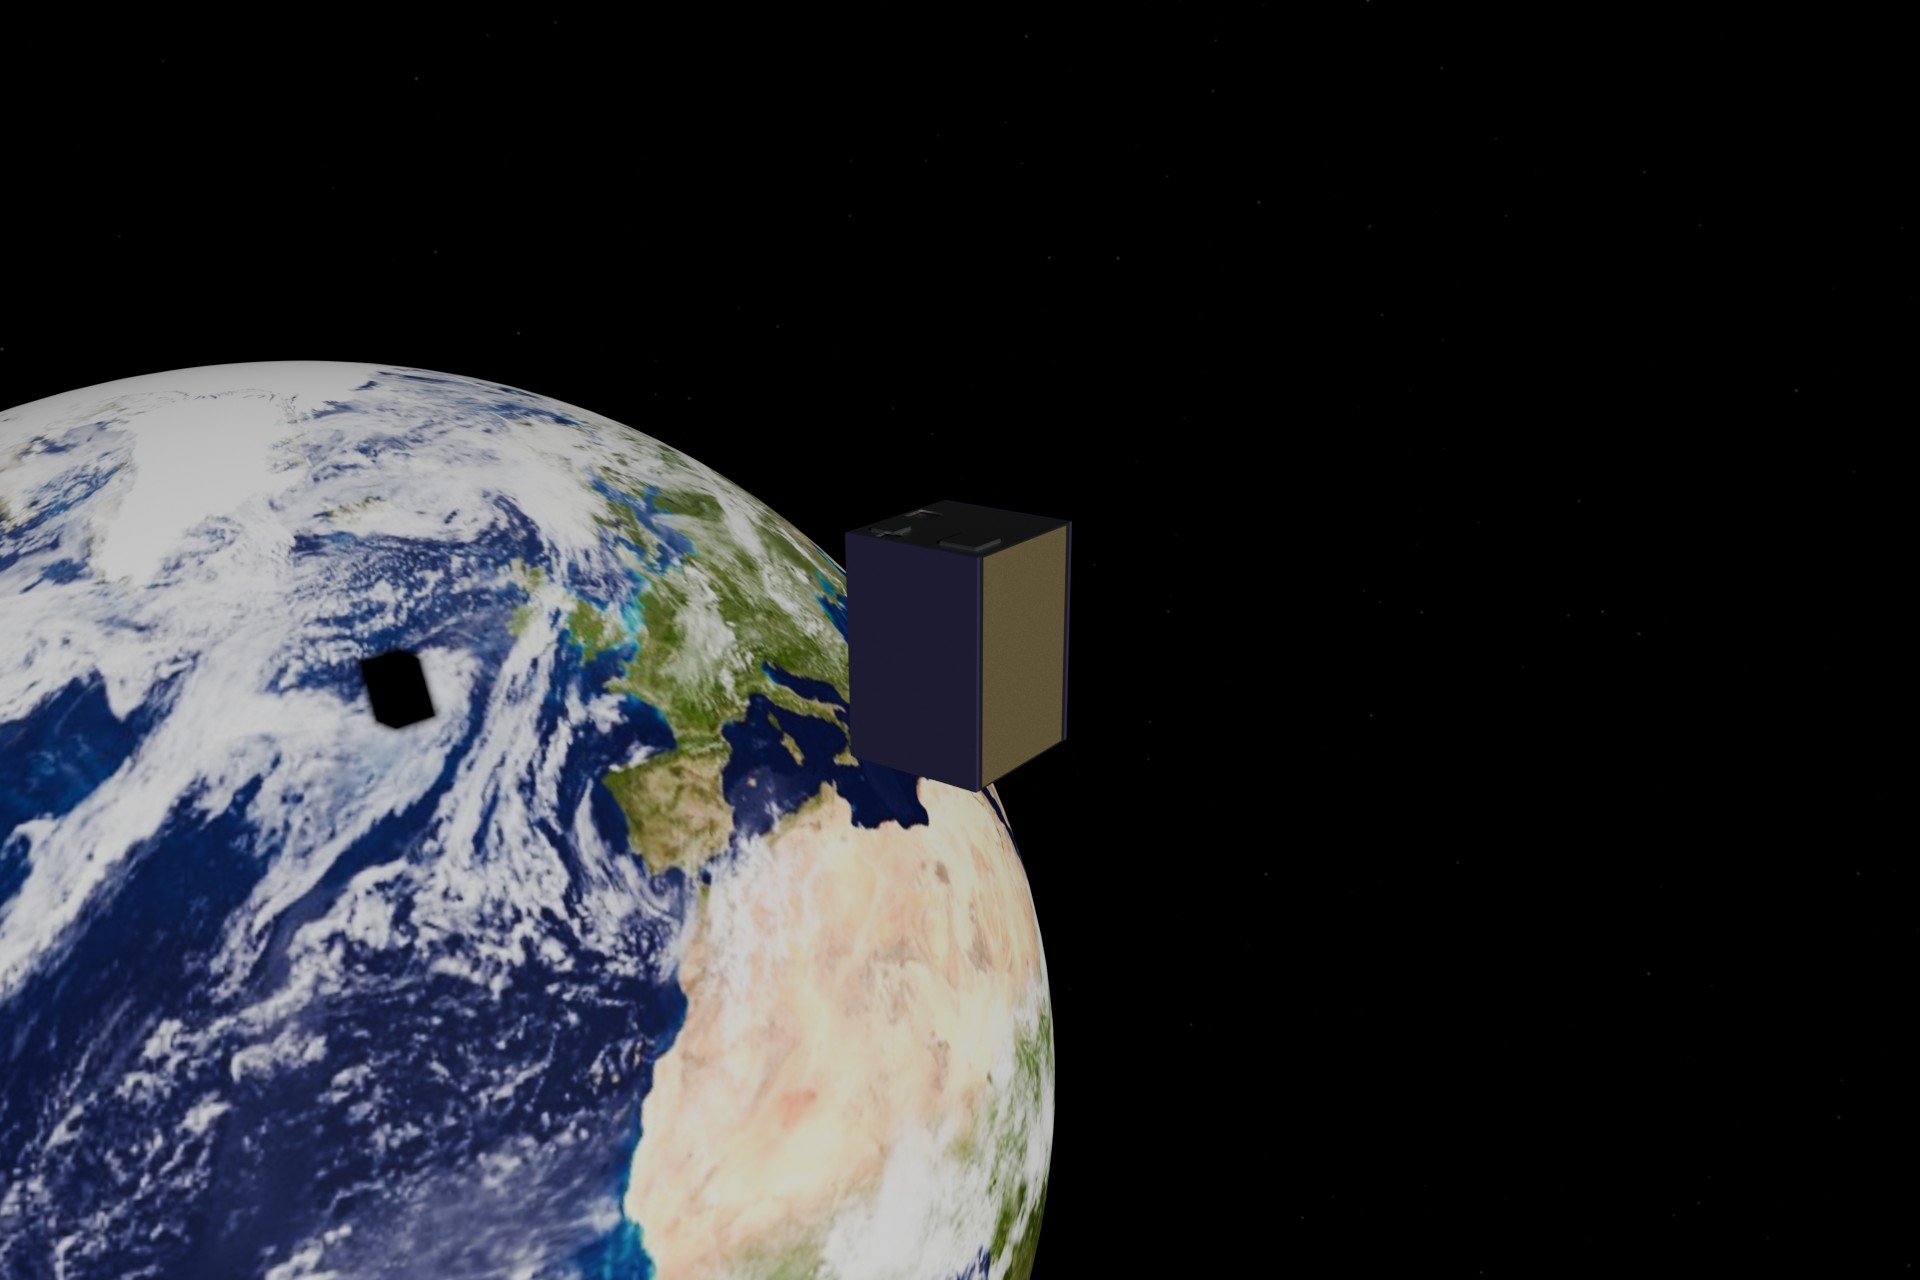
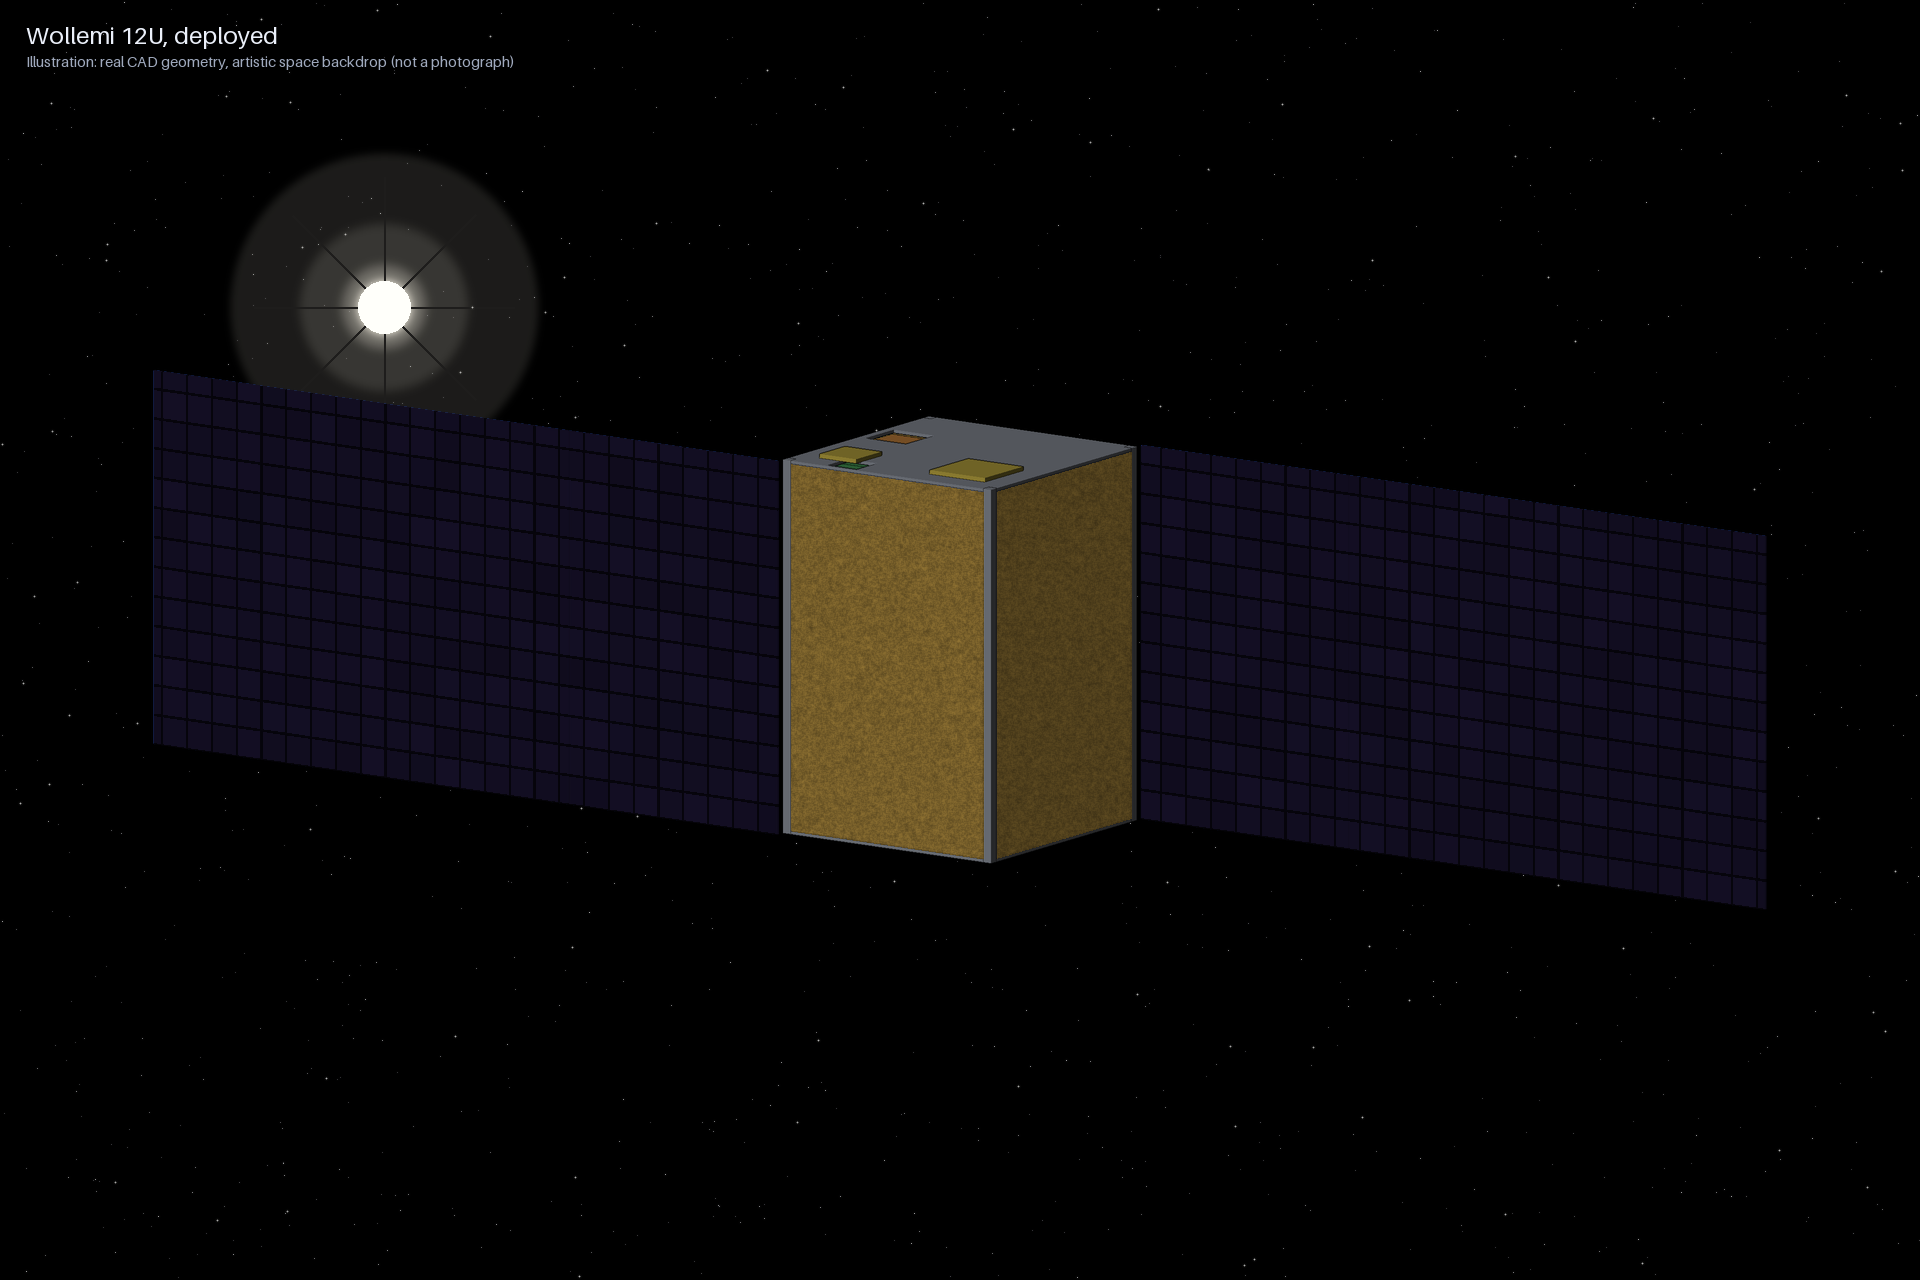
Das Raumschiff ist die echte CAD-Geometrie (`mechanical/wollemi_cad.py`), gerendert mit einem echten Pfadtracer (Blender/Cycles) unter Verwendung eines tatsächlichen NASA Blue Marble Erdfotos; die Oberflächenmaterialien der Solarzellen und der MLI-Folie sind illustrativ und der Sternenhimmel ist prozedural, aber die Beleuchtung und Geometrie sind physikalisch simuliert, nicht handgezeichnet.
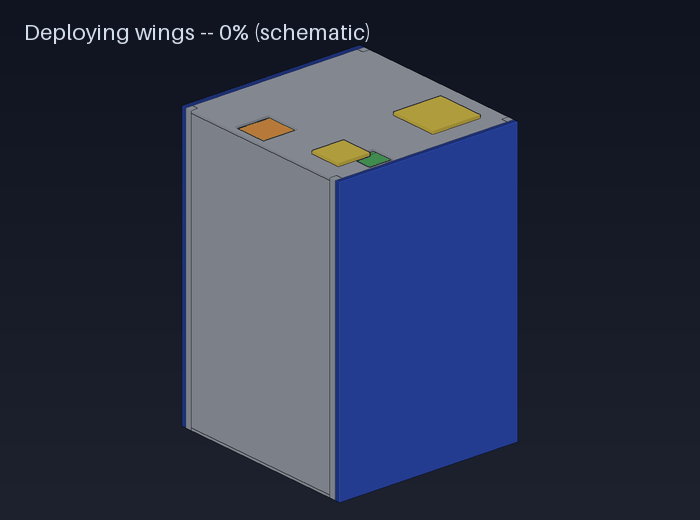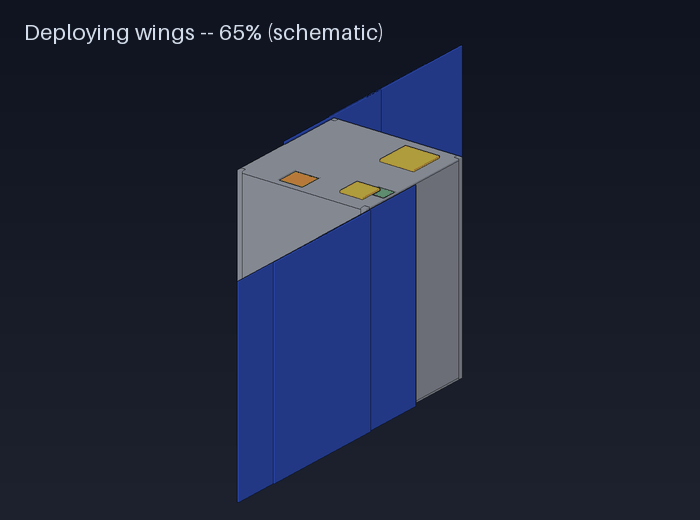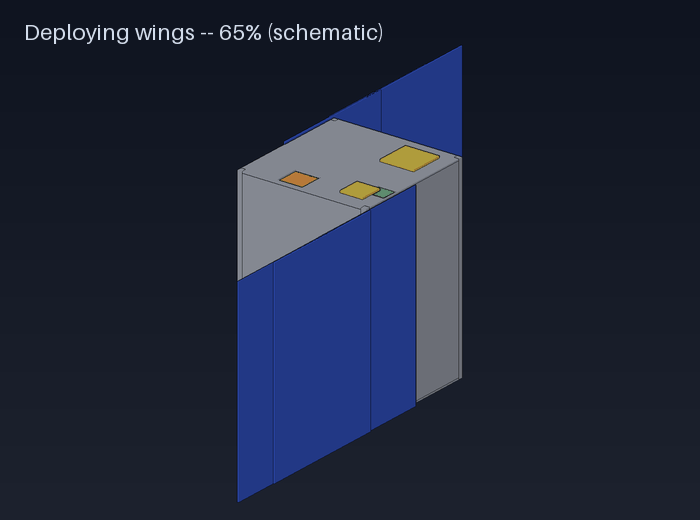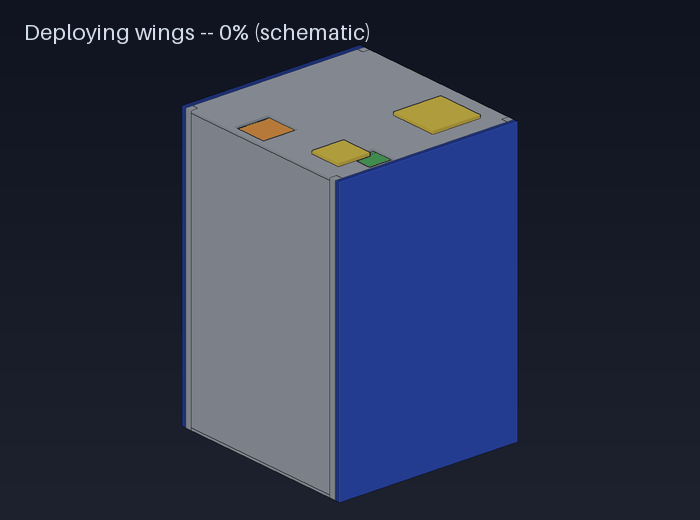
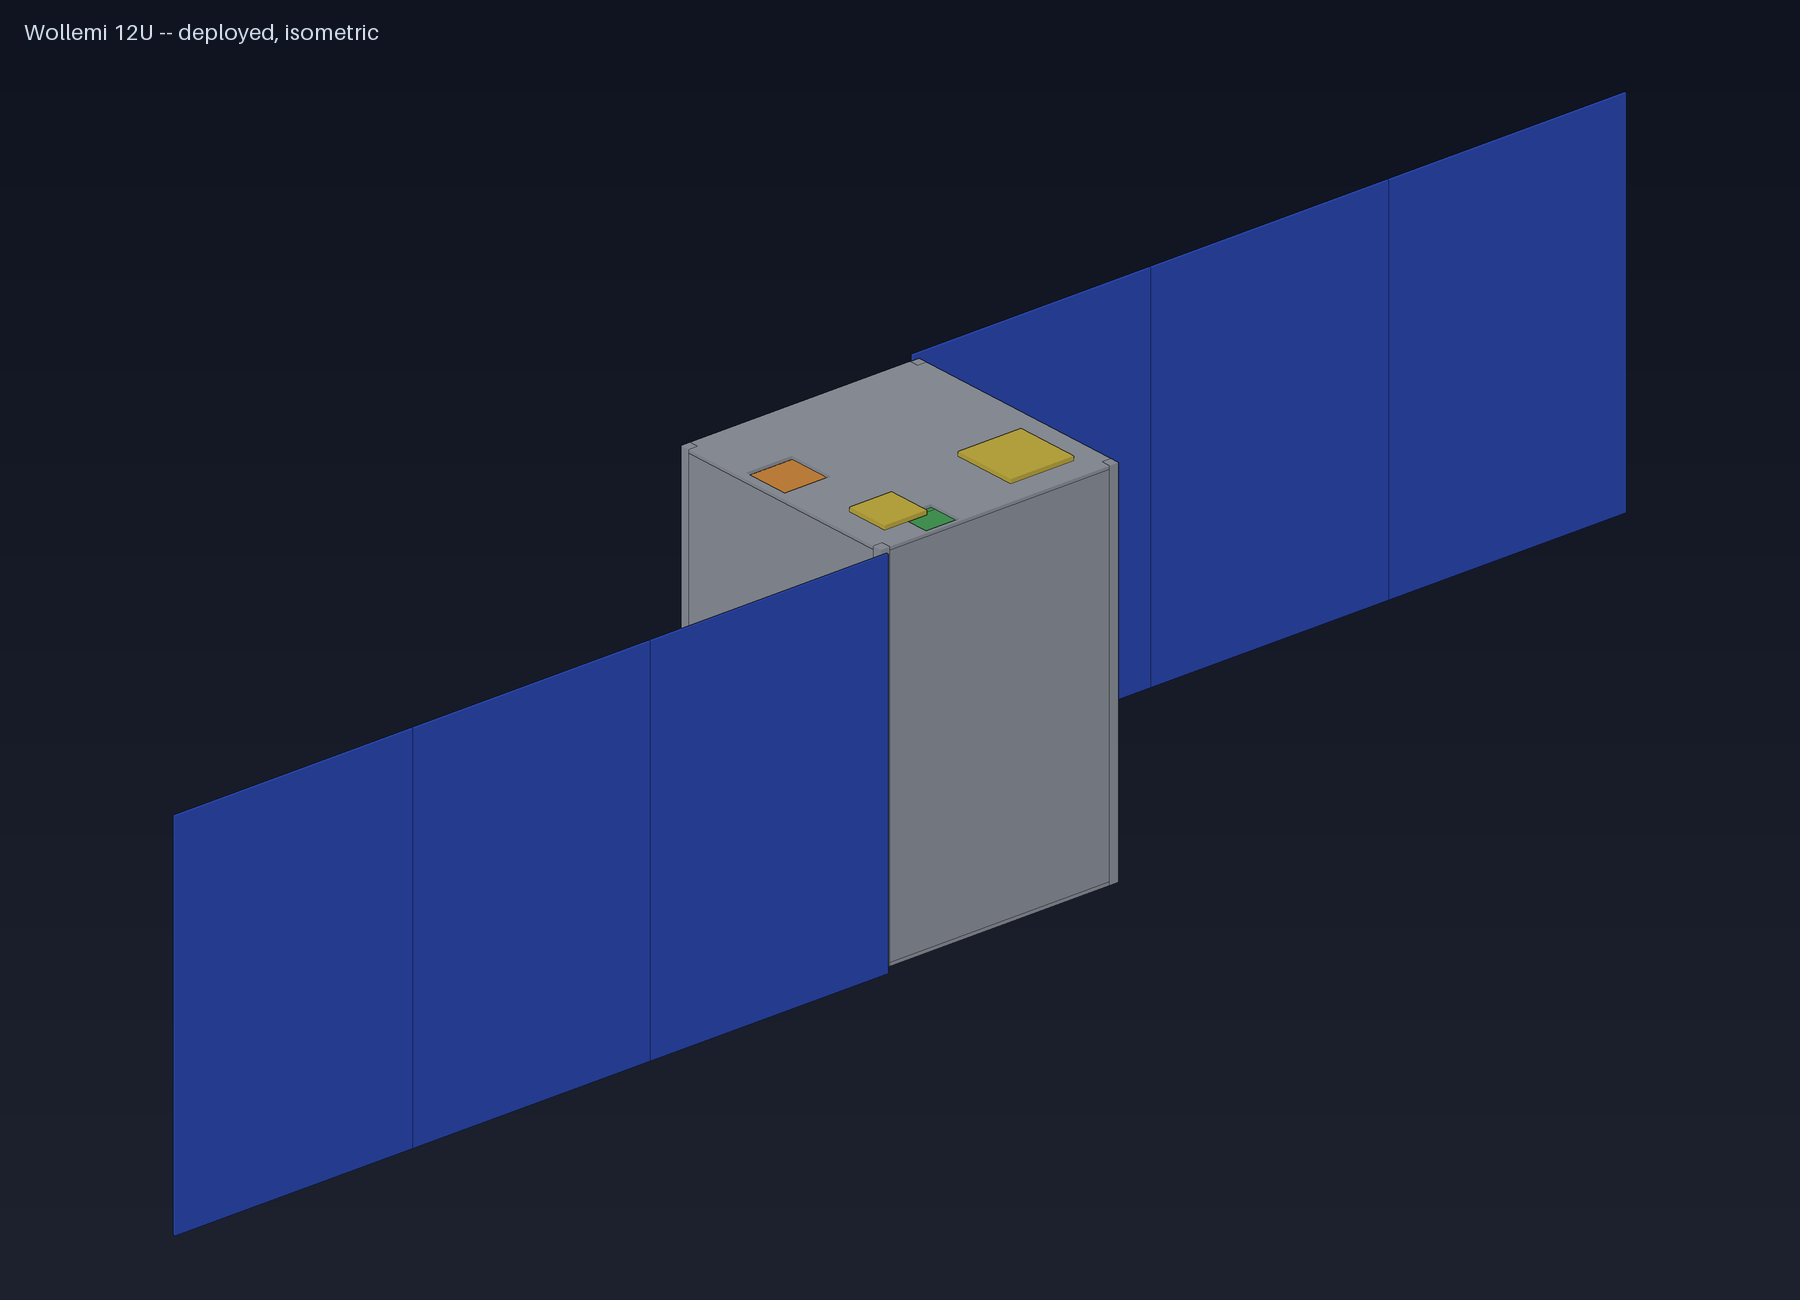
Eine schematische Darstellung des Ausklappens der Flügel von der verstauten Startkonfiguration bis zur vollständigen Ausdehnung. Der Scharnier-/Klappmechanismus selbst ist noch nicht entworfen (siehe die unten aufgeführten Punkte), daher interpoliert diese Animation den verstauten und den ausgeklappten Fußabdruck jedes Panels, anstatt einen echten Mechanismus zu simulieren – sie dient dazu, den Begriff zu vermitteln, nicht ihn zu validieren.
Jedes Flügel trägt drei doppelseitige Paneele (Zellen auf beiden Seiten, notwendig, weil die bevorzugte Dämmerungsbahn die Sonne auf der Flügelnormalachse hält und nicht immer auf einer Seite). Sechs Haltepfosten pro Stapel halten den Vibrationsmodus der Startkonfiguration komfortabel über dem Rideshare-Minimum.
| Bereitgestellter Bereich | etwa 2,1 m Spitze zu Spitze |
|---|---|
| Anzahl der Paneele | 2 Flügel × 3 Paneele, doppelseitig |
| Verstaute Vorsprünge | innerhalb des CubeSat Design Spezifikations-Schienenumfangs |
| Freigabemechanismus | Branddraht, drei unabhängige Hemmungen |
| Form | 12U CubeSat-Gehäuse, 2×2×3 Zellenraster um einen zentralen Rumpf, eingeschnittene 100×100 mm Karten |
|---|---|
| Masse / Leistung | etwa 16,8 von 24 kg Budget; 58 W sonnenorientiert, 28 W drehend, 3 W sicherer Modus-Last |
| Wissenschaftspaket | ~26 Instrumente: 5 m Klasse-Teleskop + hyperspektral (gemeinsame Optik), thermisches IR, Magnetometer, Teilchenspektrometer, Röntgen-/UV-Monitor, totale Sonnenirradianz, VLF/ELF, Gammablitz-Zähler, Strahlendosimetrie, SEU/Blitz-Experimente |
| Berechnen | MSP430FR-Supervisor, 2×STM32H7-Flugcontroller, Massenspeichereinheit (8×128 GB, 6+2 Erasure Coding), Raspberry Pi CM5, NVIDIA Jetson Orin Nano |
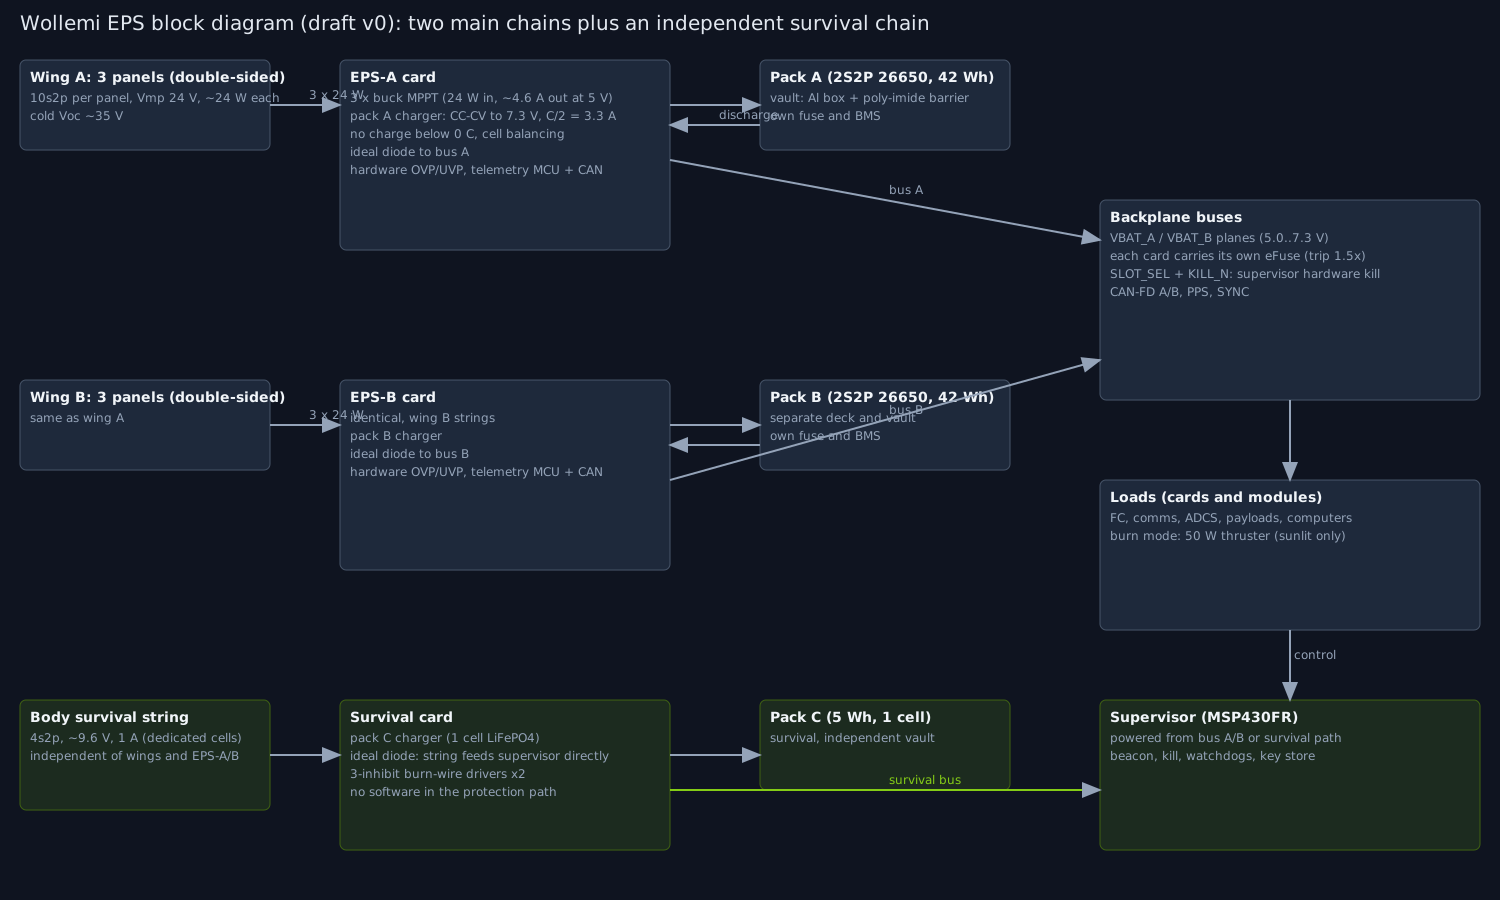
| Kraft | zwei unabhängige LiFePO4-Ketten (A/B) plus eine vollständig unabhängige Überlebenskette, Hardware-Schutz (kein MCU im Trip-Pfad) |
| Antrieb | Iod elektrischer Gitter-Ionenantrieb auf der Mittellinie, geneigt durch den Massenschwerpunkt; ca. 570 m/s verfügbares Delta-v, Segel als passive Reserve |
| Kommunikation | UHF/LoRa-Beacon und -Befehlsgebung, S-Band-Wissenschafts-Downlink (250 kbps–2 Mbps adaptiv), CCSDS Space Packets mit Ed25519-signierten Telebefehlen |
| Orbit (bevorzugt) | Dämmerungs-Abend sonnensynchron, ca. 700 km -- entfernt Eklipsen-Kreislauf, bevorzugt aus thermischen und Akku-Lebensdauergründen |
| Überprüfung | 47 Anforderungen nachverfolgt; die meisten automatisch bei jedem Durchlauf geprüft; 29 geplante physische Tests |
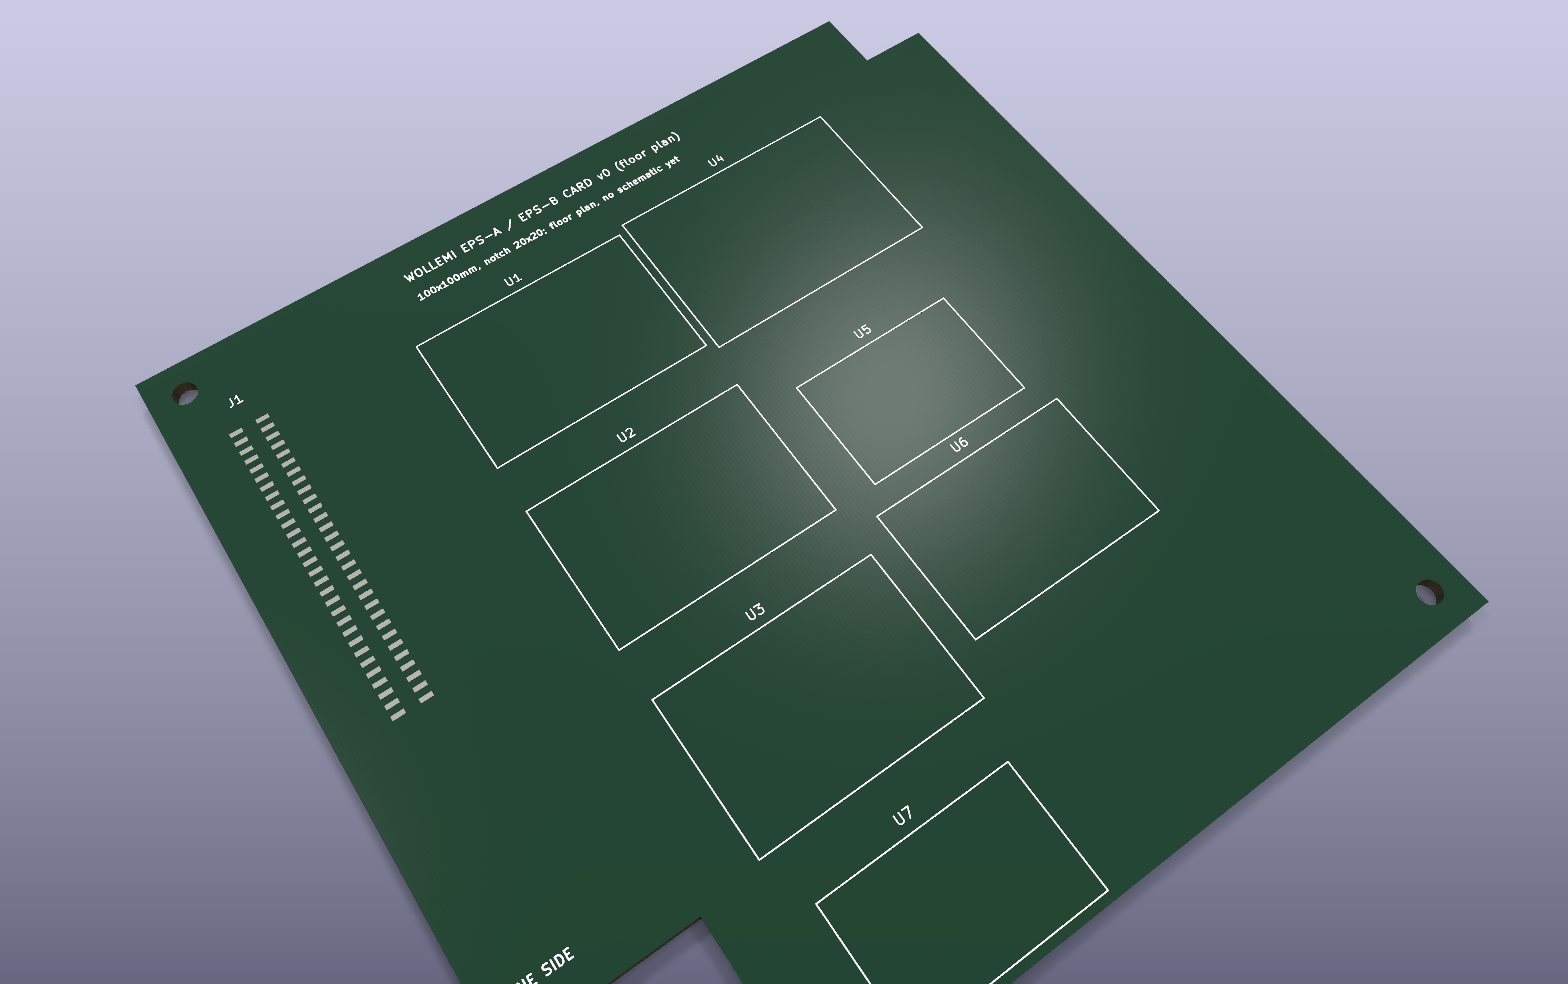
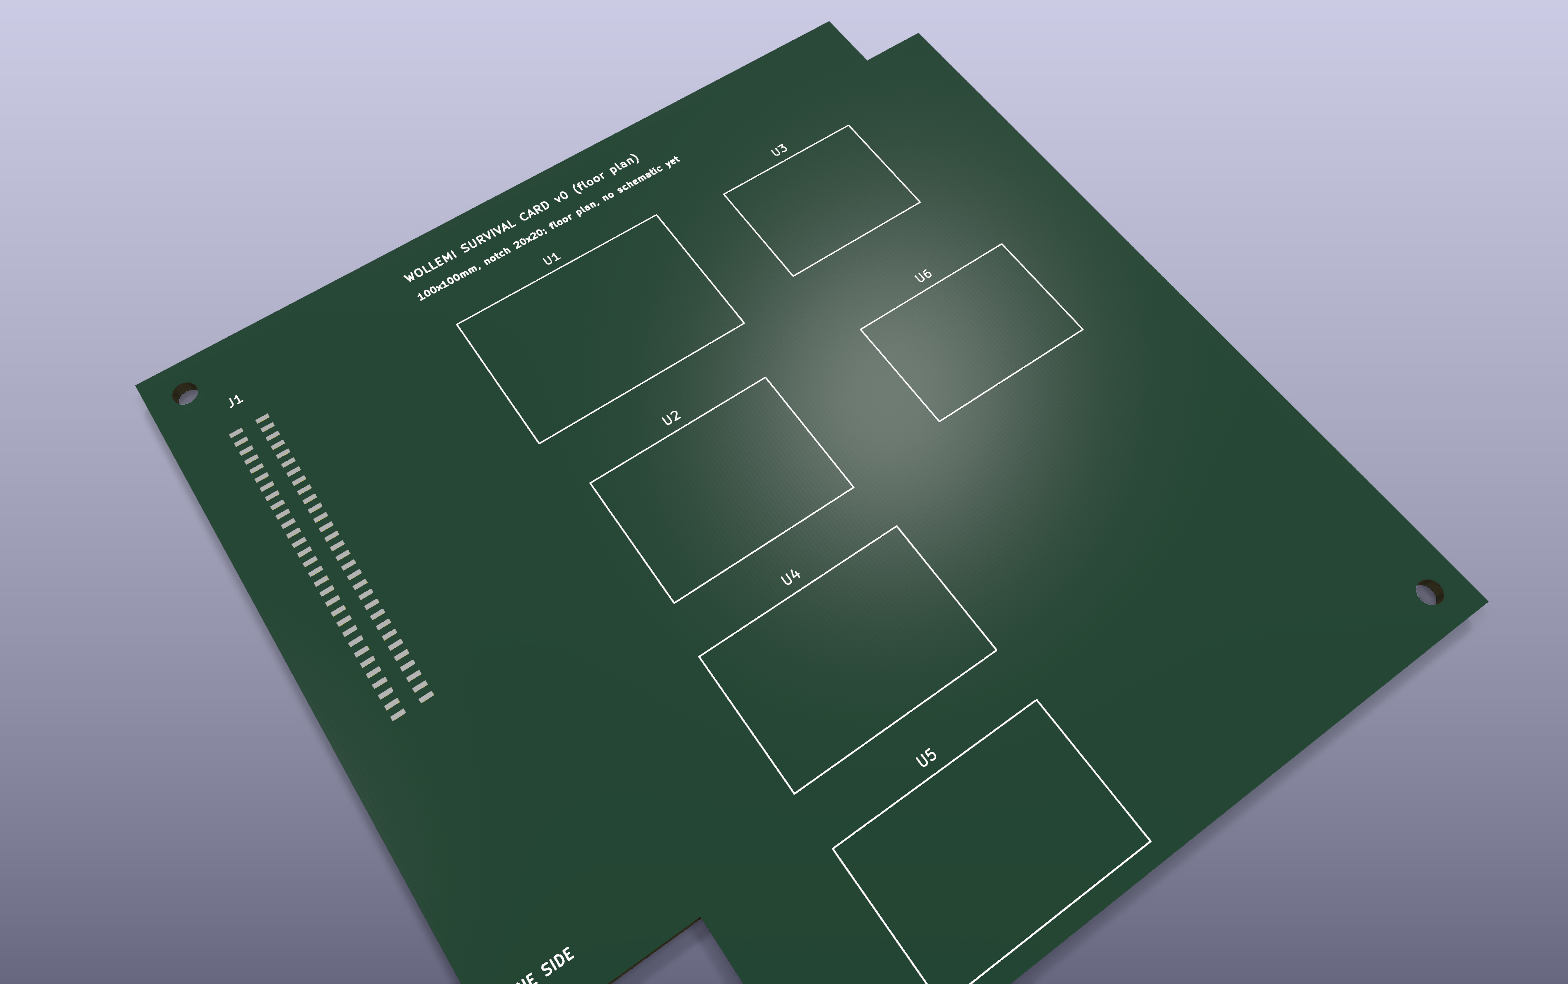
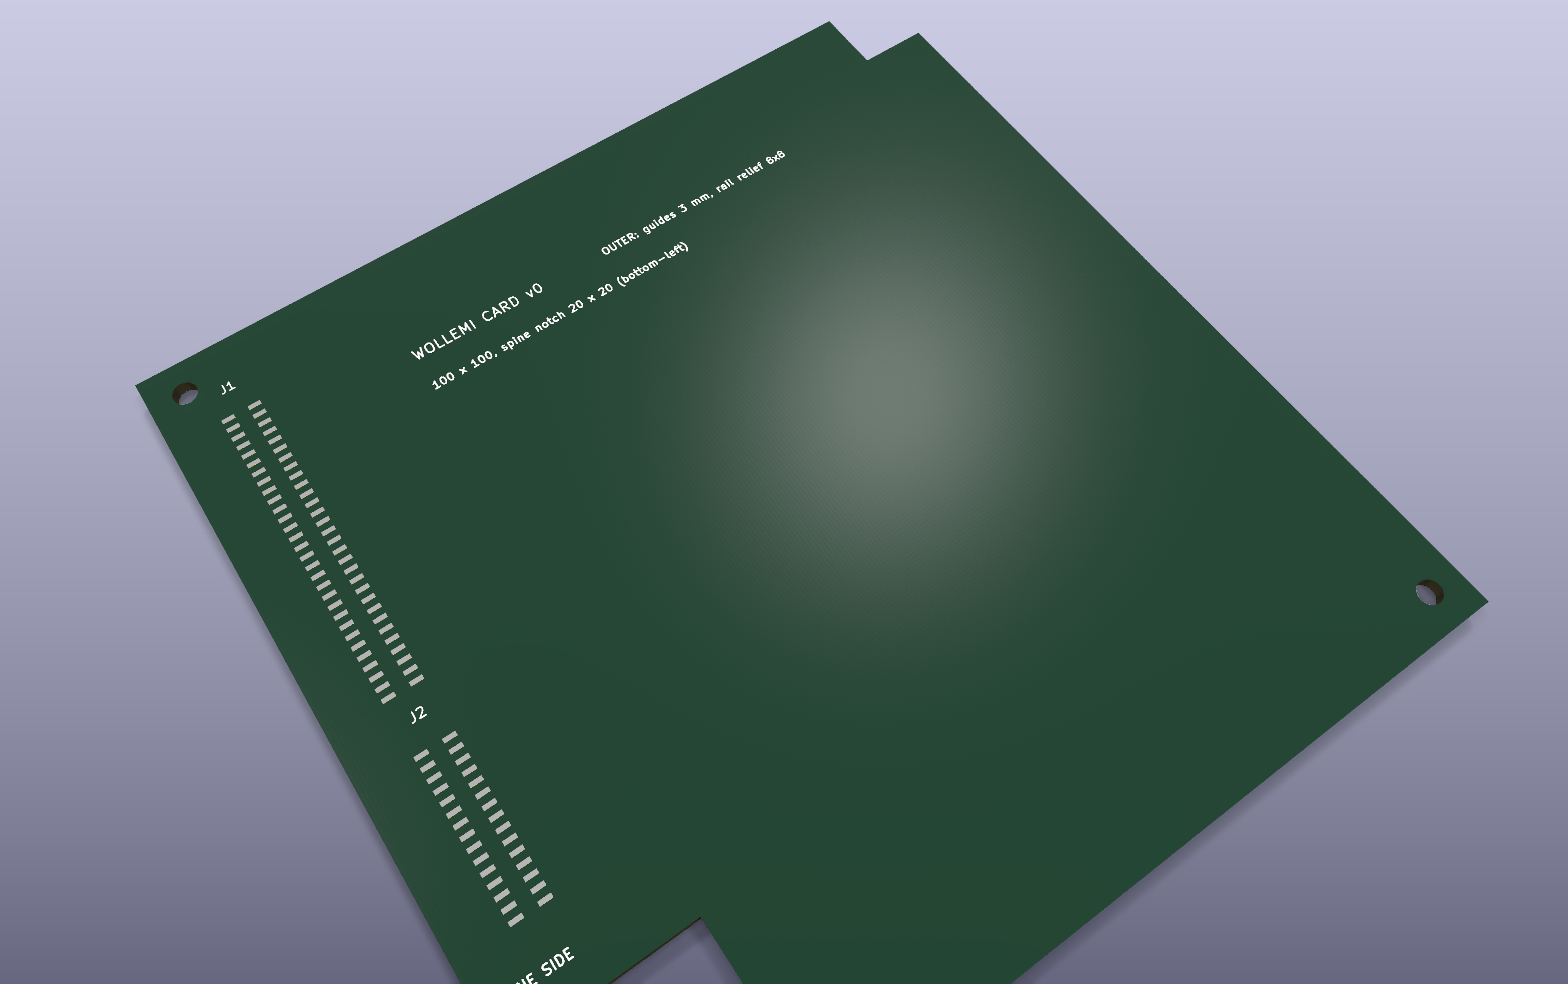
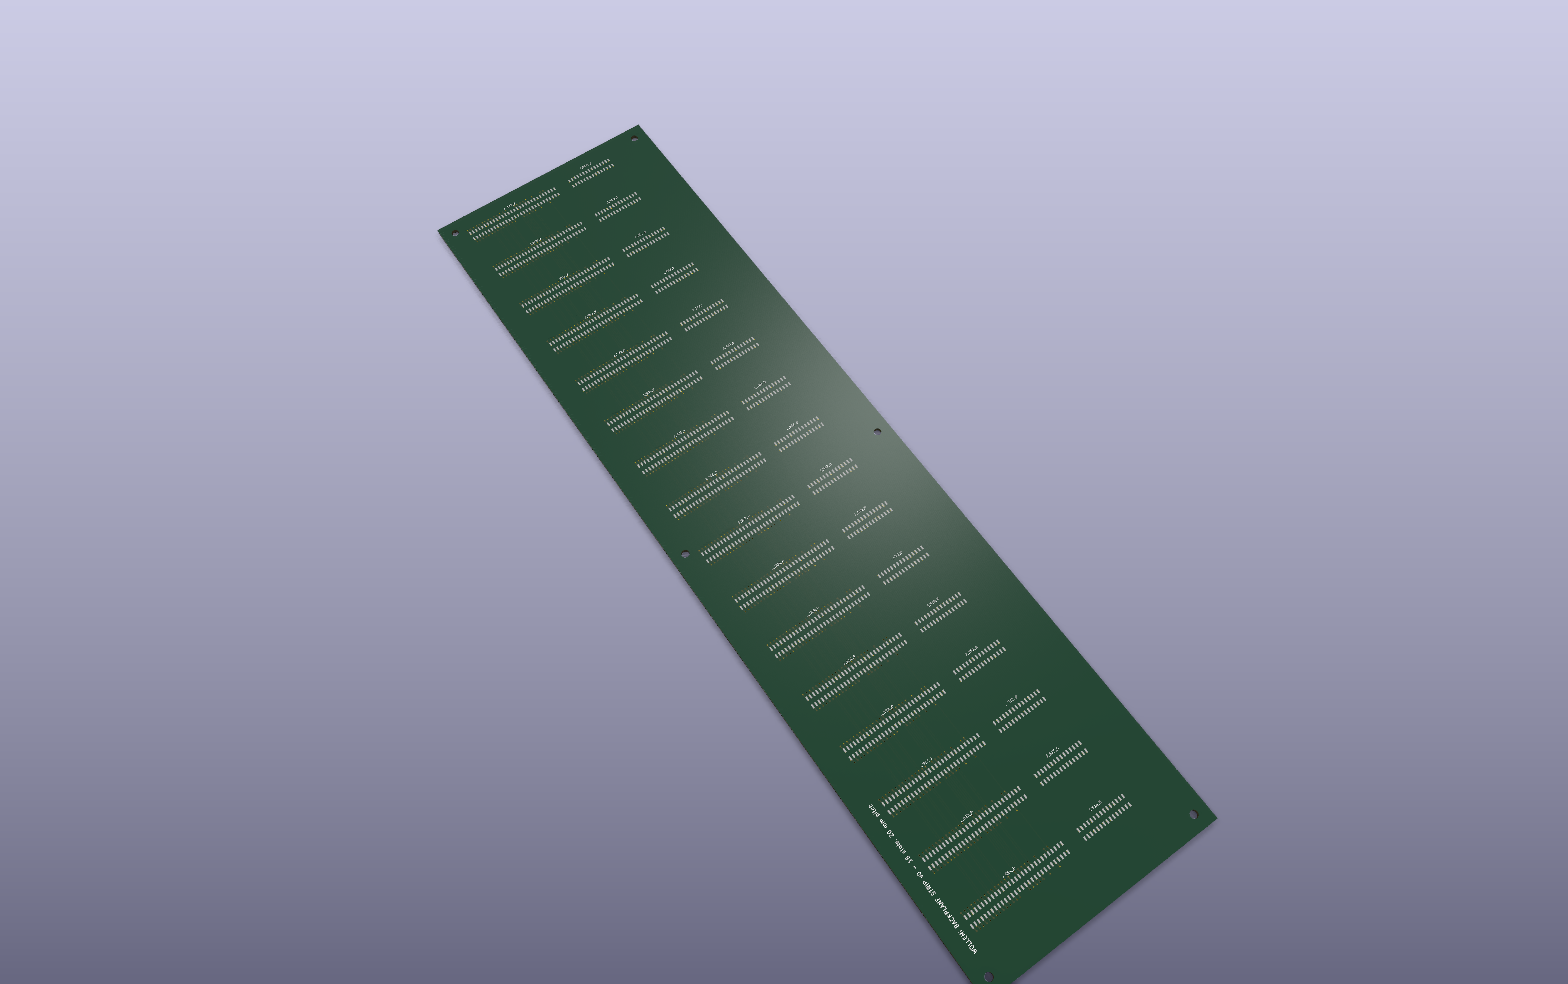
Das Raumfahrzeug ist als Kartenkäfig aufgebaut: identische 100×100 mm Karten gleiten in eine passive Rückseite, eine Säule pro Instrument-/Subsystemgruppe. Jede Platine unten ist eine echte KiCad-Datei im Repo ( electronics/kicad/), DRC-sauber, generiert aus demselben card_pinout.toml Die Konnektor-Definition, das Schnittstellendokument, wird aus aufgebaut -- Dies sind Grundrisse (Komponentenplatzierung wurde als passend bewiesen), noch nicht verdrahtete Schaltpläne.
Jede Karte teilt ein Steckverbinderpaar: WL-P (2×30, Leistung und Steuerung – doppelte Batterie-Bus-Schienen, redundantes CAN-FD, PPS/SYNC-Timing, eine Hardware KILL_N die der Supervisor ohne Software im Weg und mit einem SWD-Header behaupten kann, sodass jede Karte ohne Entfernen neu programmiert werden kann) und WL-D (2×15, Ethernet/Hochgeschwindigkeitsleitungen, nur auf Datenebene-Karten bestückt). Der Steckverbinderabstand beträgt absichtlich 1,27 mm – ein früherer Abstand von 0,8 mm konnte auf der Rückplane nicht geroutet werden, ohne dass die Stromschienen sich gegenseitig blockierten.
Jedes Subsystem wird aus denselben Konfigurationsdateien generiert, gegen die die Prüfungen laufen, sodass sich eine Design-Änderung und ihre Dokumentation niemals leise voneinander entfernen können.
| Subsystem | Architektur |
|---|---|
| Struktur | Ein Aluminiumrahmen, der um einen 40 mm zentralen Wirbel in einem 2×2×3 Zellenraster gebaut ist (Umfang 226,3×226,3×340,5 mm). Jede Karte im Raumschiff teilt eine 100×100 mm Umrisslinie mit einer 20×20 mm Wirbelnische und einer 8 mm Schienenrelief – ein Format, das für dieses Projekt erfunden wurde, da Standardplatten von 90/100 mm den Wirbel nicht passieren lassen. Sechs Haltepfosten pro Flügelstapel, nicht nur an den Ecken, drücken den verstauten ersten Modus auf etwa 137 Hz; eine frühere Analyse nur der Ecken ergab nur 99 Hz. |
| Kraft | Zwei unabhängige MPPT/Batterie-Ketten (A, B) plus eine vollständig unabhängige Überlebenskette (C) mit ihrem eigenen dedizierten am Körper montierten Solarmodul; pro Karte eFuse und eine Hardware KILL_N Zeile, ohne Software irgendwo im Schutzpfad. |
| Thermisch | Voll passiv. Die Analyse ergab, dass das Raumfahrzeug eher kalt als heiß läuft – der eigentliche Kampf ist ein Eklipsfall von -27 °C und ein Safe-Mode-Fall von -40 °C, der durch die Aufteilung von ungefähr der Hälfte der Oberfläche zwischen den Solarzellen und den speziellen MLI/Low-e-Patches abgewendet wird. Die Teleskop-Säule erhält eine eigene Low-$\alpha$/Low-$\epsilon$-Beschichtung und einen 8-W-thermostaten Heizkörper (14-17 °C Sollwert); der Batteriekasten ist isoliert (0,1 W/K) mit einem 6-W-Heizer, und die Überlebensstrecke hat ihren eigenen 2-W-Heizer, sodass sie nie unter -20 °C fällt. |
| Haltung und Antrieb | Drei Reaktionsräder (je 30 mN·m·s), Magnetorquer und ein Sterntracker (5 Bogensekunden, ca. 17 m Bodenfehler) schließen eine 90°-Drehung in etwa 120 s mit 3x+ Sicherheitszuschlag auf Drehmoment und Impuls ab. Der Antrieb ist elektrisch (Iod-Gitterionen-/Hall-Klasse) und nicht ein Wasser-Resistojet für den spezifischen Impuls: 0,5 kg Iod liefern ca. 570 m/s gegenüber ca. 45 m/s von 0,8 kg Wasser – genug für 50 Jahre Bahnkorrektur, Kollisionsvermeidung und eine kontrollierte Deorbitierung aus einem Tank. Der Triebwerk sitzt auf der Mittellinie, geneigt um einige Grad durch den Massenschwerpunkt; eine frühere Platzierung im Kolben erzeugte genug außermittriges Drehmoment, um ein Rad in sieben Minuten zu sättigen. Ein Widerstandssegel ist die passive Sicherung. |
| Berechnen | Eine fünfstufige Hierarchie, absichtlich überdimensioniert am unteren Ende: Ein MSP430FR-Supervisor und duale Hot-Standby STM32H7 Flugsteuerungen sind für die volle 50-Jahres-Mission ausgelegt, da die langjährige Weltraumwetter-Wissenschaft lange nach dem erwarteten Ausfall der Linux-Side weiterlaufen muss. Ein Raspberry Pi CM5 (immer aktiv) und ein NVIDIA Jetson Orin Nano (Bildgebung, intensiver Compute) sitzen darüber mit einer Design-Lebensdauer von 10-15 Jahren. Die Massenspeichereinheit enthält 8×128 GB mit 6+2 Erasure Coding, BLAKE2 Hashing und periodischem Scrubbing. |
| Daten & Kommunikation | 27 CCSDS-Nachrichtentypen, jeder Telekommando Ed25519-signiert mit einem Zähler und Gültigkeitsfenster (der Link selbst ist unverschlüsselt, da Amateurfunkregeln dies erfordern). Die Steuerungsebene ist dual CAN-FD (1 Mbps/5 Mbps) für Redundanz; eine Gigabit-Ethernet-Ebene trägt Nutzdaten. Der Downlink ist UHF/LoRa-Hausverwaltung (~0,5 MB/Tag) plus ein adaptiver S-Band-Wissenschaftslink (250 kbps-2 Mbps) – allein von der Pamukkale-Referenzstation, ungefähr 28 Minuten Kontakt und ~134 MB/Tag über 3-4 Durchgänge. |
| Nutzlast | 26 Instrumente werden sauber nach Lebensdauer getrennt. Langzeitaufzeichnungen von Weltraumwetter/Geophysik-Wissenschaft (Drehmagnetometer, Gesamtsonneneinstrahlungsradiometer, Strahlendosimeter, ein 16-Elektronen/16-Protonen-Teilchenspektrometer, ein Röntgen-/UV-Monitor, ein CsI+SiPM-Gammastrahlenausbruchdetektor, eine Chip-Scale-Atomuhr) werden direkt von den Flugsteuerungen erfasst, niemals von den Linux-Knoten. Bildgebung – ein 85 mm Cassegrain-Teleskop mit einer ungefähren Bodenabstandsdistanz von 5 m, ein ~50-Band-hyperspektraler Kanal, der dieselbe Optik teilt, ein thermischer IR-Mikrobolometer und eine Weitwinkel-Stern-/Kontextkamera – läuft auf der Pi/Jetson Side. Jede obige Instrumentennummer ist ein Design-Ziel, das bisher nur durch Analyse, nicht durch ein gebautes und getestetes Instrument verifiziert wurde. |
| Boden und Betrieb | Zwei veröffentlichte Bodenstationen-Stufen: ein $30-80 UHF/LoRa-Empfänger, den jeder bauen kann, um das Beacon zu empfangen, und eine ca. $2.200-4.500 S-Band-Wissenschaftsstation (1,2 m Schüssel, SPID BIG-RAS Rotator) für den vollständigen Downlink. Alle 27 Protokollnachrichten verfügen bereits über einen kompilierten, verifizierten Kaitai Struct Decoder, mit geplanter SatNOGS DB/Decoder-Integration, sodass jede Station die Telemetrie dekodieren kann, ohne dieses Repository zu berühren. Eine zweite Ankerbodenstation wird vorgeschlagen, ist aber noch nicht arrangiert, und die Frequenzkoordination/Lizenzierung hat noch nicht begonnen. |
Fünfzig Jahre ist länger als die meisten Satellitenbetreiber lasten. Der Supervisor und der Beacon sind so gebaut, dass sie noch lange nach dem Verschwinden aller, die diesen Code geschrieben haben, signalisieren.
Das Design ist auf Analyseebene abgeschlossen. Alles darunter wird automatisch überprüft von python tools/check_all.py bei jeder Änderung – nichts hier ist ein einmaliger Anspruch.