WOLLEMI

Un observatoire de science ouvert de 12U,
conçu pour survivre à sa première décennie.

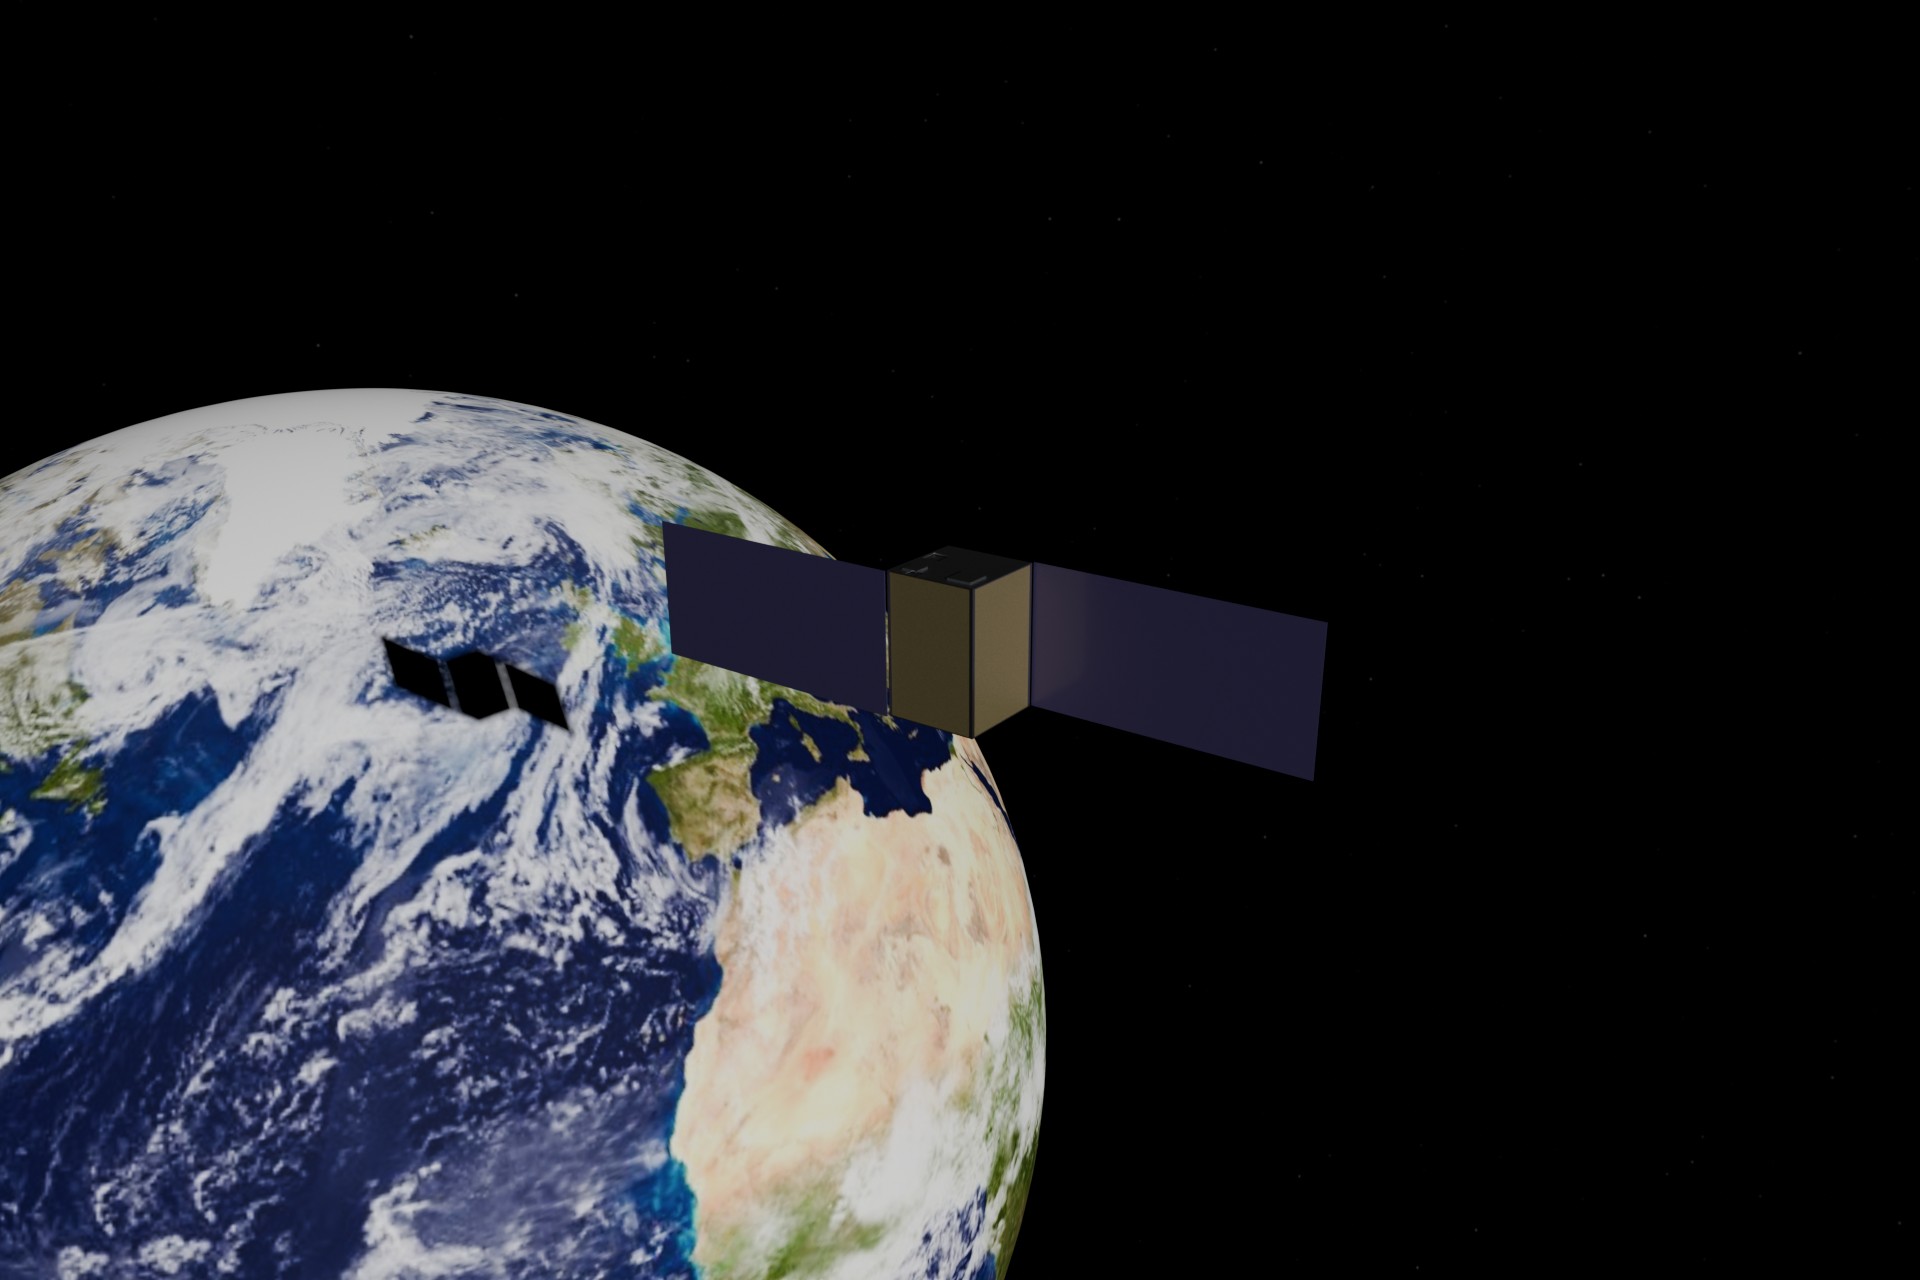
Wollemi est une plateforme de petit satellite entièrement ouverte et modulaire, et sa première mission : un CubeSat 12U axé sur la science avec une conception de survie échelonnée sur 50 ans, généré de bout en bout à partir de fichiers de configuration et vérifié par une régression automatisée à chaque changement.

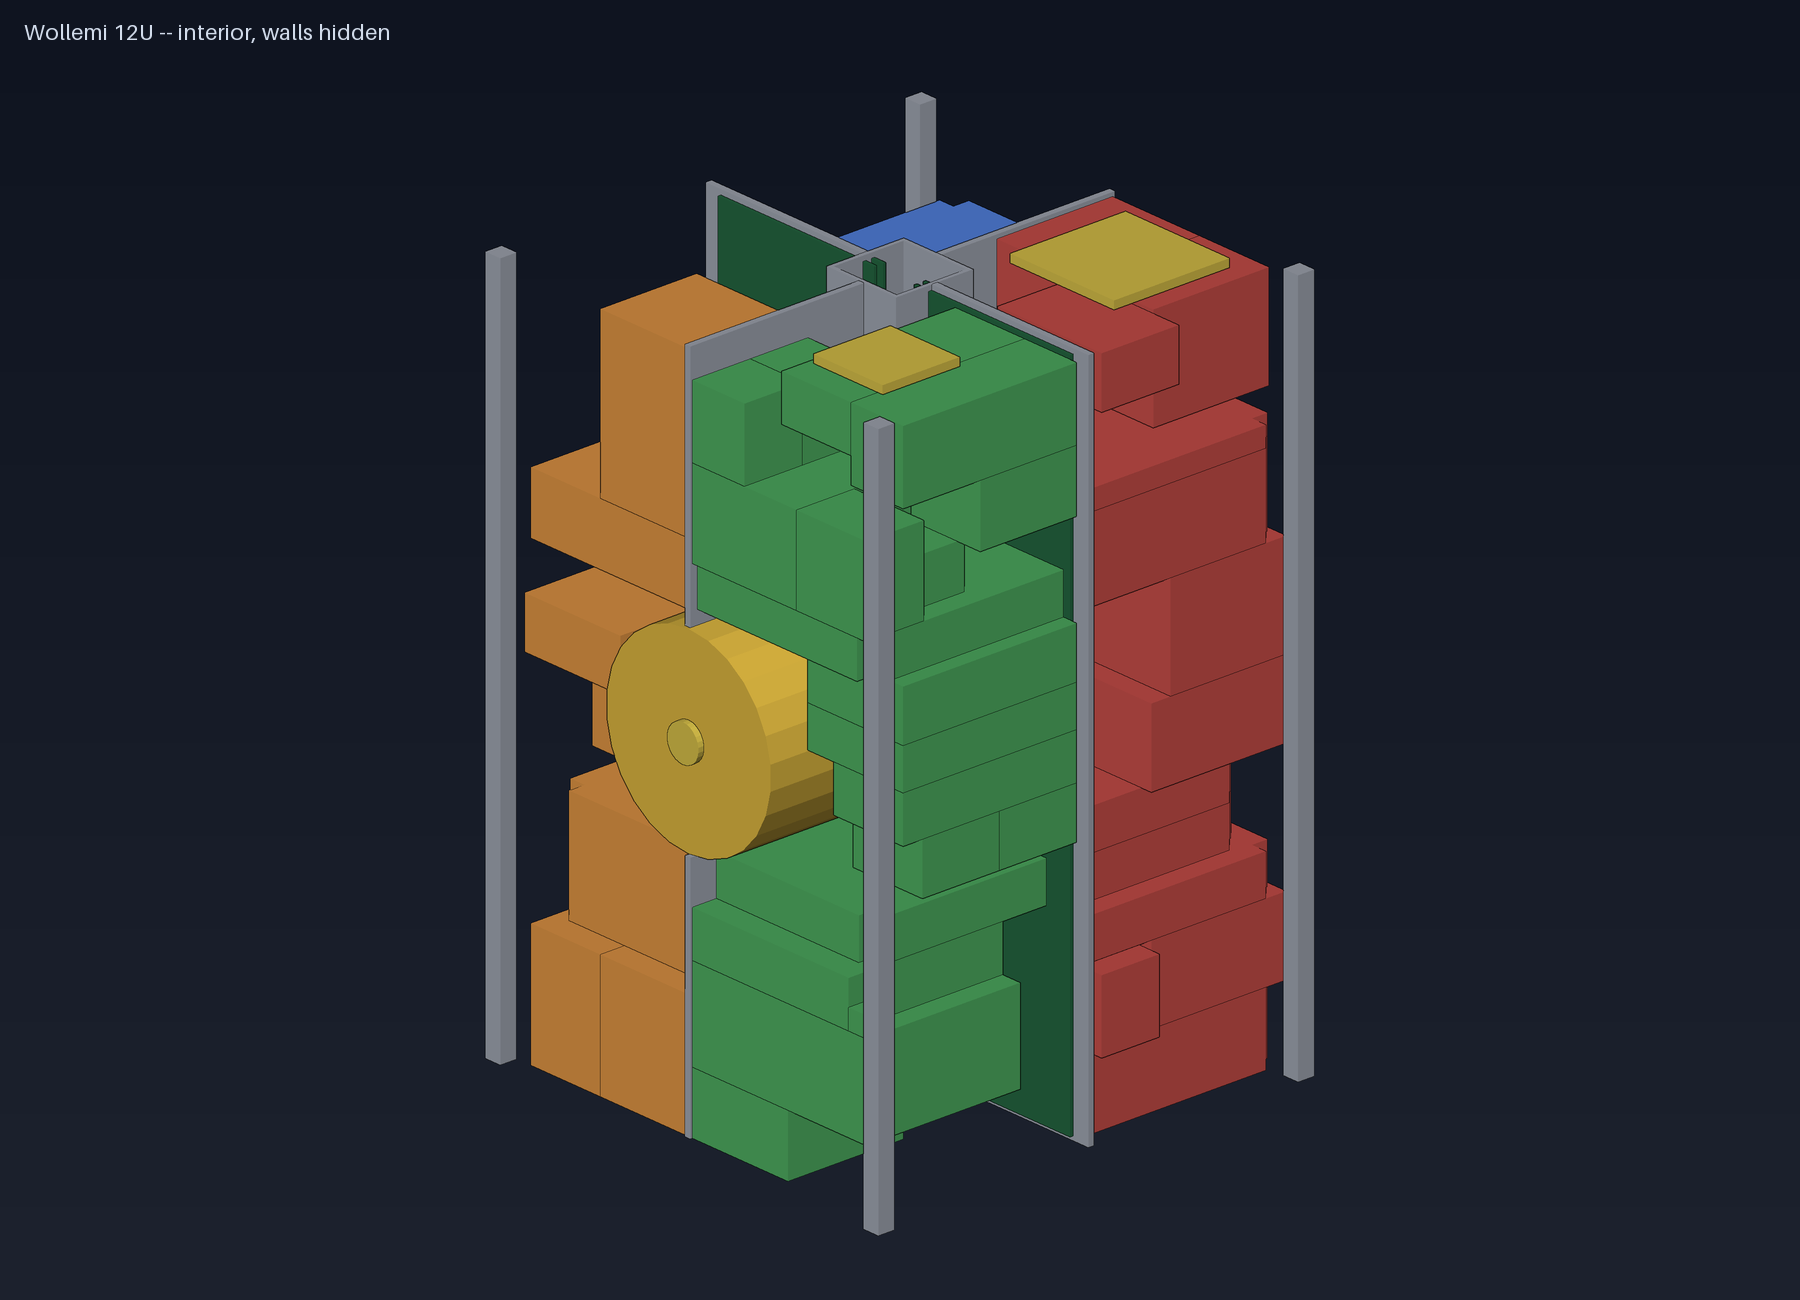
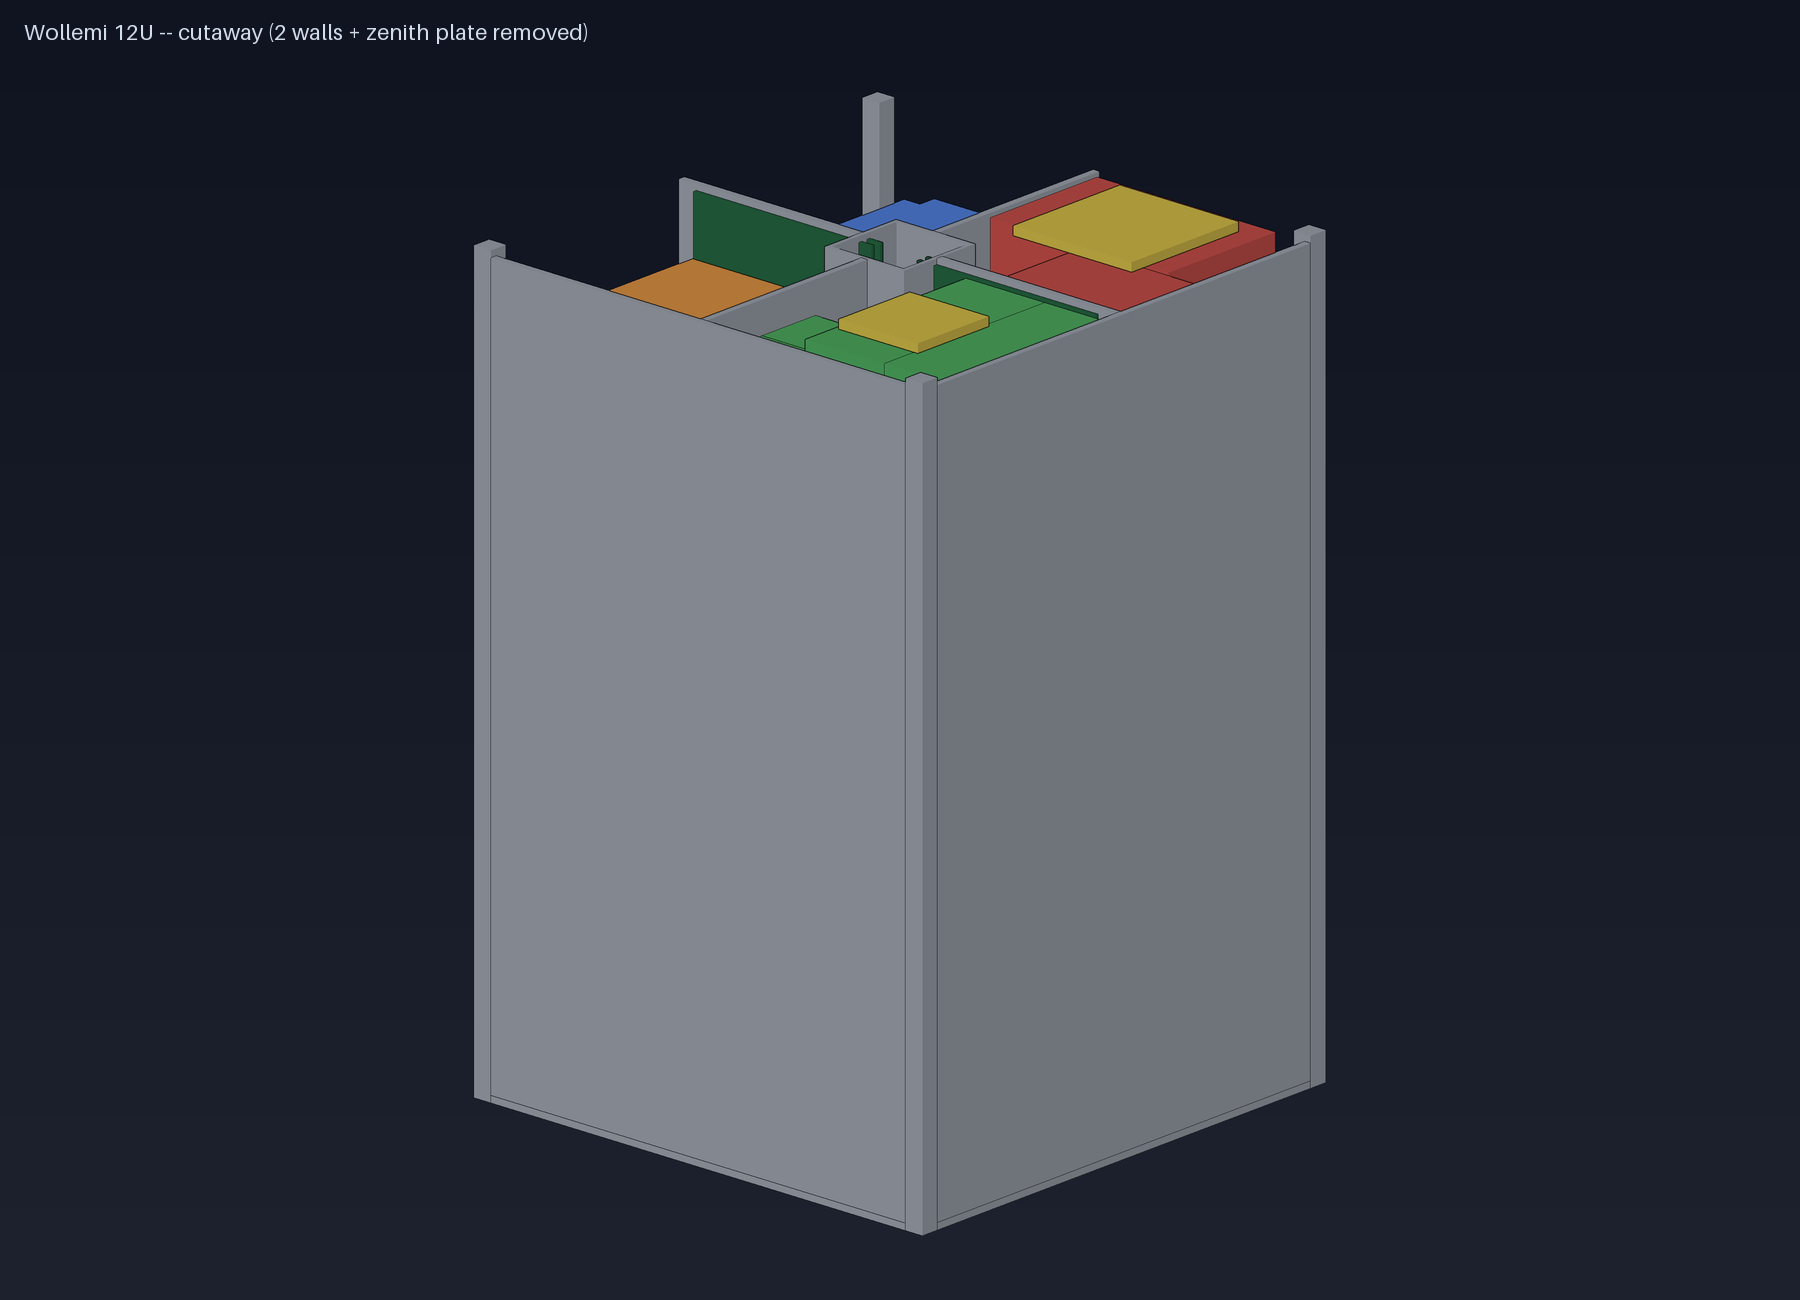
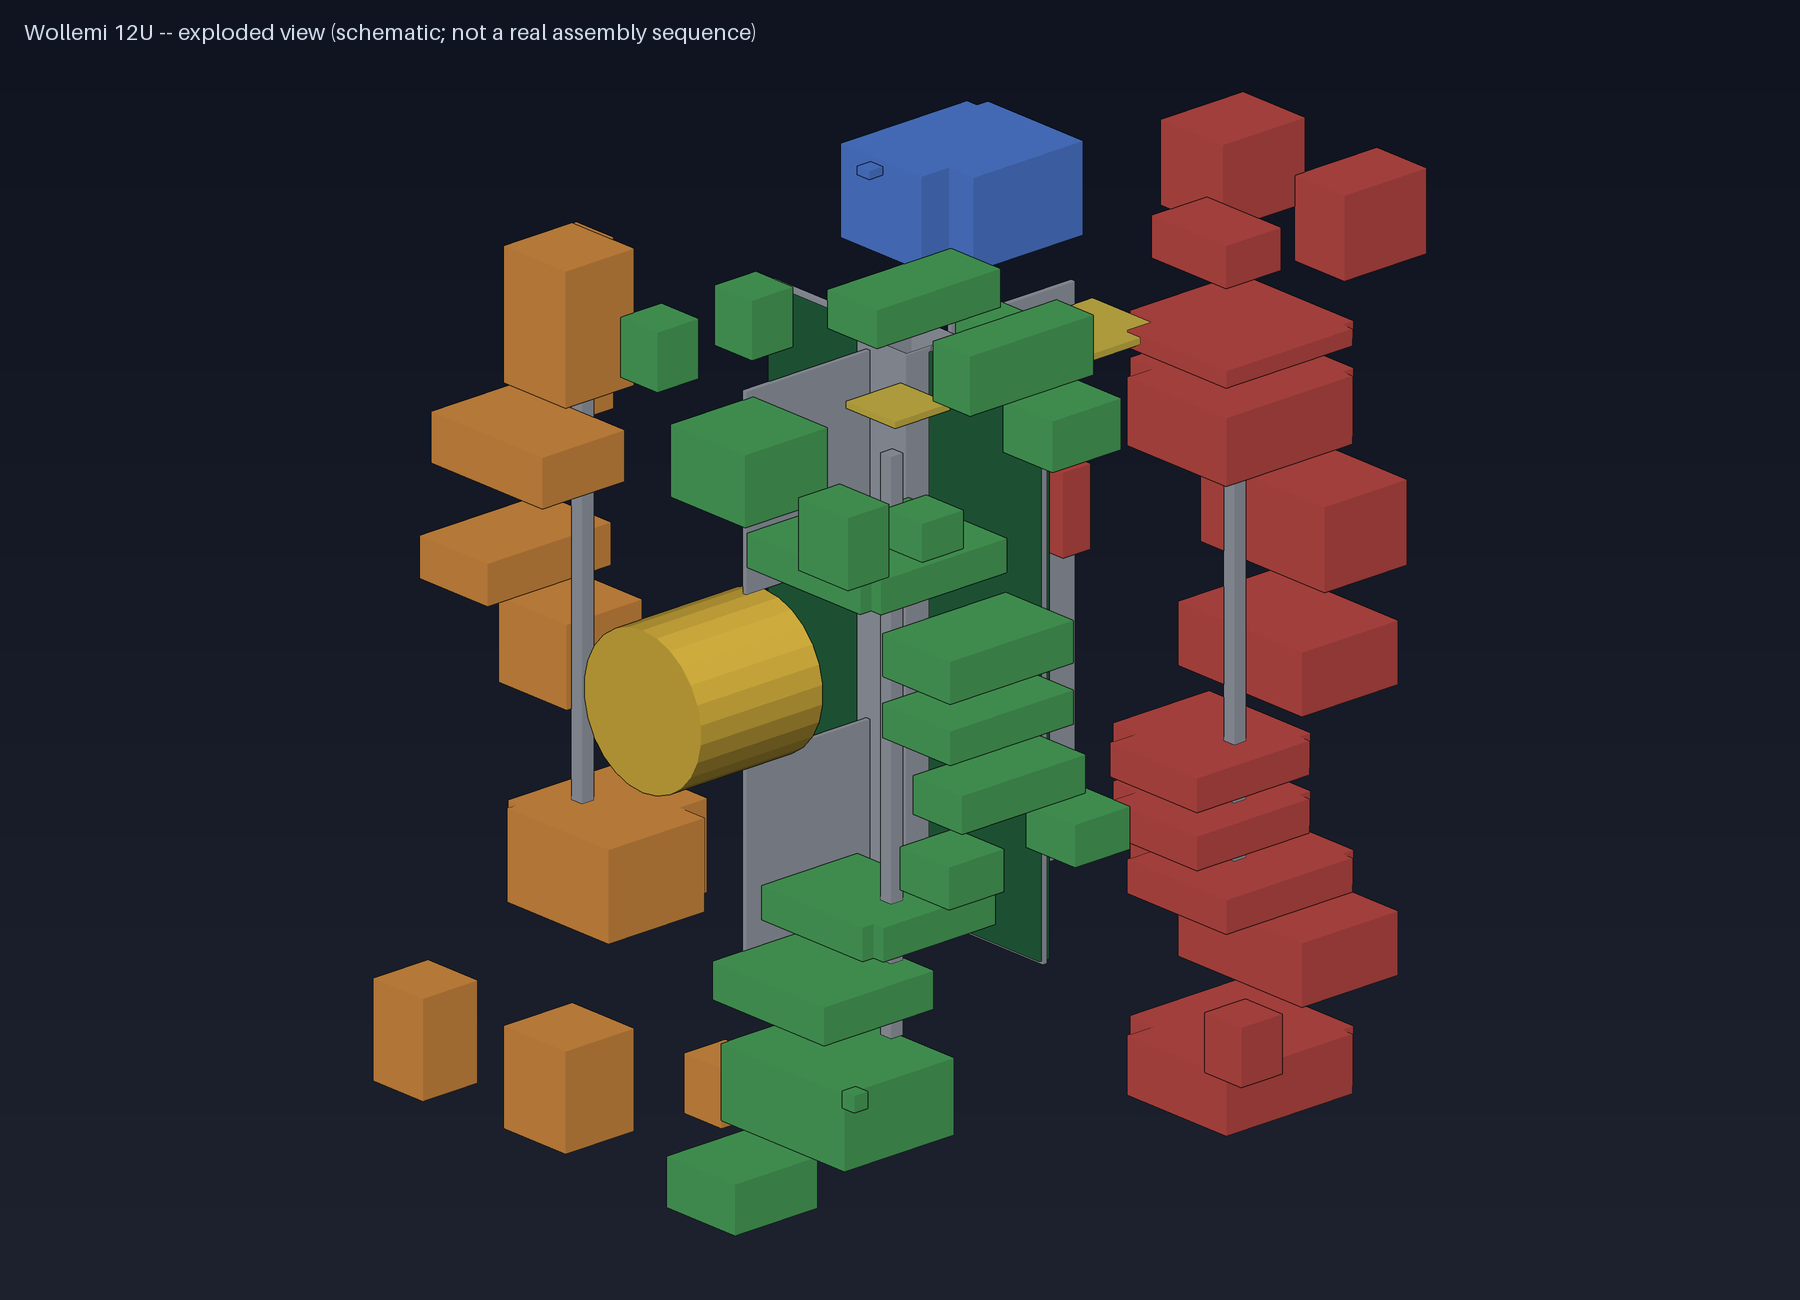
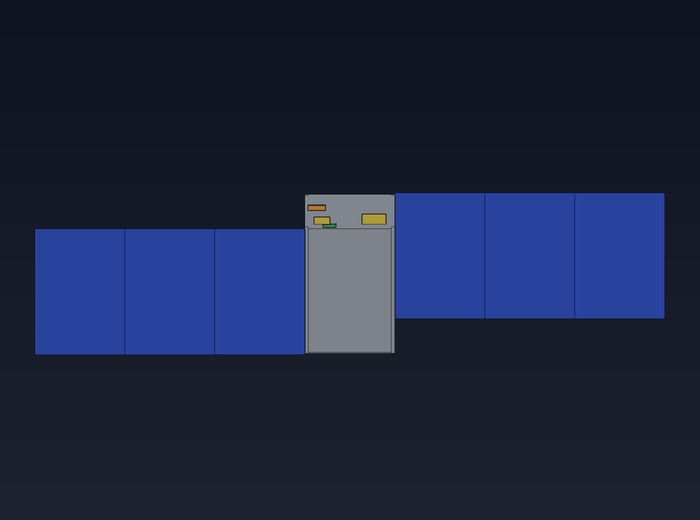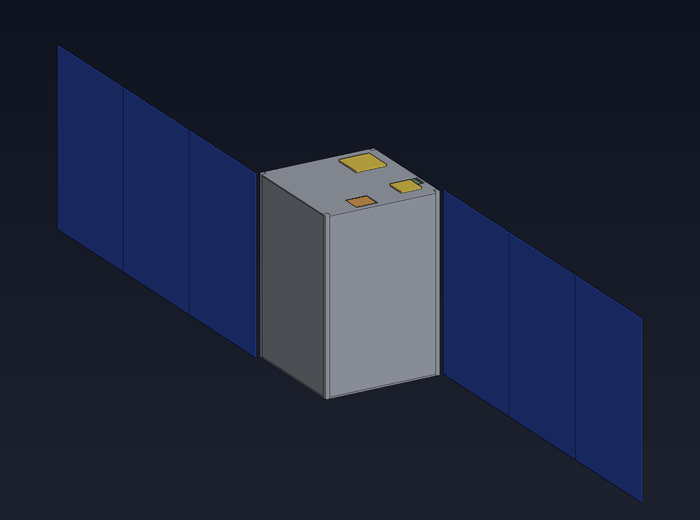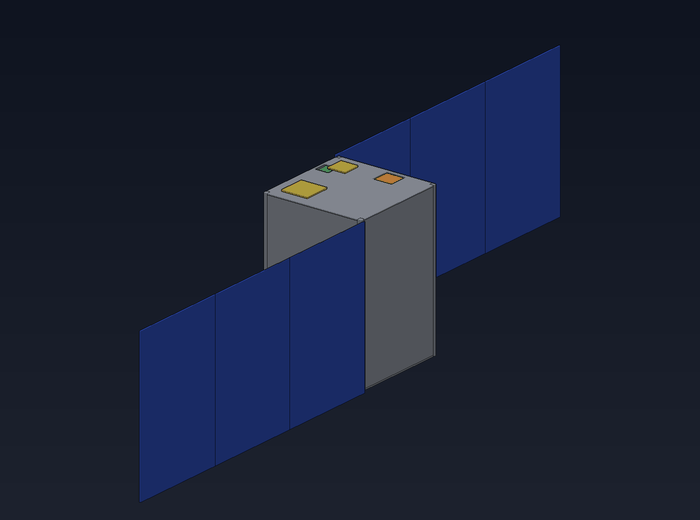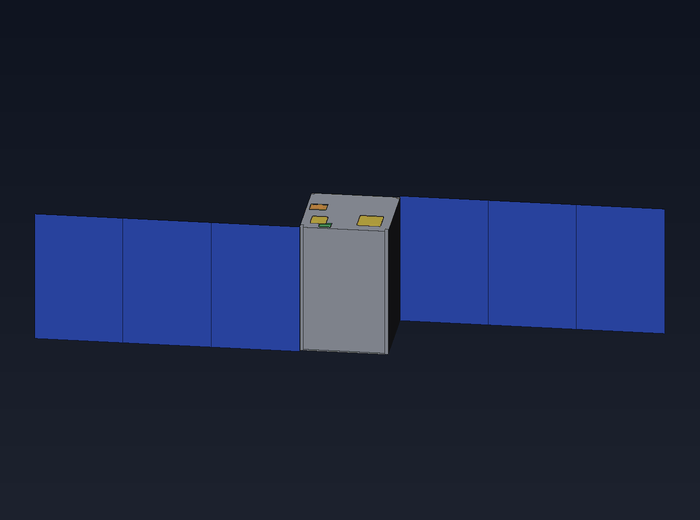
Faites glisser pour orbiter ; cliquez une fois pour activer le défilement pour zoomer -- c'est le véritable modèle CAO paramétrique, pas une image.

0design de survie étagé
0instruments de science
0delta-v disponible
0exigences tracées
Enveloppe de CubeSat 12U ~26 instruments de science Durée de vie en paliers de 50 ans design Dépôt entièrement ouvert 23/23 vérifications automatiques réussies

Aucune diapositive : chaque rendu, dessin et nombre sur cette page provient d'un modèle réel et vérifié -- changez-le, et la page change avec lui.

Mission et objectifs

Wollemi est un observatoire de science ouvert, modulaire et à longue durée de vie de 12U et une plateforme de référence. Il produit des données sur la météorologie spatiale, les radiations et l'observation de la Terre sur plusieurs décennies, démontre une électronique et un logiciel robustes en orbite, et publie le design, les données et les outils pour que chacun puisse les réutiliser.

OBJ-1

Météo spatiale et géophysique

Données de longue durée : champ magnétique, particules énergétiques, rayons X/UV solaires, irradiance solaire totale, dose de radiation, plasma, VLF, sursauts gamma.

OBJ-2

Observation de la Terre

Télescope d'imagerie de classe 5 m, scènes hyperspectrales partageant la même optique, infrarouge thermique, imagerie nocturne grand champ.

OBJ-3

Technologie et science de la fiabilité

Comportement de la radiation de trois familles de calcul différentes et de types de mémoire flash au fil des ans, avec les données d'erreur publiées ouvertement.

OBJ-4

Une plateforme réutilisable

Le bus, la grille de cellules, le panneau arrière, le protocole et les outils sont conçus une fois et réutilisés : une nouvelle mission est un changement de configuration plus de nouvelles cartes, pas une refonte.

OBJ-5

Complètement ouvert, maintenant

Matériel sous CERN-OHL-S-2.0, logiciel sous Apache-2.0, documents sous CC-BY-4.0 -- publiés et conformes à la réutilisation avec le reste du design.

Longévité par design

Une architecture de survie étagée : le balise et le superviseur sont conçus pour survivre aux batteries, qui sont conçues pour survivre au calcul intensif -- dégradation gracieuse, pas un point de défaillance unique.

Séquence de déploiement

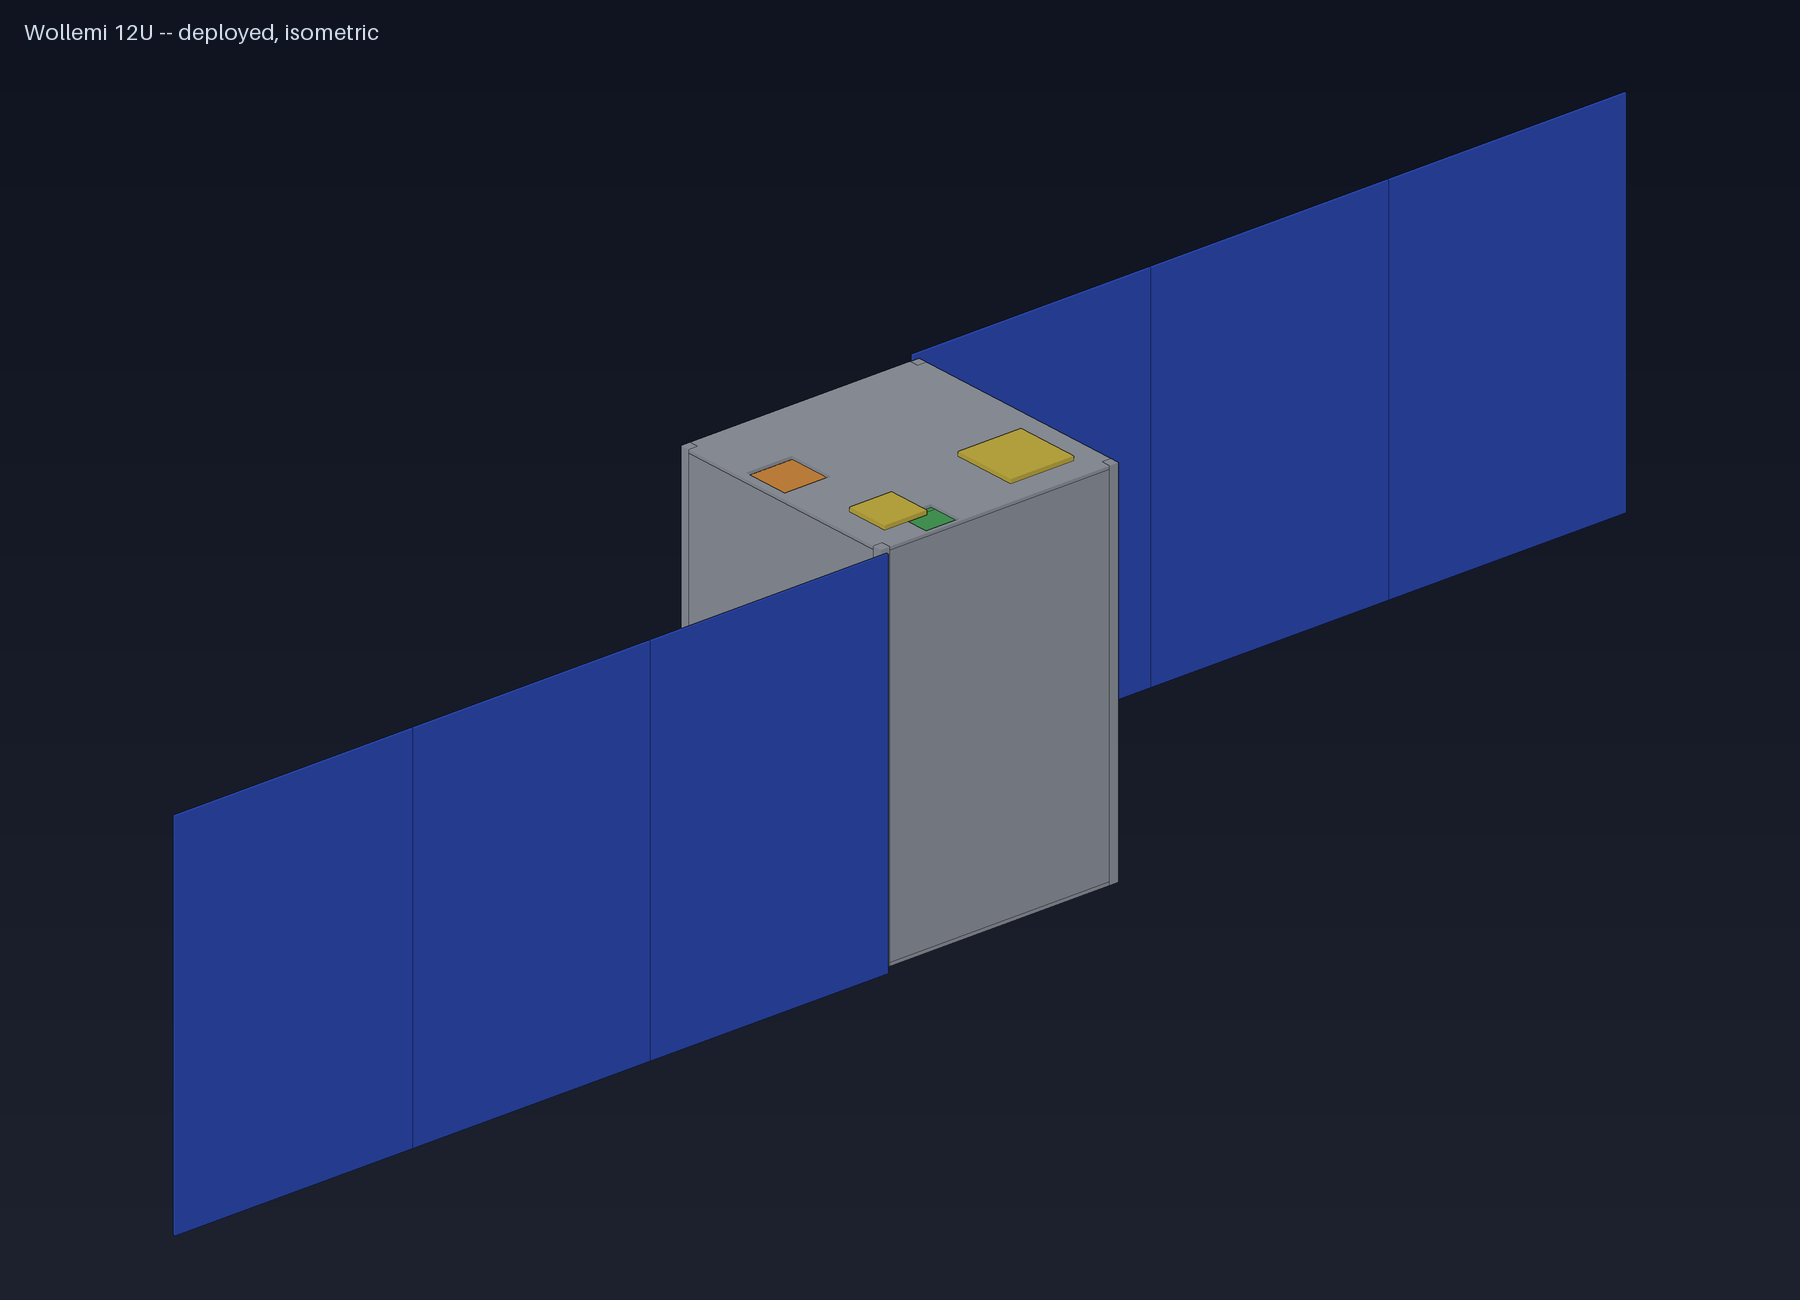
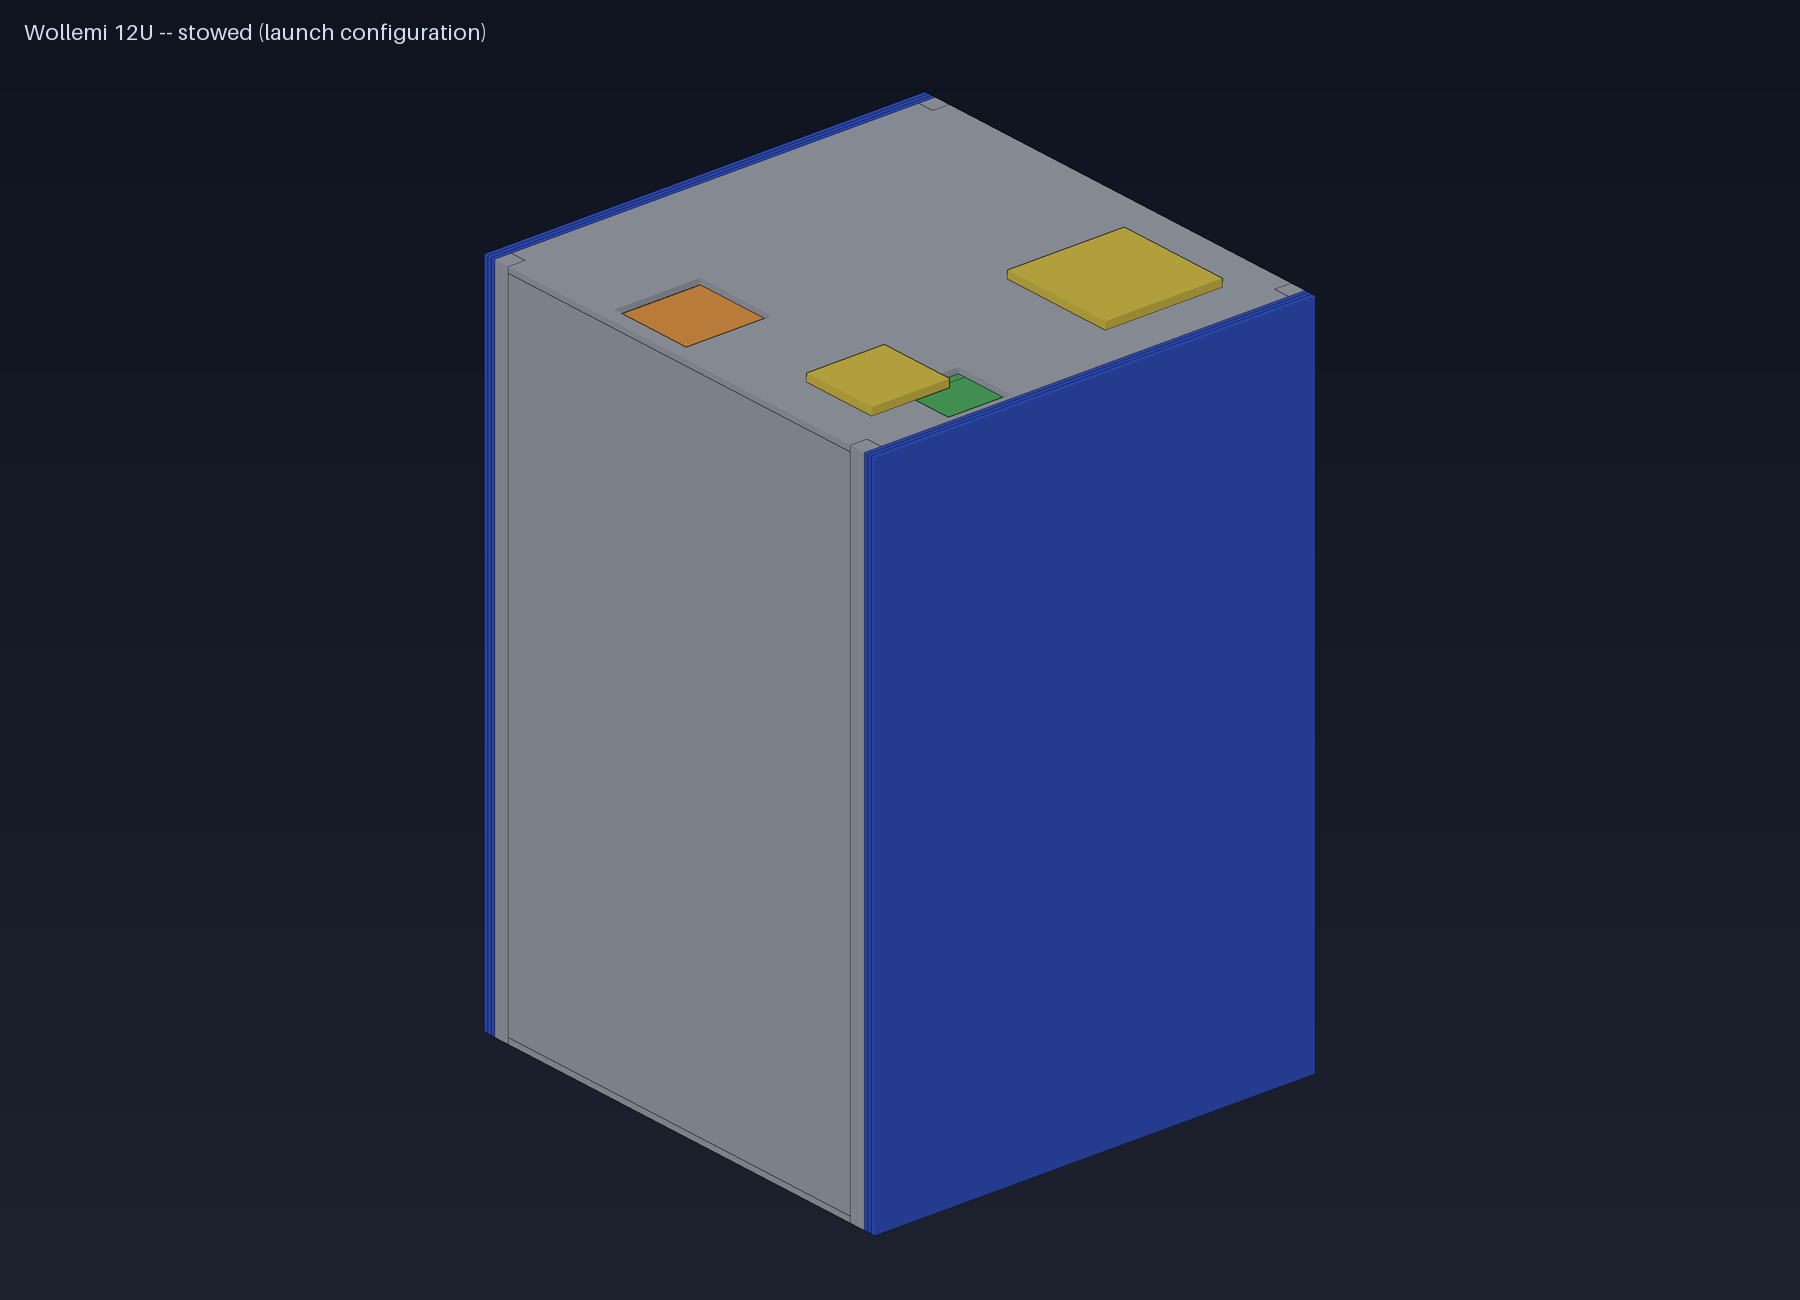
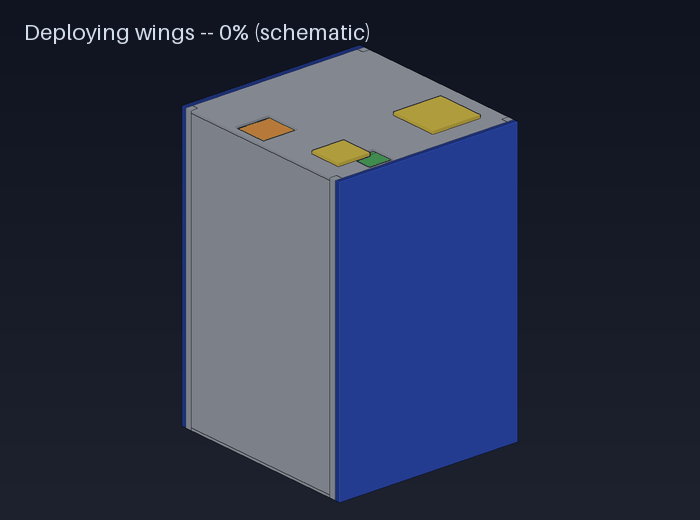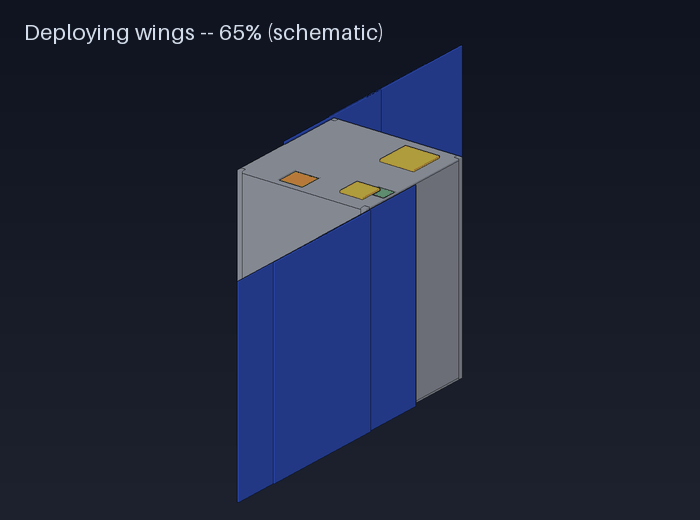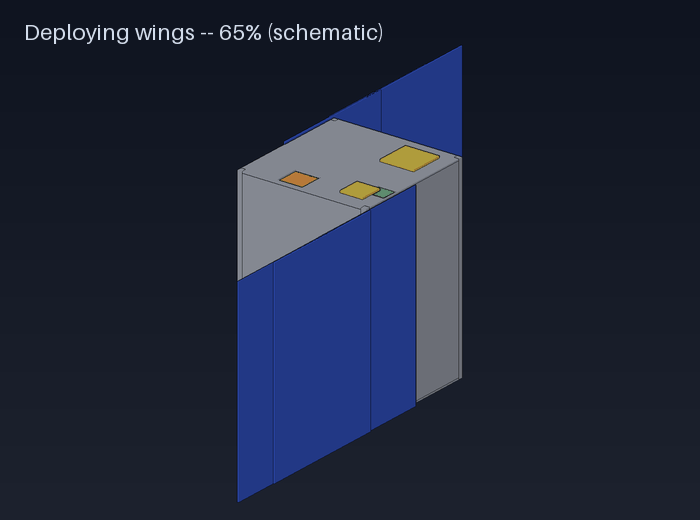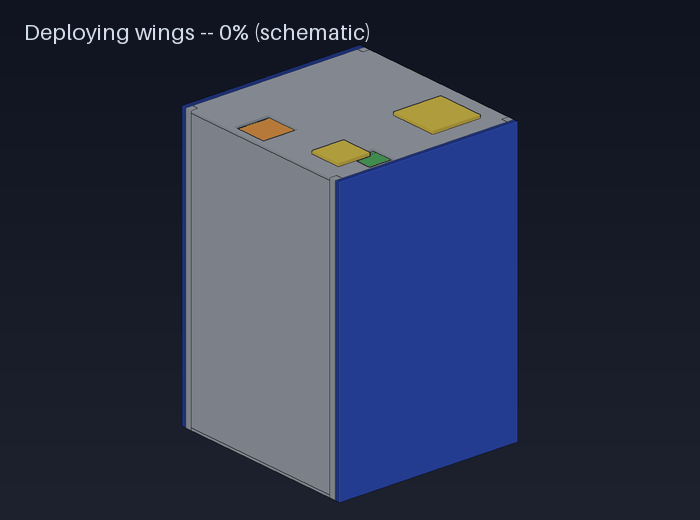
Une illustration schématique des ailes se déployant de la configuration de lancement rétractée à la configuration entièrement déployée. Le mécanisme de charnière/accordéon lui-même n'est pas encore conçu (voir les éléments ouverts ci-dessous), donc cette animation interpoler l'empreinte rétractée et déployée de chaque panneau plutôt que de simuler un mécanisme réel -- elle existe pour communiquer le concept, pas pour le valider.

Animation des ailes se déployant de l'état replié à l'état entièrement déployé

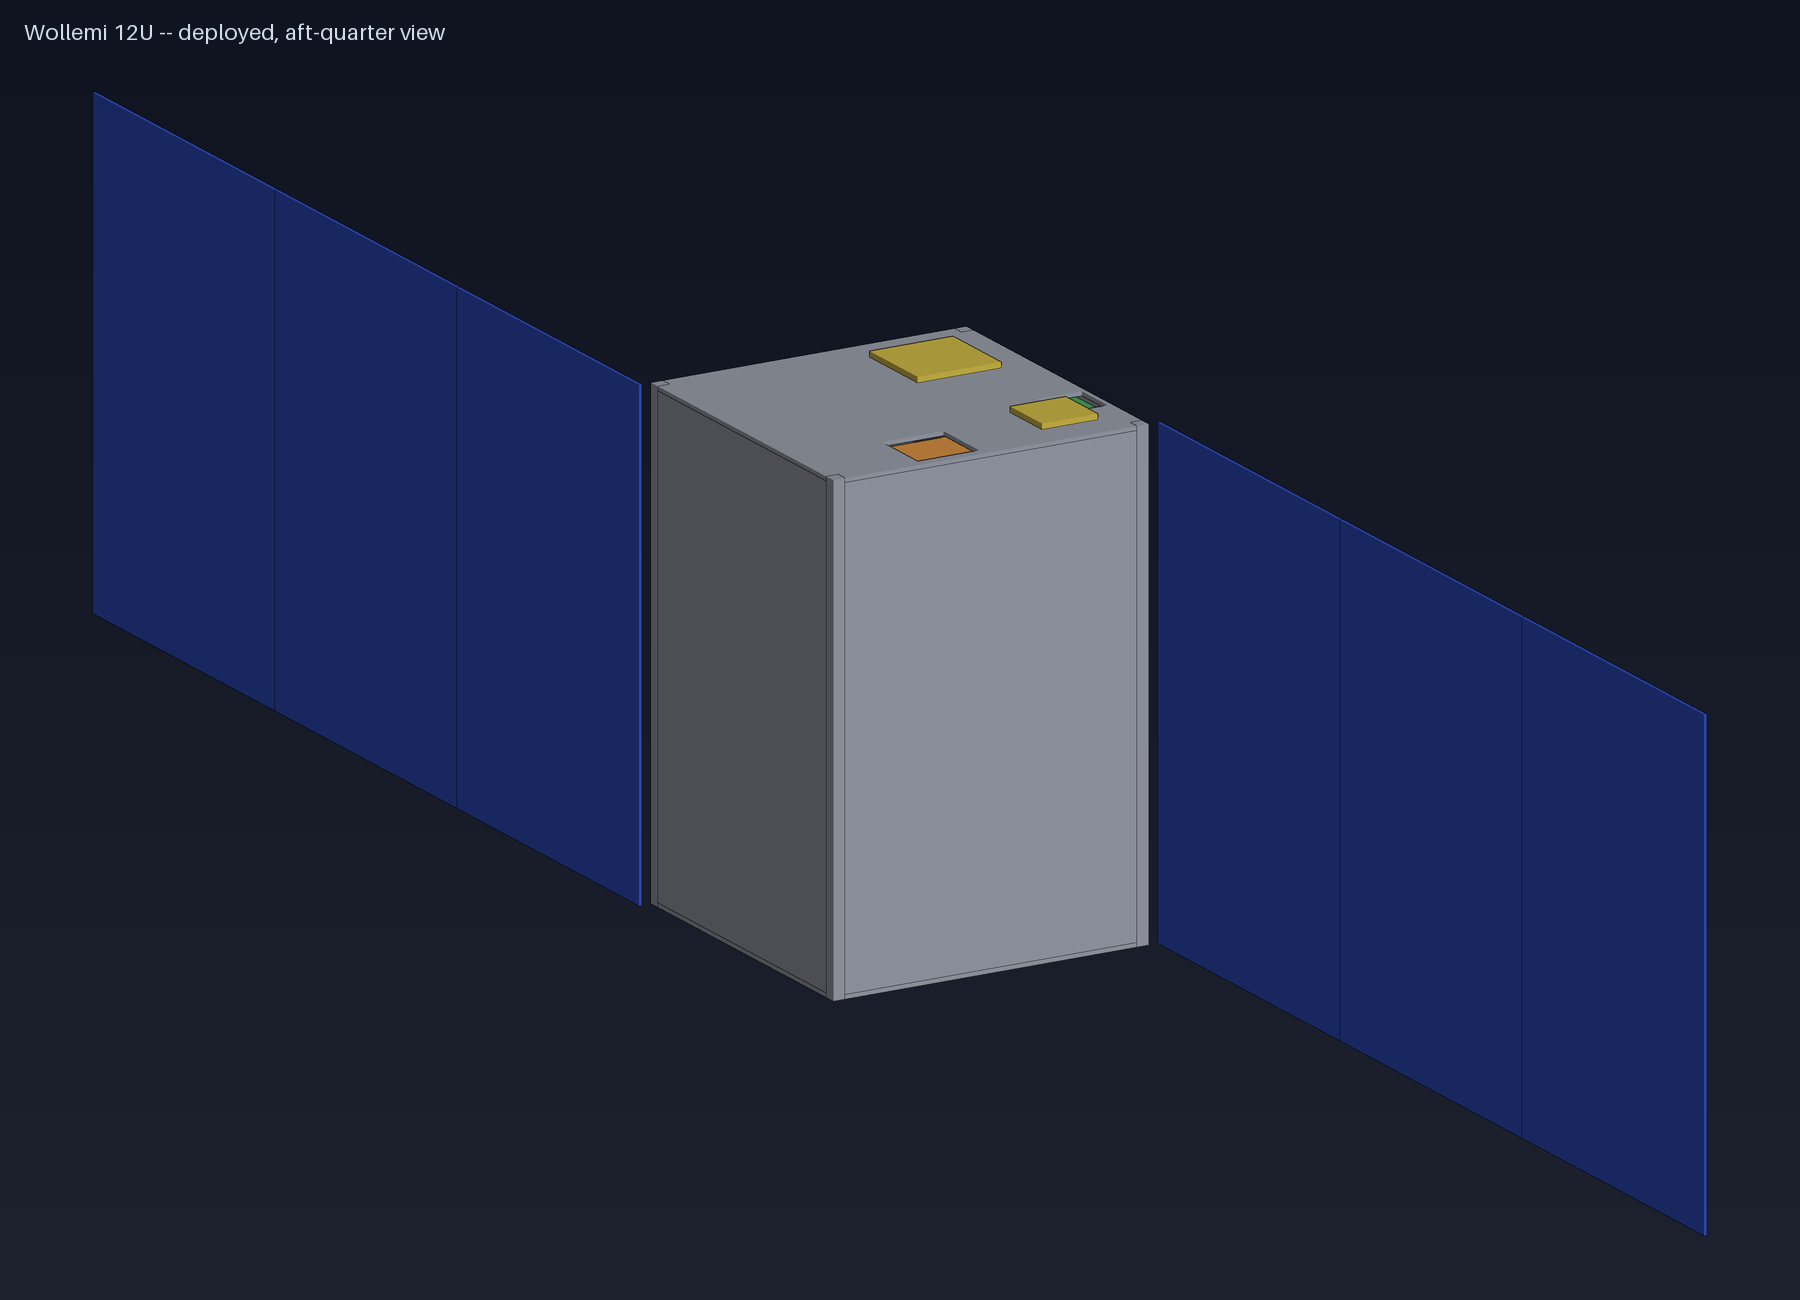
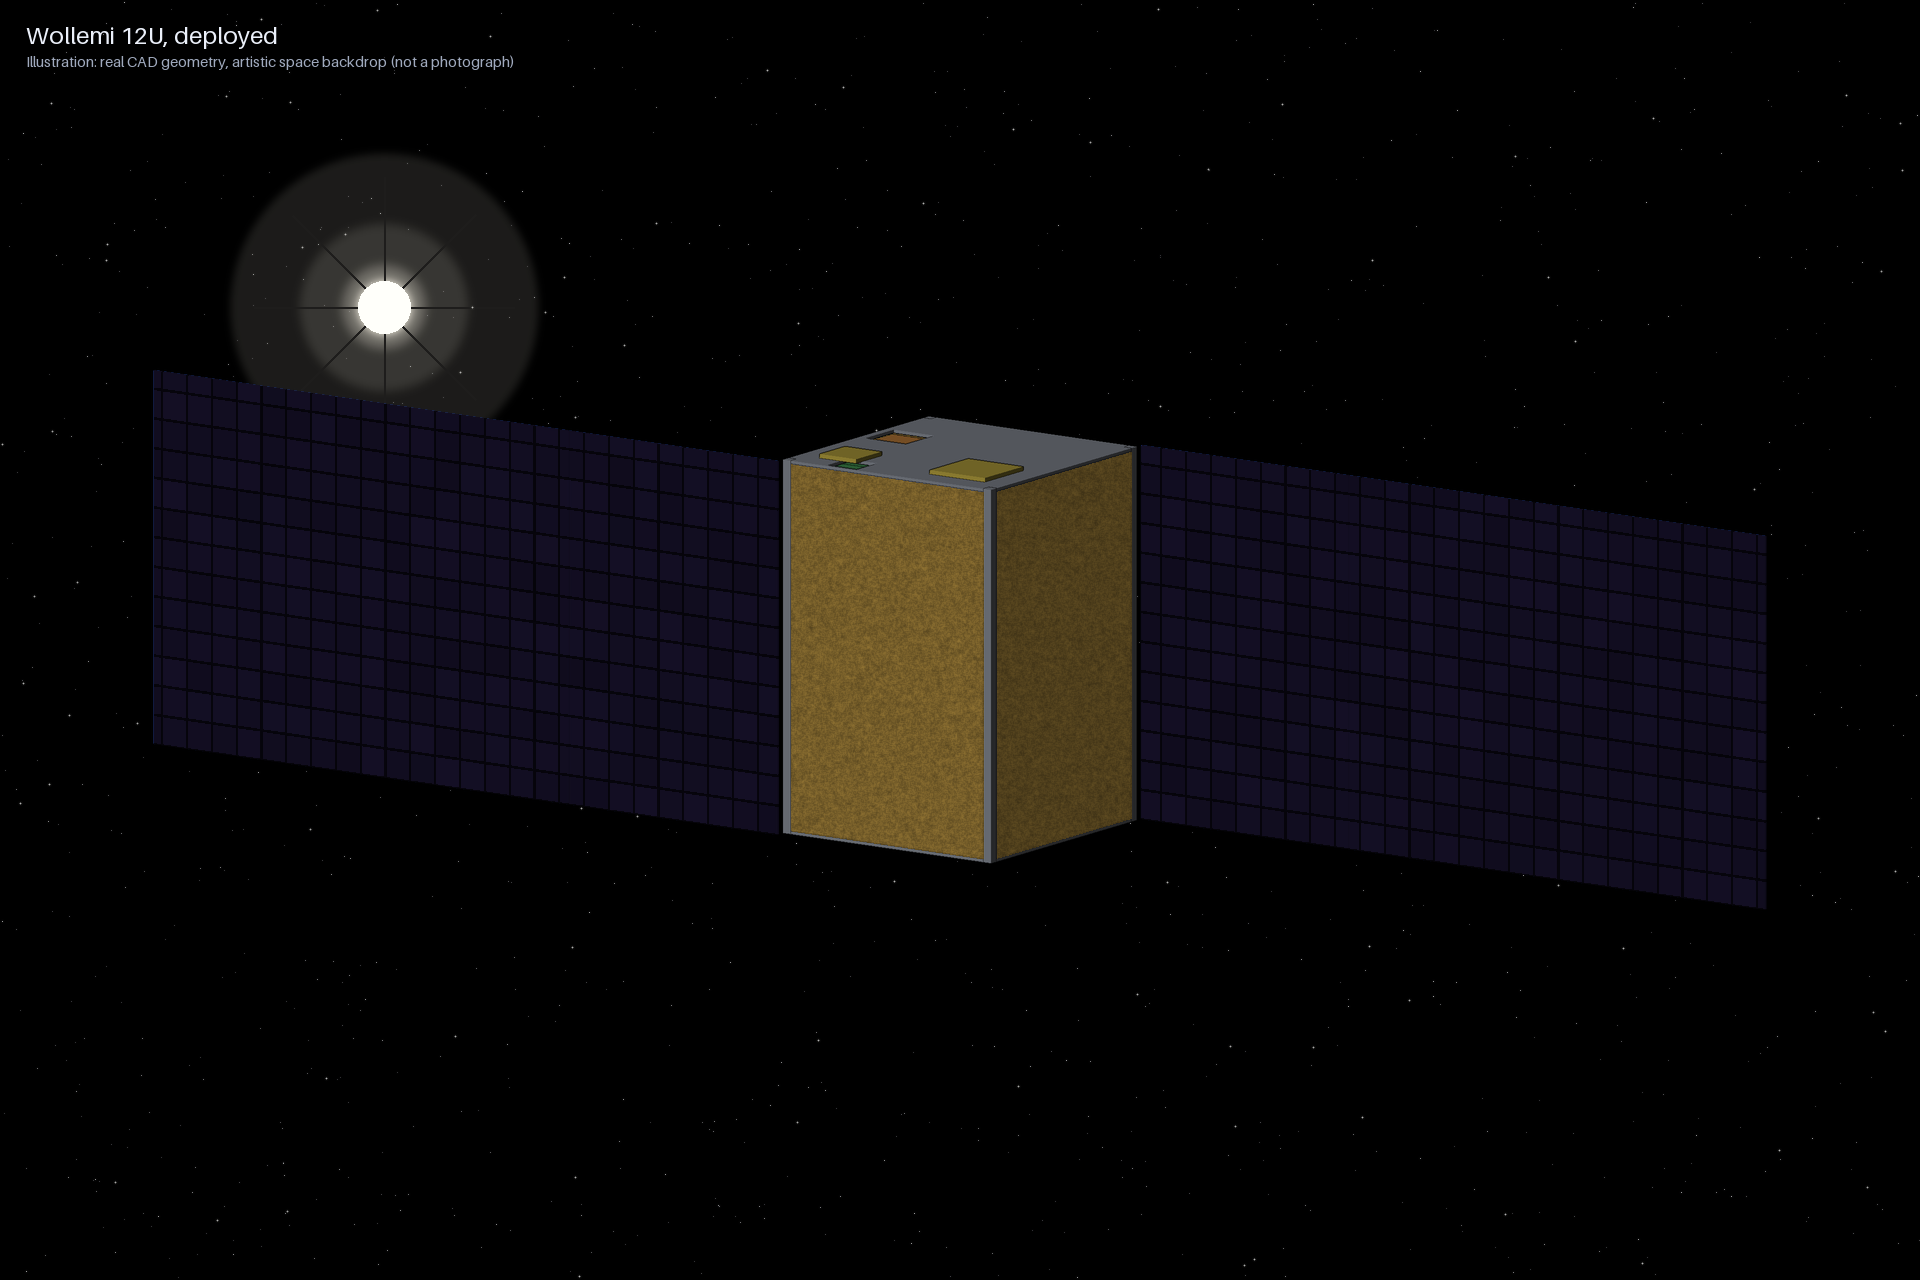
Deux ailes, trois panneaux chacune

Chaque aile porte trois panneaux double-face (cellules sur les deux faces, nécessaire car l'orbite préférée aube-crépuscule maintient le soleil sur l'axe normal de l'aile plutôt que toujours sur un côté). Six poteaux de maintien par pile maintiennent le mode de vibration de la configuration de lancement confortablement au-dessus du minimum du partage de trajet.

Portée déployéeenviron 2,1 m de bout en bout
Nombre de panneaux2 ailes × 3 panneaux, double face
Saillie entreposéedans l'enveloppe de rail de la spécification de design du CubeSat
Mécanisme de libérationfil de brûlure, trois inhibiteurs indépendants

En un coup d'œil

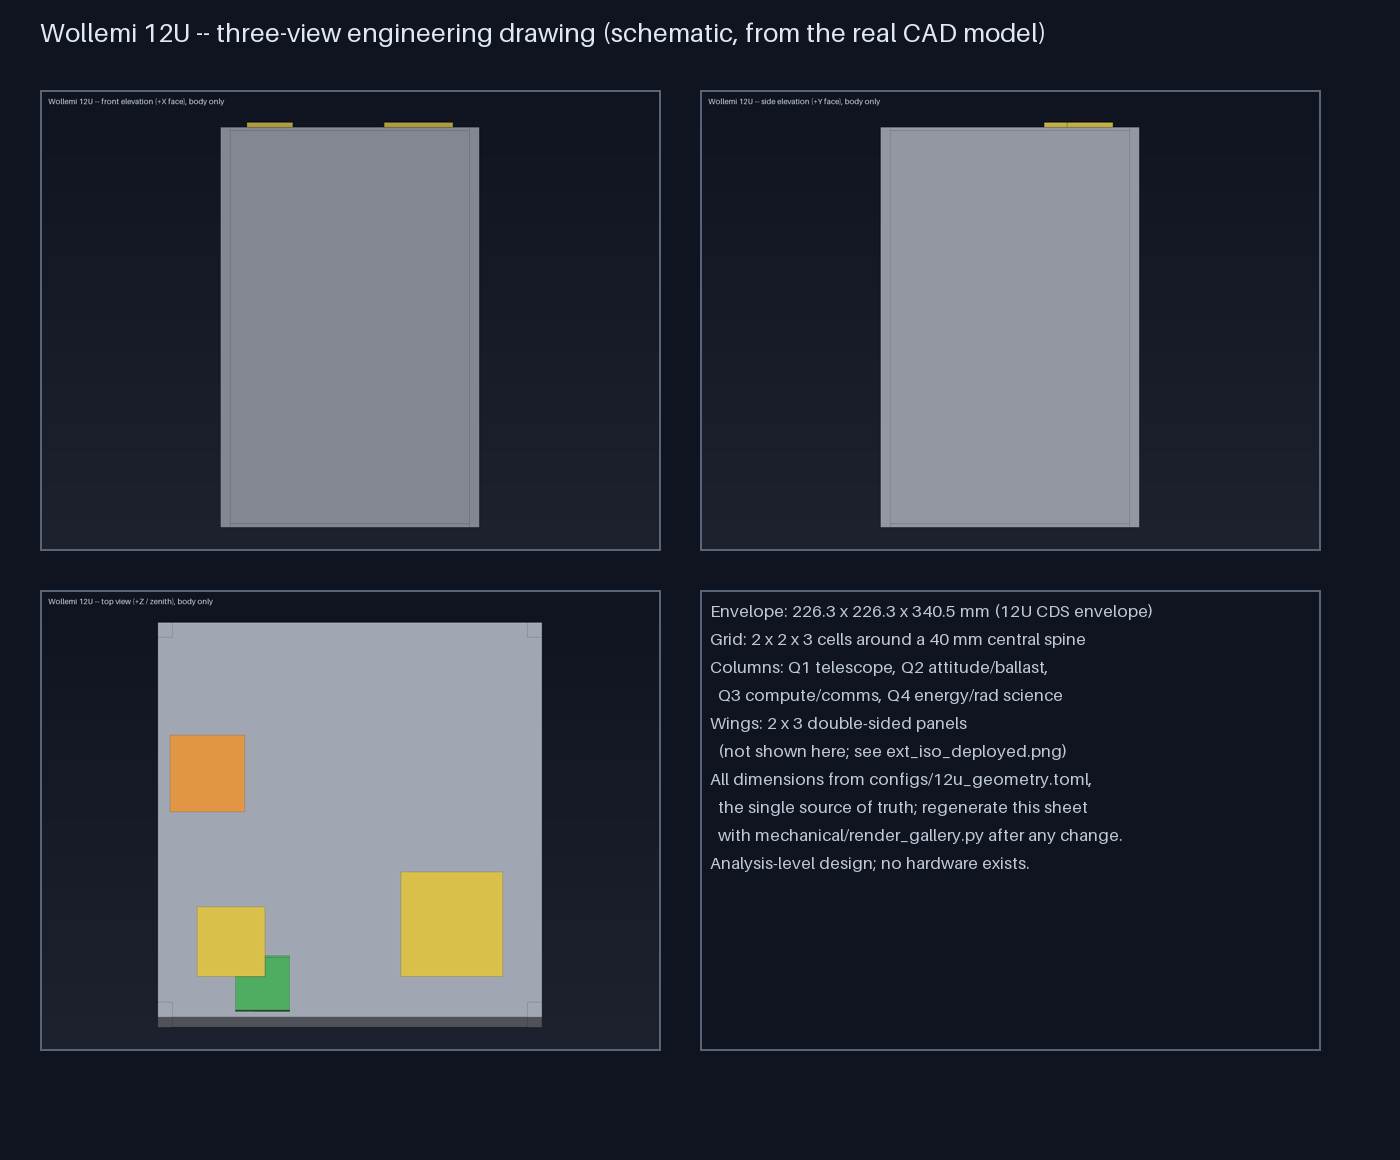
FormulaireEnveloppe de CubeSat 12U, grille de cellules 2×2×3 autour d'une colonne centrale, cartes à entailles de 100×100 mm
Masse / puissanceenviron 16,8 des 24 kg de budget ; 58 W orienté soleil, 28 W en rotation, charge en mode sécurité de 3 W
Charge utile science~26 instruments : télescope de classe 5 m + hyperspectral (optique partagée), IR thermique, magnétomètre, spectromètre à particules, moniteur rayons X/UV, irradiance solaire totale, VLF/ELF, compteur de sursaut gamma, dosimétrie des radiations, expériences SEU/flash
CalculerSuperviseur MSP430FR, 2 contrôleurs de vol STM32H7, unité de mémoire de masse (8×128 Go, codage d'effacement 6+2), Raspberry Pi CM5, NVIDIA Jetson Orin Nano
Puissancedeux chaînes LiFePO4 indépendantes (A/B) plus une chaîne de survie entièrement indépendante, protection matérielle uniquement (pas de microcontrôleur dans le chemin de déclenchement)
Propulsionpropulseur à ions grillagé à l'iode sur la ligne centrale, incliné par rapport au centre de masse ; delta-v disponible de ~570 m/s, voile de traînée en sauvegarde passive
CommunicationsBalise et commande UHF/LoRa, liaison descendante scientifique en bande S (250 kbps–2 Mbps adaptatif), paquets spatiaux CCSDS avec télécommandes signées Ed25519
Orbite (préféré)solaire crépusculaire, environ 700 km -- élimine le cycle d'éclipse, privilégié pour des raisons thermiques et de durée de vie des batteries
Vérification47 exigences tracées ; la plupart vérifiées automatiquement à chaque exécution ; 29 tests physiques prévus

Électronique et design de PCB

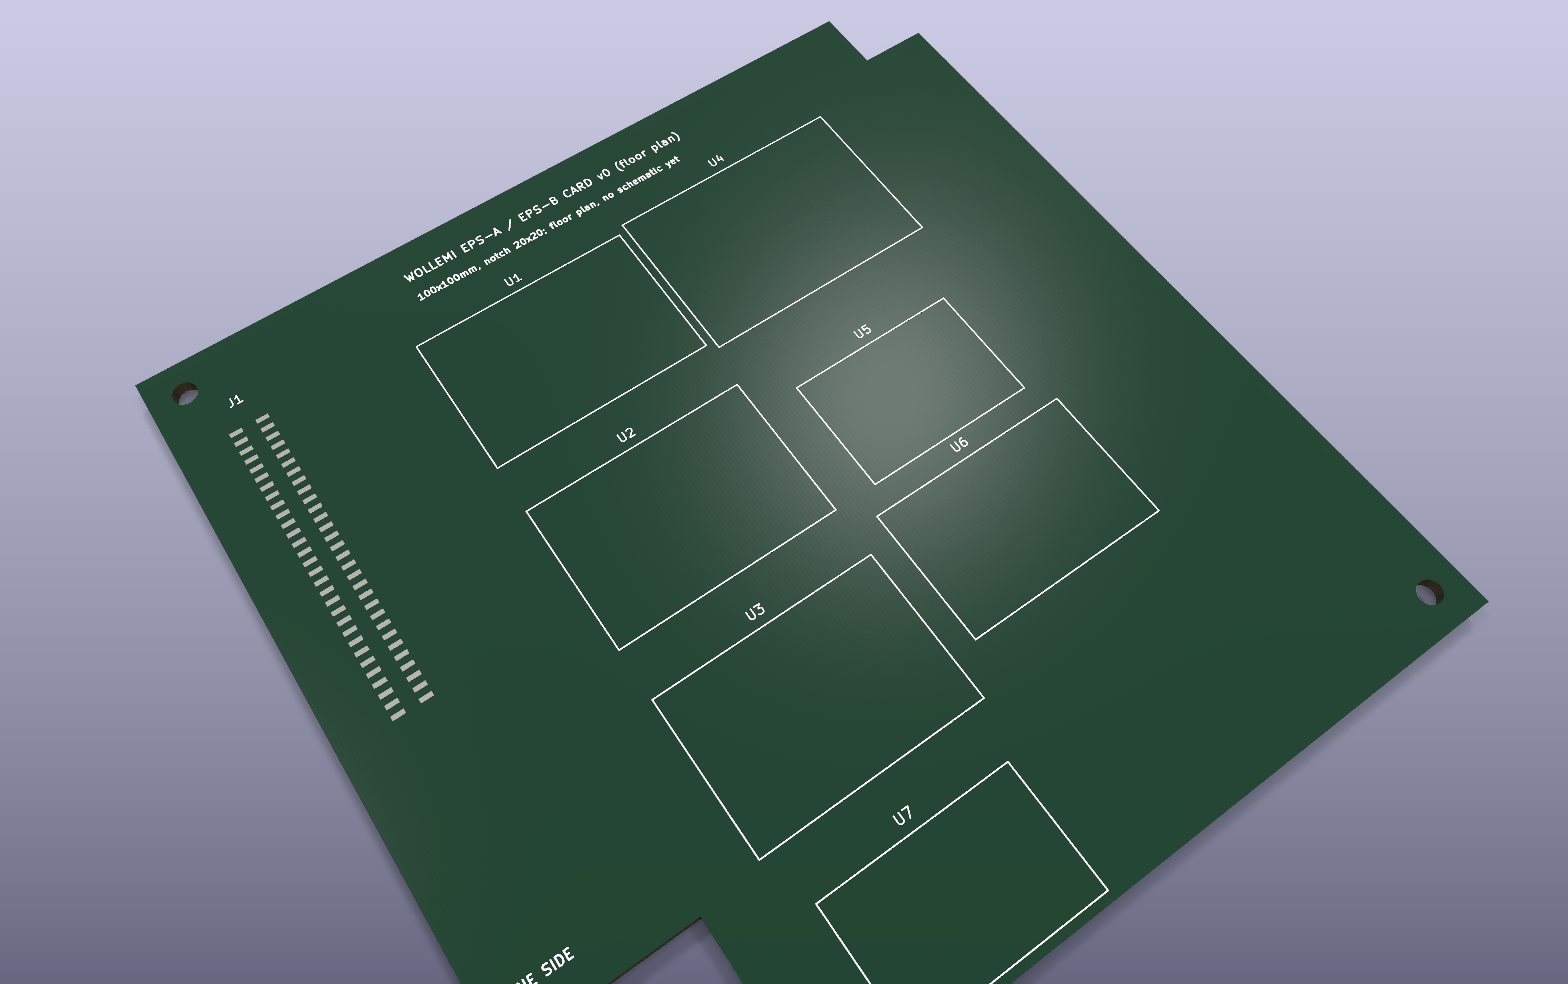
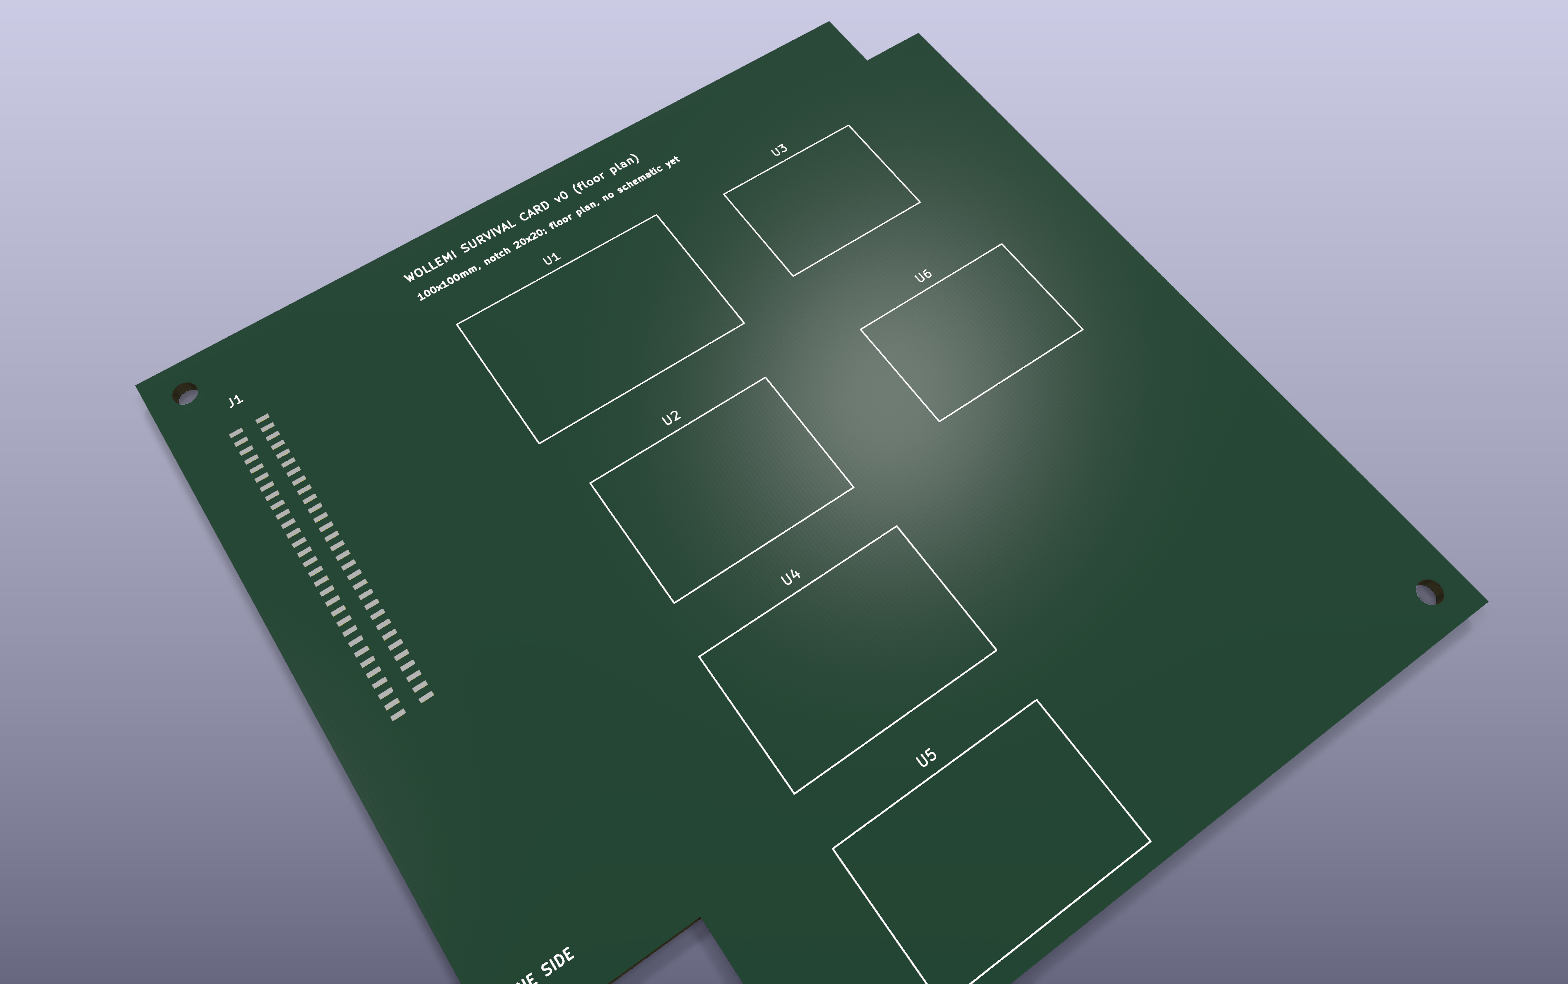
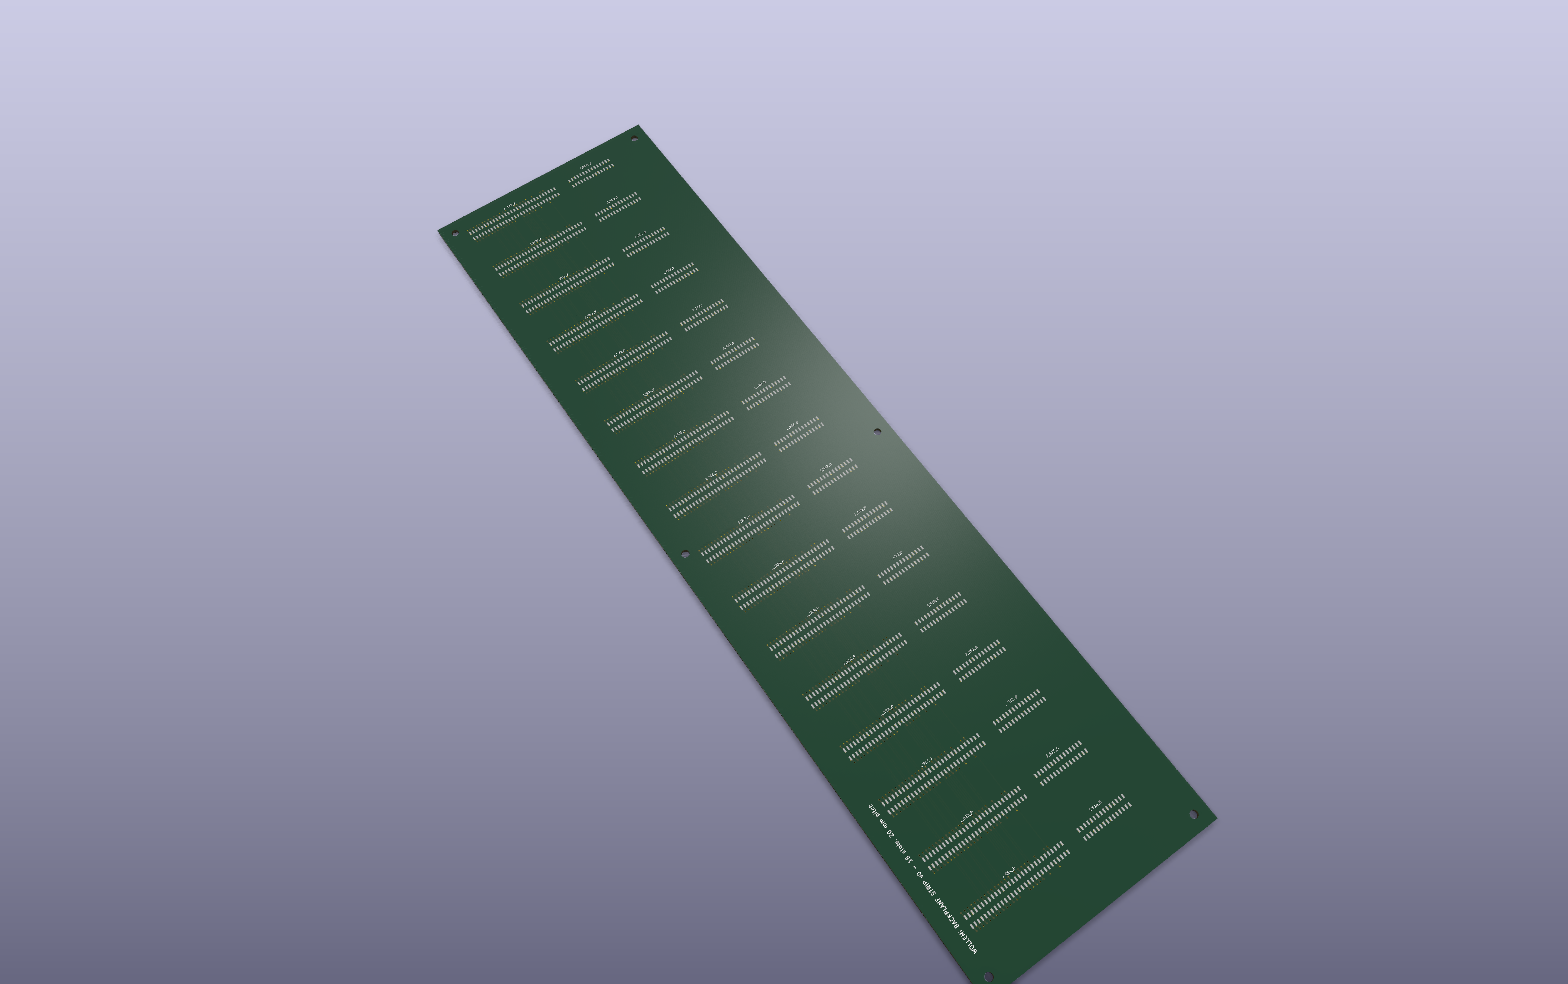
Le vaisseau spatial est construit comme une cage à cartes : des cartes identiques de 100×100 mm glissent dans un panneau arrière passif, une colonne par groupe d'instrument/sous-système. Chaque carte ci-dessous est un fichier KiCad réel dans le dépôt ( electronics/kicad/), DRC-clean, généré à partir du même card_pinout.toml définition du connecteur le document d'interface est construit à partir de -- ce sont des plans d'étage (placement des composants prouvé pour convenir), pas encore des schémas routés.

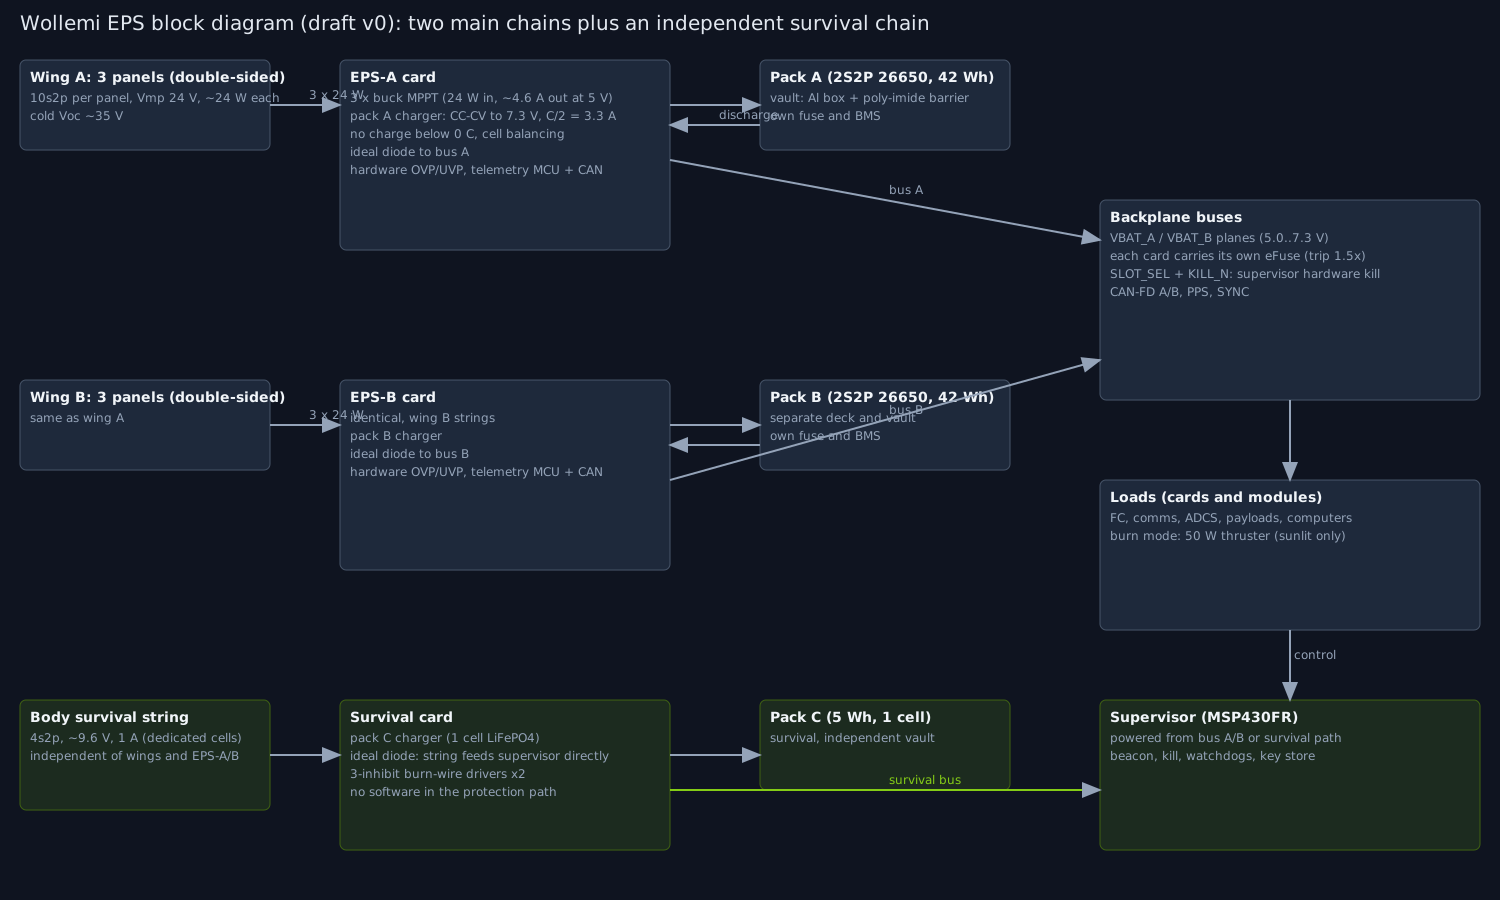
Diagramme de bloc Wollemi EPS : deux chaînes d'alimentation principales plus une chaîne de survie indépendante
Diagramme de bloc EPS -- chaînes A/B plus la chaîne de survie indépendante

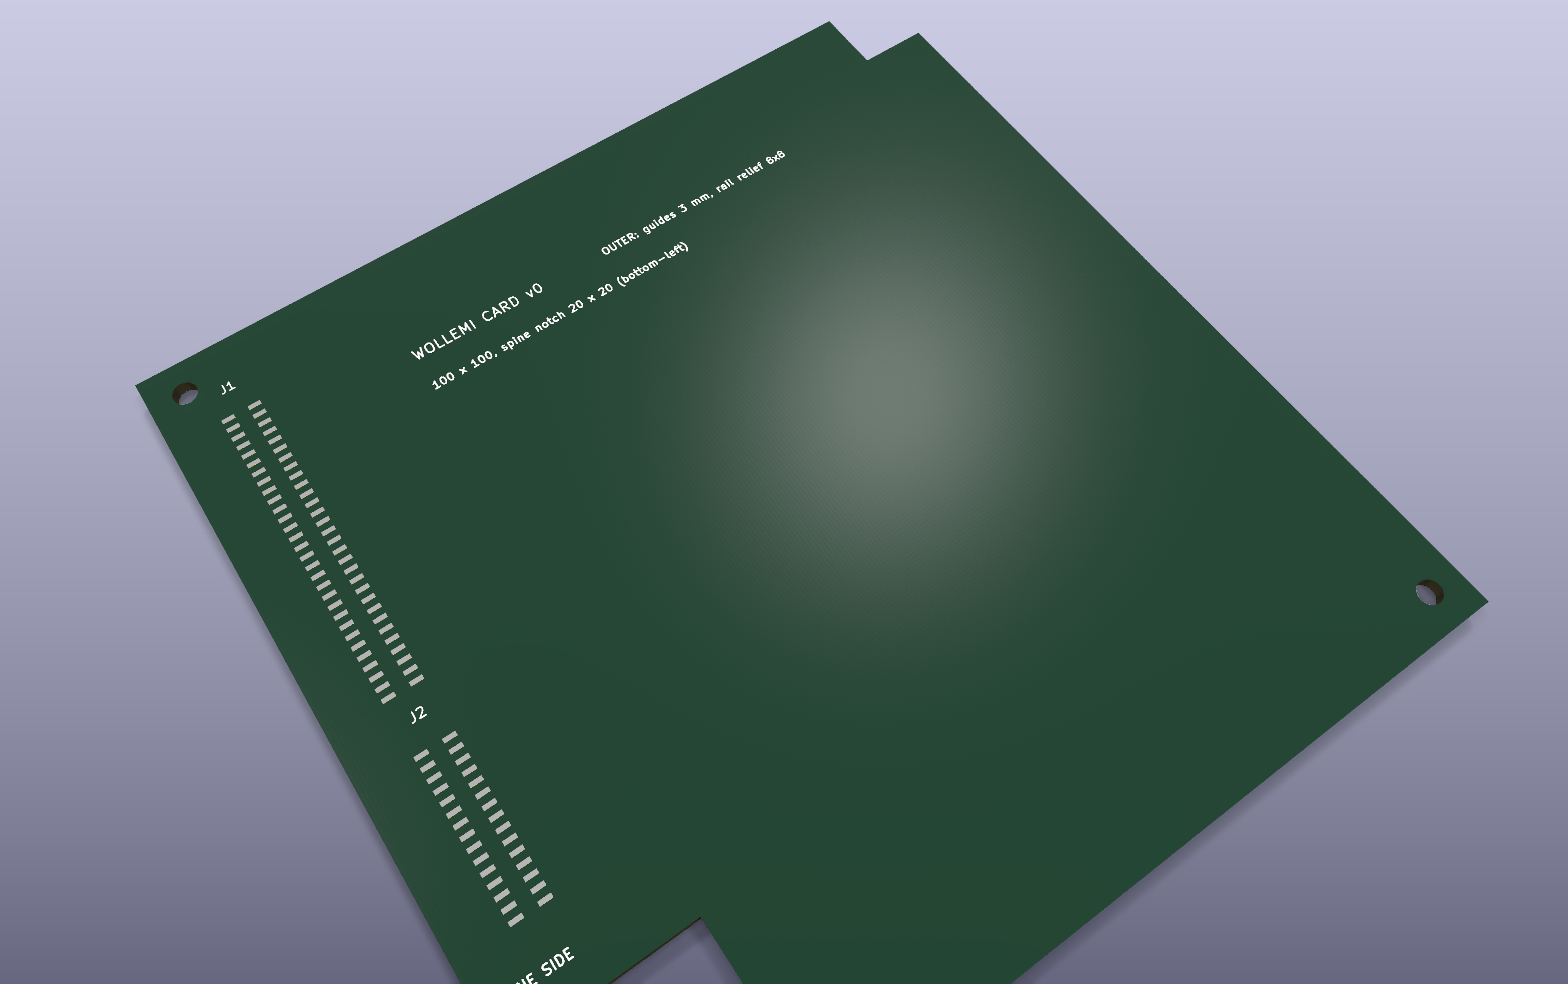
Chaque carte partage une paire de connecteurs : WL-P (2×30, puissance et contrôle -- rails de bus à double batterie, CAN-FD redondant, synchronisation PPS/SYNC, un matériel KILL_N la superviseur peut affirmer sans logiciel dans le chemin, et un en-tête SWD afin que toute carte puisse être reprogrammée sans la retirer) et WL-D (2×15, voies Ethernet/haute vitesse, peuplées uniquement sur les cartes de plan de données). L'espacement des connecteurs est de 1,27 mm intentionnellement -- un espacement antérieur de 0,8 mm ne pouvait pas être acheminé sur le plan arrière sans que les chaînes d'alimentation ne se bloquent mutuellement.

Rendu 3D du plan d'étage de la carte EPS-A/EPS-B, placement des composants uniquement
Carte EPS-A / EPS-B -- plan de fonction-bloc
Rendu 3D du plan d'étage de la carte de survie indépendante
Carte de survie -- pack indépendant de chargeur et pilotes de fil de combustion
Rendu 3D du modèle de carte vierge de 100 par 100 millimètres avec connecteurs WL-P et WL-D
Modèle de carte -- chaque carte de colonne commence ici
Rendu 3D de la bande arrière passive avec quinze emplacements de cartes
Bande arrière -- 15 emplacements de cartes, routage passif WL-P/WL-D par chaîne

Sous-systèmes

Chaque sous-système est généré à partir des mêmes fichiers de configuration contre lesquels les vérifications s'exécutent, de sorte qu'un changement de design et sa documentation ne peuvent jamais diverger silencieusement.

Sous-systèmeArchitecture
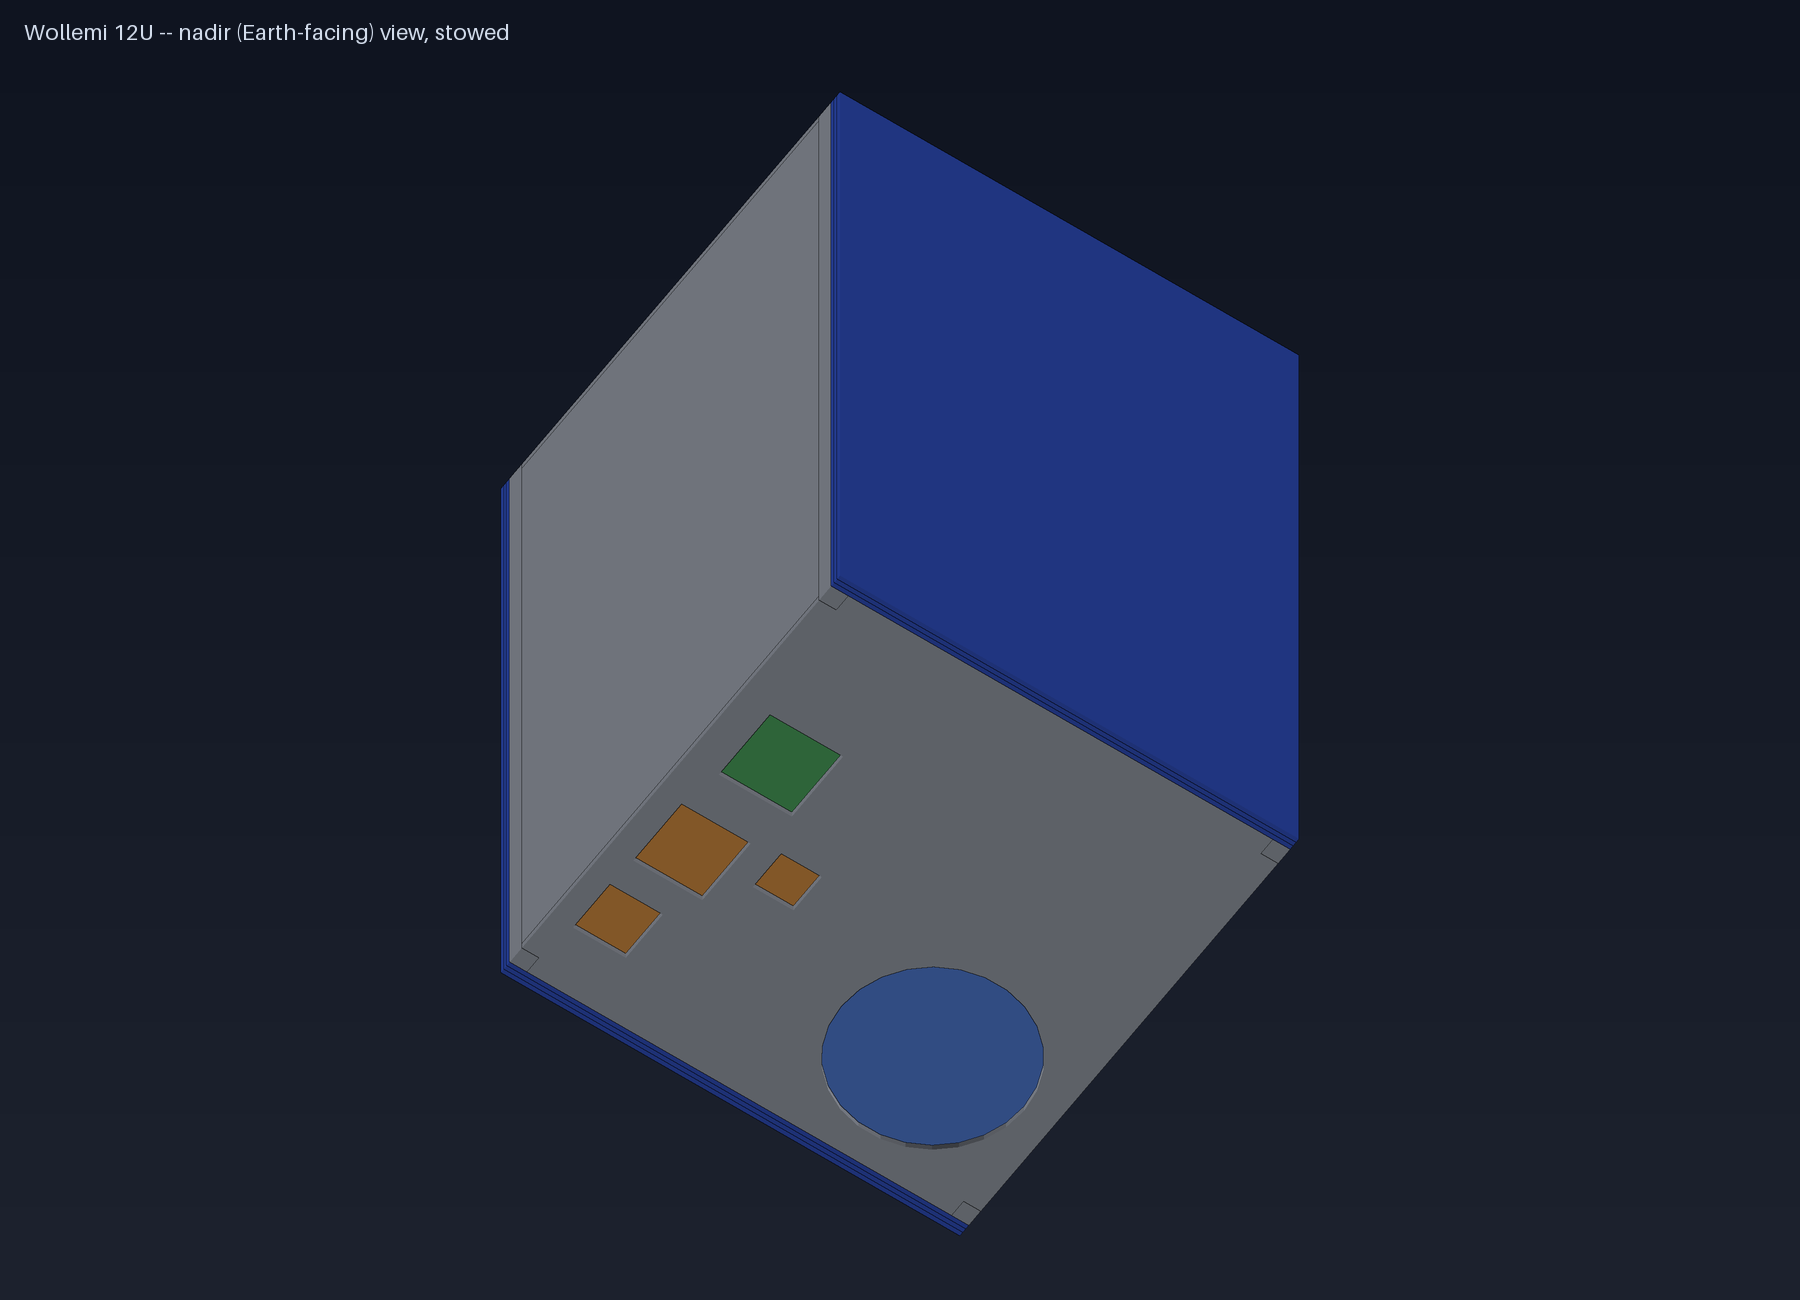
StructureUn cadre en aluminium construit autour d'une colonne centrale de 40 mm dans une grille de cellules 2×2×3 (enveloppe de 226,3×226,3×340,5 mm). Chaque carte dans le vaisseau spatial partage un contour de 100×100 mm avec une entaille de colonne de 20×20 mm et un relief de rail de 8 mm -- un format inventé pour ce projet car les plaques standard de 90/100 mm ne passent pas la colonne. Six poteaux de maintien par pile d'aile, pas seulement aux coins, poussent le premier mode de rangement à environ 137 Hz ; une analyse antérieure ne considérant que les coins n'a trouvé que 99 Hz.
PuissanceDeux chaînes MPPT/batterie indépendantes (A, B) plus une chaîne de survie entièrement indépendante (C) avec sa propre chaîne solaire montée sur le corps ; eFuse par carte et matériel KILL_N ligne, sans logiciel dans le chemin de protection.
ThermiqueEntièrement passif. L'analyse a révélé que le vaisseau spatial fonctionne au froid plutôt qu'au chaud -- le véritable défi est un cas d'éclipse à -27 °C et un cas de mode sûr à -40 °C, évités en divisant environ la moitié de la surface entre les cellules solaires et les patchs MLI/faible-e dédiés. La colonne du télescope reçoit son propre revêtement à faible $\alpha$/faible $\epsilon$ et un chauffage thermostatique de 8 W (point de consigne 14-17 °C) ; la chambre de batterie est isolée (0,1 W/K) avec un chauffage de 6 W, et la chaîne de survie dispose de son propre chauffage de 2 W afin de ne jamais descendre en dessous de -20 °C.
Attitude et propulsionTrois roues de réaction (30 mN·m·s chacune), des magnéto-coupleurs et un suiveur d'étoiles (5 arcsec, ~17 m d'erreur au sol) effectuent une rotation de 90° en environ 120 s avec une marge de 3x sur le couple et le moment. La propulsion est électrique (ionique à grille d'iode/type Hall) plutôt qu'un propulseur à eau résistojet pour l'impulsion spécifique : 0,5 kg d'iode permet d'atteindre ~570 m/s contre ~45 m/s avec 0,8 kg d'eau -- suffisant pour la compensation de traînée sur 50 ans, l'évitement de collisions et une désorbite contrôlée à partir d'un réservoir. Le propulseur est situé sur la ligne centrale, incliné de quelques degrés par rapport au centre de masse ; un placement antérieur dans la colonne a produit suffisamment de couple hors axe pour saturer une roue en sept minutes. Une voile de traînée est la sauvegarde passive.
CalculerUne hiérarchie à cinq niveaux, surdimensionnée délibérément en bas : un superviseur MSP430FR et des contrôleurs de vol STM32H7 en double veille chaude sont conçus pour la mission complète de 50 ans, car la science des conditions spatiales à long terme doit continuer à fonctionner longtemps après que le côté Linux soit censé avoir échoué. Un Raspberry Pi CM5 (toujours allumé) et un NVIDIA Jetson Orin Nano (imagerie, calcul intensif) se trouvent au-dessus avec une durée de vie de design de 10 à 15 ans. L'unité de mémoire de masse contient 8×128 Go avec codage d'effacement 6+2, hachage BLAKE2 et nettoyage périodique.
Données et communications27 types de messages CCSDS, chaque télécommande Ed25519-signée avec un compteur et une fenêtre de validité (le lien lui-même n'est pas chiffré, car les règles de la bande amateur l'exigent). Le plan de contrôle est dual CAN-FD (1 Mbps/5 Mbps) pour la redondance ; un plan Ethernet gigabit transporte les données de charge utile. Le lien descendant est UHF/LoRa pour la maintenance (~0,5 Mo/jour) plus un lien science S-band adaptatif (250 kbps-2 Mbps) -- depuis la seule station de référence de Pamukkale, environ 28 minutes de contact et ~134 Mo/jour sur 3-4 passages.
Charge utile26 instruments séparés clairement par durée de vie. La science de la météorologie spatiale/géophysique à long terme (magnétomètre à trois axes, radiomètre d'irradiance solaire totale, dosimètre de radiation, spectromètre à particules de 16 électrons/16 protons, moniteur de rayons X/UV, détecteur de rafales de rayons gamma CsI+SiPM, horloge atomique à échelle de puce) est acquise directement par les contrôleurs de vol, jamais par les nœuds Linux. Imagerie -- un télescope Cassegrain de 85 mm à une distance d'échantillonnage au sol d'environ 5 m, un canal hyperspectral à ~50 bandes partageant la même optique, un microbolomètre thermique-IR et une caméra étoile/contexte grand champ -- fonctionne sur le côté Pi/Jetson. Chaque numéro d'instrument ci-dessus est un objectif de design vérifié jusqu'à présent uniquement par analyse, et non par un instrument construit et testé.
Sol et opérationsDeux niveaux de stations au sol publiées : un récepteur UHF/LoRa de 30 à 80 $ que n'importe qui peut construire pour recevoir le balise, et une station de science en bande S d'environ 2 200 à 4 500 $ (antenne de 1,2 m, rotateur SPID BIG-RAS) pour le lien descendant complet. Les 27 messages de protocole possèdent déjà un décodeur Kaitai Struct compilé et vérifié, avec une intégration DB/Décodeur SatNOGS prévue afin que toute station puisse décoder la télémétrie sans toucher à ce dépôt. Une deuxième station au sol d'ancrage est proposée mais n'est pas encore organisée, et la coordination/l'octroi de fréquences n'a pas commencé.

Cinquante ans est plus long que la durée de vie de la plupart des opérateurs de satellites. Le superviseur et le balise sont conçus pour continuer à signaler bien après que tous ceux qui ont écrit ce code aient disparu.

Statut

Le design est terminé au niveau de l'analyse. Tout ce qui suit est vérifié automatiquement par python tools/check_all.py à chaque changement -- rien ici n'est une affirmation isolée.

23/23
vérifications automatiques réussies
47
exigences tracées
29
tests physiques planifiés
~26
instruments de science

Fait au niveau de l'analyse

  • Exigences, architecture, CAO paramétrique avec vérifications d'interférence
  • Analyses de puissance, thermiques, d'attitude, d'orbite et structurelles
  • Protocole de commande/télémétrie complet (27 messages) avec implémentations en C, Python et Kaitai Struct
  • Noyau du micrologiciel (authentification, gestionnaire de mode, détection de défauts, OTA) avec 84 vérifications d'unité
  • Interface électronique : modèles de carte KiCad et de panneau arrière, plans de sol des cartes EPS/de survie, DRC propre
  • FMEA, matrice de vérification, plan de test, concept d'opérations, modèle de coûts et d'échéancier

Toujours ouvert

  • Aucun matériel n'existe : les données du fournisseur, les schémas réels, les prototypes et les tests physiques sont tous en avance
  • Opportunité de lancement, opérateur responsable et coordination de fréquence non encore arrangés
  • Mécanisme de charnière/déploiement de l'aile non encore conçu (le GIF de déploiement de ce site est uniquement illustratif)
  • Les panneaux solaires bifaciaux n'ont aucun précédent commercial trouvé -- une pièce sur mesure
  • Choix de la cible toujours ouvert : mission de vol, design de référence de qualité vol, ou un précurseur FlatSat/ballon d'abord
Lisez ceci clairement : Chaque nombre sur cette page est une estimation d'ingénierie issue d'une simulation de phénomènes ou d'un calcul manuel, et non une mesure. Aucune partie de Wollemi n'a été construite, et rien ici n'est qualifié pour le vol.