Wollemi es una plataforma de satélite pequeño, modular y totalmente abierta, y su primera misión: un CubeSat de 12U con prioridad científica y un diseño de supervivencia escalonado de 50 años, generado de principio a fin a partir de archivos de configuración y verificado por una regresión automatizada en cada cambio.
Arrastra para orbitar; haz clic una vez para activar el desplazamiento para hacer zoom -- este es el modelo CAD paramétrico real, no una imagen.
Sin diapositivas: cada render, dibujo y número en esta página proviene de un modelo real y verificado; cámbialo y la página cambia con él.
Wollemi es un observatorio de ciencia abierto, modular y de larga vida de 12U y plataforma de referencia. Produce datos de clima espacial, radiación y observación terrestre de varias décadas, demuestra electrónica y software robustos en órbita, y publica el diseño, los datos y las herramientas para que cualquiera los reutilice.
Datos de registros largos: campo magnético, partículas energéticas, rayos X/UV solares, irradiancia solar total, dosis de radiación, plasma, VLF, ráfagas de rayos gamma.
Telescopio de imagen de clase 5 m, escenas hiperespectrales compartiendo la misma óptica, infrarrojo térmico, imágenes nocturnas de campo amplio.
Comportamiento de la radiación de tres familias de computación diferentes y de tipos de memoria flash a lo largo de los años, con los datos de error publicados abiertamente.
El autobús, la cuadrícula de celdas, el plano trasero, el protocolo y las herramientas se diseñan una vez y se reutilizan: una nueva misión es un cambio de configuración más tarjetas nuevas, no un rediseño.
Hardware bajo CERN-OHL-S-2.0, software bajo Apache-2.0, documentos bajo CC-BY-4.0 -- publicados y compatibles con REUTILIZAR junto con el resto del diseño.
Una arquitectura de supervivencia escalonada: el faro y el supervisor están diseñados para sobrevivir a las baterías, que están diseñadas para sobrevivir a la computación intensiva, degradación gradual, no un punto único de fallo.
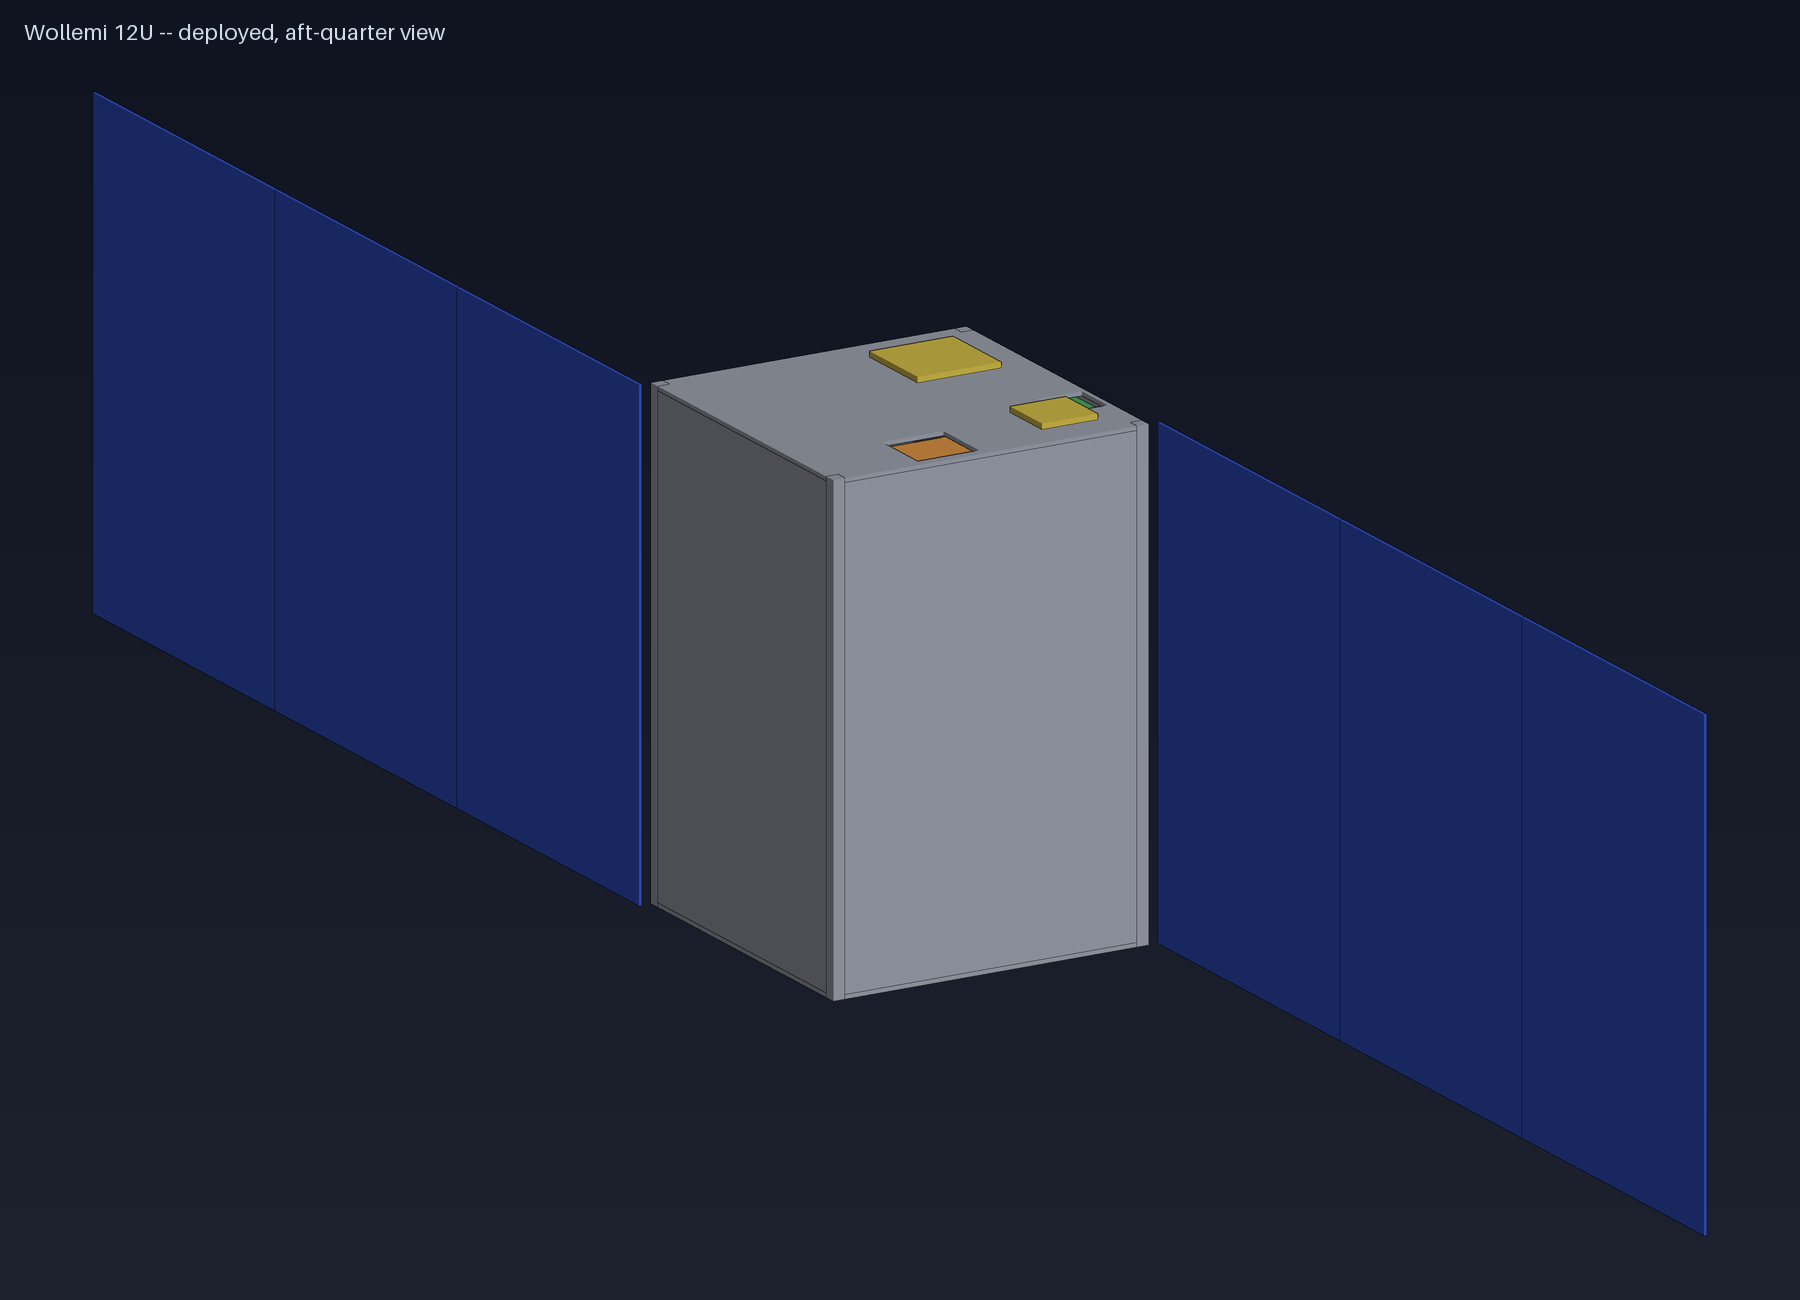
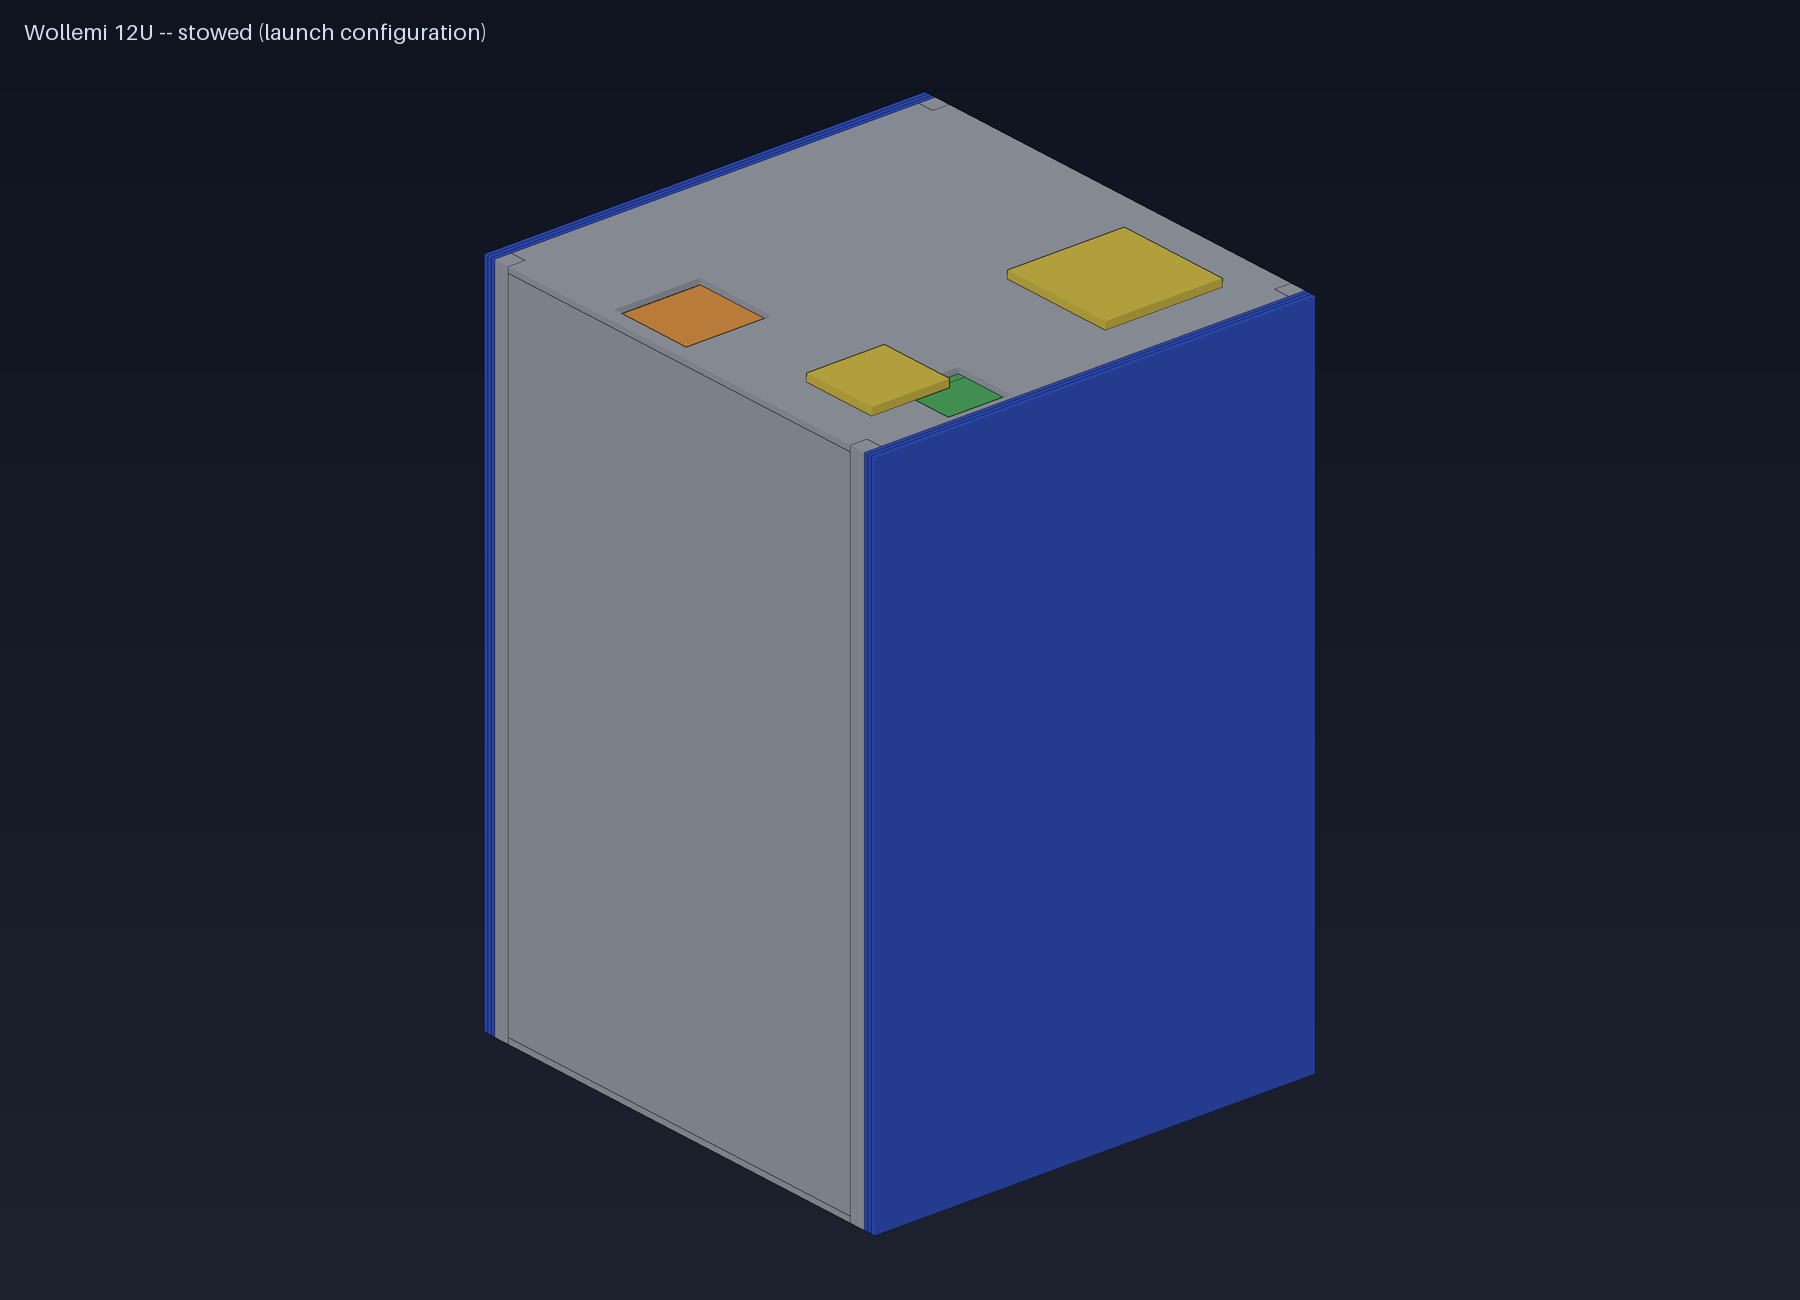
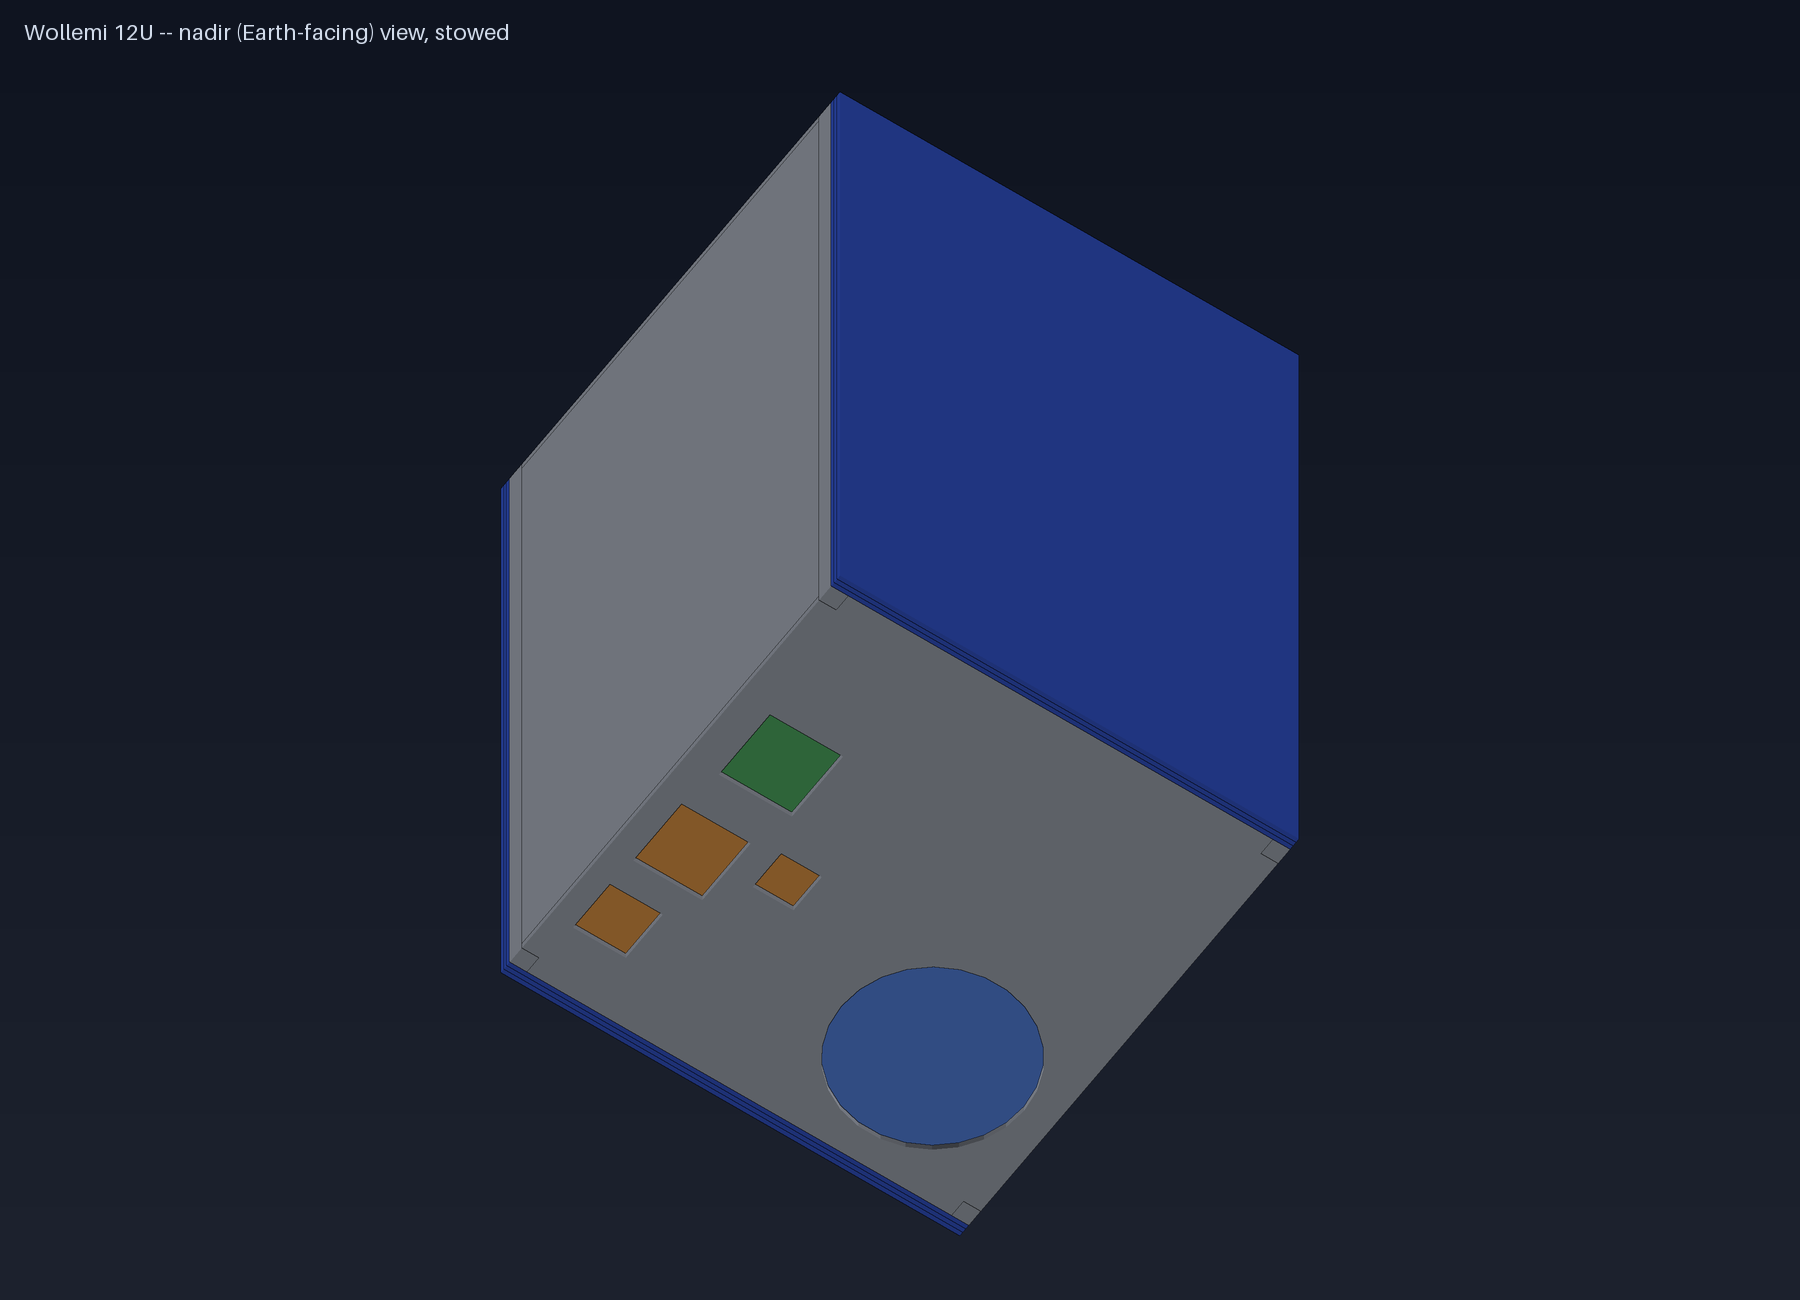
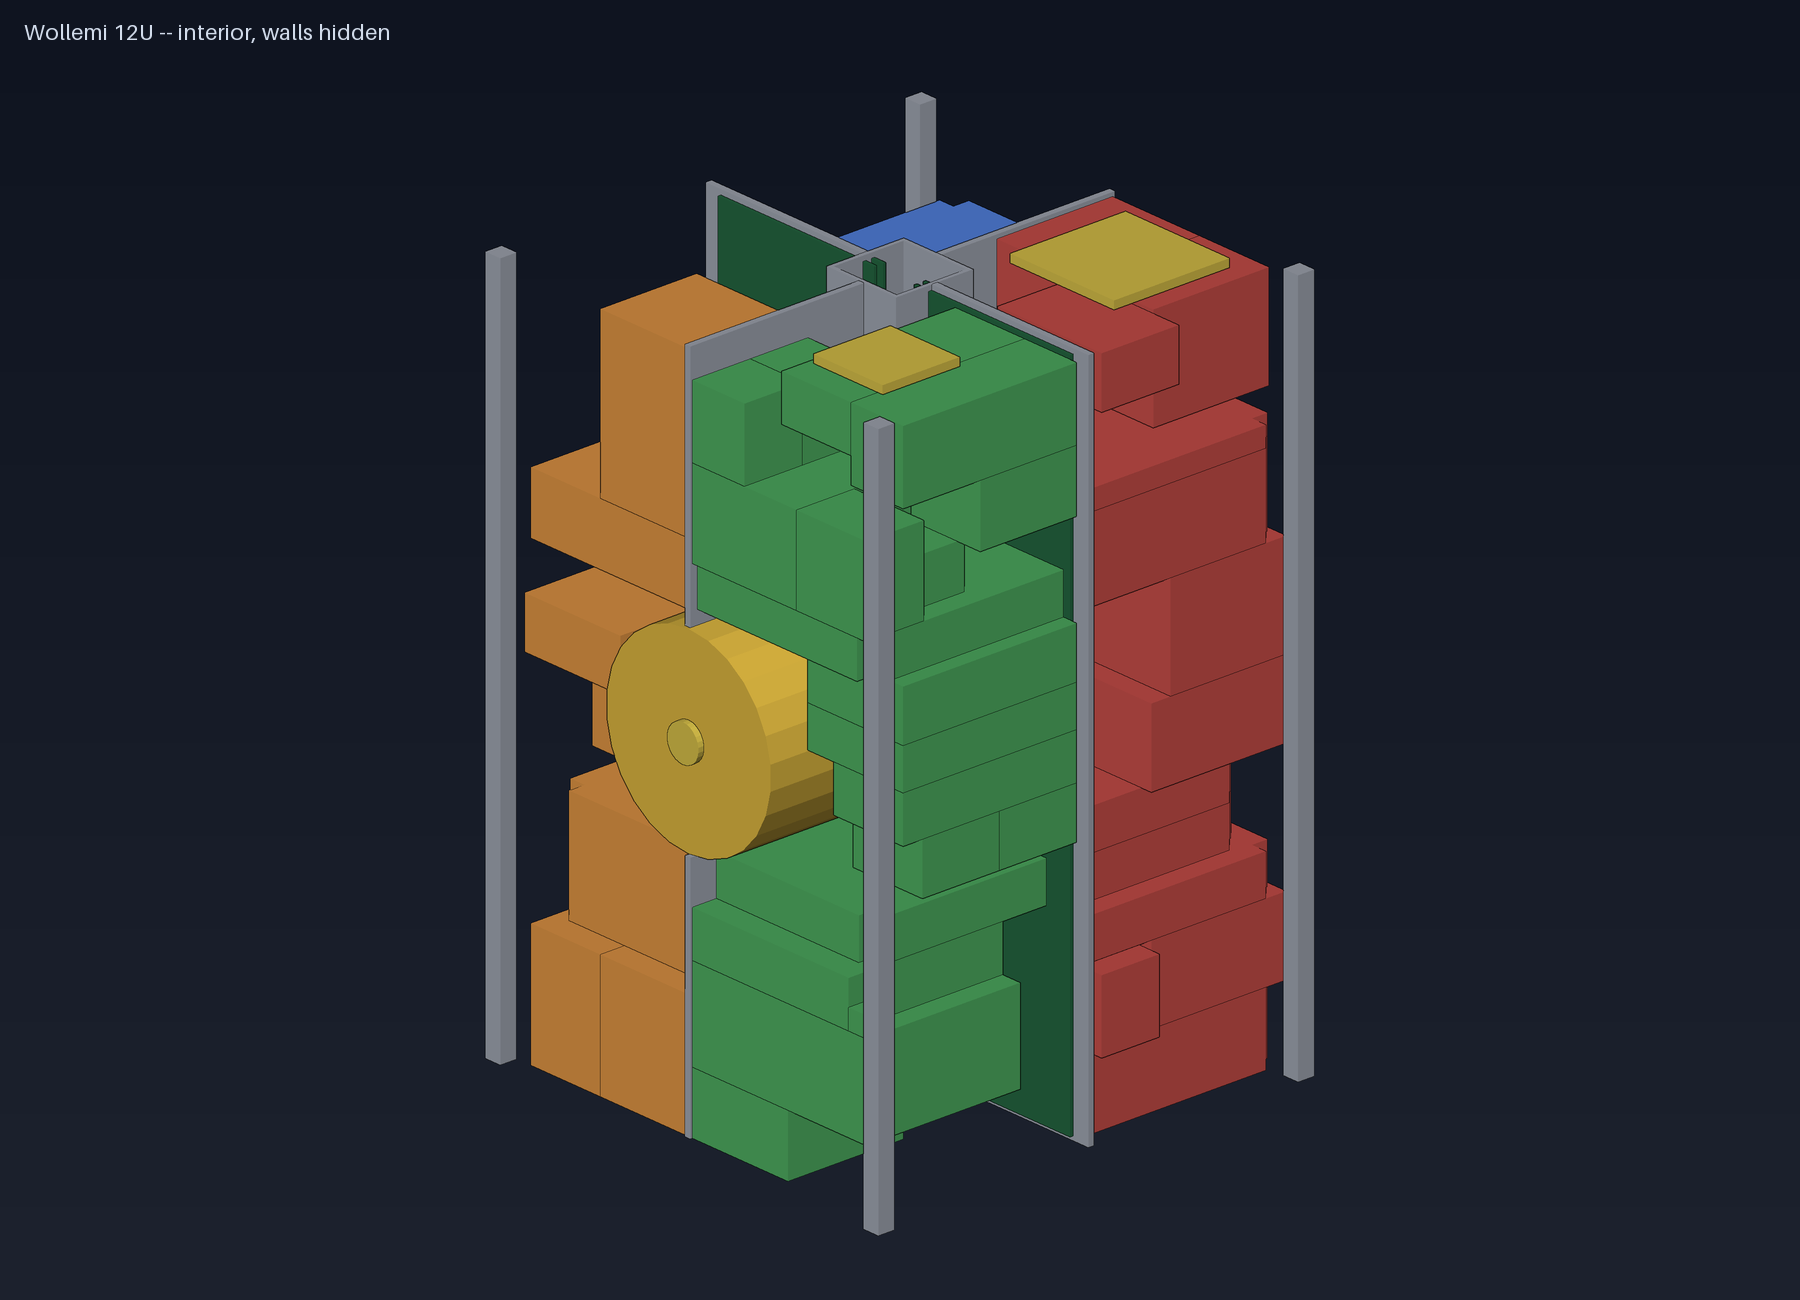
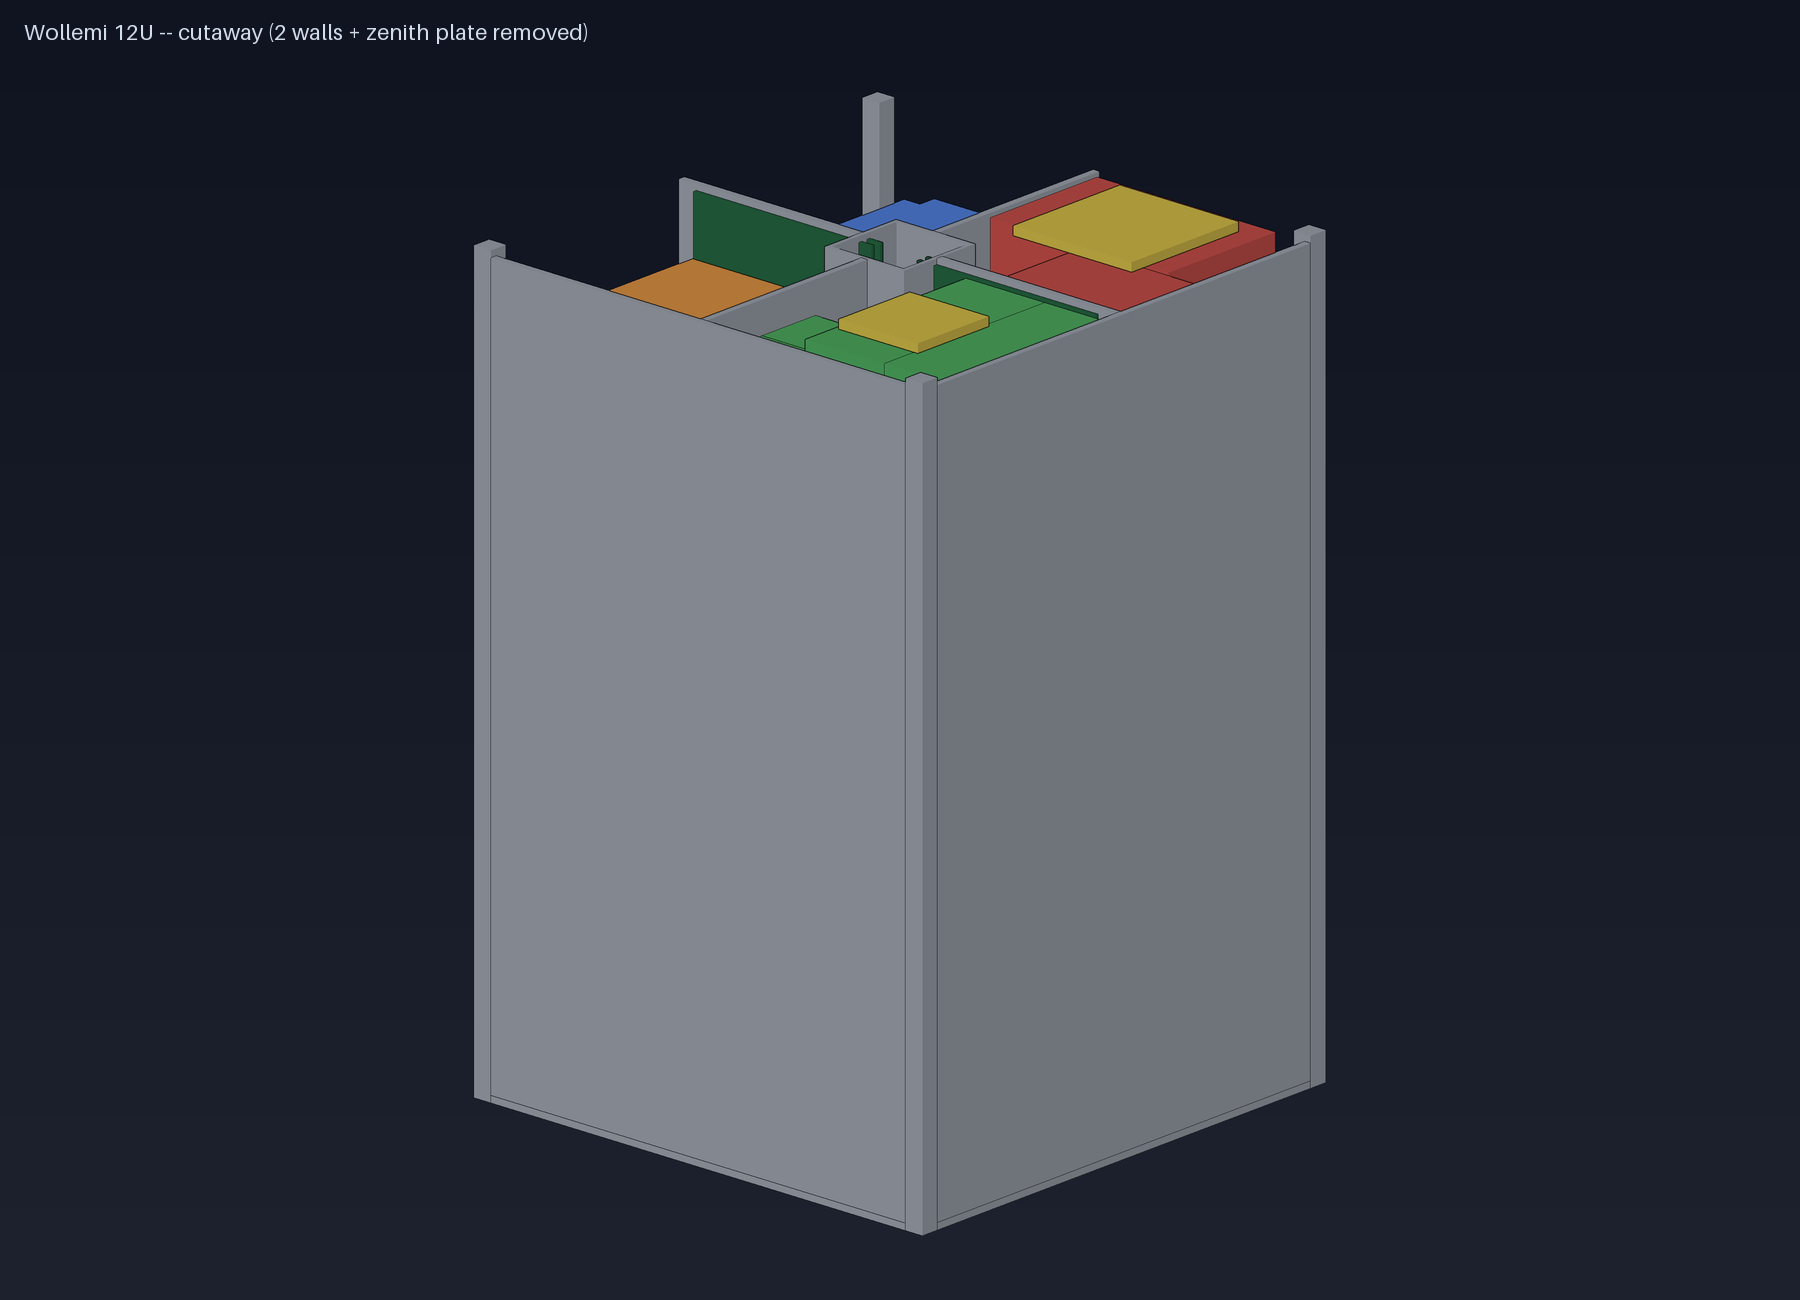
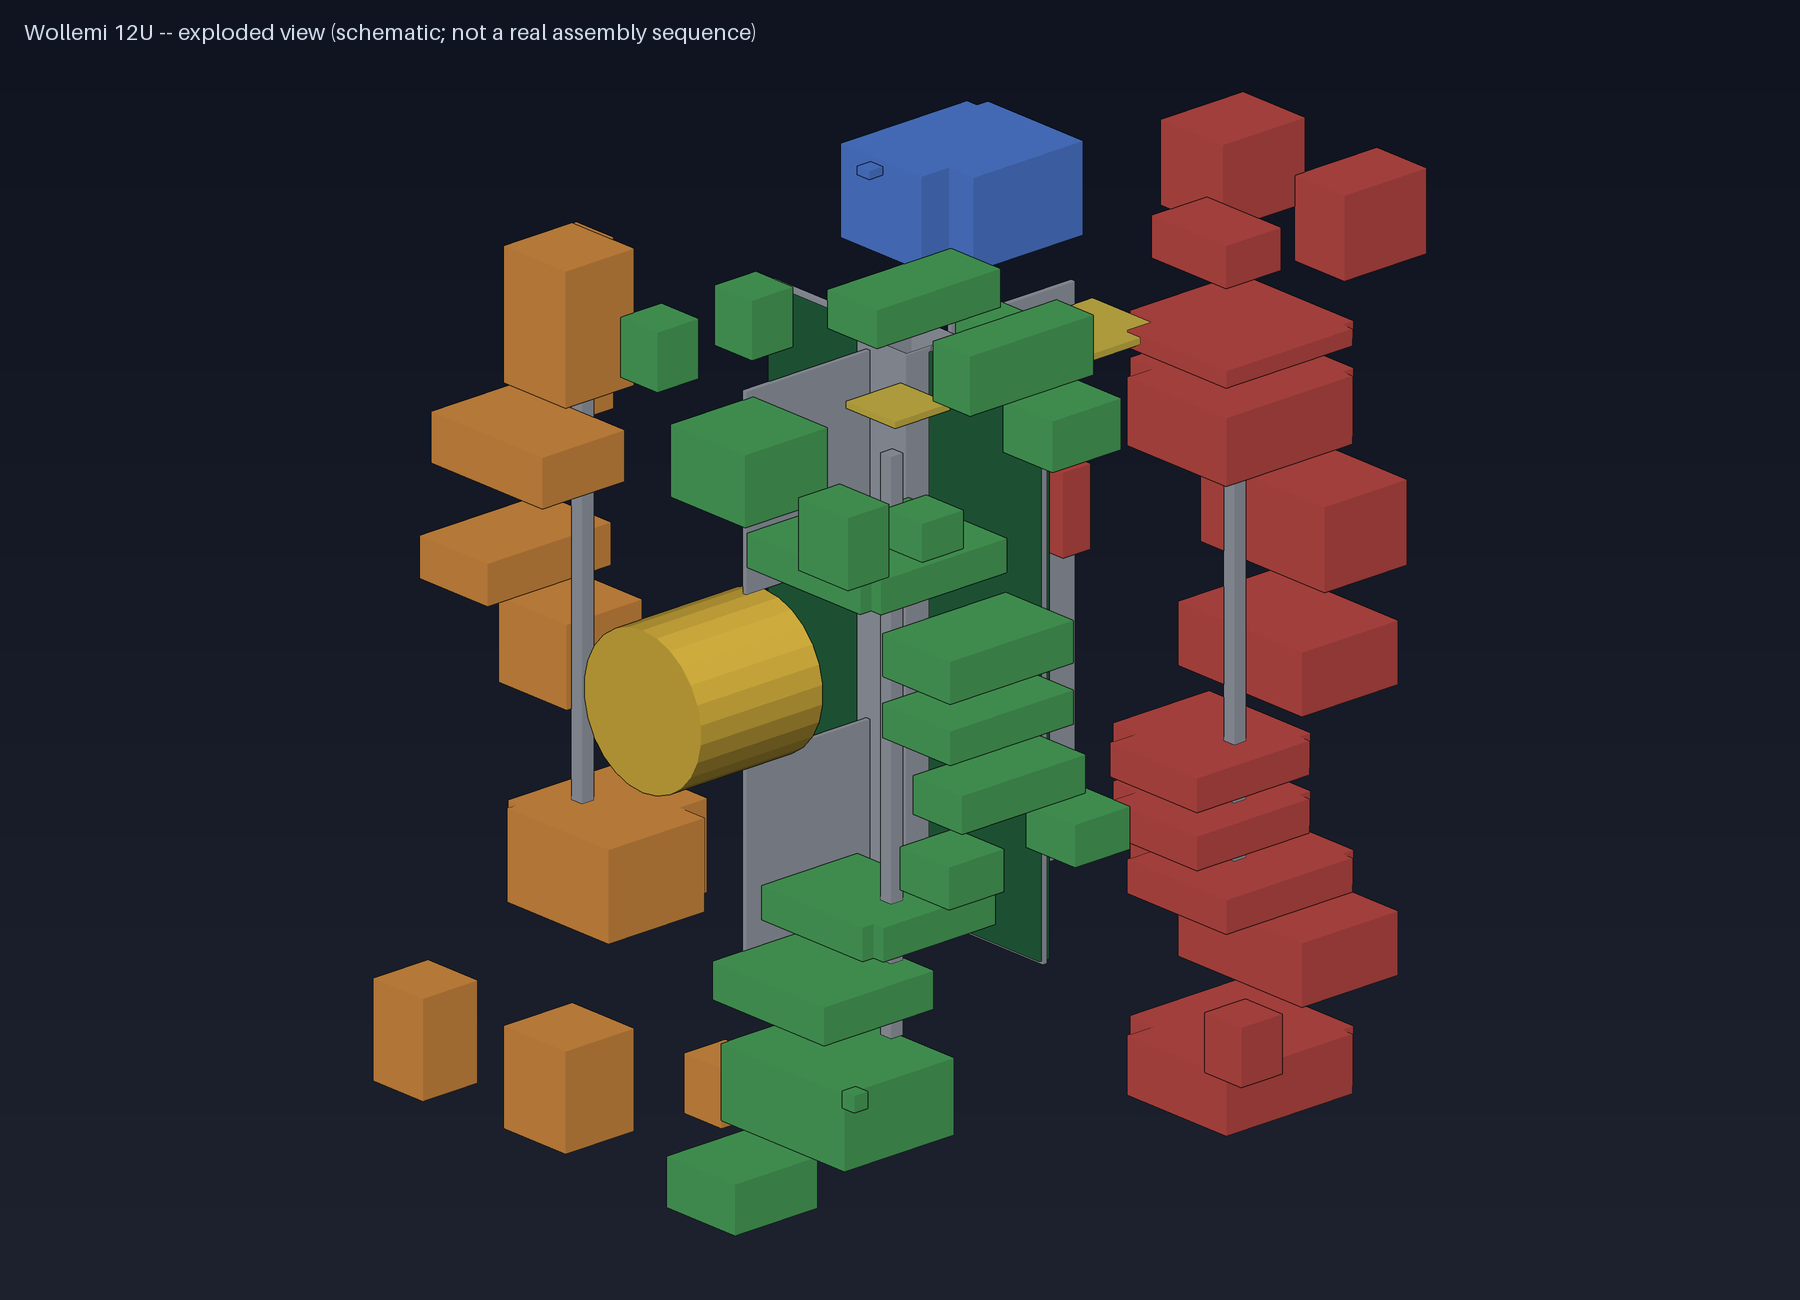
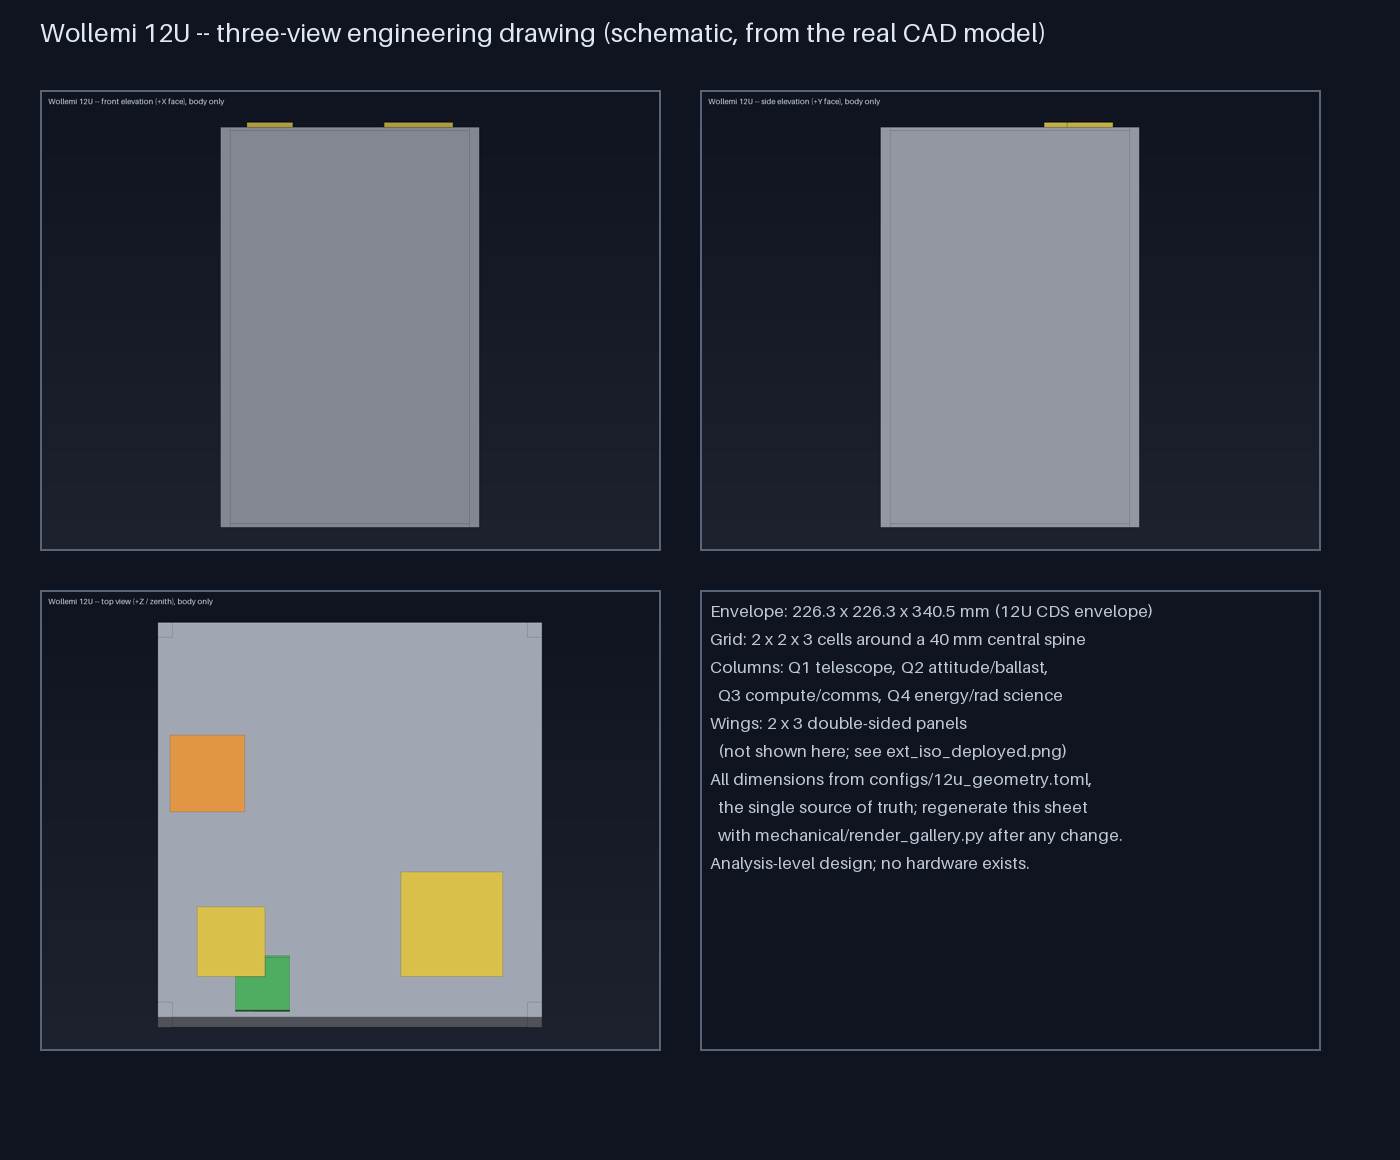
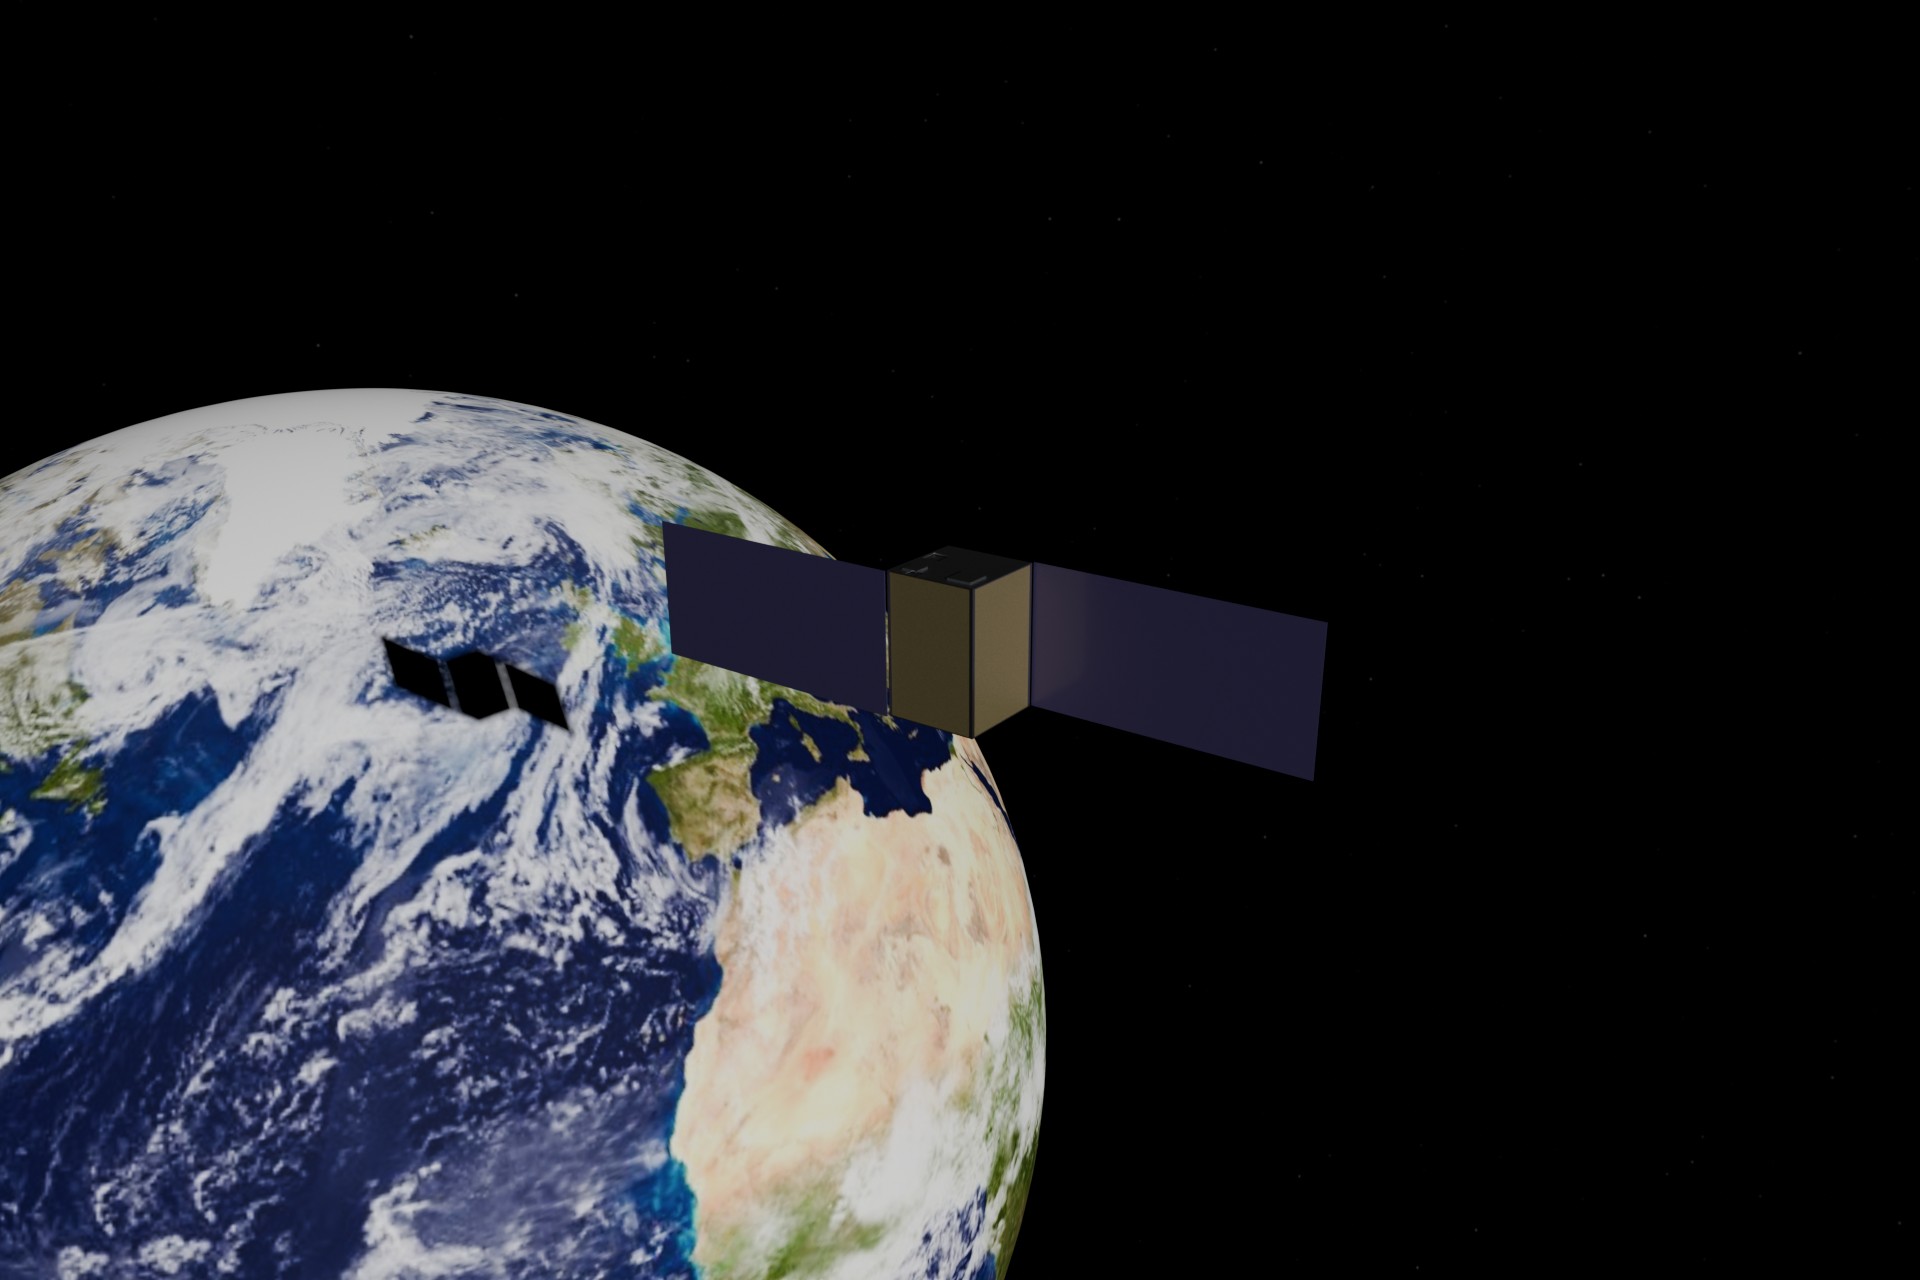
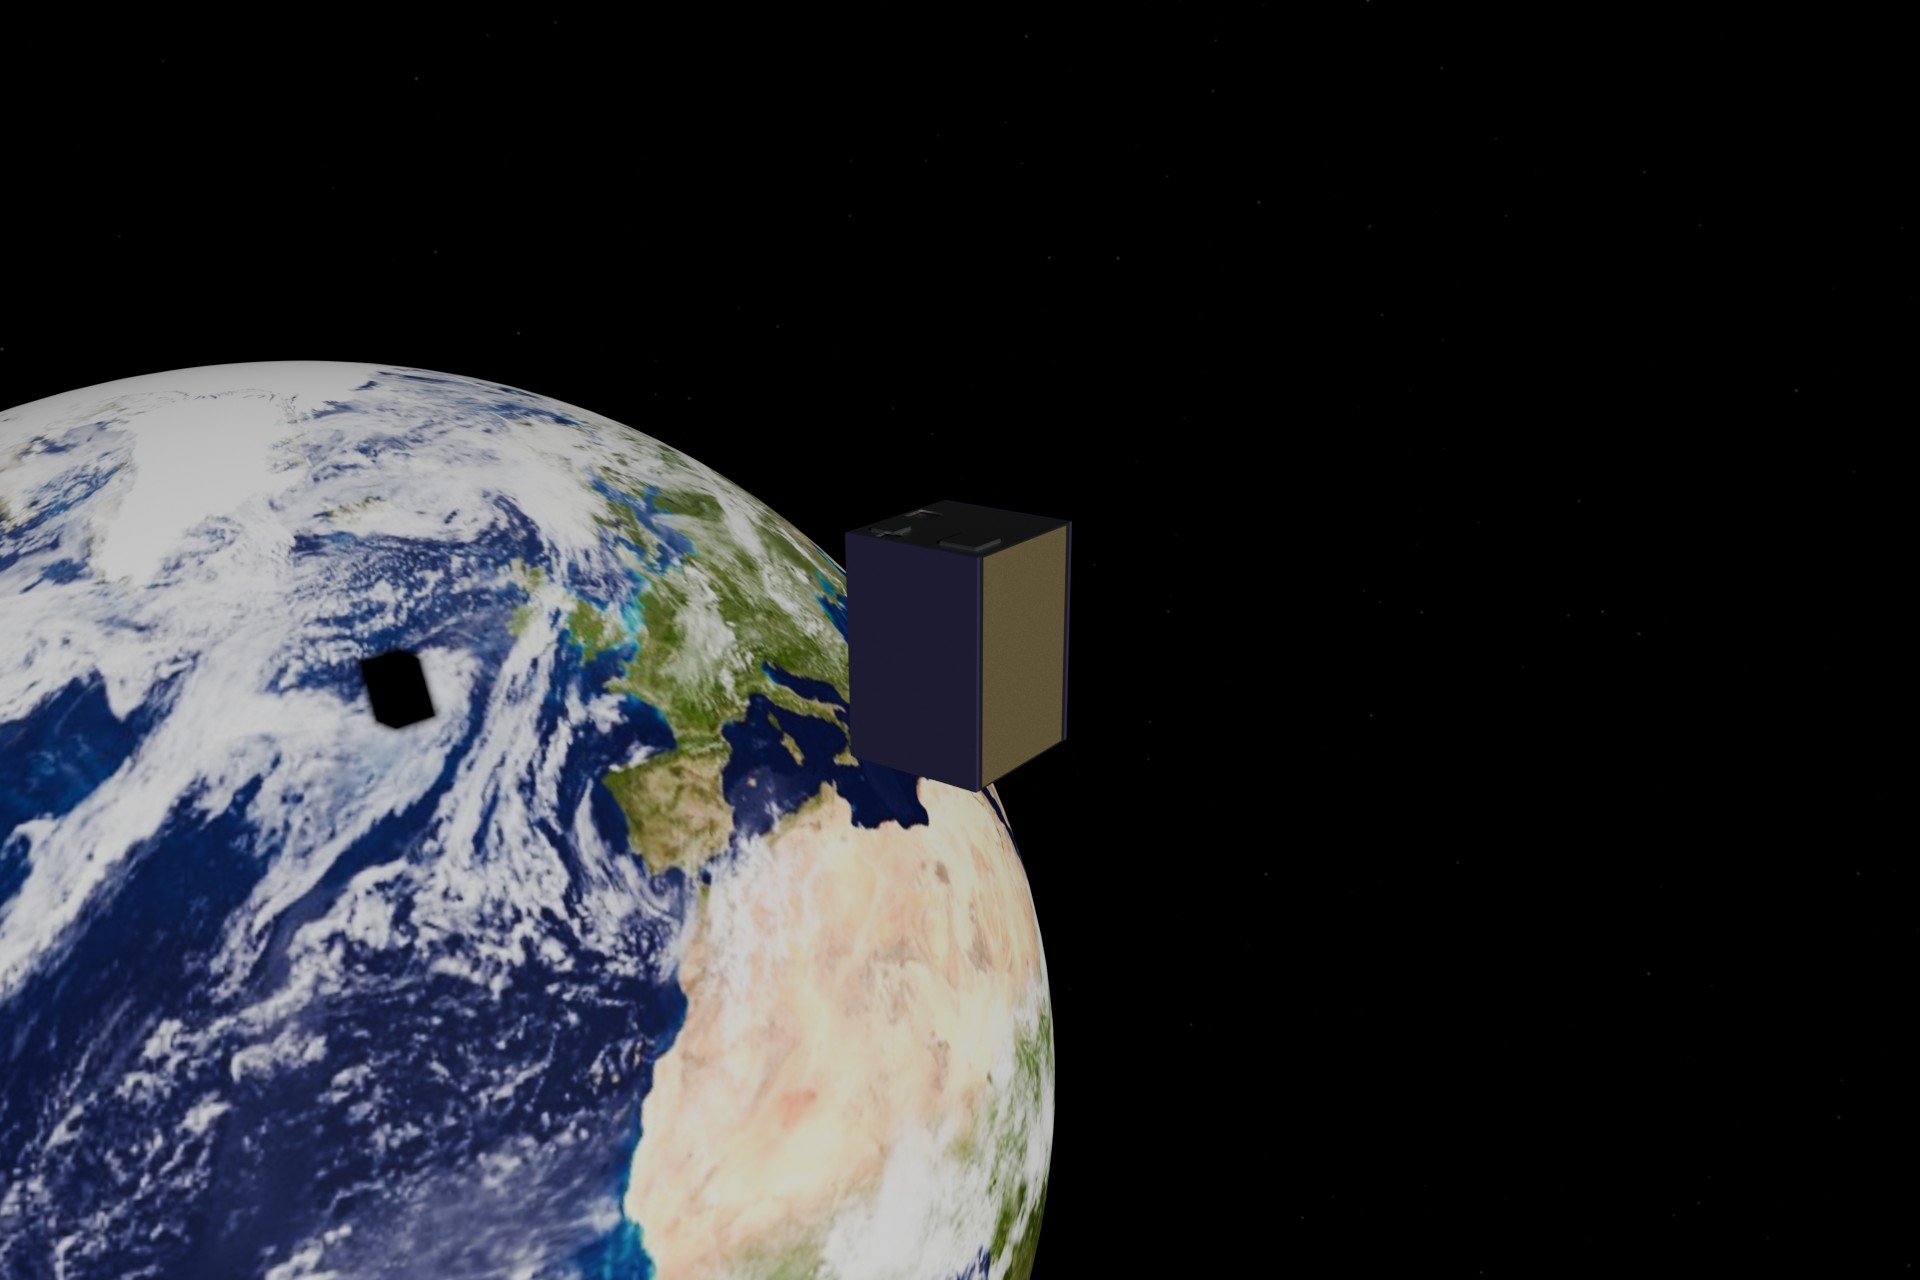
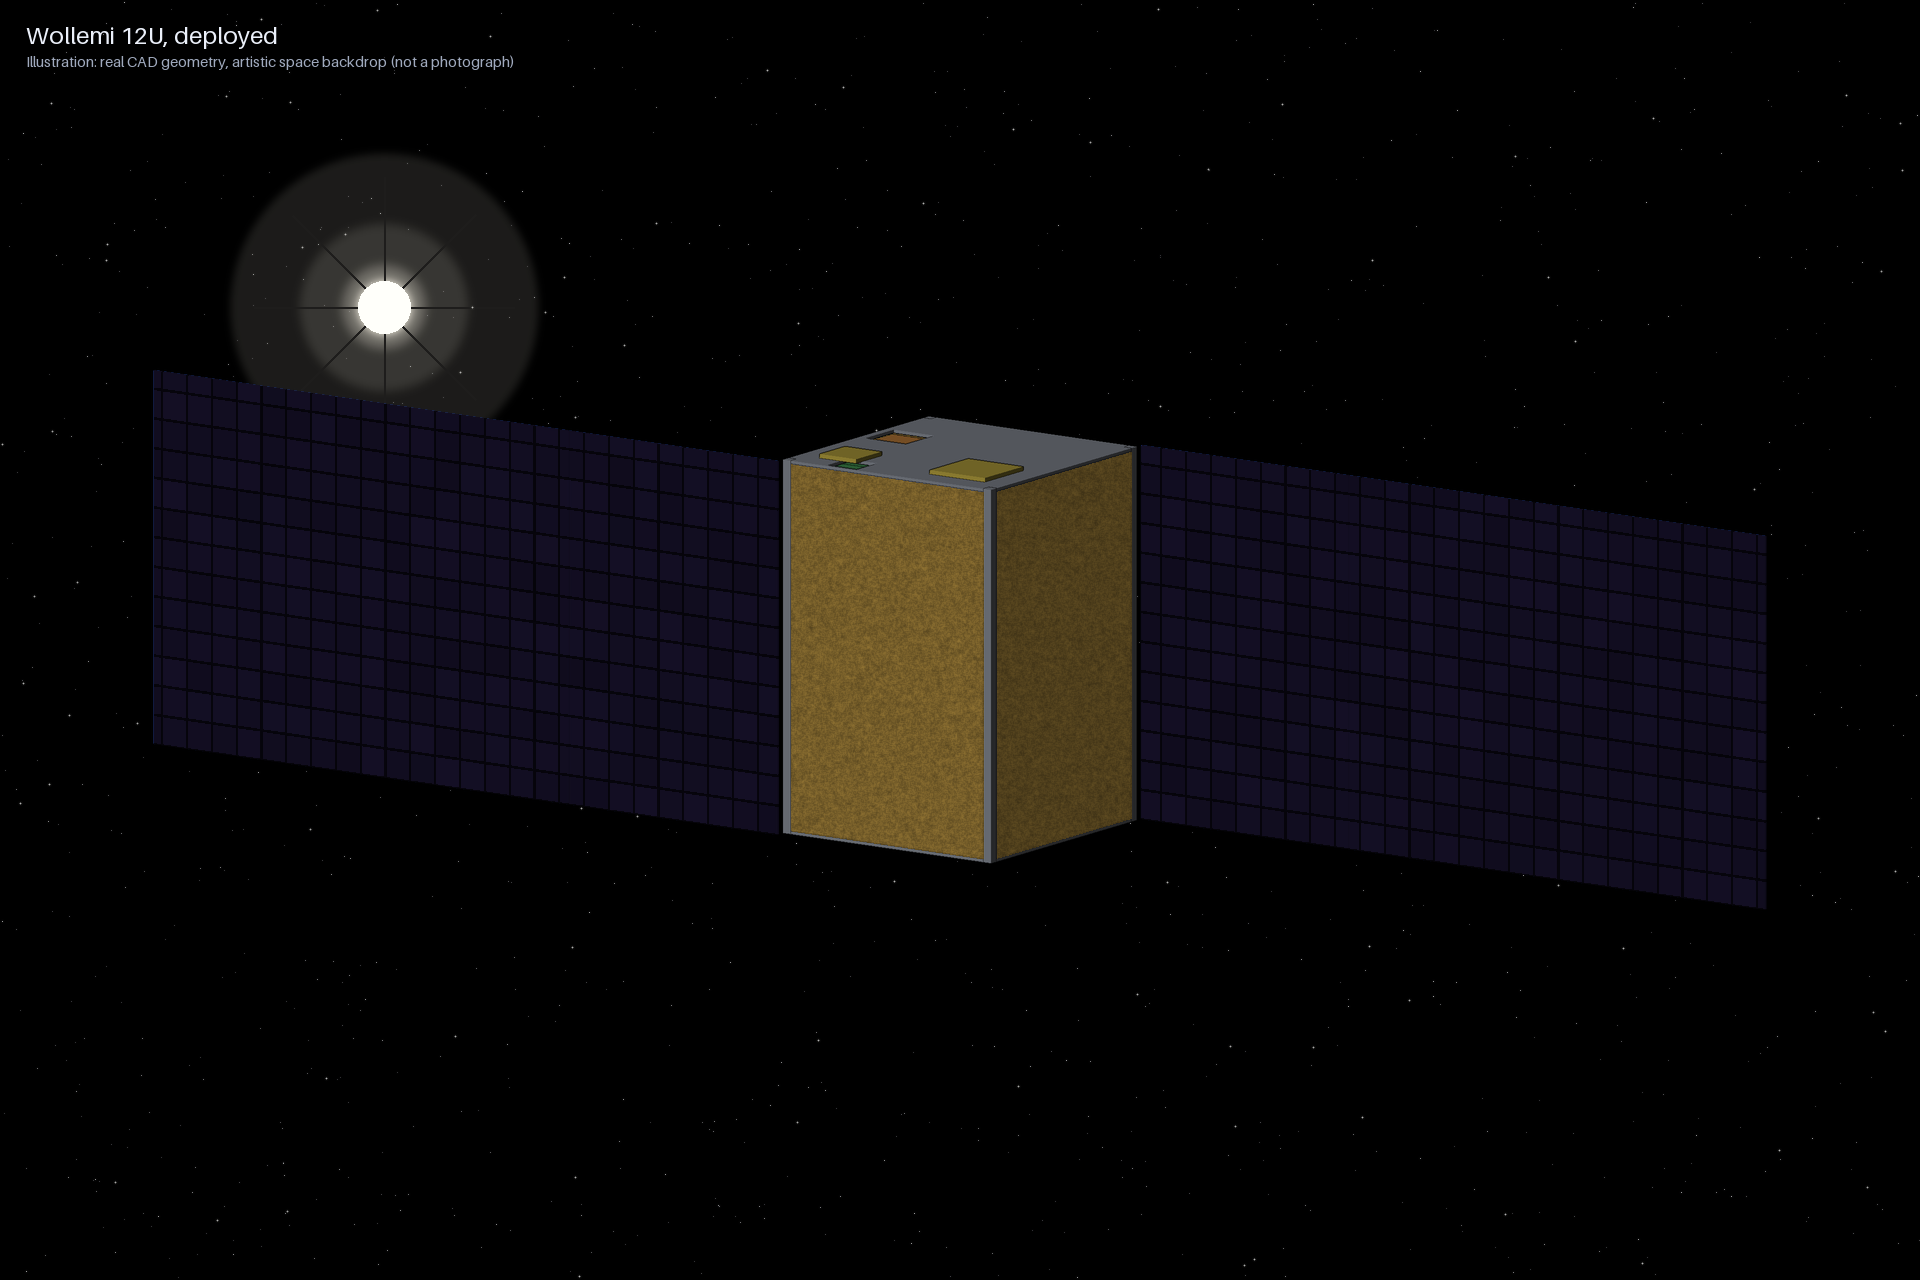
Cada imagen a continuación se renderiza directamente desde el modelo CAD paramétrico realmechanical/wollemi_cad.py, build123d/OpenCascade), no un concepto -- el mismo modelo contra el cual se ejecutan las comprobaciones de masa, interferencia y estructurales.
La nave espacial es la geometría CAD real (`mechanical/wollemi_cad.py`), renderizada con un trazador de rayos real (Blender/Cycles) utilizando una fotografía real de la Tierra de NASA Blue Marble; los materiales de superficie de la célula solar y el MLI son ilustrativos, y el campo estelar es procedural, pero la iluminación y la geometría están simuladas físicamente, no dibujadas a mano.
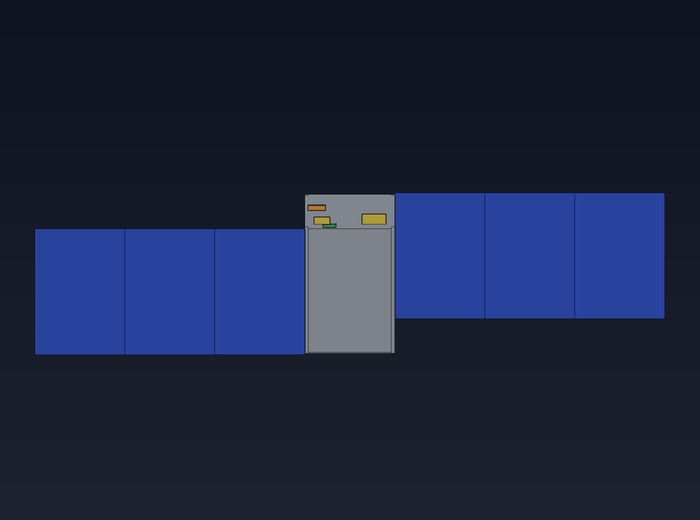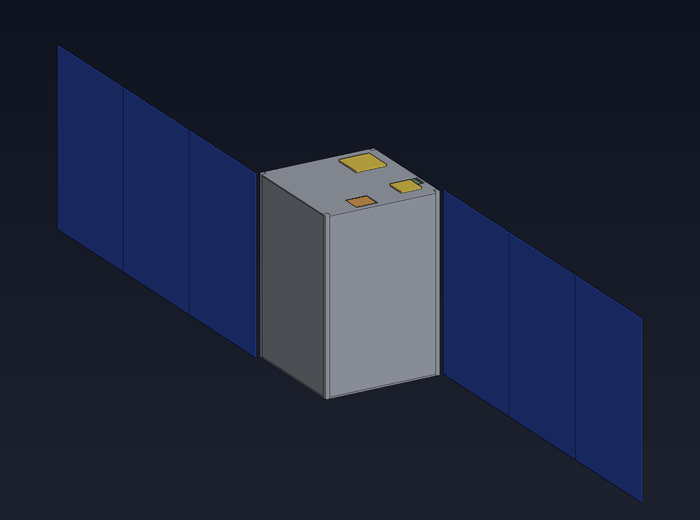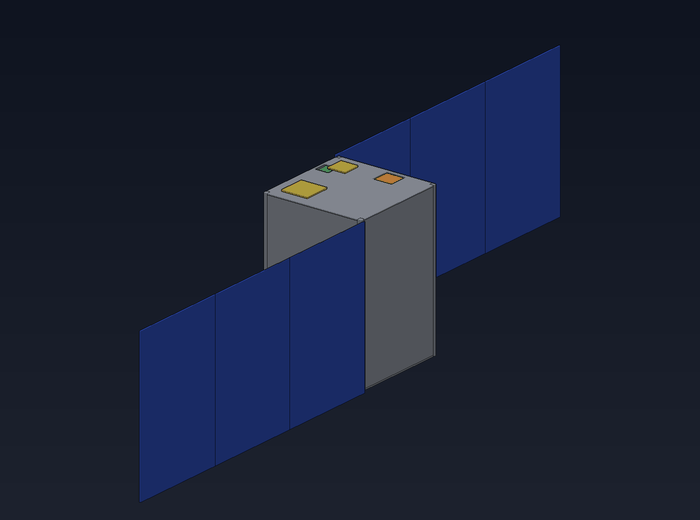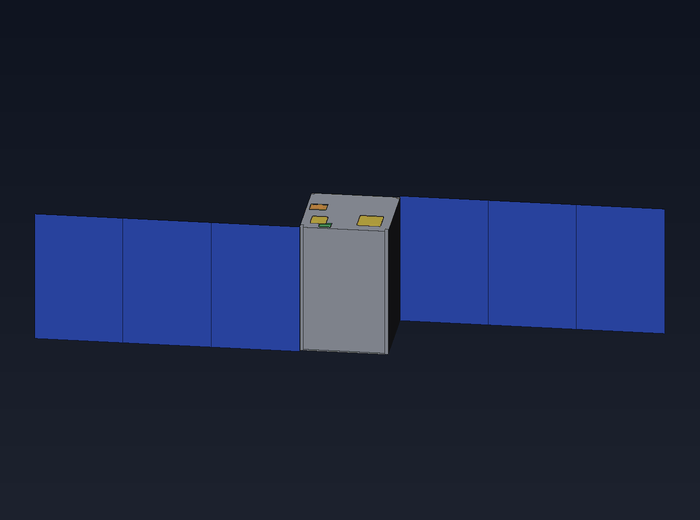
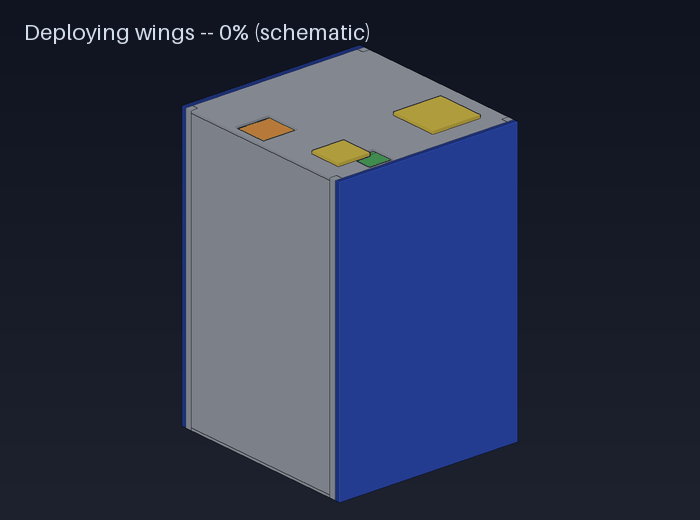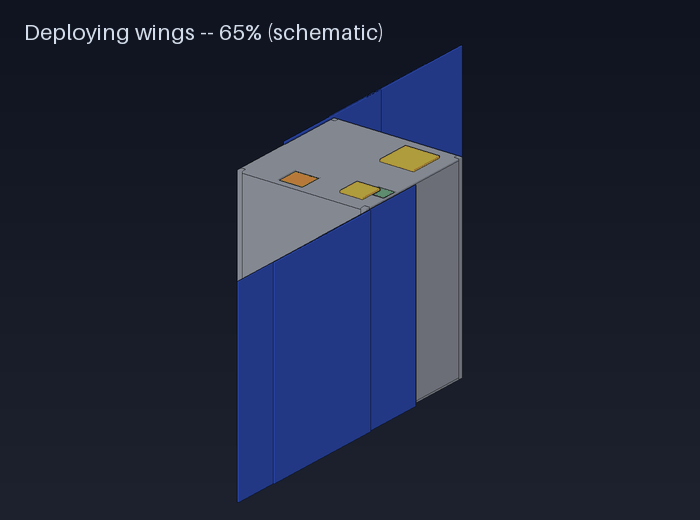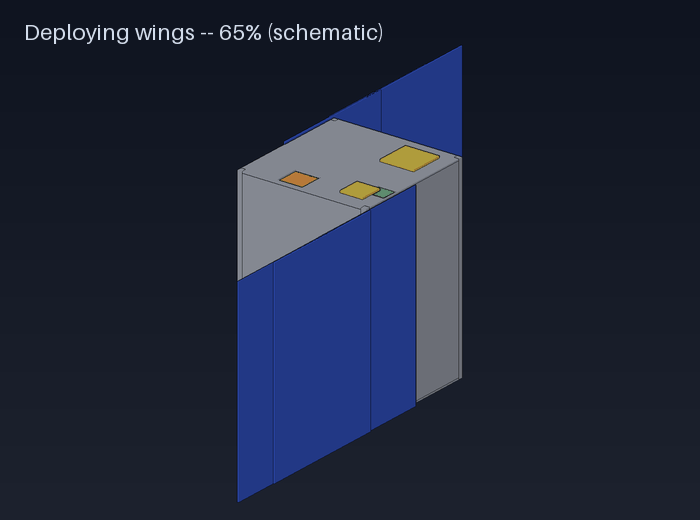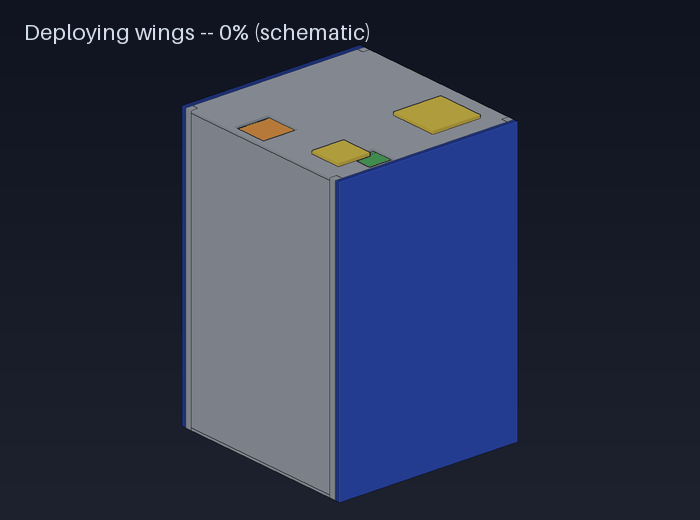
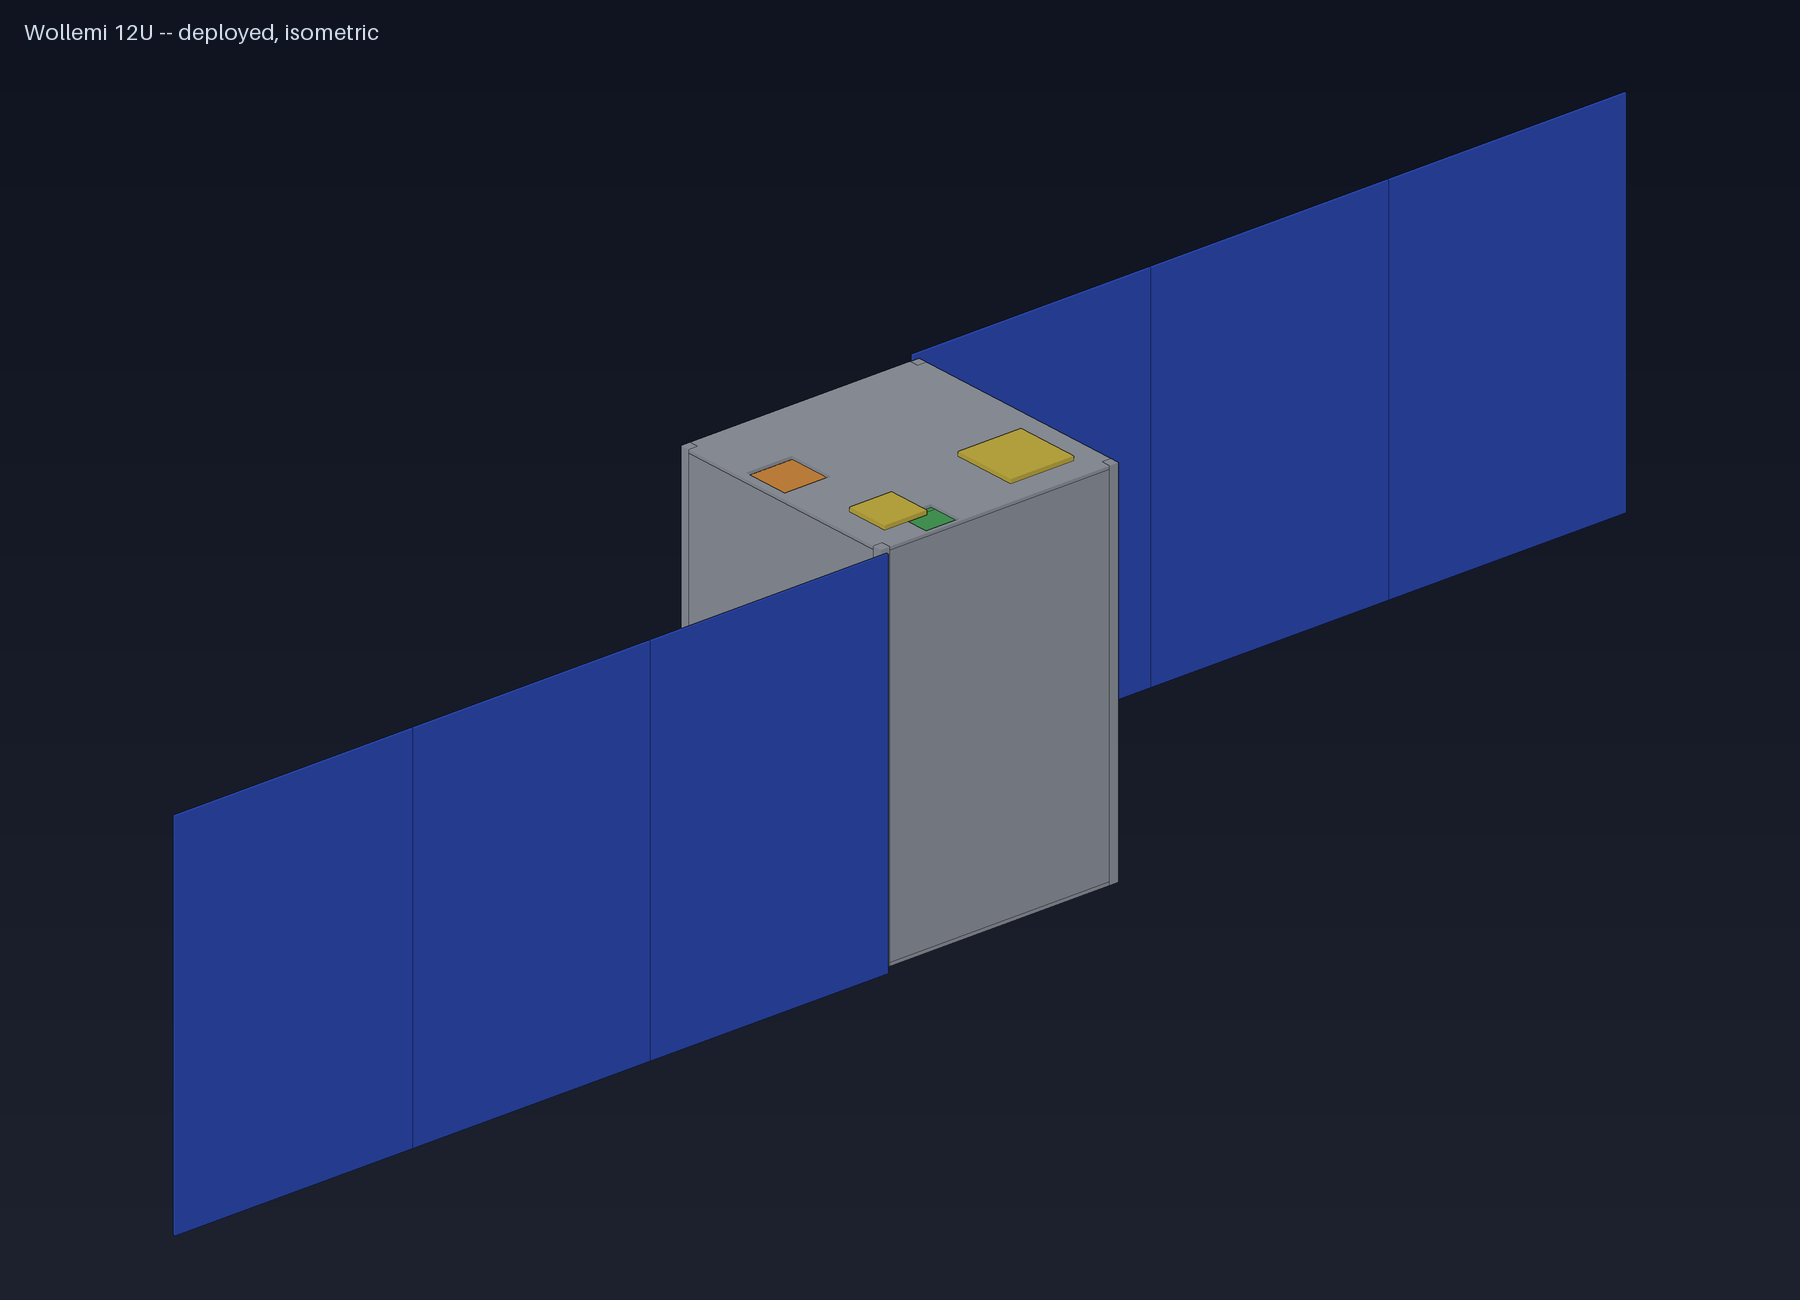
Una ilustración esquemática de las alas desplegándose desde la configuración de lanzamiento guardada hasta completamente desplegadas. El mecanismo de bisagra/acordeón en sí aún no está diseñado (ver los elementos abiertos a continuación), por lo que esta animación interpola la huella de almacenamiento y desplegada de cada panel en lugar de simular un mecanismo real; existe para comunicar el concepto, no para validarlo.
Cada ala lleva tres paneles doble cara (celdas en ambas caras, necesario porque la órbita preferida de amanecer-atardecer mantiene el sol en el eje normal del ala en lugar de siempre en un lado). Seis postes de sujeción por pila mantienen el modo de vibración de la configuración de lanzamiento cómodamente por encima del mínimo de rideshare.
| Rango desplegado | aproximadamente 2.1 m punta a punta |
|---|---|
| Número de paneles | 2 alas × 3 paneles, doble cara |
| Protuberancia almacenada | dentro del envolvente de la especificación de diseño del CubeSat |
| Mecanismo de liberación | cable de quemadura, tres inhibidores independientes |
| Formulario | Envolvente de CubeSat 12U, cuadrícula de celdas de 2×2×3 alrededor de una espina central, tarjetas entalladas de 100×100 mm |
|---|---|
| Masa / potencia | aproximadamente 16,8 de 24 kg de presupuesto; 58 W sesgado por el sol, 28 W rodante, carga de modo seguro de 3 W |
| Carga útil de ciencia | ~26 instrumentos: telescopio de clase de 5 m + hiperespectral (óptica compartida), infrarrojo térmico, magnetómetro, espectrómetro de partículas, monitor de rayos X/UV, irradiancia solar total, VLF/ELF, contador de brote de rayos gamma, dosimetría de radiación, experimentos SEU/flash |
| Calcular | Supervisor MSP430FR, 2 controladores de vuelo STM32H7, unidad de memoria masiva (8×128 GB, codificación de borrado 6+2), Raspberry Pi CM5, NVIDIA Jetson Orin Nano |
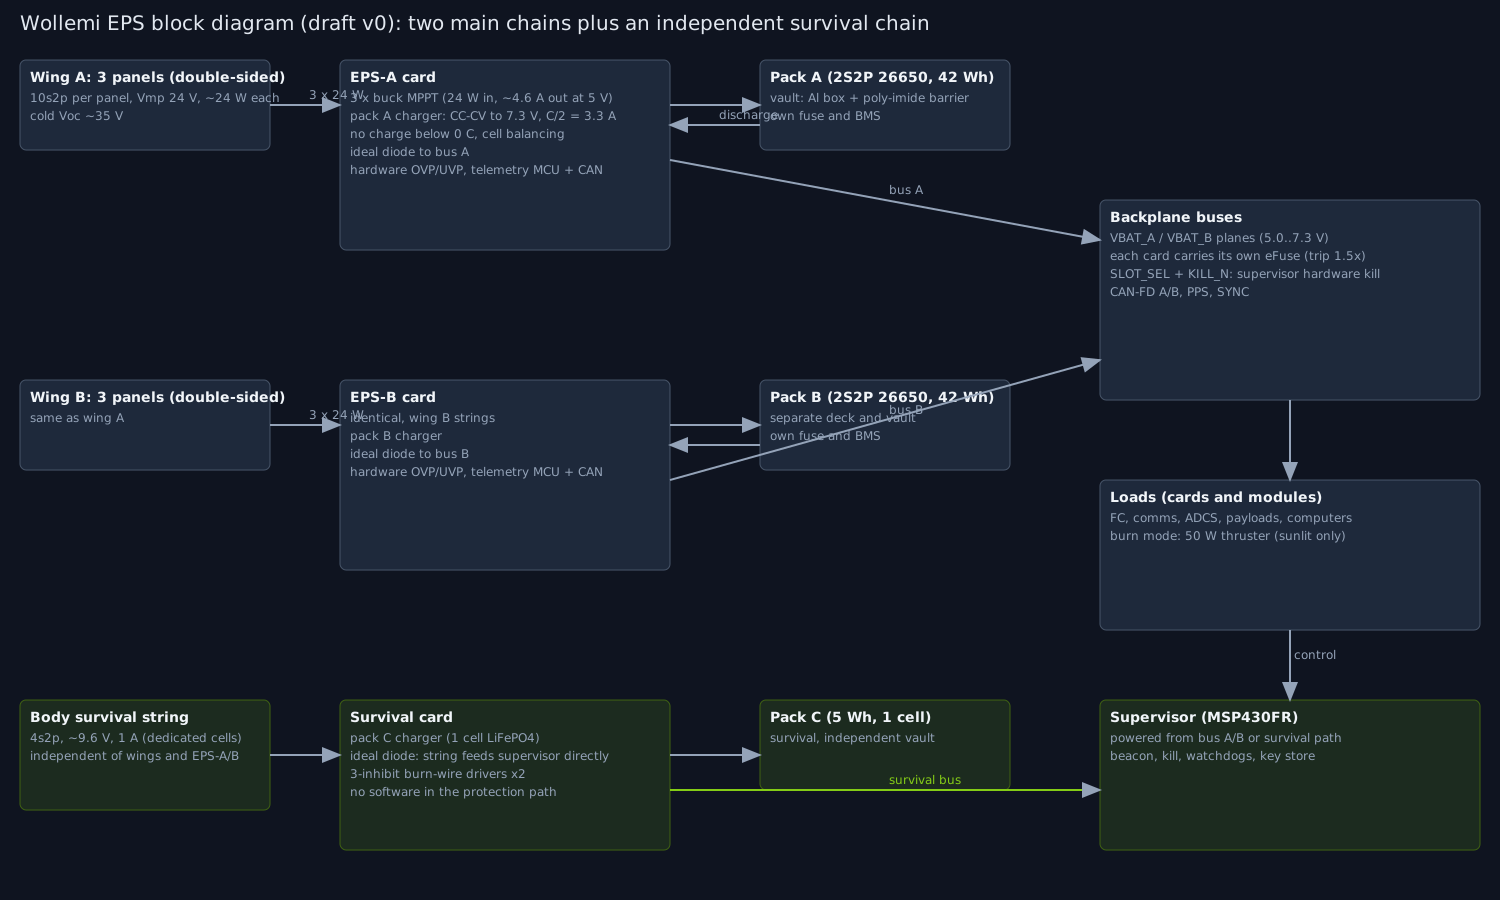
| Poder | dos cadenas independientes de LiFePO4 (A/B) más una cadena de supervivencia totalmente independiente, protección solo de hardware (sin MCU en la trayectoria de disparo) |
| Propulsión | propulsor de iones de rejilla eléctrica de yodo en la línea central, inclinado a través del centro de masa; ~570 m/s de delta-v disponible, vela de arrastre como respaldo pasivo |
| Comunicaciones | Baliza y comando UHF/LoRa, enlace descendente científico de banda S (250 kbps–2 Mbps adaptativo), Paquetes espaciales CCSDS con telecomandos firmados con Ed25519 |
| Órbita (preferido) | solar sincrónico amanecer-anochecer, unos 700 km -- elimina el ciclo de eclipses, favorecido por razones térmicas y de vida útil de la batería |
| Verificación | 47 requisitos rastreados; la mayoría verificados automáticamente en cada ejecución; 29 pruebas físicas planificadas |
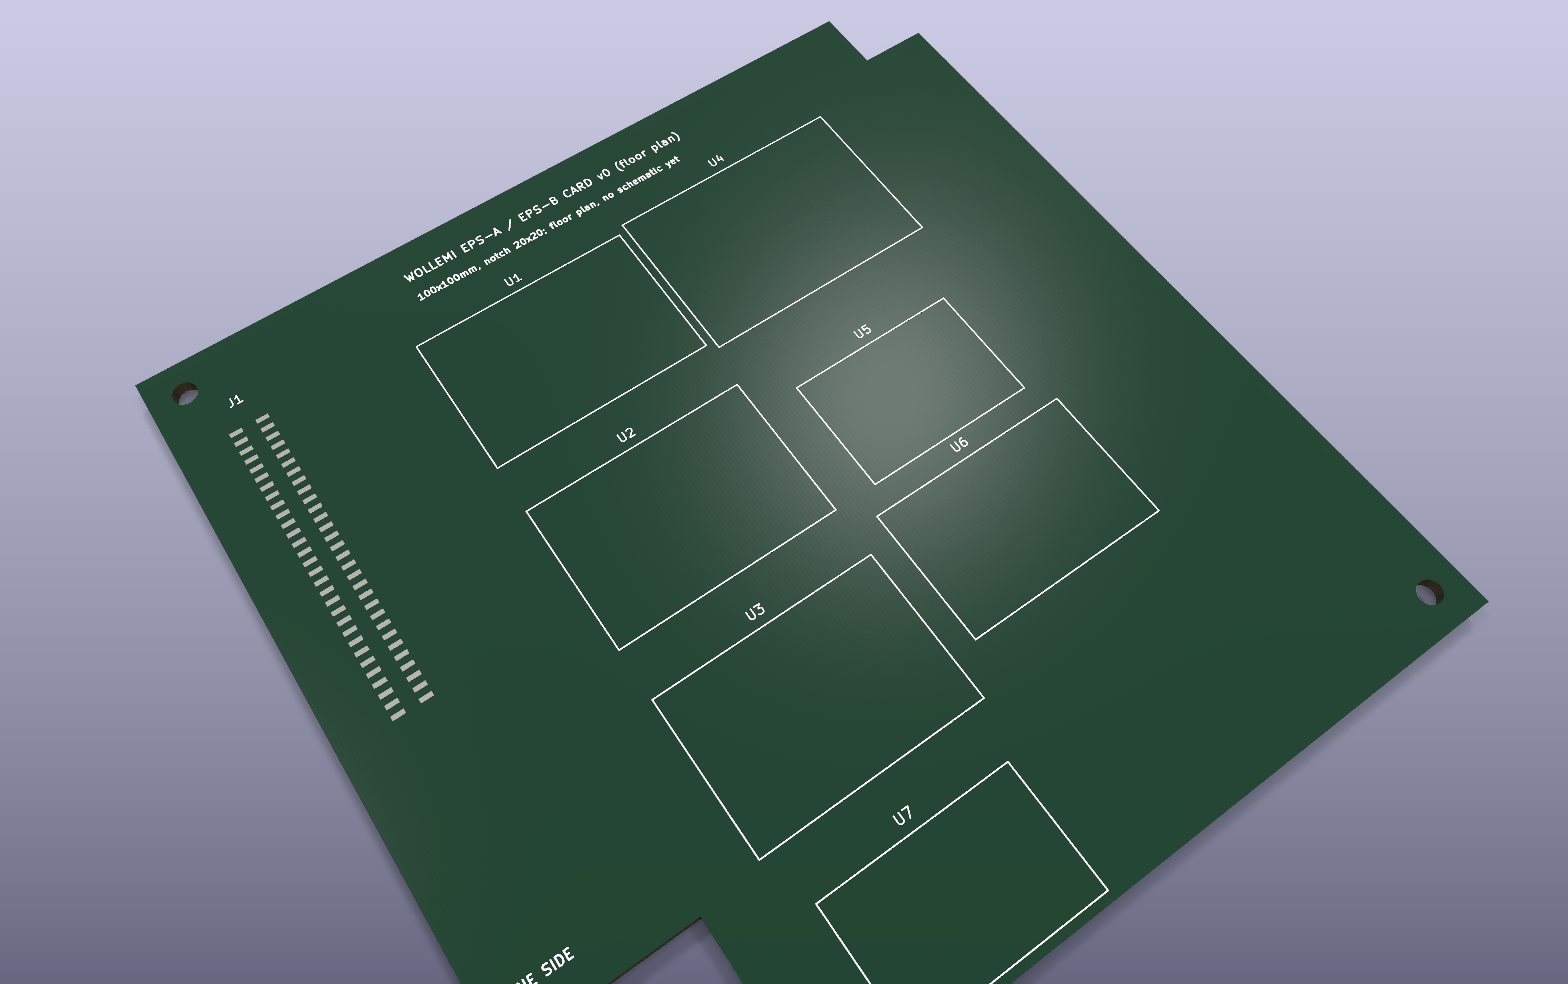
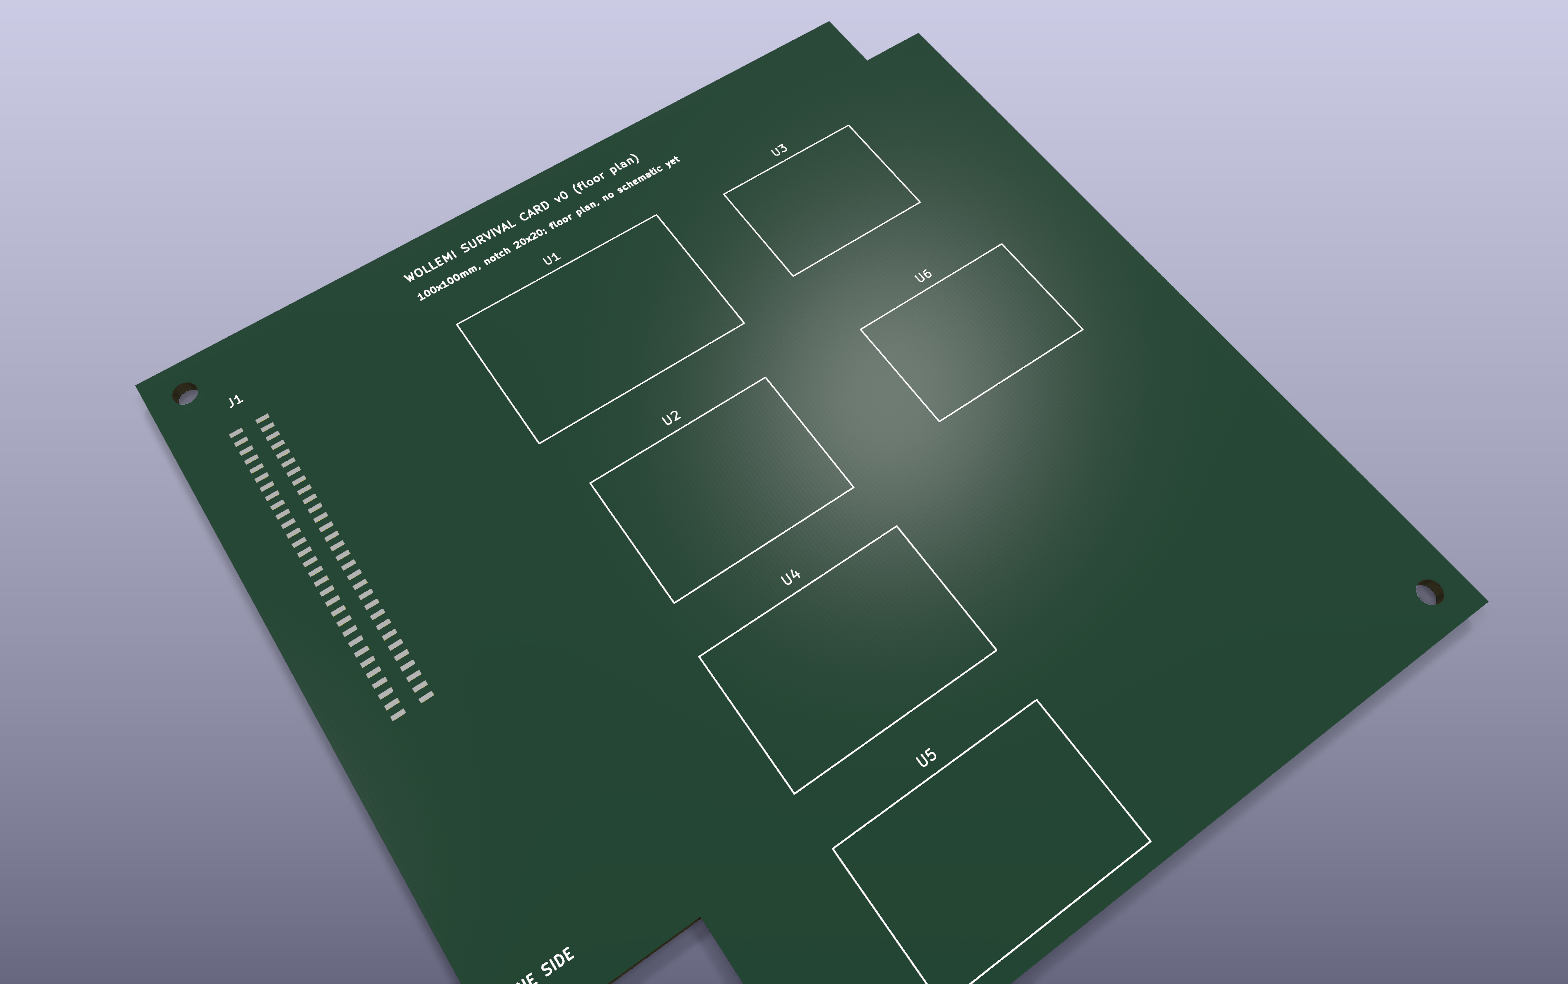
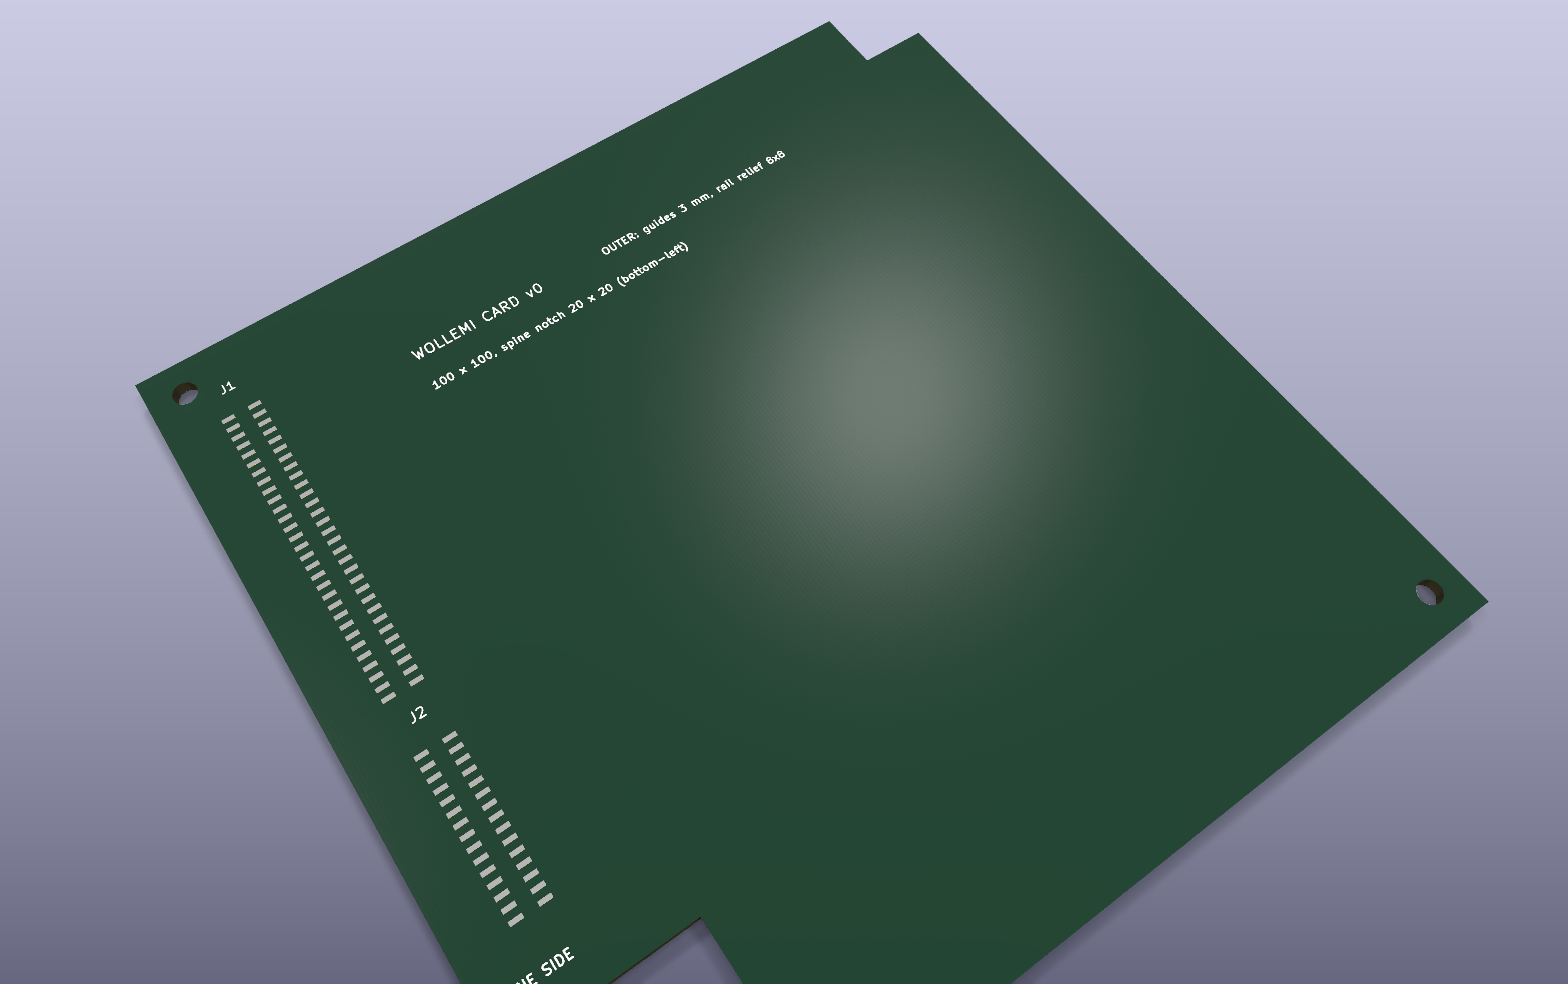
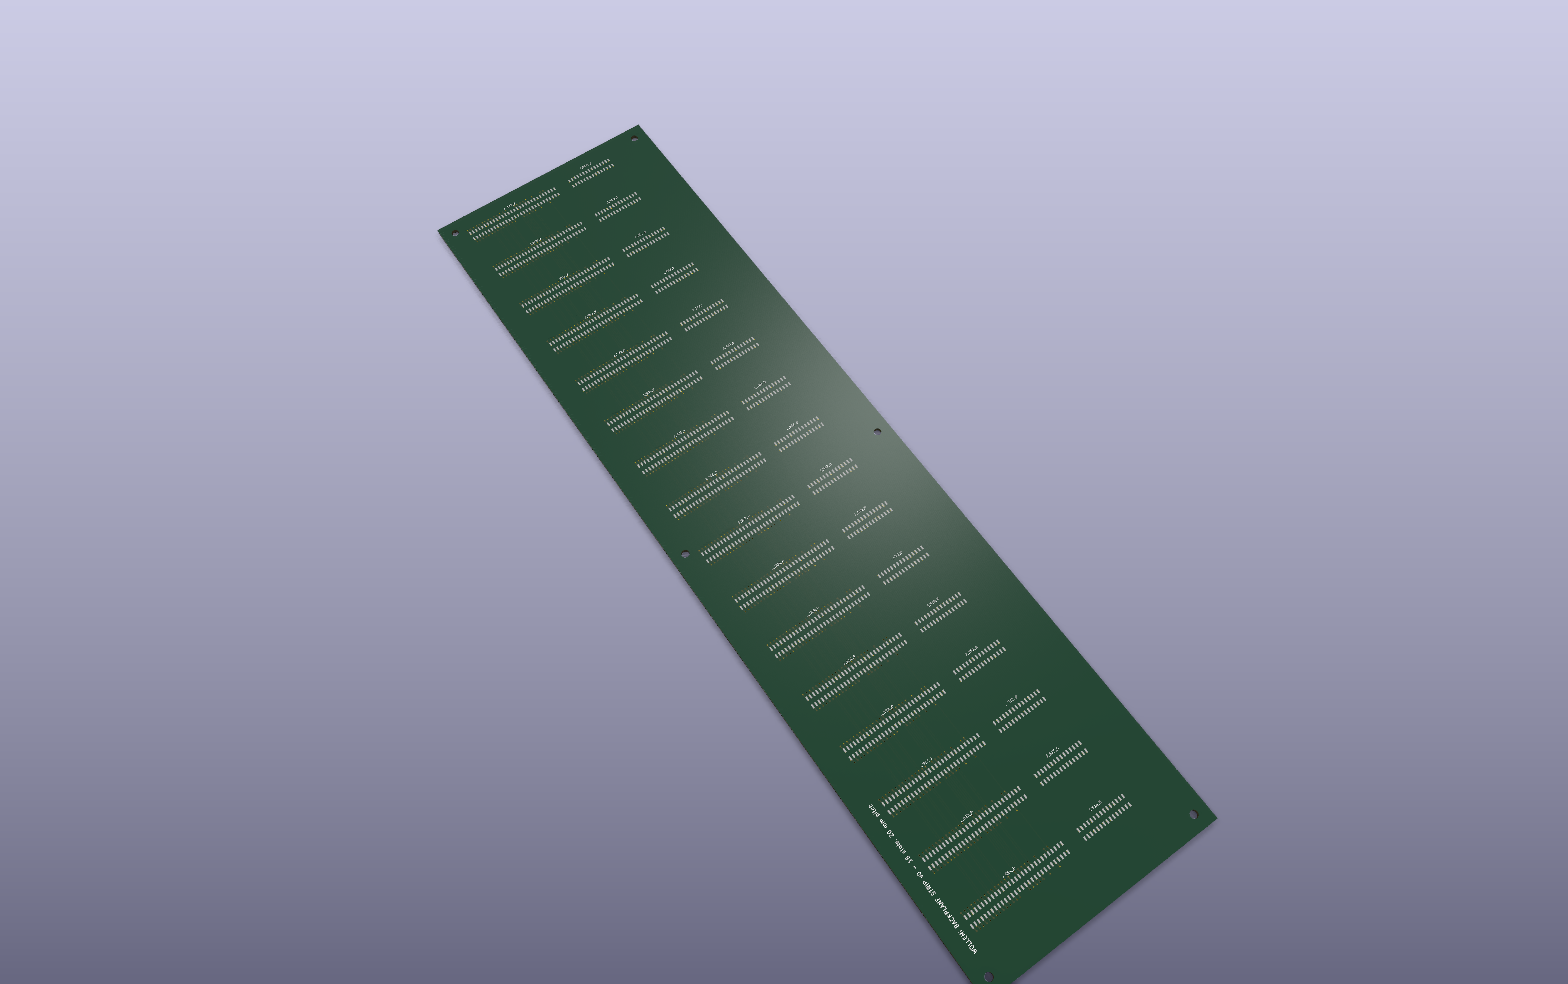
La nave espacial está construida como una jaula de tarjetas: tarjetas idénticas de 100×100 mm se deslizan en un backplane pasivo, una columna por grupo de instrumento/subsistema. Cada placa a continuación es un archivo KiCad real en el repositorio ( electronics/kicad/), DRC-limpio, generado a partir del mismo card_pinout.toml definición del conector el documento de interfaz se construye a partir de -- estos son planos de planta (colocación de componentes probada para que encaje), no esquemas enrutados todavía.
Cada tarjeta comparte un par de conectores: WL-P (2×30, potencia y control -- rieles de bus de batería dual, CAN-FD redundante, temporización PPS/SINC, un hardware KILL_N la supervisora puede afirmar sin software en el camino, y un encabezado SWD para que cualquier tarjeta pueda ser reprogramada sin retirarla) y WL-D (2×15, carriles Ethernet/de alta velocidad, poblados solo en tarjetas de plano de datos). El paso del conector es de 1.27 mm a propósito; un paso anterior de 0.8 mm no se podía enrutar en el backplane sin que las cadenas de alimentación se bloquearan entre sí.
Cada subsistema se genera a partir de los mismos archivos de configuración contra los cuales se ejecutan las comprobaciones, por lo que un cambio de diseño y su documentación nunca pueden divergir silenciosamente.
| Subsistema | Arquitectura |
|---|---|
| Estructura | Un marco de aluminio construido alrededor de una espina central de 40 mm en una cuadrícula de celdas de 2×2×3 (envolvente de 226.3×226.3×340.5 mm). Cada tarjeta en la nave espacial comparte un contorno de 100×100 mm con una muesca de espina de 20×20 mm y un relieve de riel de 8 mm, un formato inventado para este proyecto porque las placas estándar de 90/100 mm no despejan la espina. Seis postes de sujeción por pila de ala, no solo en las esquinas, empujan el primer modo almacenado a unos 137 Hz; un análisis anterior solo en las esquinas encontró 99 Hz. |
| Poder | Dos cadenas MPPT/batería independientes (A, B) más una cadena de supervivencia totalmente independiente (C) con su propia cadena solar montada en el cuerpo; eFuse por tarjeta y hardware KILL_N línea, sin software en ninguna parte de la ruta de protección. |
| Térmico | Totalmente pasivo. El análisis encontró que la nave espacial funciona en frío en lugar de en caliente; la verdadera lucha es un caso de eclipse de -27 °C y un caso de modo seguro de -40 °C, que se evita dividiendo aproximadamente la mitad de la superficie entre las células solares y los parches dedicados de MLI/bajo-e. La columna del telescopio tiene su propio recubrimiento de bajo $\alpha$/bajo $\epsilon$ y un calentador termostático de 8 W (punto de ajuste de 14-17 °C); la bóveda de la batería está aislada (0.1 W/K) con un calentador de 6 W, y la cadena de supervivencia tiene su propio calentador de 2 W para que nunca descienda por debajo de -20 °C. |
| Actitud y propulsión | Tres ruedas de reacción (30 mN·m·s cada una), magnetorreflectores y un rastreador de estrella (5 arcseg, ~17 m de error en tierra) completan una maniobra de giro de 90° en unos 120 s con un margen de 3x en torque y momento. La propulsión es eléctrica (iones enrejados de yodo/clase Hall) en lugar de un propulsor de agua resistojet para el impulso específico: 0.5 kg de yodo proporcionan ~570 m/s frente a ~45 m/s de 0.8 kg de agua, lo cual es suficiente para compensar la resistencia durante 50 años, evitar colisiones y una desórbita controlada desde un tanque. El propulsor se sitúa en la línea central, inclinado unos grados respecto al centro de masa; una colocación anterior en la columna produjo suficiente par fuera del eje para saturar una rueda en siete minutos. Una vela de arrastre es el respaldo pasivo. |
| Calcular | Una jerarquía de cinco niveles, deliberadamente sobredimensionada en la parte inferior: un supervisor MSP430FR y controladores de vuelo STM32H7 de doble reserva caliente están clasificados para la misión completa de 50 años, porque la ciencia del clima espacial de registro largo tiene que seguir funcionando mucho después de que se espere que falle el lado Linux. Un Raspberry Pi CM5 (siempre encendido) y un NVIDIA Jetson Orin Nano (imagen, cómputo pesado) se sitúan por encima con vidas de diseño de 10-15 años. La unidad de memoria masiva contiene 8×128 GB con codificación de borrado 6+2, hashing BLAKE2 y limpieza periódica. |
| Datos y comunicaciones | 27 tipos de mensajes CCSDS, cada telecomando firmado con Ed25519 con un contador y ventana de validez (el enlace en sí no está cifrado, ya que lo requieren las normas de banda amateur). El plano de control es dual CAN-FD (1 Mbps/5 Mbps) para redundancia; un plano de Ethernet gigabit transporta datos de carga útil. El enlace descendente es UHF/LoRa de mantenimiento (~0.5 MB/día) más un enlace de ciencia adaptativo de banda S (250 kbps-2 Mbps) -- solo desde la estación de referencia de Pamukkale, aproximadamente 28 minutos de contacto y ~134 MB/día en 3-4 pasadas. |
| Carga útil | 26 instrumentos divididos limpiamente por vida útil. La ciencia de clima espacial/geofísica de registro largo (magnetómetro de tres ejes, radiómetro de irradiación solar total, dosímetro de radiación, un espectrómetro de partículas de 16 electrones/16 protones, un monitor de rayos X/UV, un detector de ráfagas de rayos gamma CsI+SiPM, un reloj atómico a escala de chip) se adquiere directamente por los controladores de vuelo, nunca por los nodos Linux. Imágenes -- un telescopio Cassegrain de 85 mm a una distancia de muestra terrestre de aproximadamente 5 m, un canal hiperespectral de ~50 bandas que comparte la misma óptica, un microbolómetro térmico-IR y una cámara de estrella/contexto de campo amplio -- funciona en el lado Pi/Jetson. Cada número de instrumento anterior es un objetivo de diseño verificado hasta ahora solo por análisis, no por un instrumento construido y probado. |
| Tierra y operaciones | Dos niveles de estación terrestre publicados: un receptor UHF/LoRa de $30-80 que cualquiera puede construir para recibir el baliza, y una estación de ciencia de banda S de aproximadamente $2,200-4,500 (plato de 1.2 m, rotador SPID BIG-RAS) para la descarga completa. Todos los 27 mensajes de protocolo ya tienen un decodificador Kaitai Struct compilado y verificado, con integración planificada en la DB/Decodificador de SatNOGS para que cualquier estación pueda decodificar la telemetría sin tocar este repositorio. Se propone una segunda estación terrestre ancla, pero aún no se ha organizado, y la coordinación/licenciamiento de frecuencia no ha comenzado. |
Cincuenta años es más tiempo de lo que duran la mayoría de los operadores de satélites. El supervisor y el baliza están construidos para seguir señalando mucho después de que todos los que escribieron este código hayan pasado.
El diseño está completo a nivel de análisis. Todo lo que está debajo es verificado automáticamente por python tools/check_all.py en cada cambio -- nada aquí es una afirmación aislada.