Wollemi — это полностью открытая, модульная платформа малых спутников, и его первая миссия: научный 12U CubeSat с многоуровневым дизайном выживаемости на 50 лет, сгенерированный от начала до конца из конфигурационных файлов и проверенный автоматической регрессией при каждом изменении.
Перетащите, чтобы вращать; нажмите один раз, чтобы включить прокрутку для масштабирования -- это настоящая параметрическая CAD-модель, а не картинка.
Без слайд-материалов: каждый рендер, чертеж и число на этой странице берется из одной реальной, проверенной модели -- измените ее, и страница изменится вместе с ней.
Wollemi — это открытая, модульная, долговечная научная обсерватория и эталонная платформа 12U. Она производит данные о космической погоде, радиации и наблюдении Земли за десятилетия, демонстрирует надежную электронику и программное обеспечение на орбите и публикует дизайн, данные и инструменты для повторного использования кем угодно.
Данные долгосрочных наблюдений: магнитное поле, энергетические частицы, солнечные рентгеновские/УФ-лучи, полная солнечная иррадиация, доза облучения, плазма, ВЧ, гамма-всплески.
5-метровый класс телескоп для получения изображений, гиперспектральные сцены с одной оптикой, тепловизионный инфракрасный диапазон, широкоугольная ночная съемка.
Радиационное поведение трех различных семейств вычислительных систем и типов флэш-памяти на протяжении многих лет с открытой публикацией данных об ошибках.
Автобус, ячейка, задняя плата, протокол и инструменты разрабатываются один раз и повторно используются: новая миссия — это изменение конфигурации плюс новые карты, а не перепроектирование.
Аппаратное обеспечение под лицензией CERN-OHL-S-2.0, программное обеспечение под лицензией Apache-2.0, документы под лицензией CC-BY-4.0 -- опубликованы и соответствуют принципам повторного использования вместе с остальной частью дизайна.
Многоуровневая архитектура выживания: маяк и супервайзер спроектированы так, чтобы прожить дольше батарей, которые спроектированы так, чтобы прожить дольше тяжелых вычислений — постепенная деградация, а не единая точка отказа.
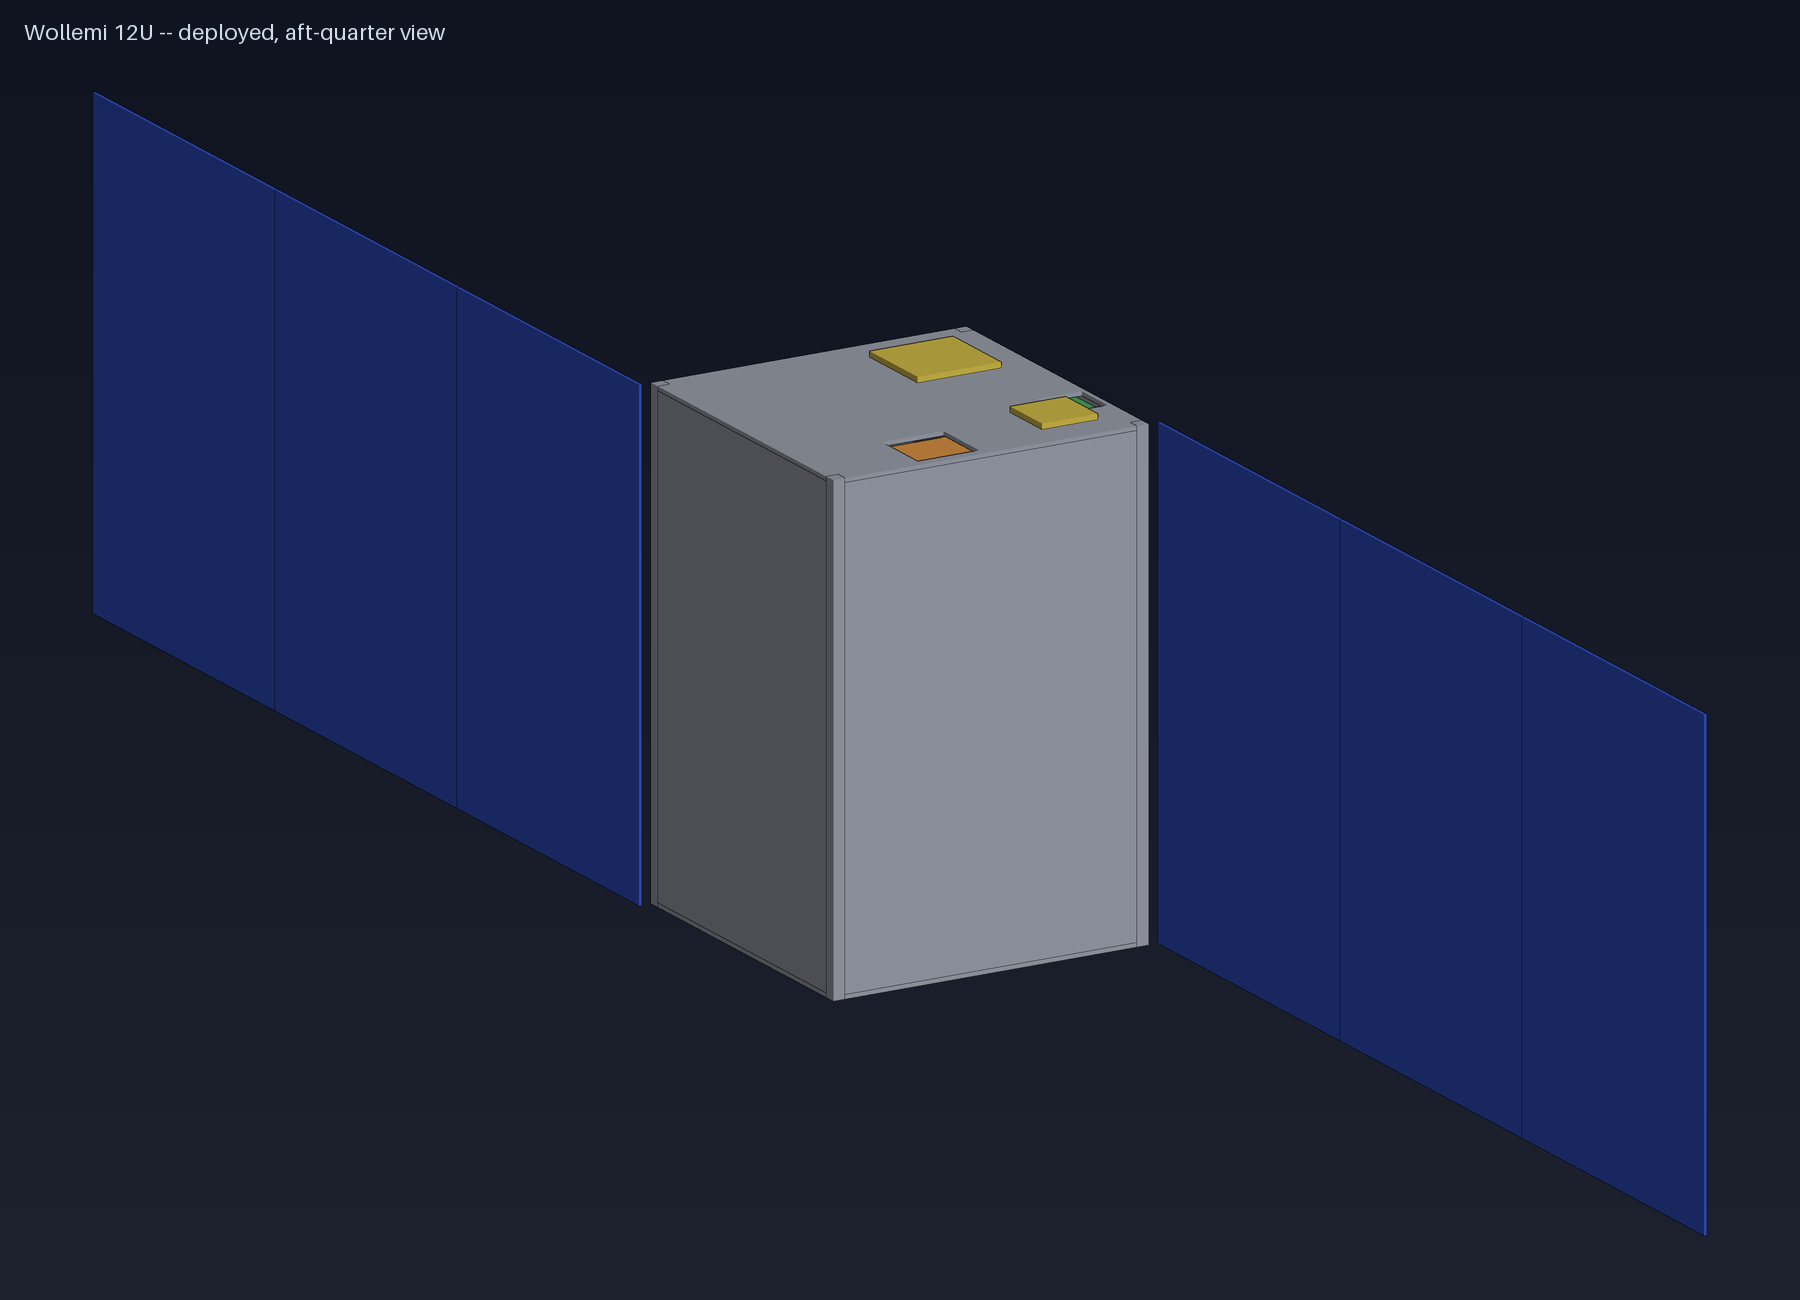
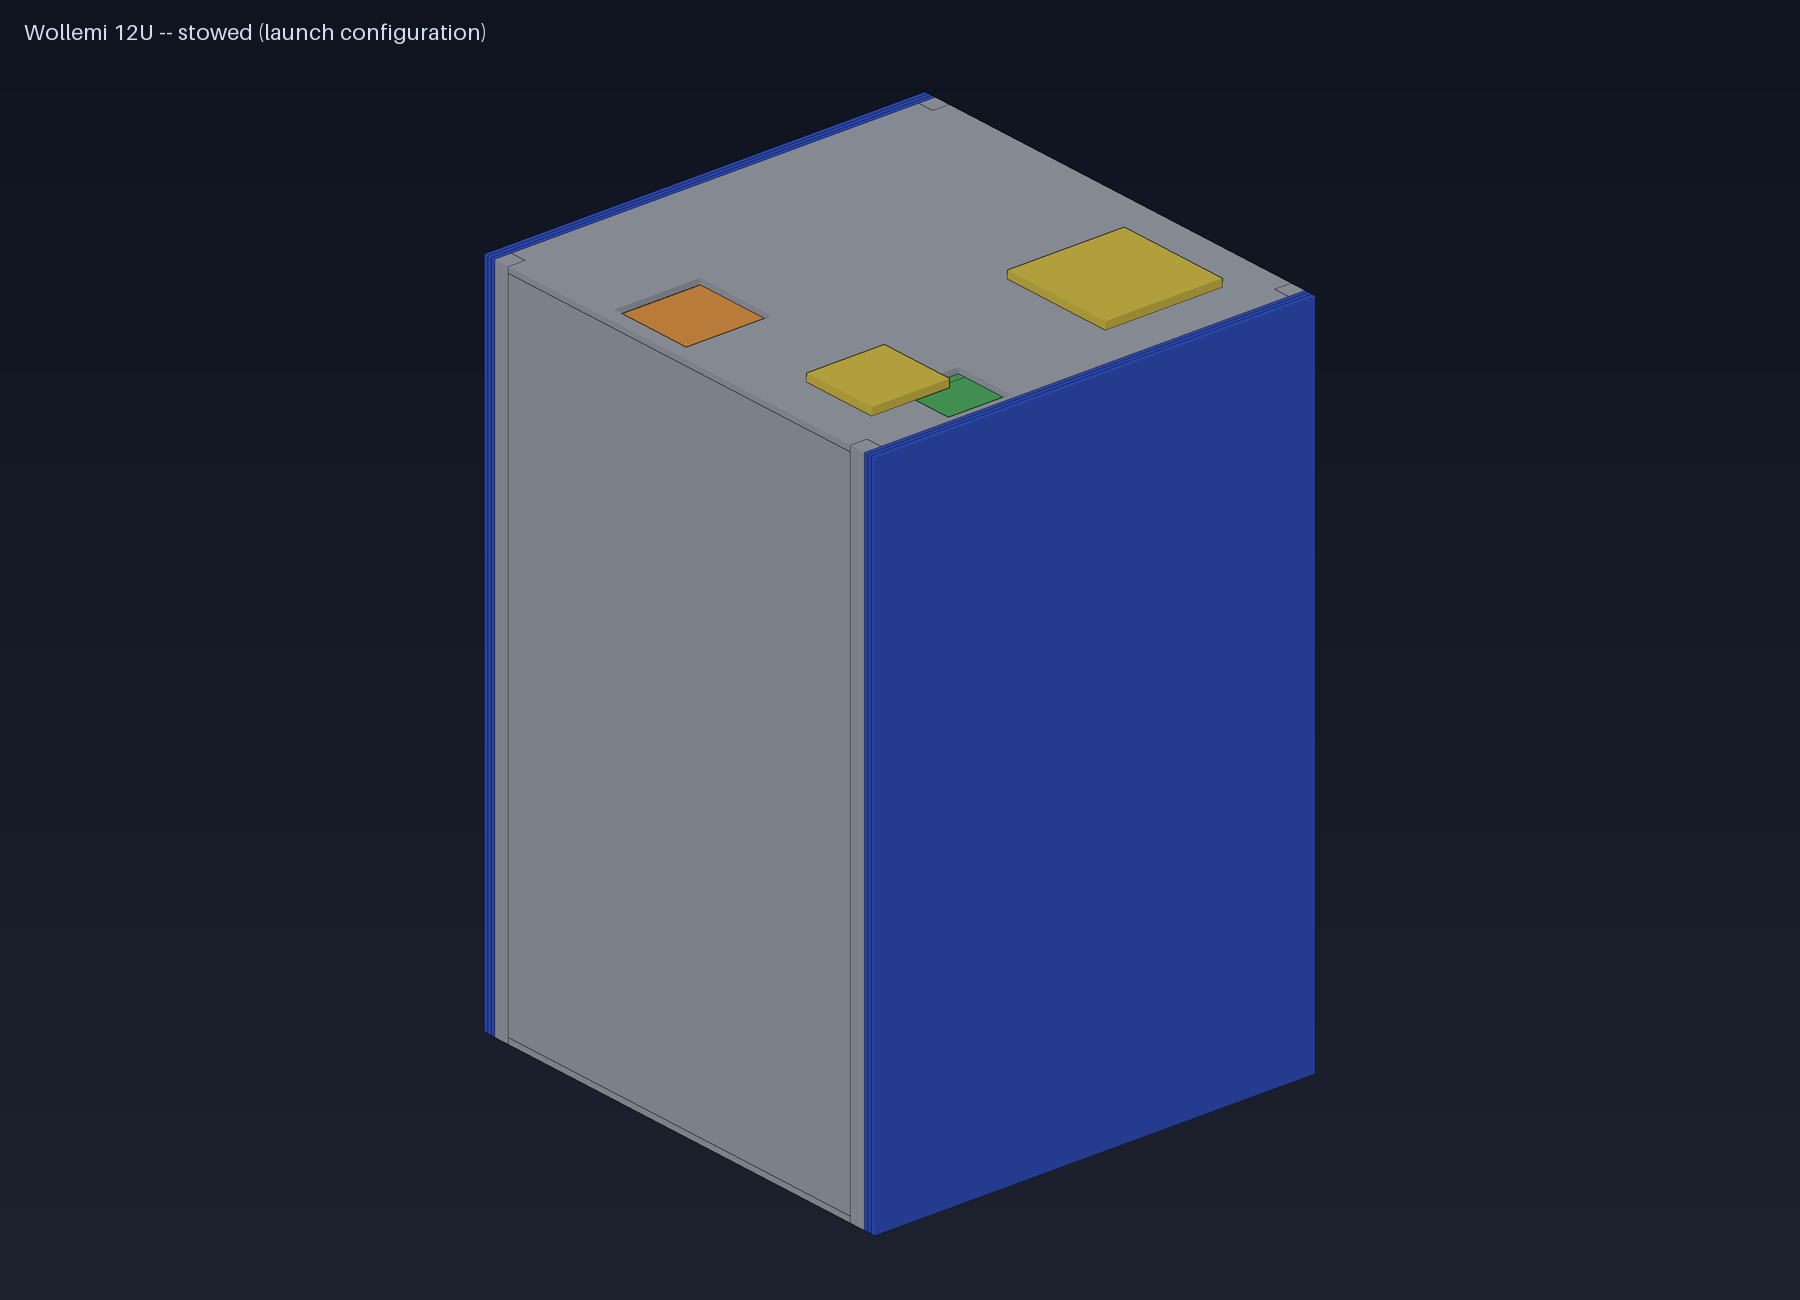
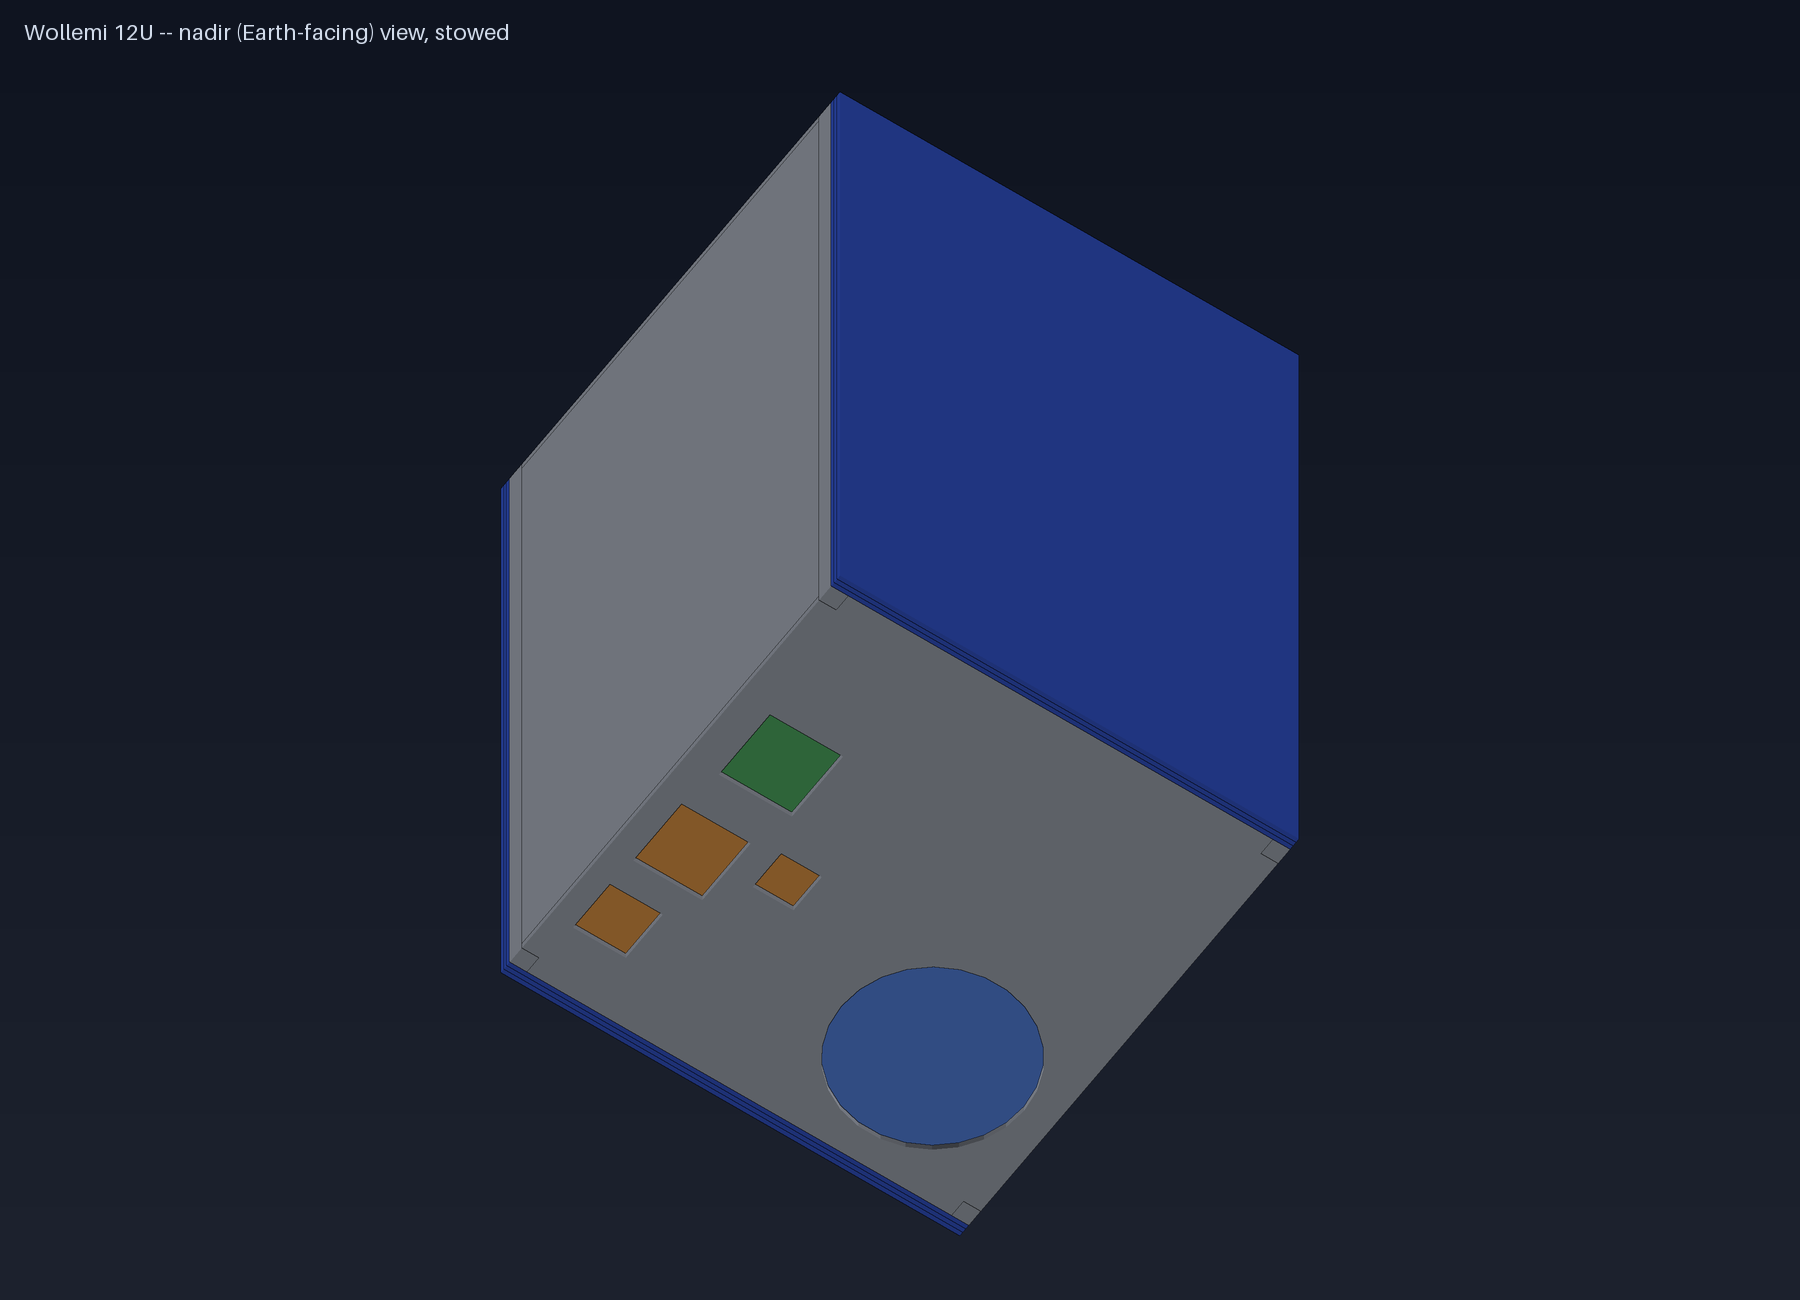
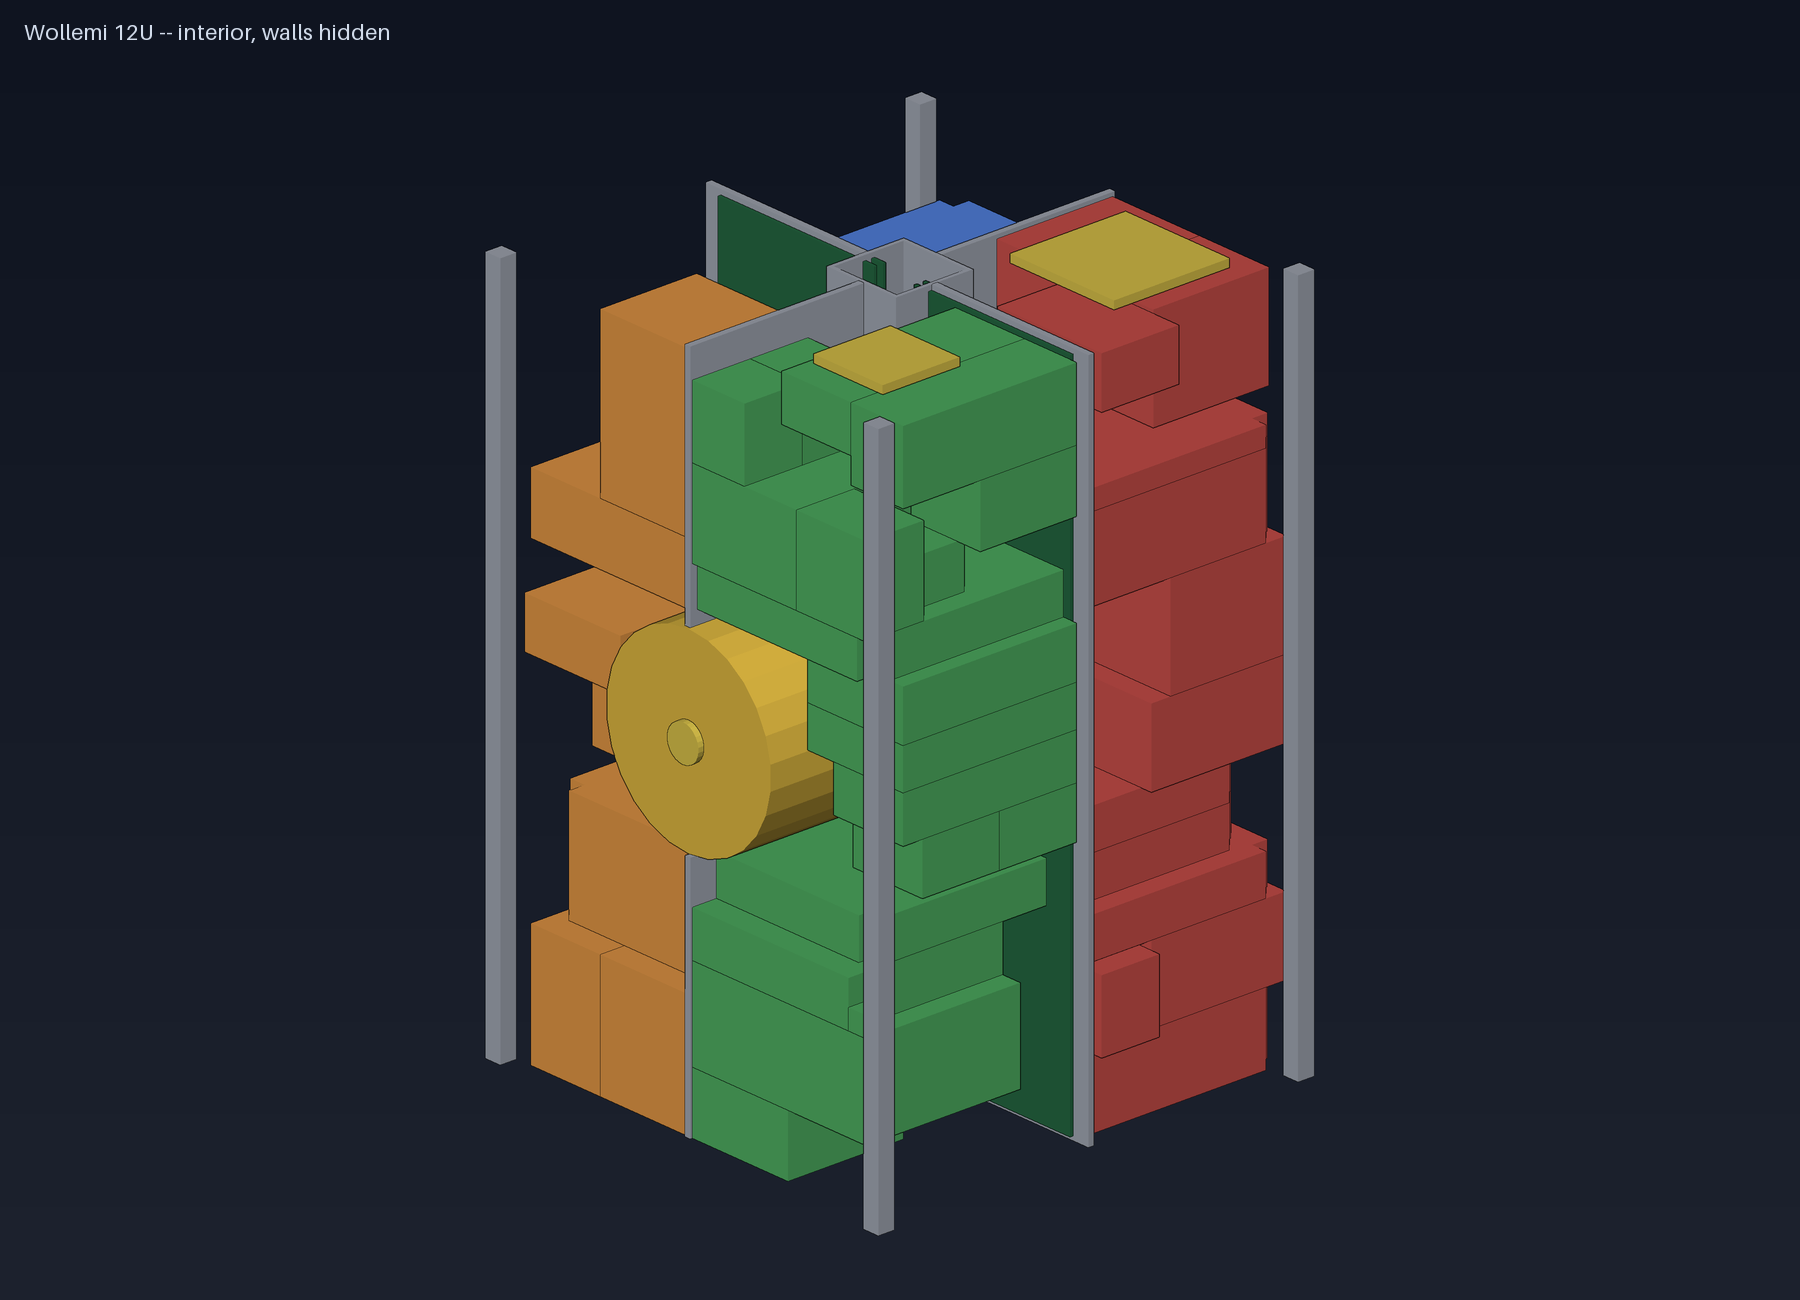
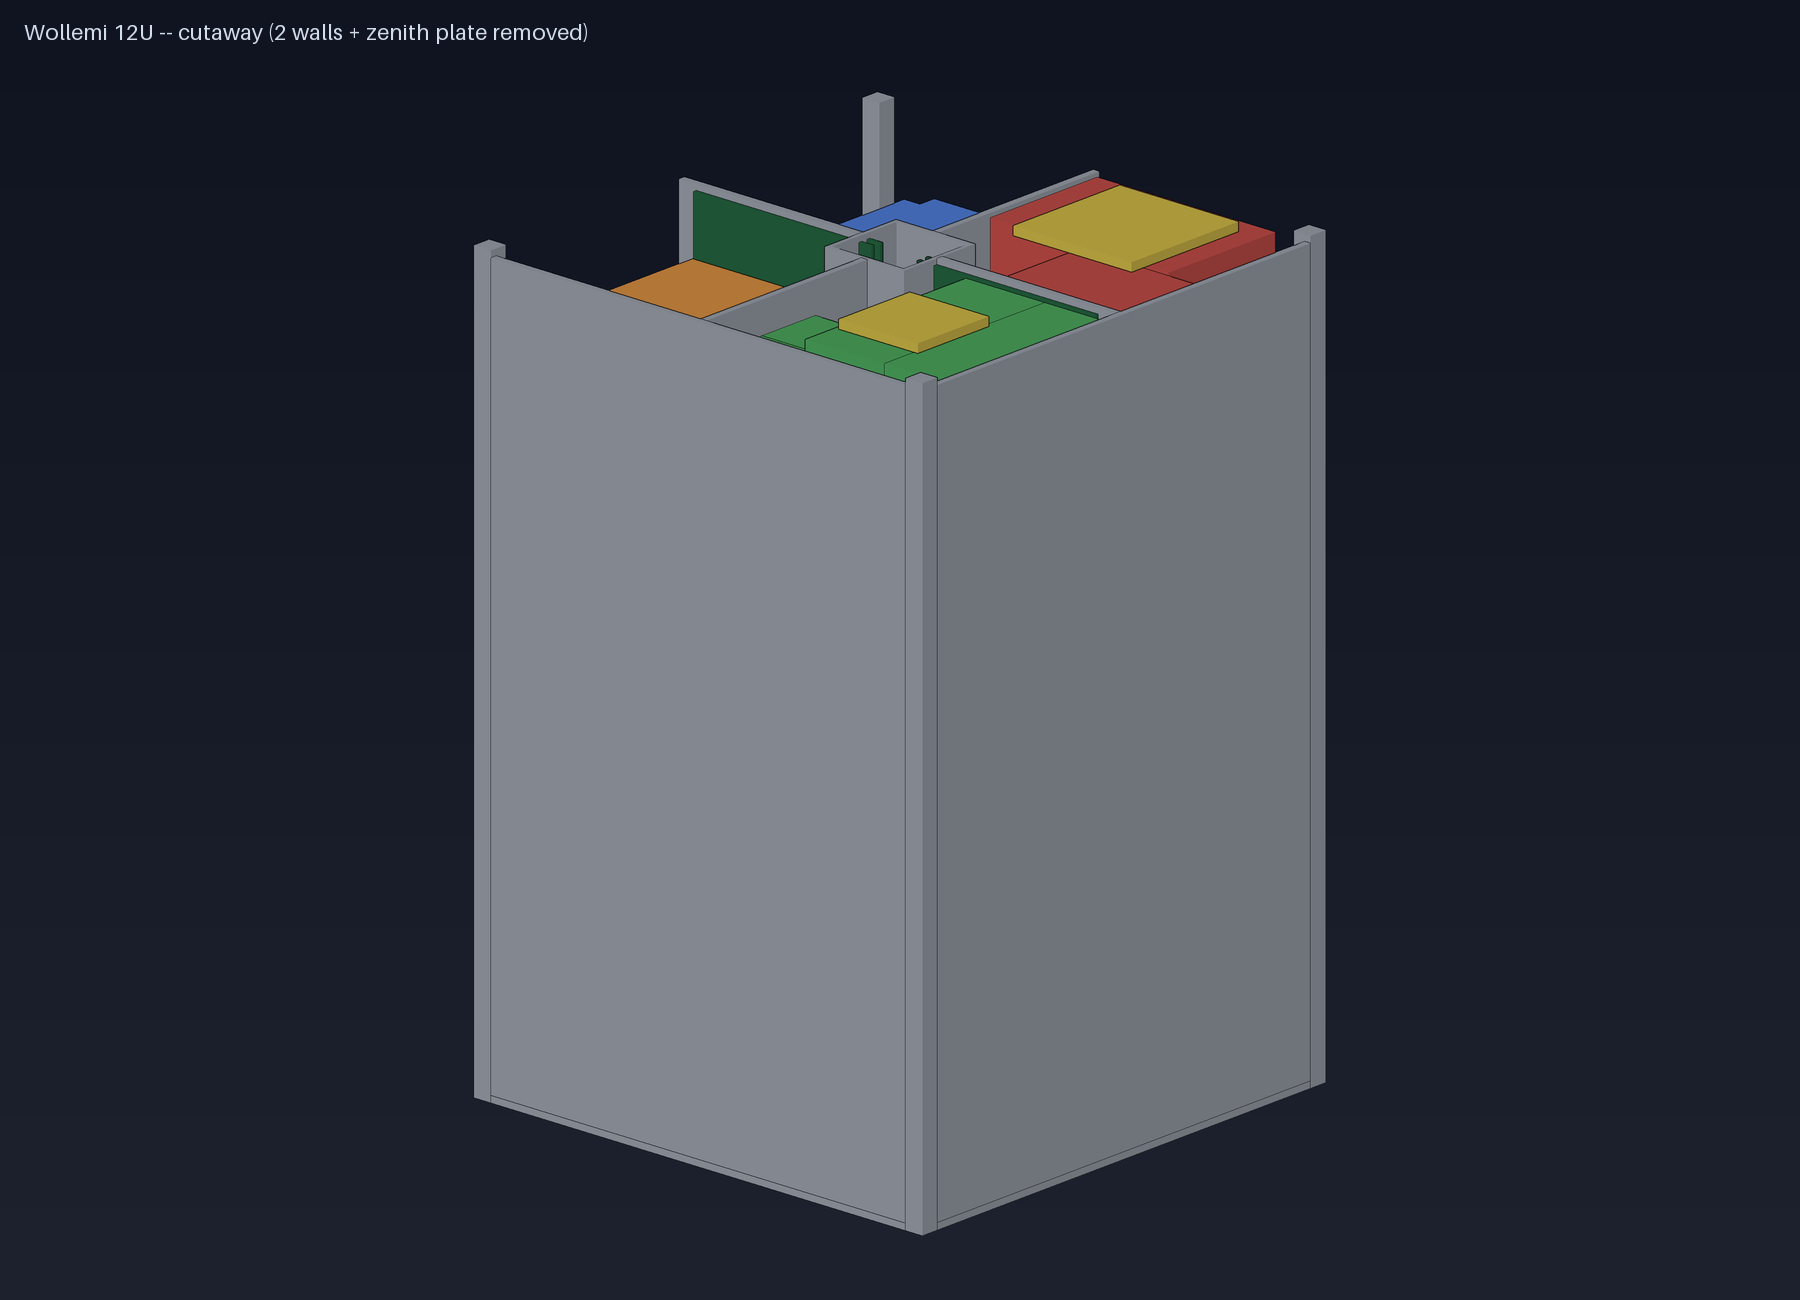
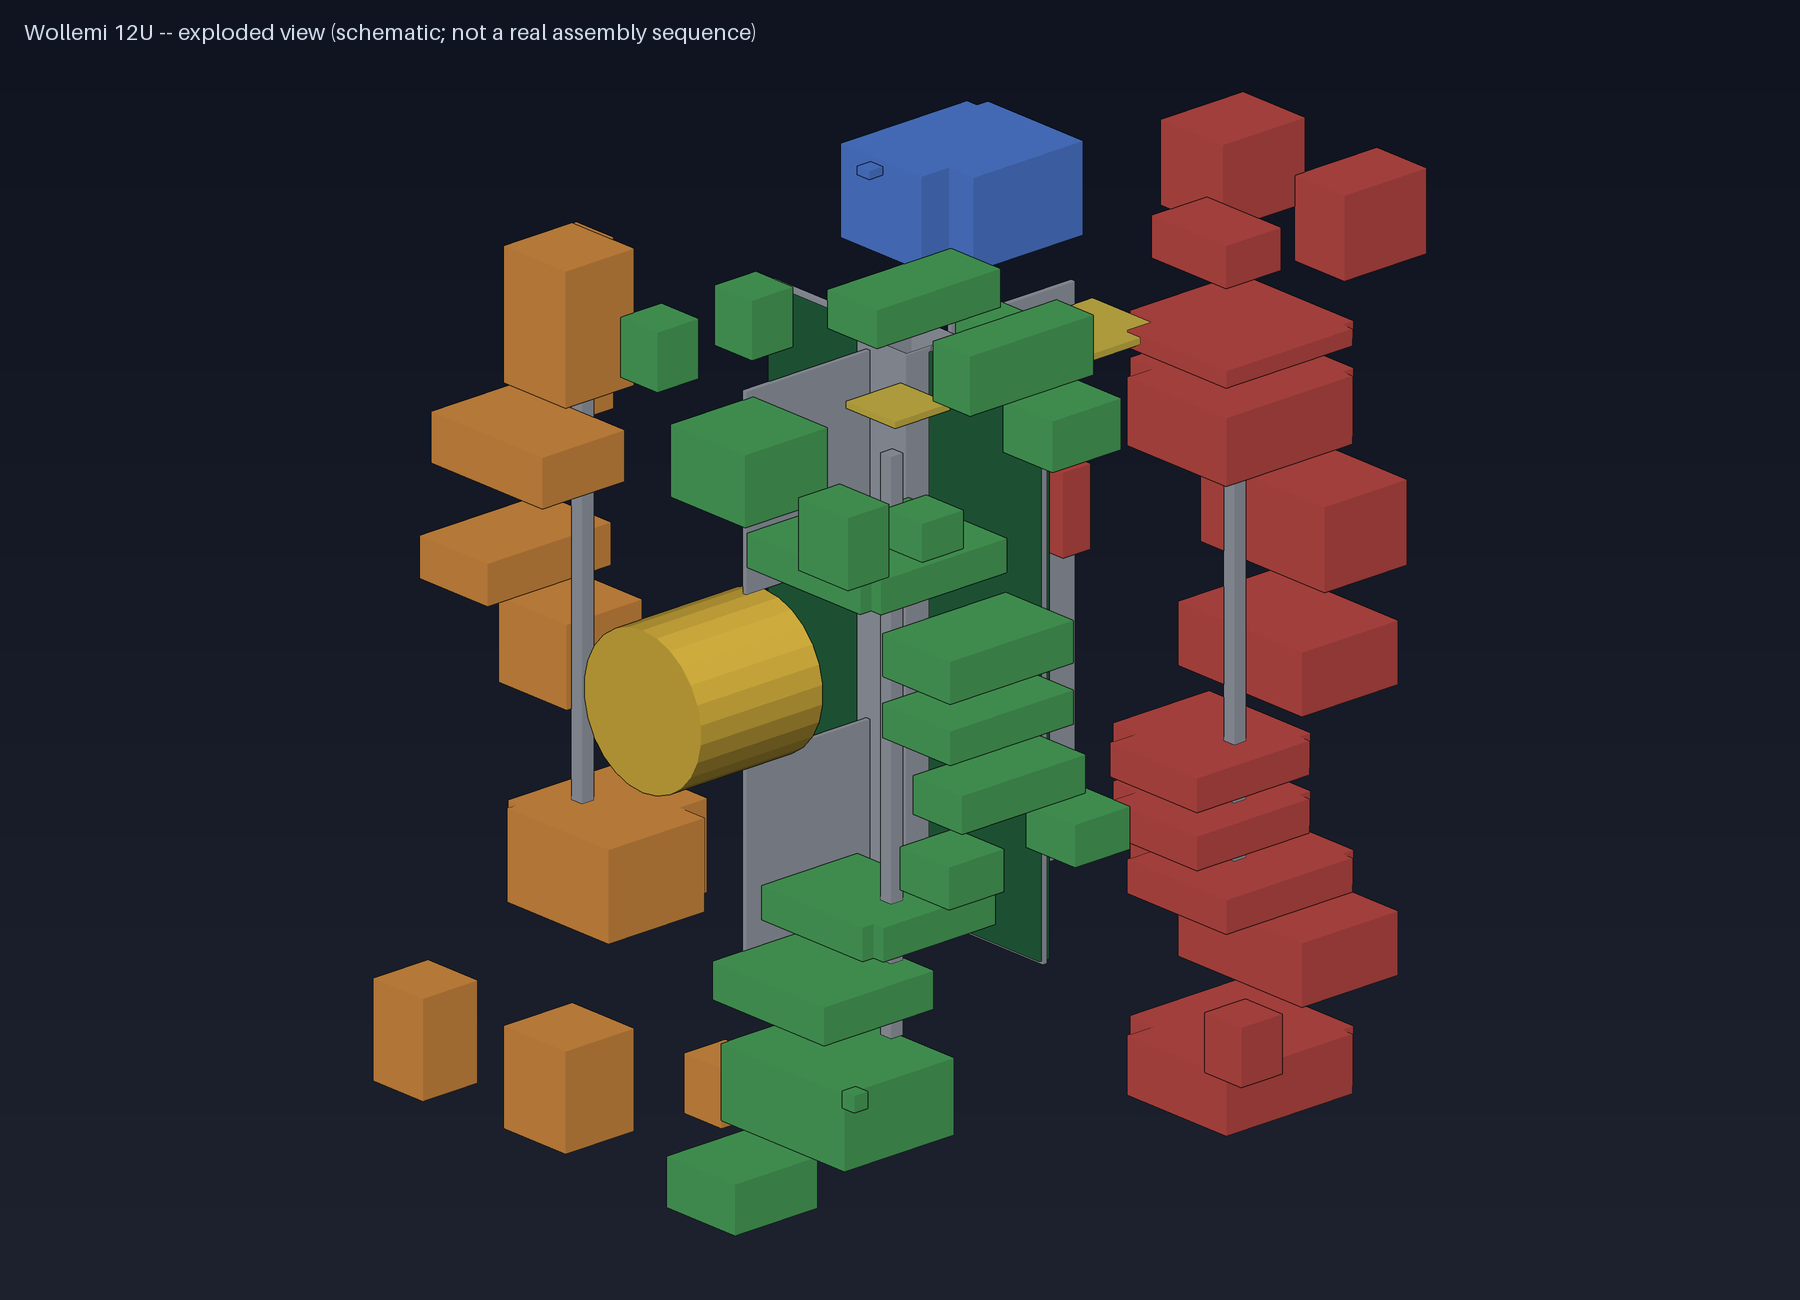
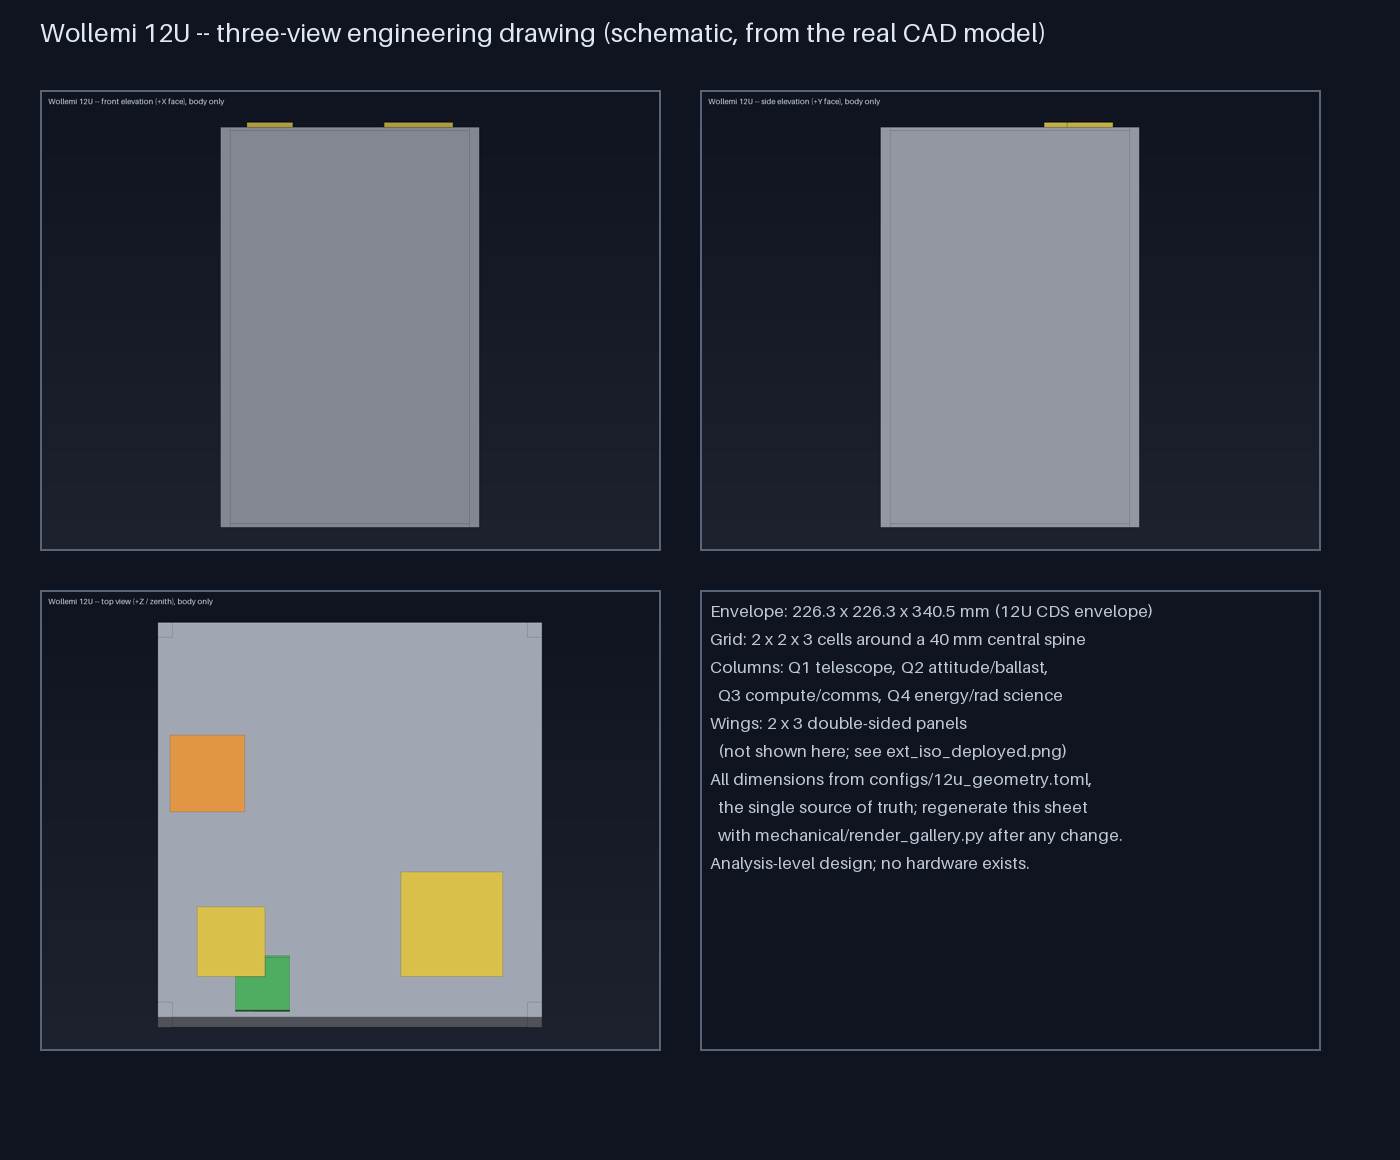
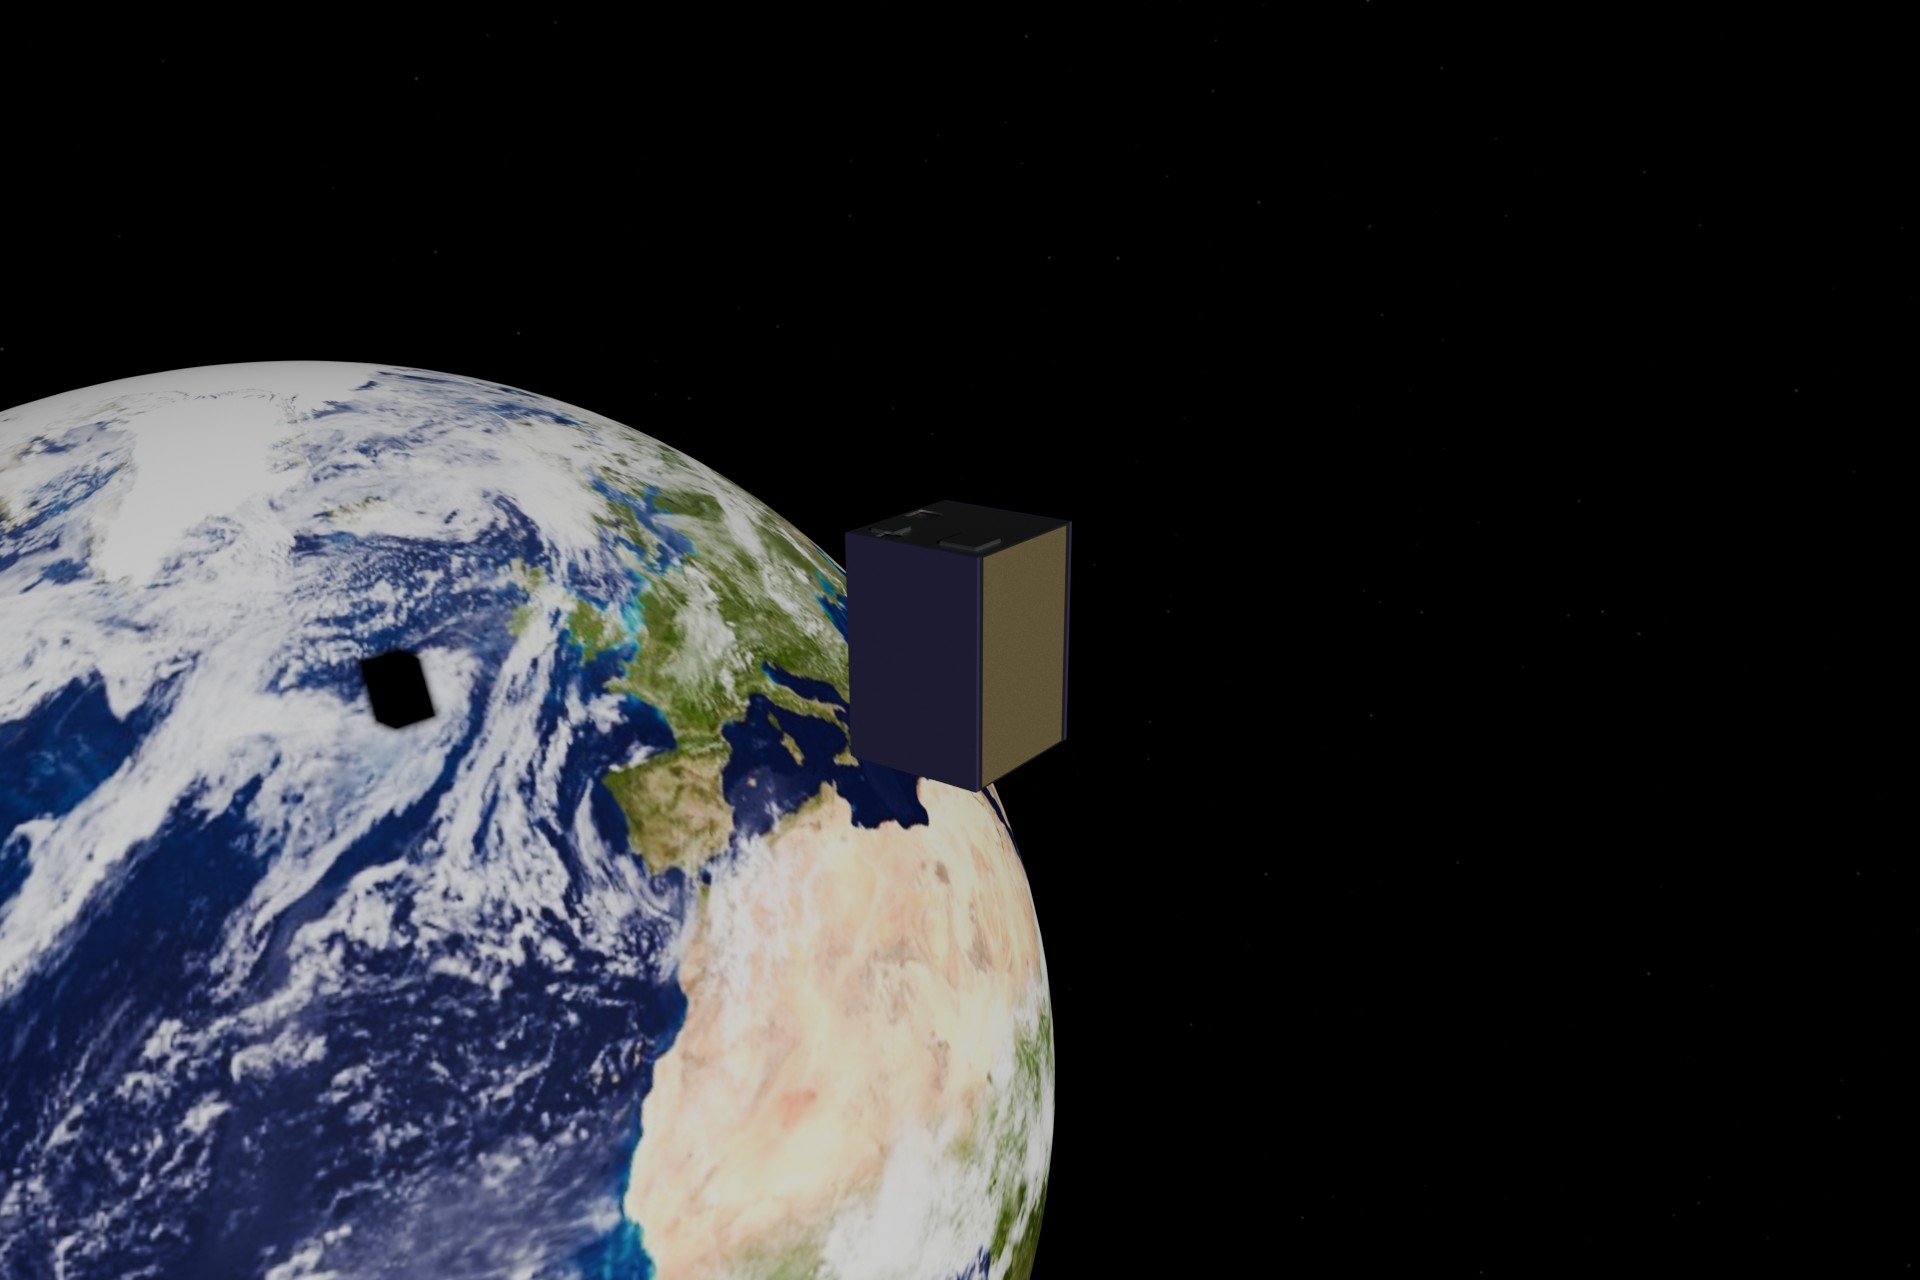
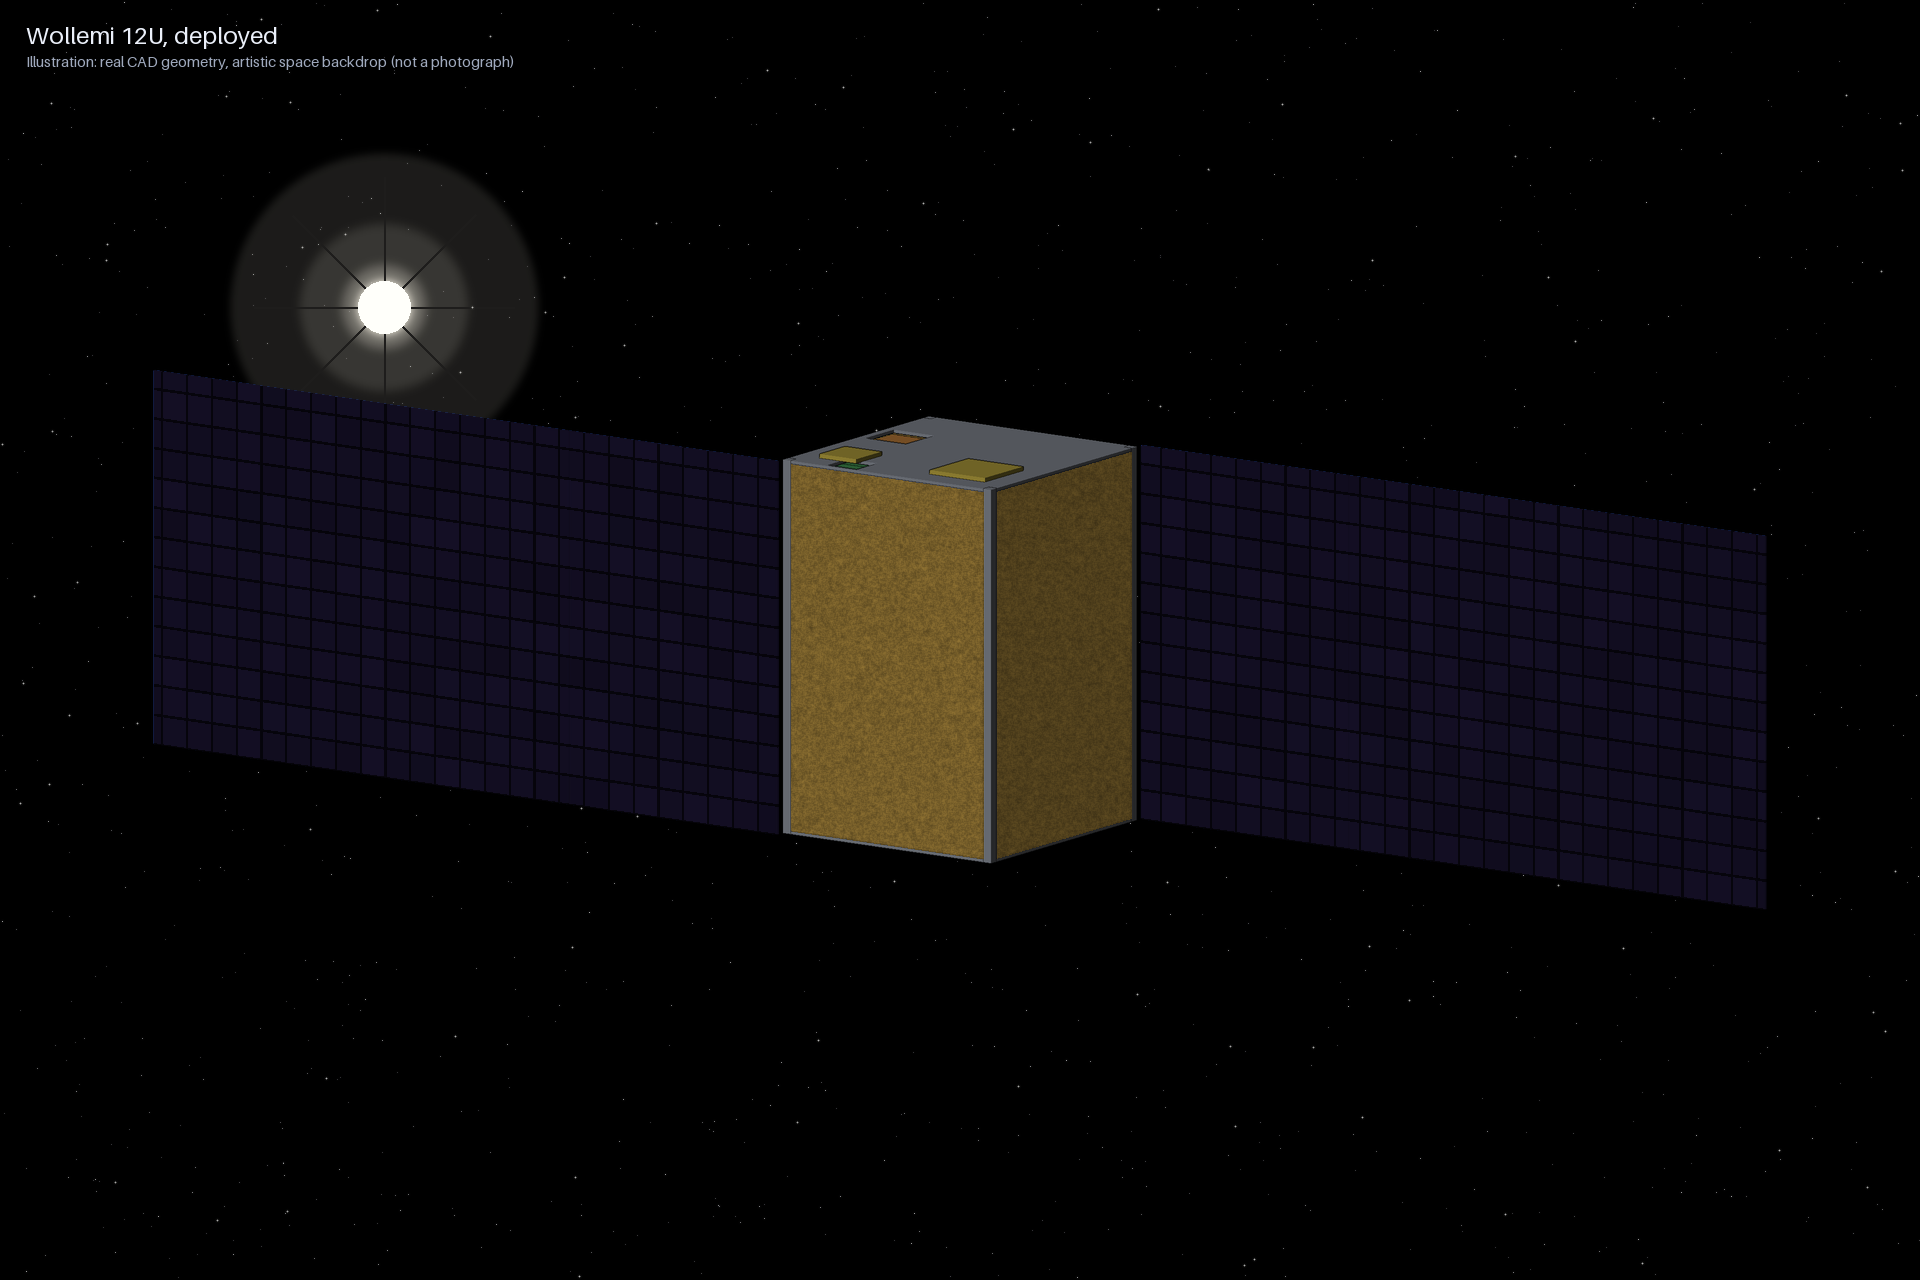
Каждое изображение ниже отображено непосредственно из реальной параметрической CAD-моделиmechanical/wollemi_cad.py, build123d/OpenCascade), а не концептуальный набросок -- та же модель, по которой выполняются проверки массы, интерференции и структуры.
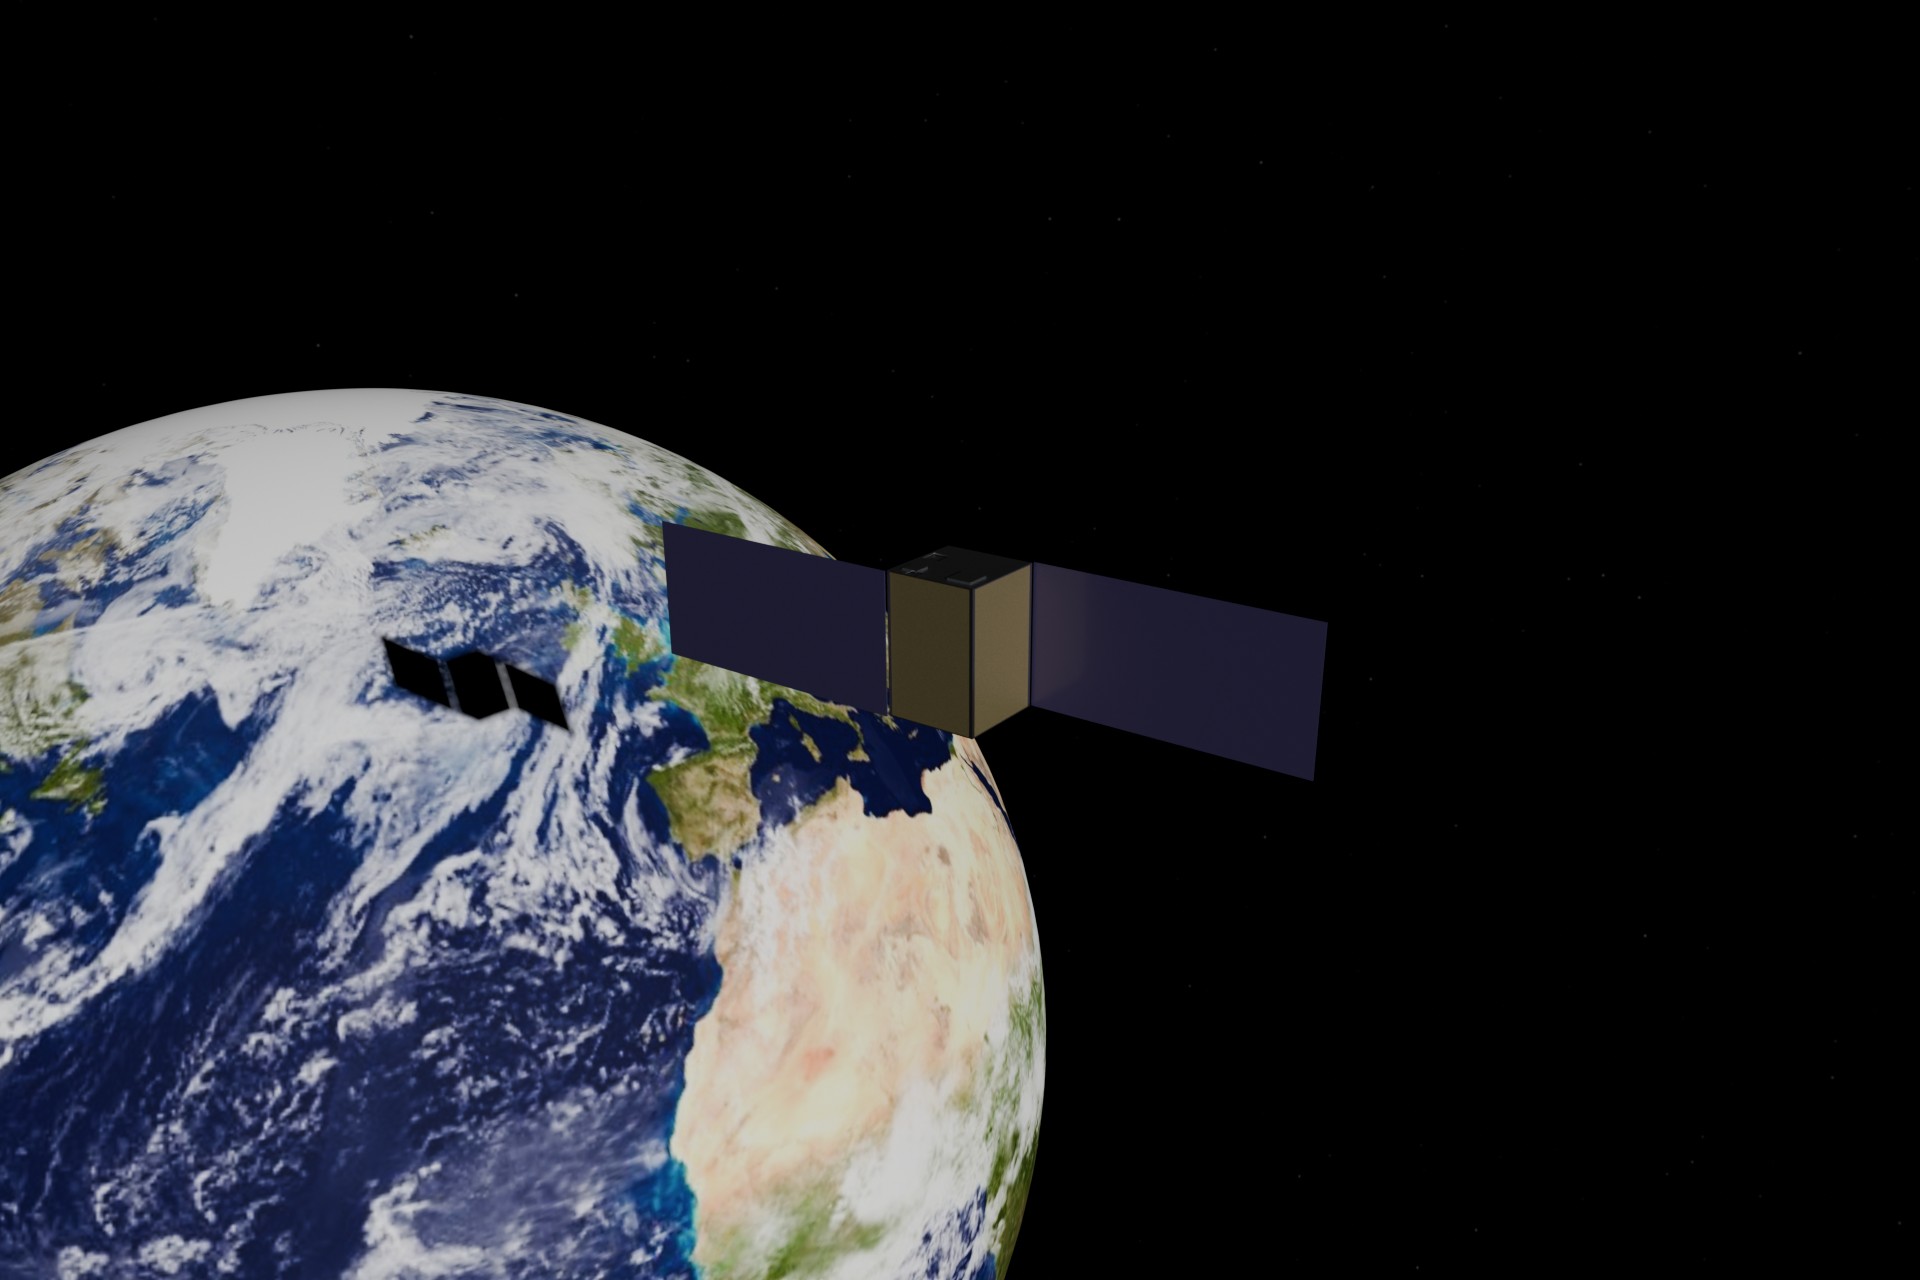
Космический аппарат представляет собой реальную CAD-геометрию (`mechanical/wollemi_cad.py`), отрендеренную с помощью реального трассировщика лучей (Blender/Cycles) с использованием реальной фотографии Земли NASA Blue Marble; материалы поверхности солнечных батарей и MLI-фольги являются иллюстративными, а звездное небо — процедурным, но освещение и геометрия физически симулированы, а не нарисованы вручную.
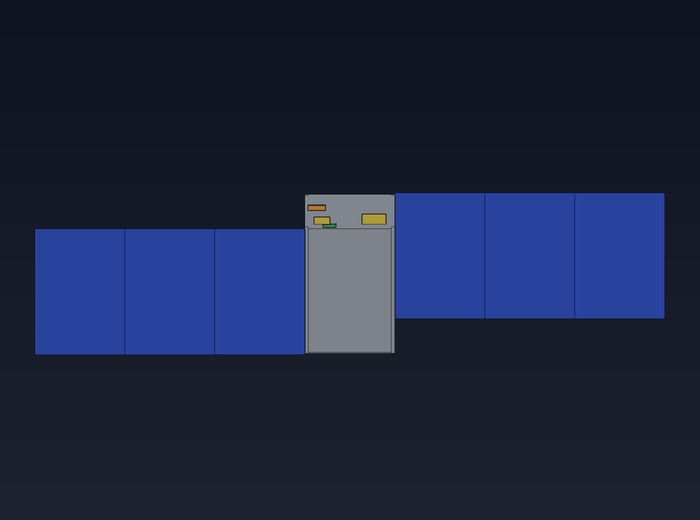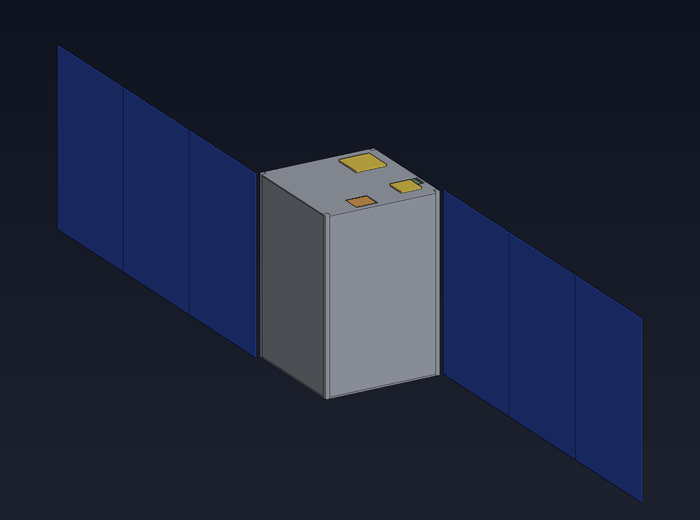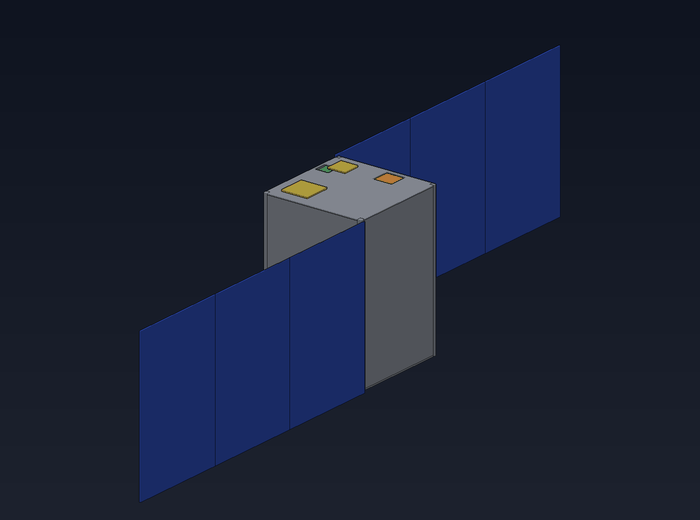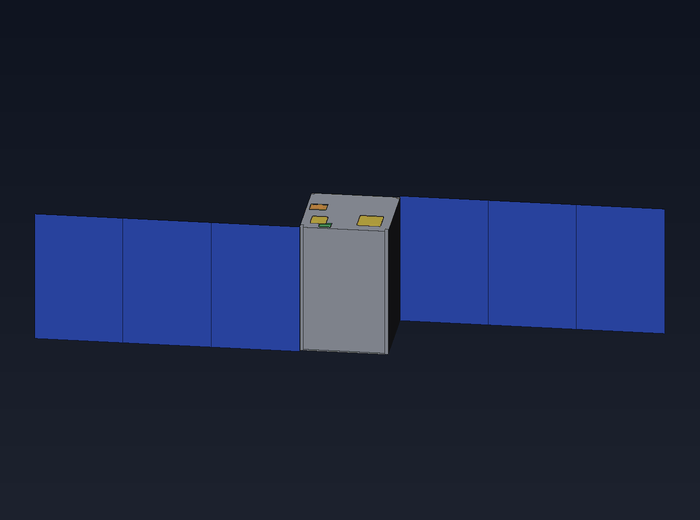
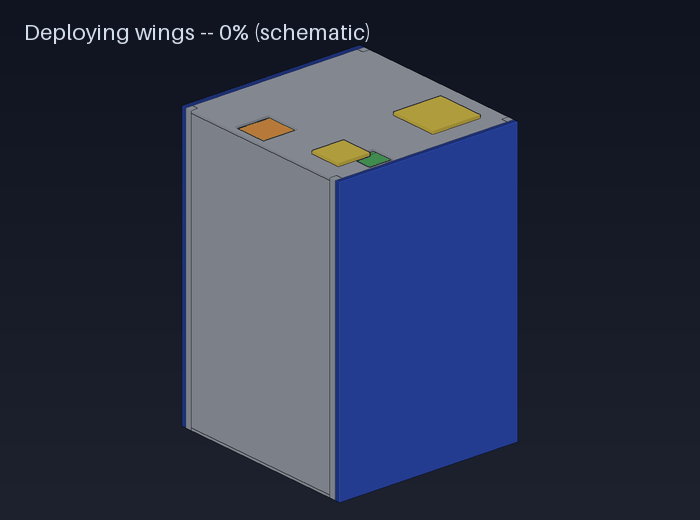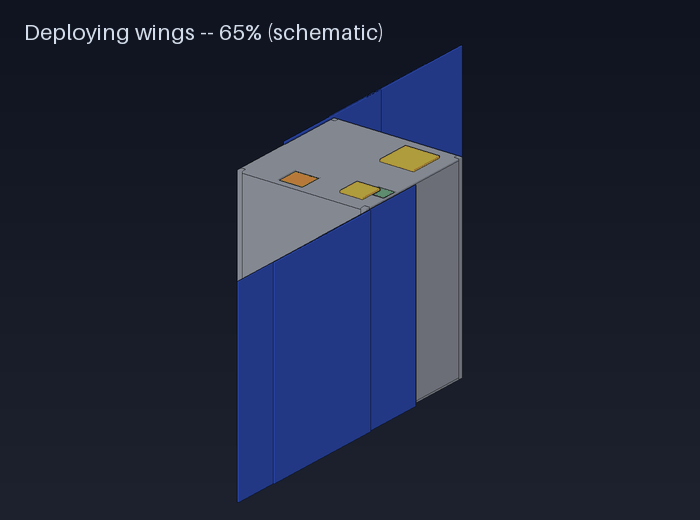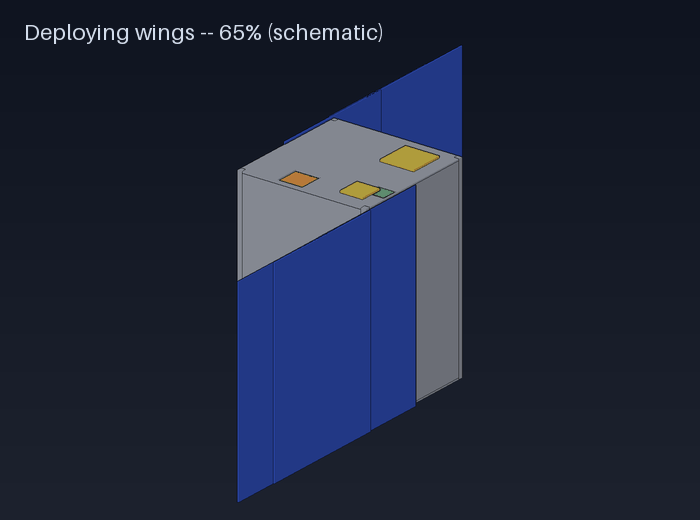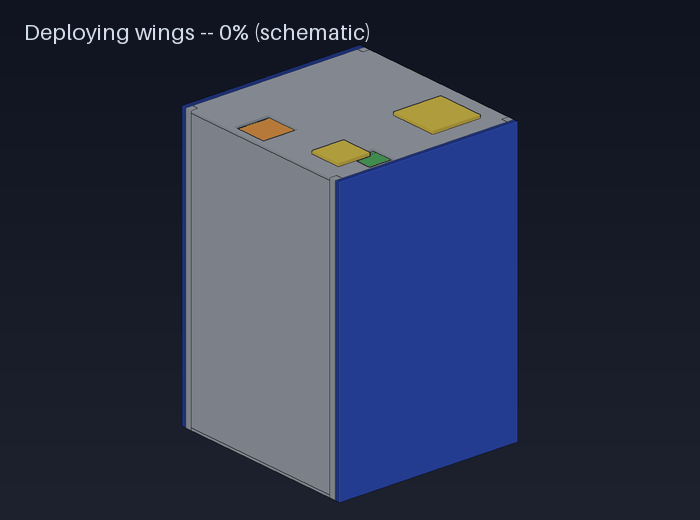
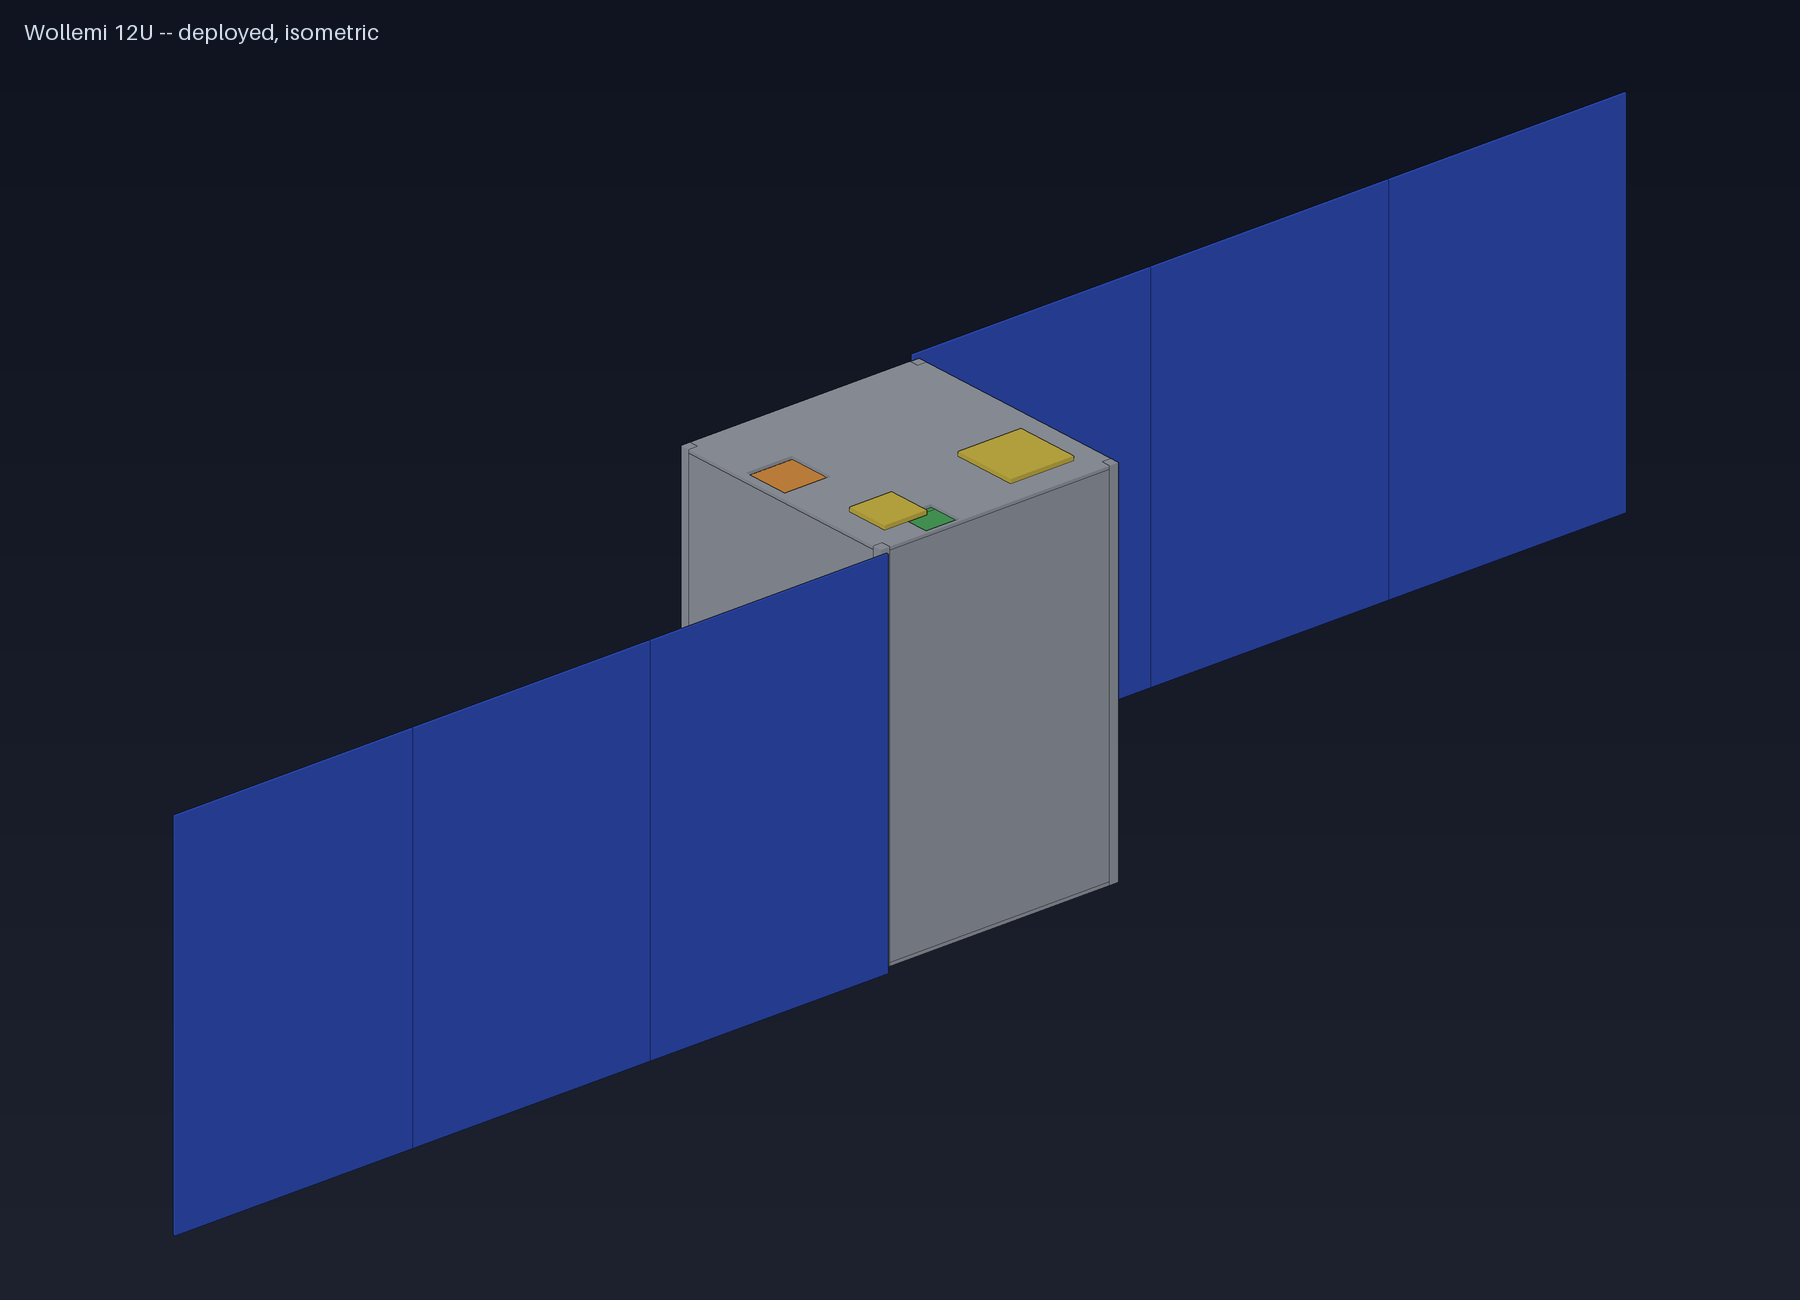
Схематическое изображение развертывания крыльев от сложенного стартового положения до полностью развернутого. Сам шарнирный/аккордеонный механизм еще не разработан (см. открытые пункты ниже), поэтому эта анимация интерполирует занимаемую и развернутую площадь каждого элемента, а не симулирует реальный механизм -- она существует для передачи понятия, а не для его подтверждения.
Каждое крыло несет три двусторонние панели (ячейки на обеих сторонах, необходимо, потому что предпочтительная орбита рассвет-закат держит солнце на оси, перпендикулярной крылу, а не всегда на одной стороне). Шесть удерживающих штанг на стопку поддерживают режим вибрации конфигурации запуска комфортно выше минимального значения для совместного использования.
| Развернутый диапазон | около 2,1 м от кончика до кончика |
|---|---|
| Количество панелей | 2 крыла × 3 панели, двусторонние |
| Спрятанный выступ | в пределах диапазона спецификации дизайна CubeSat |
| Механизм высвобождения | горелка, три независимых ингибитора |
| Форма | Корпус кубсата 12U, сетка 2×2×3 вокруг центрального стержня, карты с выемками 100×100 мм |
|---|---|
| Масса / мощность | около 16,8 из 24 кг бюджета; 58 Вт с учетом солнечной нагрузки, 28 Вт при вращении, 3 Вт в режиме безопасности |
| Научная полезная нагрузка | ~26 приборов: телескоп класса 5 м + гиперспектральный (общая оптика), тепловизор в ИК-диапазоне, магнитометр, спектрометр частиц, монитор рентгеновского/УФ-излучения, полная солнечная иррадиация, ВЧ/НЧ, счетчик гамма-всплесков, дозиметрия радиации, эксперименты SEU/вспышки |
| Вычислить | Контроллер MSP430FR, 2×контроллера полета STM32H7, блок массовой памяти (8×128 ГБ, кодирование с исправлением ошибок 6+2), Raspberry Pi CM5, NVIDIA Jetson Orin Nano |
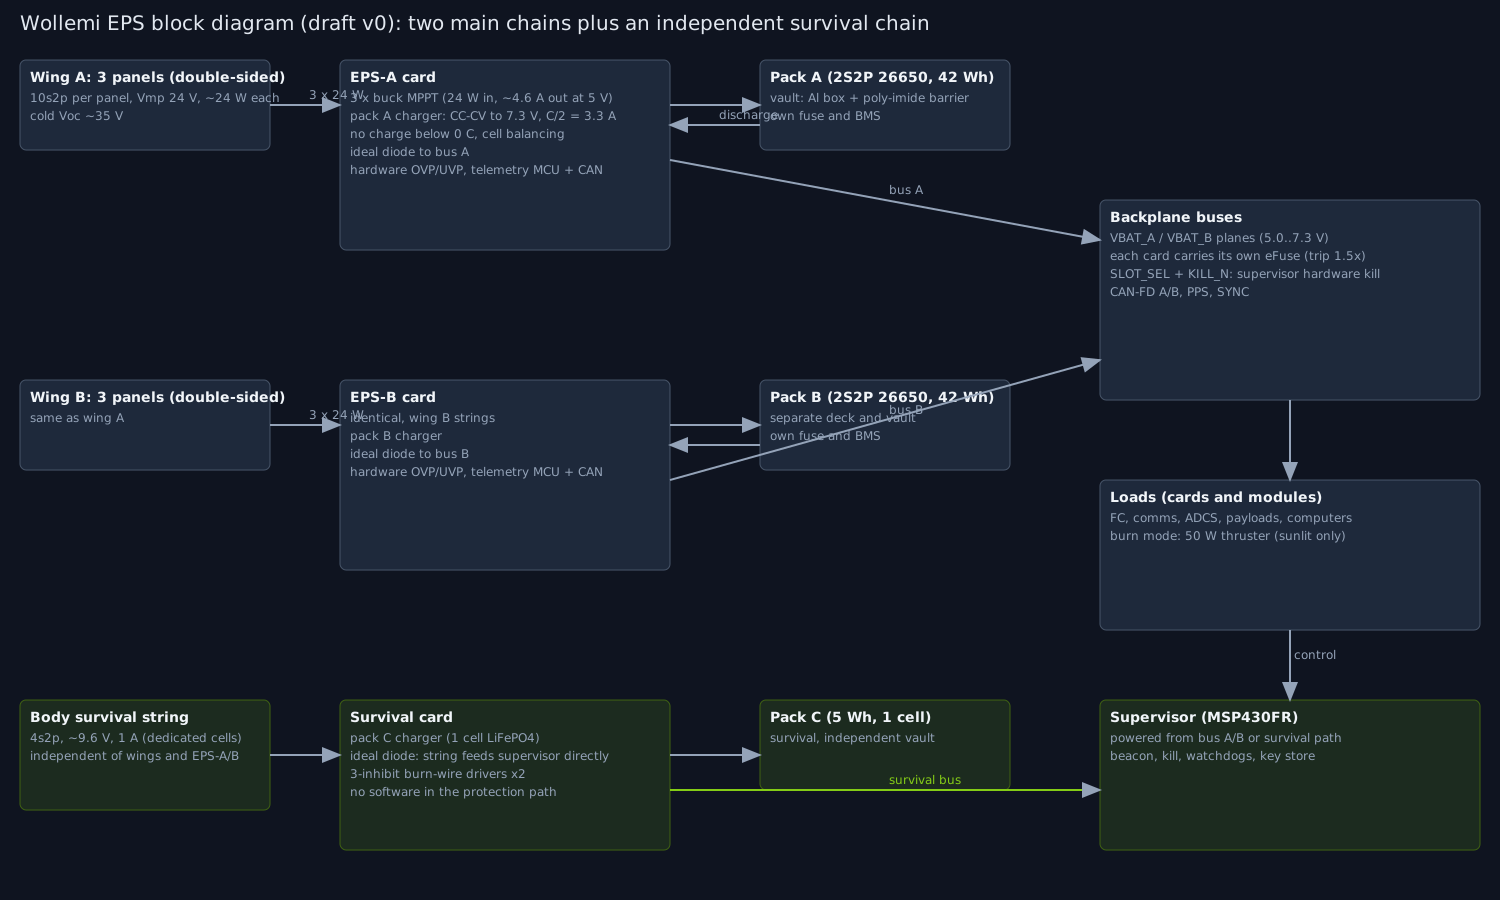
| Мощность | две независимые цепи LiFePO4 (A/B) плюс полностью независимая цепь выживания, защита только аппаратная (без микроконтроллера в цепи срабатывания) |
| Движение | иодный электрический сетчато-ионный двигатель на центральной оси, наклоненный через центр масс; доступное дельта-v ~570 м/с, парус сопротивления в качестве пассивного резерва |
| Связь | УВЧ/LoRa маяк и управление, научный нисходящий канал S-диапазона (250 кбит/с–2 Мбит/с адаптивный), пакеты CCSDS с телекомандами, подписанными Ed25519 |
| Орбита (предпочтительно) | рассвет-сумерки, солнечно-синхронный, около 700 км -- исключает циклы затмений, предпочтителен по тепловым и причинам продолжительности работы батареи |
| Проверка | 47 требований отслежено; большинство проверяется автоматически при каждом запуске; 29 запланированных физических тестов |
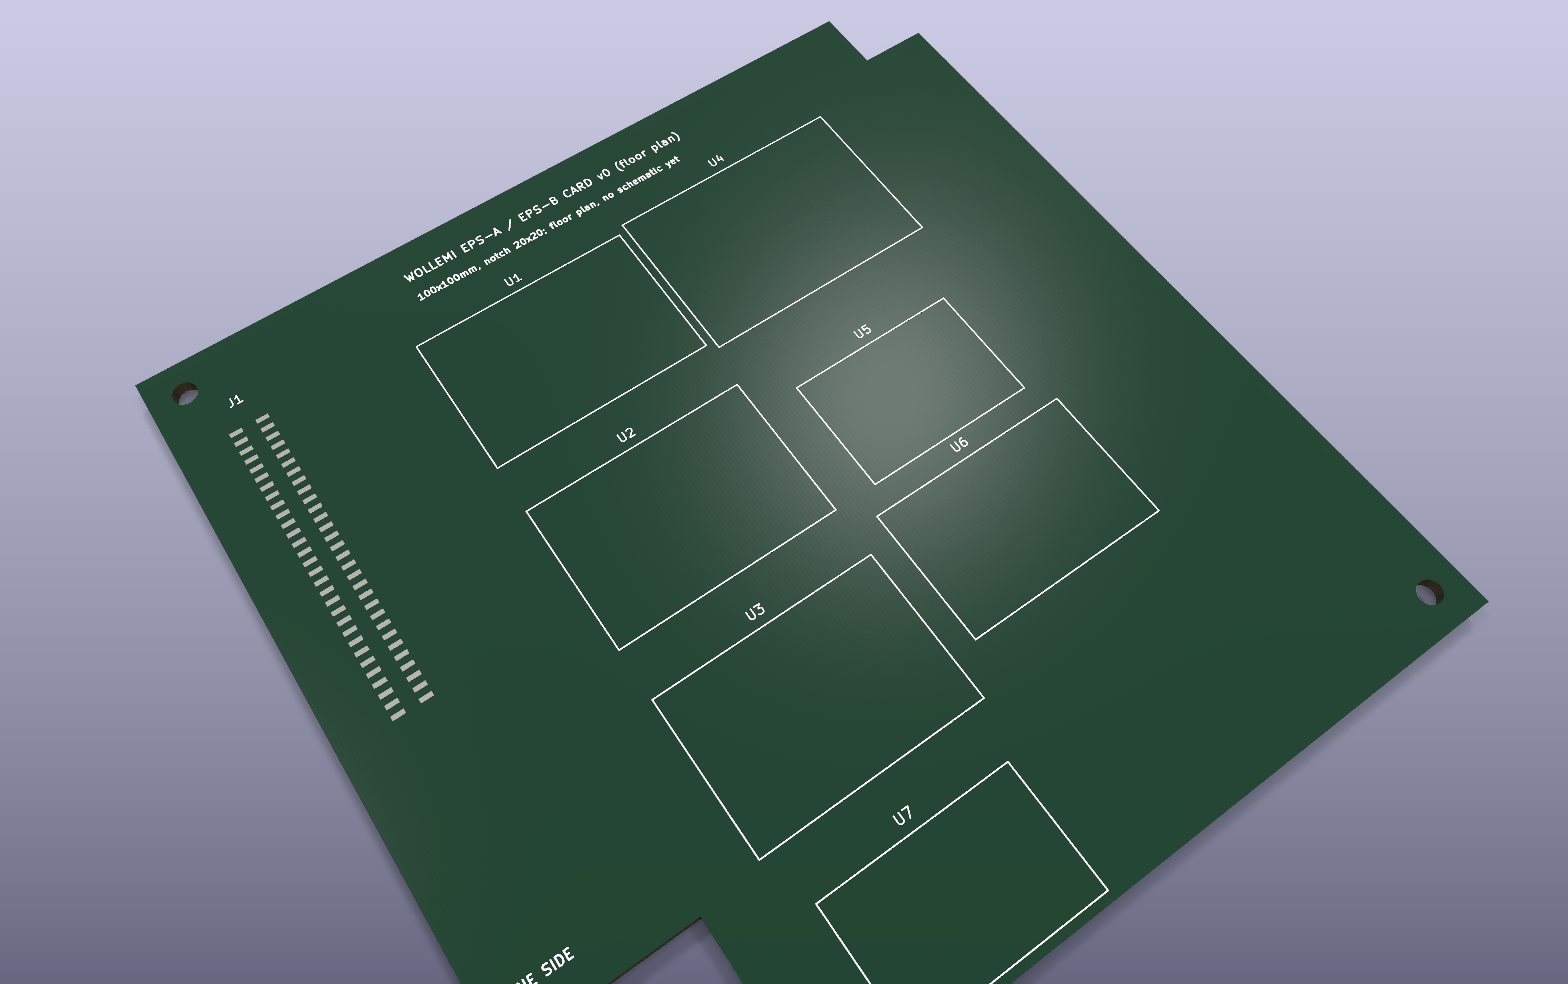
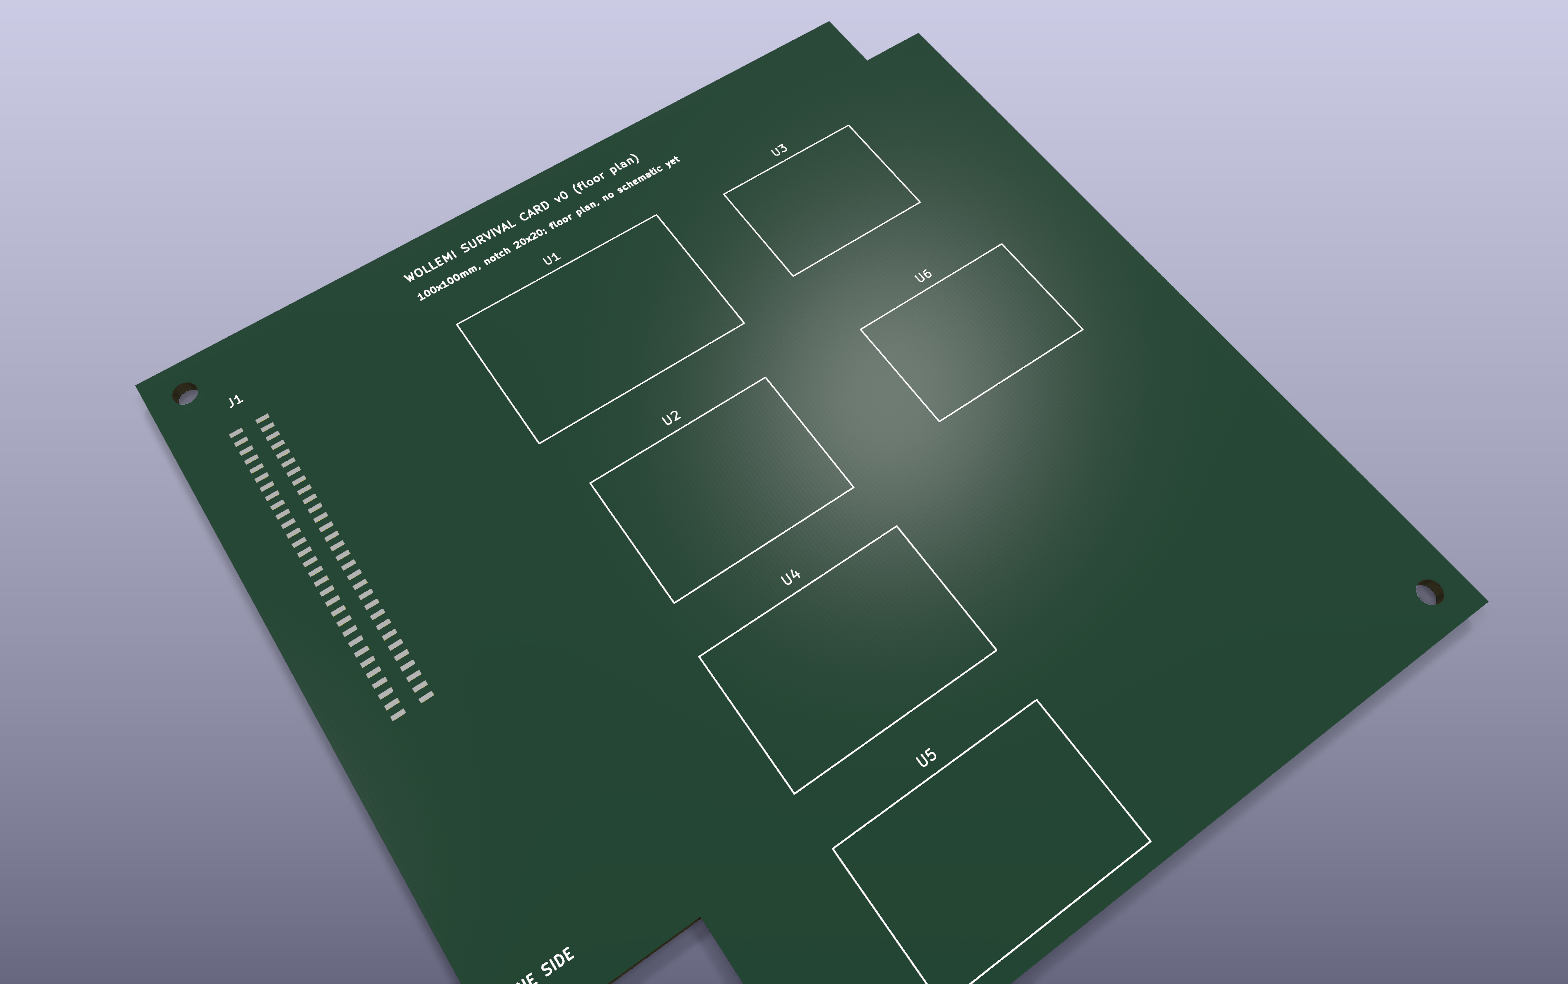
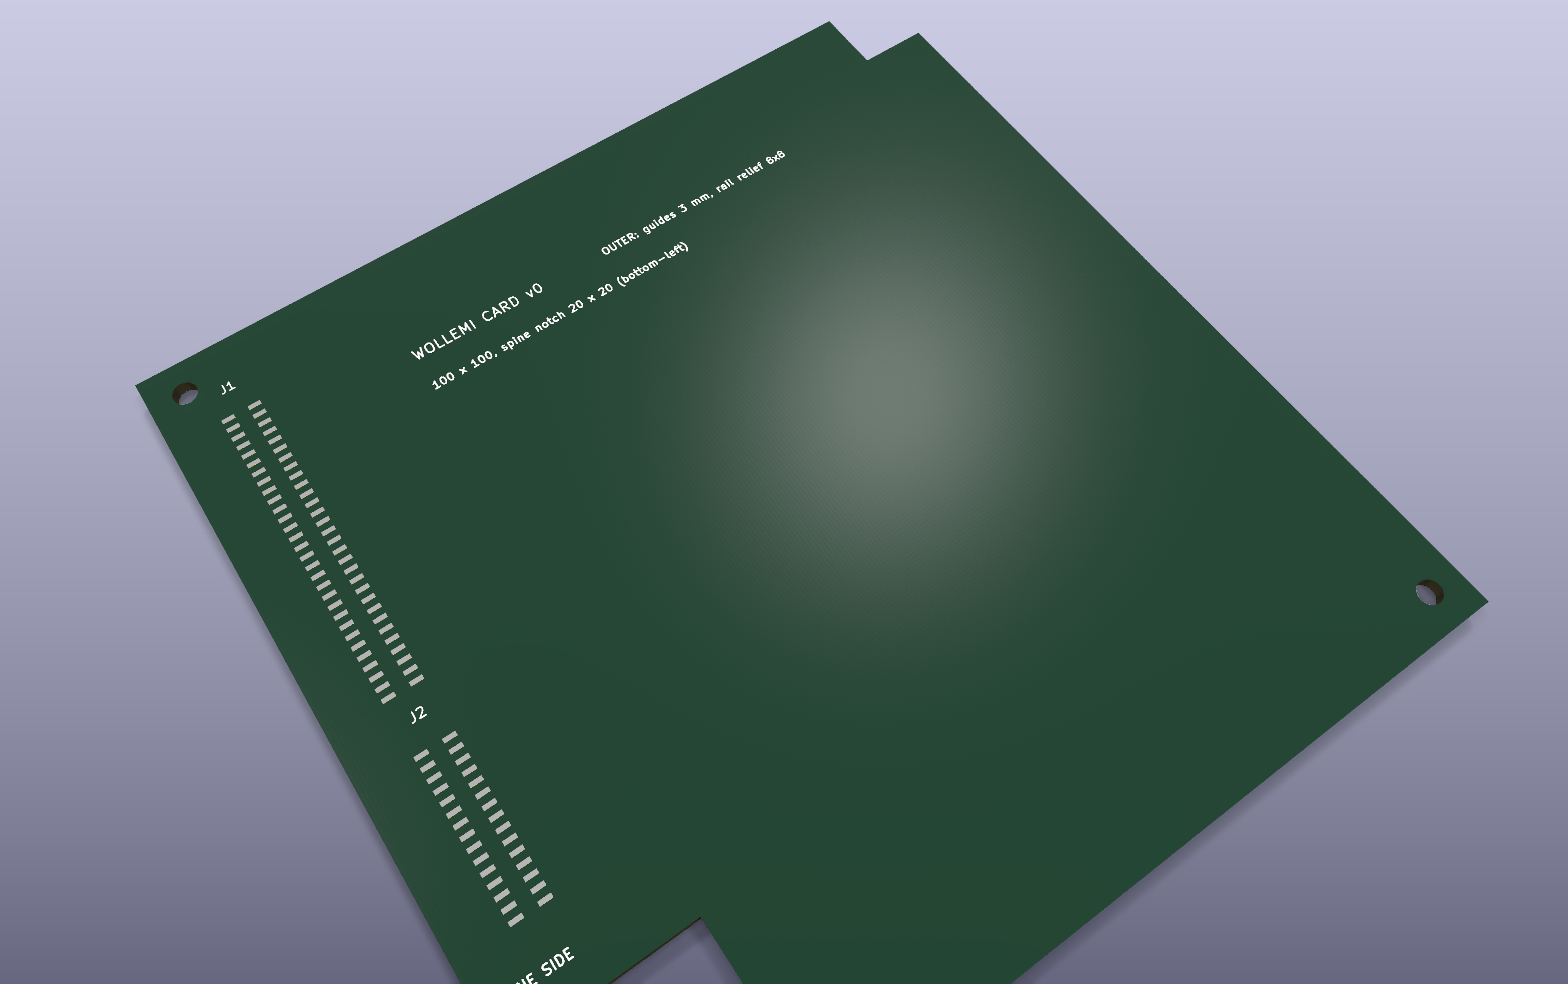
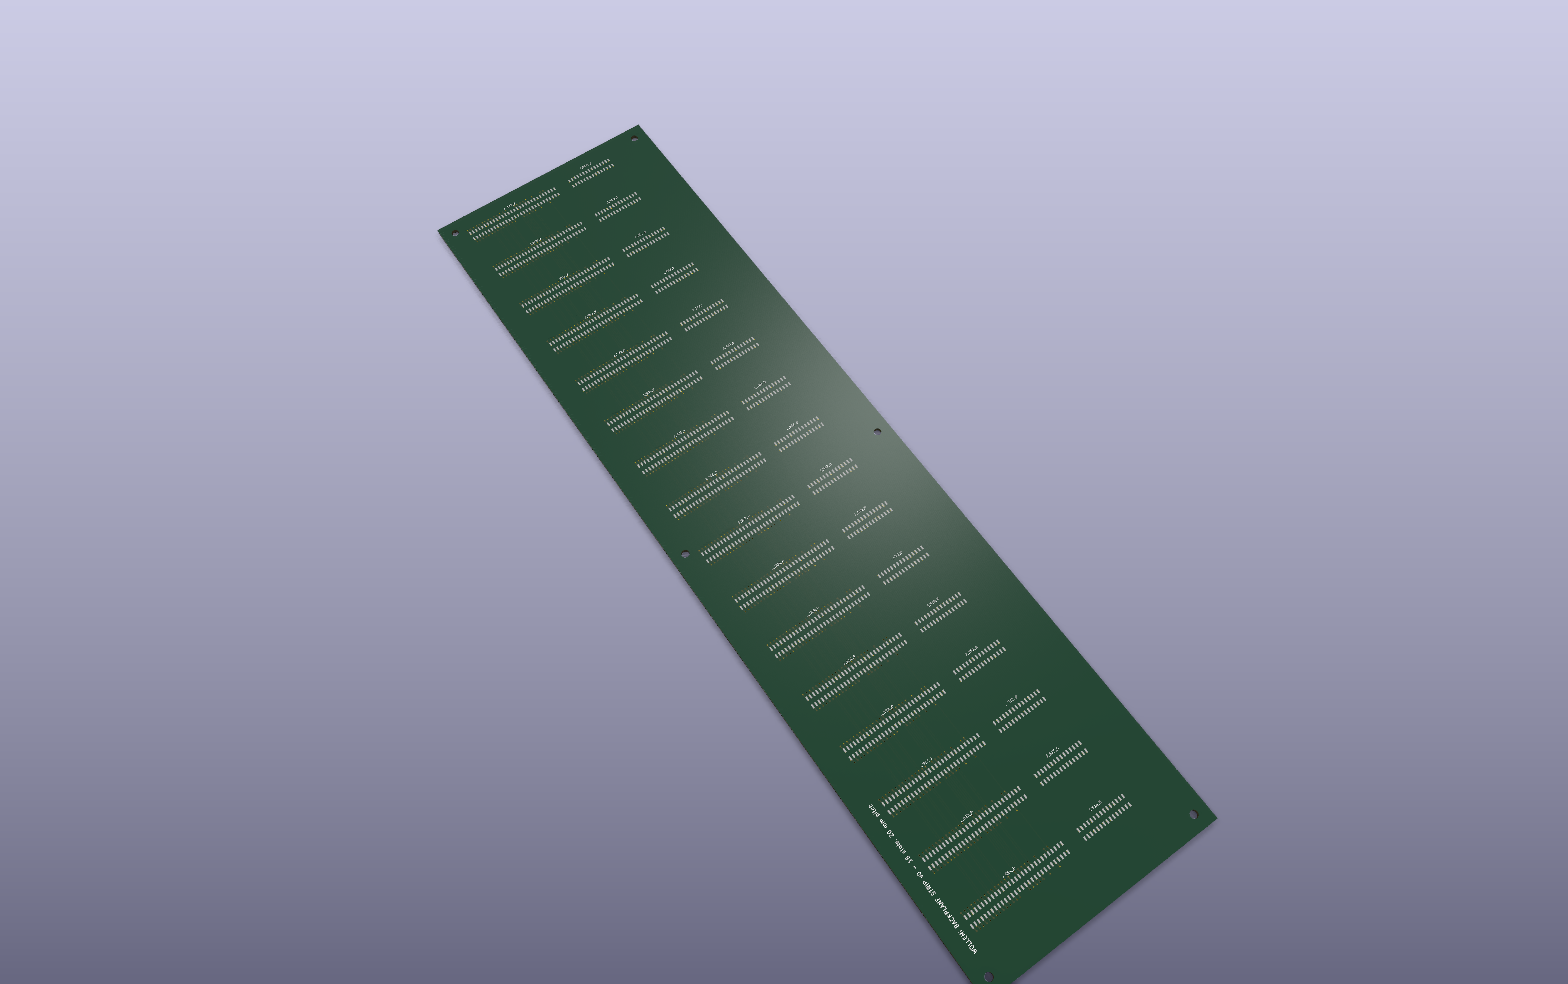
Космический аппарат построен как карточная клетка: идентичные карты размером 100×100 мм вставляются в пассивную заднюю плату, по одной колонне на группу приборов/подсистем. Каждая плата ниже — это реальный файл KiCad в репозитории ( electronics/kicad/), DRC-чистый, сгенерированный из того же card_pinout.toml определение коннектора интерфейсный документ построен из -- это планы этажей (размещение компонентов доказано подходящим), а не схемы с проложенными дорожками.
Каждая карта имеет одну пару контактов: WL-P (2×30, мощность и управление -- двойные шины батарей, резервный CAN-FD, синхронизация PPS/SYNC, аппаратное KILL_N линия, которую супервайзер может утверждать без программного обеспечения на пути и с заголовком SWD, чтобы любая карта могла быть перепрограммирована без ее извлечения) и WL-D (2×15, Ethernet/высокоскоростные линии, заполнены только на картах плоскости данных). Шаг разъема намеренно составляет 1,27 мм — более ранний шаг 0,8 мм не мог быть проложен на задней панели, так как цепи питания мешали друг другу.
Каждая подсистема генерируется из тех же конфигурационных файлов, по которым выполняются проверки, поэтому изменение дизайна и его документация никогда не могут незаметно разойтись.
| Подсистема | Архитектура |
|---|---|
| Структура | Алюминиевая рама, построенная вокруг центрального стержня диаметром 40 мм в сетке 2×2×3 ячейки (габариты корпуса 226,3×226,3×340,5 мм). Каждая карточка в космическом аппарате имеет один контур 100×100 мм с вырезом стержня 20×20 мм и выступом направляющей 8 мм — формат, изобретенный для этого проекта, поскольку стандартные доски 90/100 мм не проходят через стержень. Шесть удерживающих штырей на каждом стеке крыльев, а не только в углах, смещают режим хранения до примерно 137 Гц; более ранний анализ только углов показал 99 Гц. |
| Мощность | Две независимые цепи MPPT/аккумулятора (A, B) плюс полностью независимая цепь выживания (C) со своей собственной выделенной солнечной строкой, предохранитель на карту и аппаратное обеспечение KILL_N линия, без программного обеспечения нигде в защитном пути. |
| Тепловой | Полностью пассивный. Анализ показал, что космический аппарат работает в холодном режиме, а не в горячем -- настоящая борьба заключается в сценарии затмения при -27 °C и сценарии безопасного режима при -40 °C, которые предотвращаются путем разделения примерно половины поверхности между солнечными элементами и выделенными патчами MLI/low-e. Колонна телескопа имеет собственное покрытие с низким альфа/низким эпсилон и термостатический нагреватель мощностью 8 Вт (уставка 14-17 °C); аккумуляторный отсек изолирован (0,1 Вт/К) с нагревателем мощностью 6 Вт, а выживательный шнур имеет собственный нагреватель мощностью 2 Вт, чтобы никогда не опускаться ниже -20 °C. |
| Положение и движительная сила | Три реактивных колеса (по 30 мН·м·с), магнитосопротивления и звездовый трекер (5 угловых секунд, ~17 м наземной ошибки) выполняют поворот на 90° примерно за 120 с с запасом 3х по крутящему моменту и импульсу. Движение осуществляется электрически (иодидный сетчато-ионный/класса Холла) вместо водяного резистоджета для удельного импульса: 0,5 кг иода обеспечивает ~570 м/с против ~45 м/с от 0,8 кг воды — этого достаточно для компенсации торможения в течение 50 лет, предотвращения столкновений и контролируемого схода с орбиты из одного бака. Двигатель расположен на центральной линии, наклонен на несколько градусов относительно центра масс; более раннее размещение в колонне создавало достаточно осевого крутящего момента, чтобы заклинить колесо за семь минут. Парус торможения является пассивным резервом. |
| Вычислить | Иерархия из пяти уровней, намеренно с избыточным запасом внизу: супервизор MSP430FR и два контроллера полета STM32H7 в режиме горячего резерва рассчитаны на полную 50-летнюю миссию, потому что научные исследования космической погоды с длительным сроком записи должны продолжаться долго после того, как ожидается отказ Linux-сиде. Raspberry Pi CM5 (постоянно включен) и NVIDIA Jetson Orin Nano (визуализация, тяжелые вычисления) находятся выше с проектным сроком службы 10-15 лет. Блок массовой памяти содержит 8×128 ГБ с кодированием с исправлением ошибок 6+2, хешированием BLAKE2 и периодической очисткой. |
| Данные и связь | 27 типов сообщений CCSDS, каждая телекоманда подписана Ed25519 с счетчиком и окном действительности (сама ссылка не зашифрована, так как это требуется правилами любительских диапазонов). Управляющая плоскость является дублированной CAN-FD (1 Мбит/с/5 Мбит/с) для резервирования; гигабитный Ethernet-канал передает данные полезной нагрузки. Спускная связь — UHF/LoRa для обслуживания (~0,5 МБ/день) плюс адаптивный научный канал S-диапазона (250 кбит/с–2 Мбит/с) — только со станции-референта Памуккале, примерно 28 минут контакта и ~134 МБ/день за 3–4 пролета. |
| Полезная нагрузка | 26 приборов четко разделены по сроку службы. Долгосрочные данные о космической погоде/геофизике (трехосевой магнитометр, радиометр общего солнечного излучения, дозиметр радиации, спектрометр частиц с 16 электронами/16 протонами, монитор рентгеновского/УФ-излучения, детектор гамма-всплесков CsI+SiPM, атомные часы на кристалле) получаются напрямую контроллерами полета, а не узлами Linux. Визуализация — 85-мм телескоп Кассегрена с приблизительным наземным расстоянием выборки 5 м, гиперспектральный канал с ~50 полосами, использующий ту же оптику, микроболометр теплового ИК-диапазона и широкоугольную камера для звезд/контекста — работает на стороне Pi/Jetson. Каждый номер прибора выше является целевым показателем дизайна, который на данный момент подтвержден только анализом, а не построенным и протестированным прибором. |
| Земля и операции | Два опубликованных наземных сегмента: слушатель UHF/LoRa стоимостью от 30 до 80 долларов, который может собрать любой, чтобы принимать маяк, и станция науки S-диапазона стоимостью около 2200–4500 долларов (тарелка 1,2 м, ротатор SPID BIG-RAS) для полного нисходящего канала. Все 27 протокольных сообщений уже имеют скомпилированный, проверенный декодер Kaitai Struct с запланированной интеграцией в SatNOGS DB/Decoder, чтобы любая станция могла декодировать телеметрию без обращения к этому репозиторию. Предлагается вторая опорная наземная станция, но она еще не организована, и координация частот/лицензирование не началось. |
Пятьдесят лет дольше, чем служат большинство операторов спутников ласт. Супервайзер и маяк созданы так, чтобы продолжать сигнализировать спустя долгое время после того, как все, кто писал этот код, уйдут.
Дизайн завершен на уровне анализа. Все ниже проверяется автоматически. python tools/check_all.py при каждом изменении — ничто здесь не является разовым заявлением.