WOLLEMI

一个开放的12U科學天文台
设计寿命超过第一个十年。

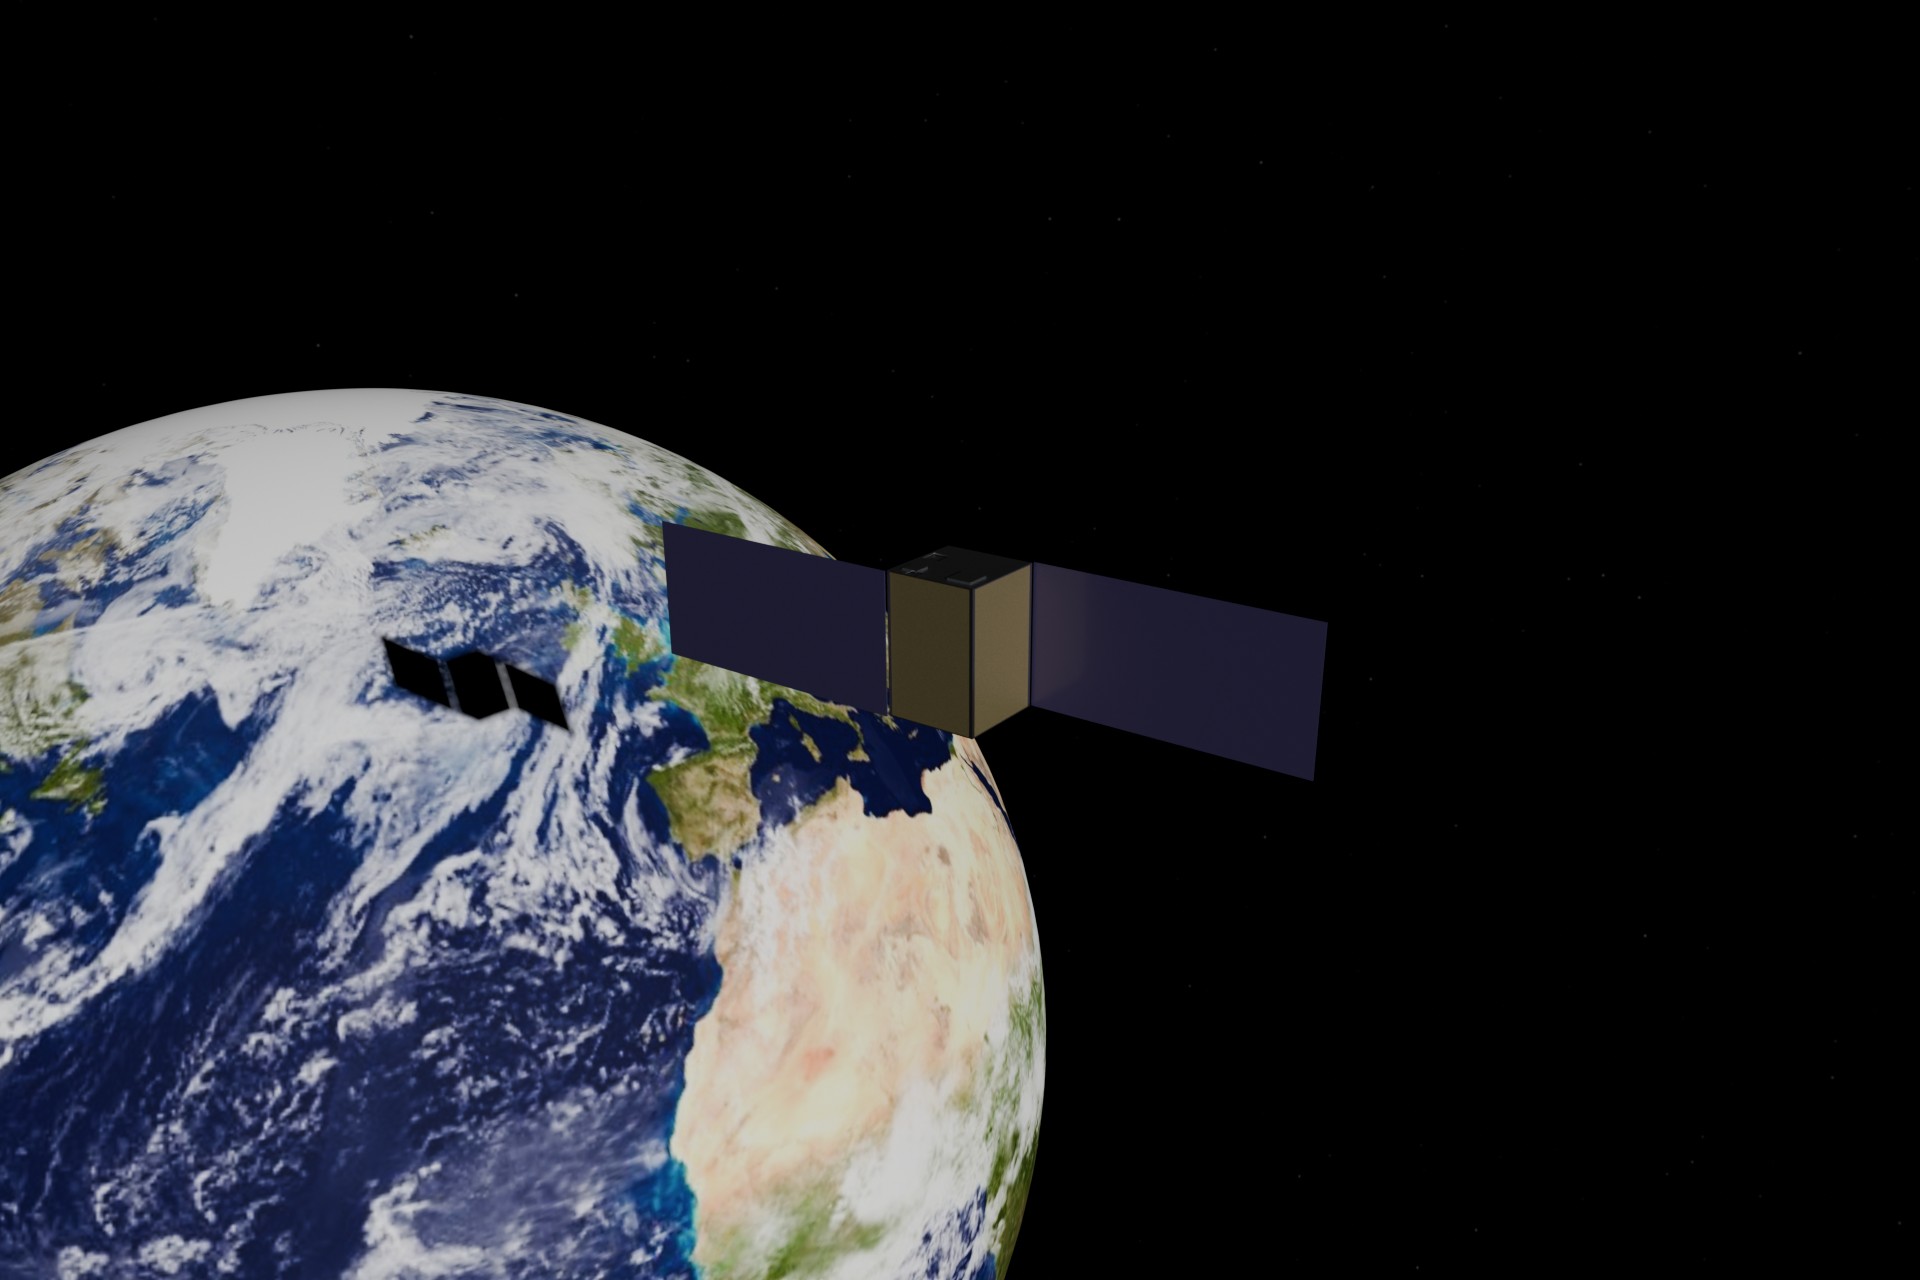
Wollemi 是一个完全开放、模块化的微型卫星平台,其首个任务是一个科学优先的 12U 立方体卫星,具有分层 50 年生存设计,完全从配置文件生成,并在每次更改时由自动化回归进行检查。

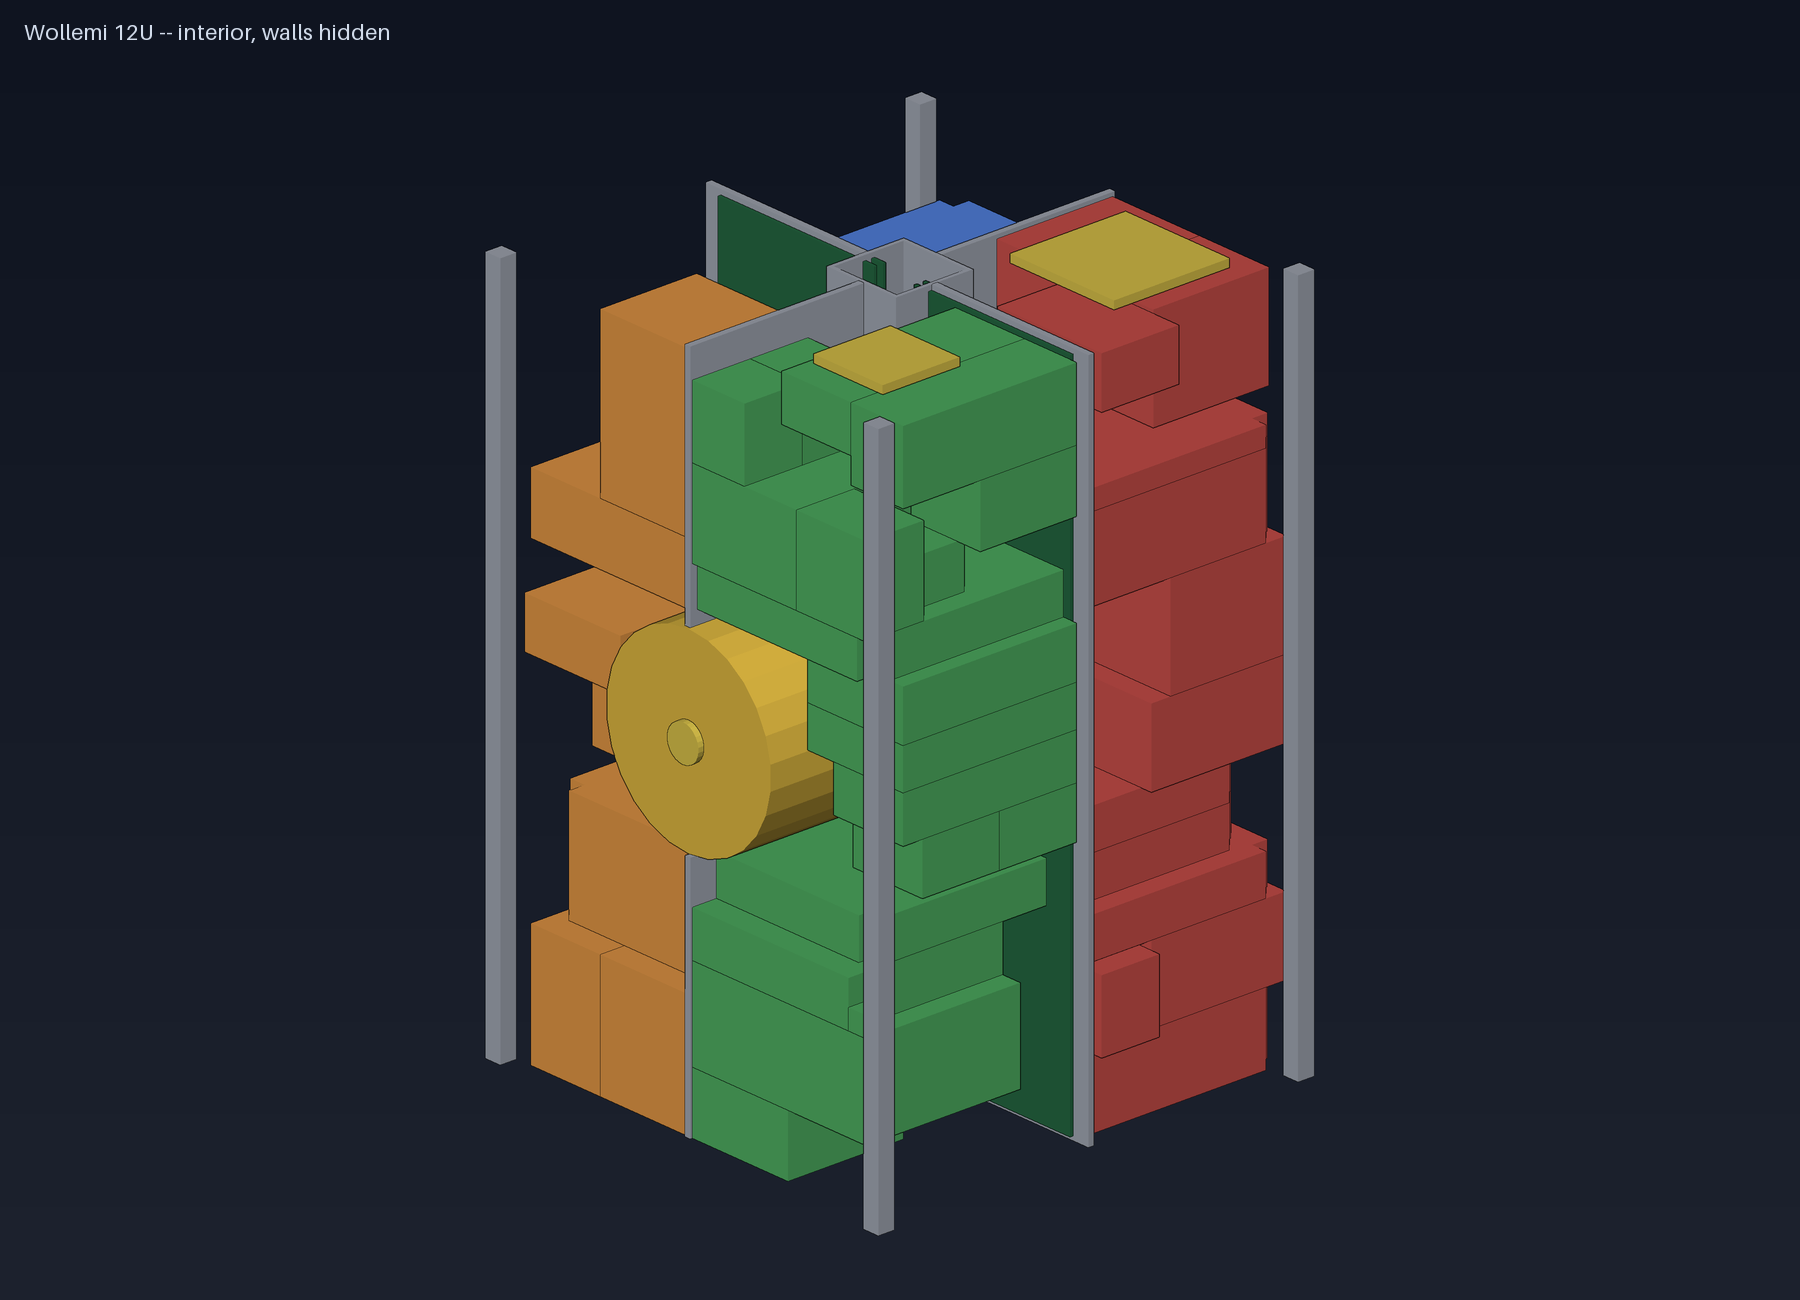
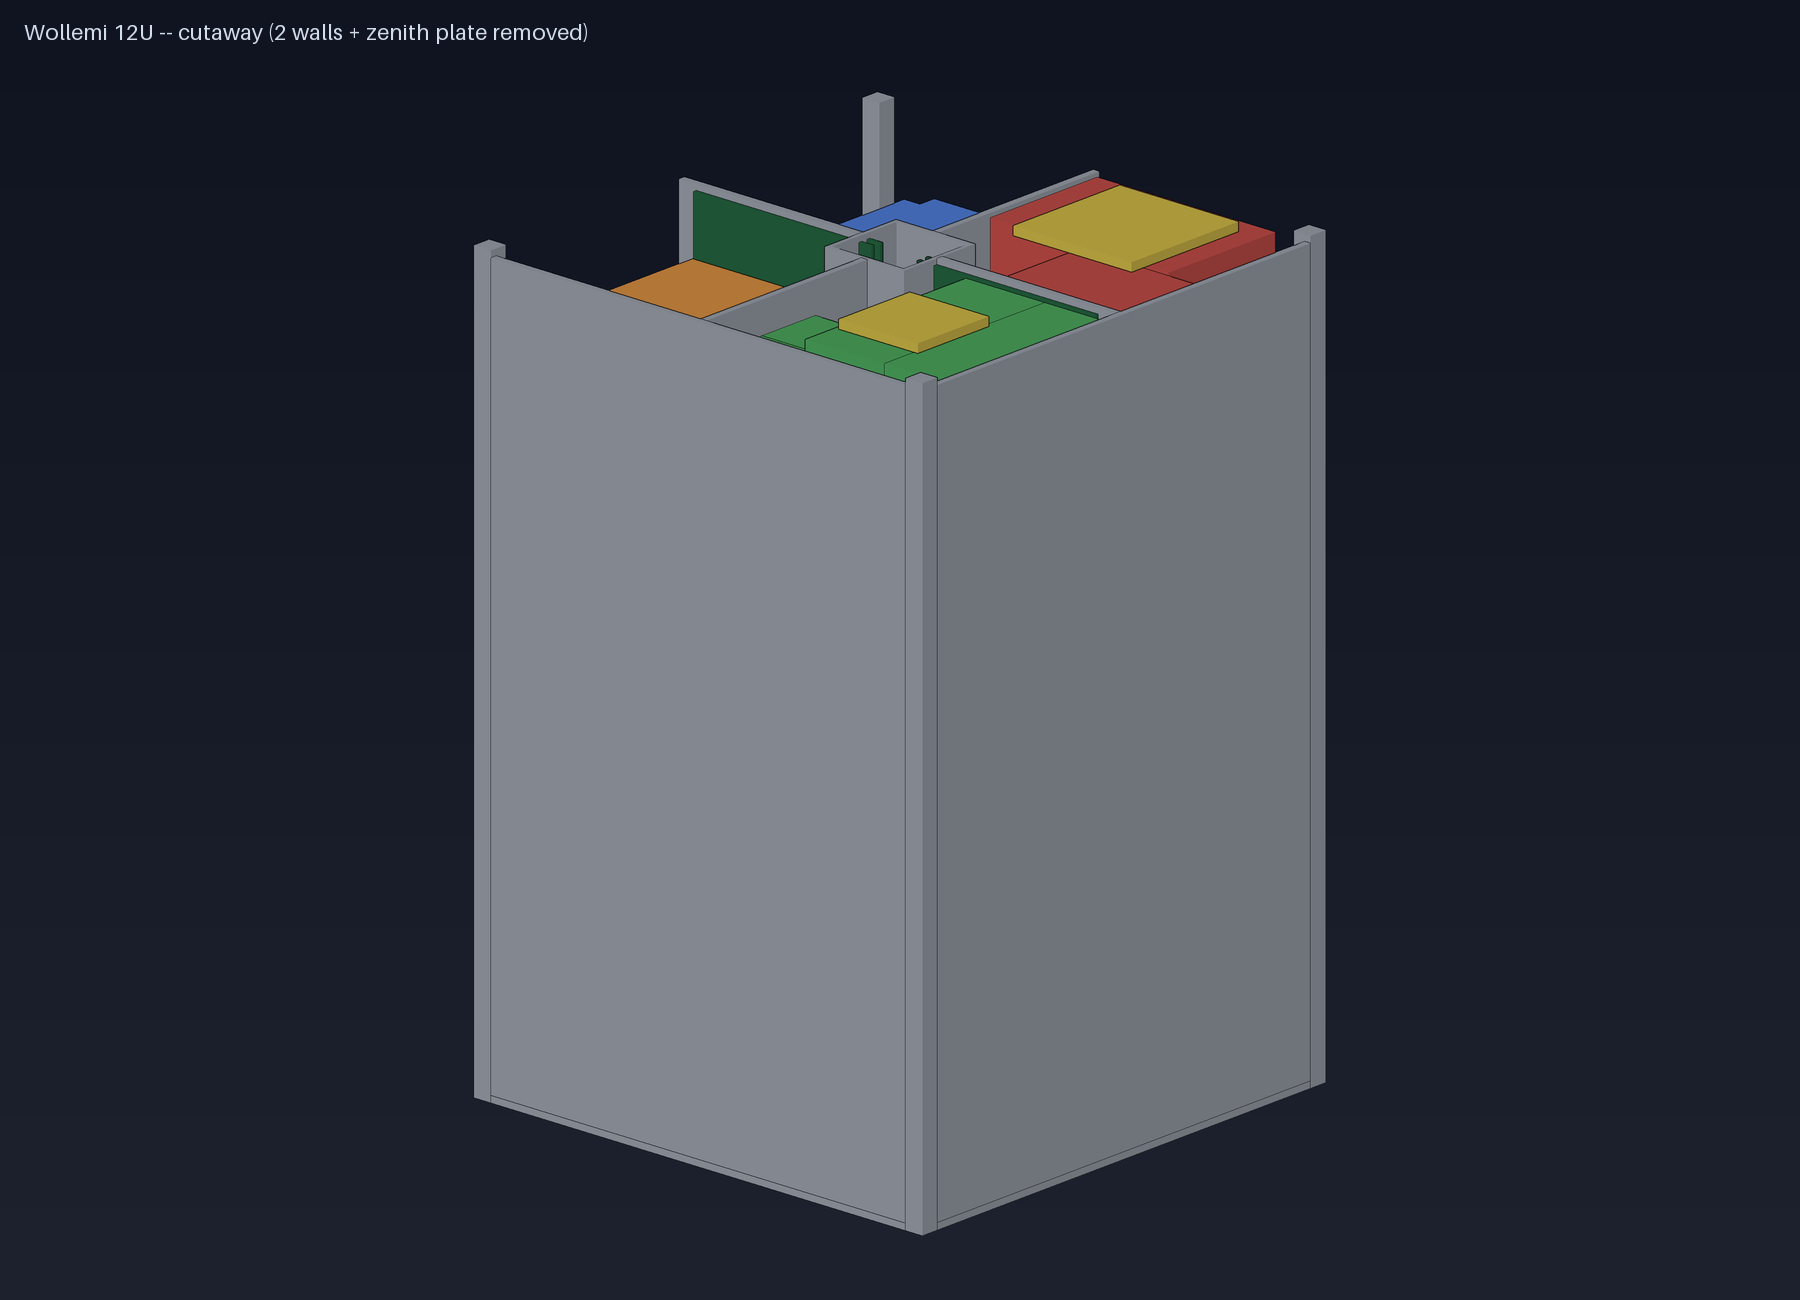
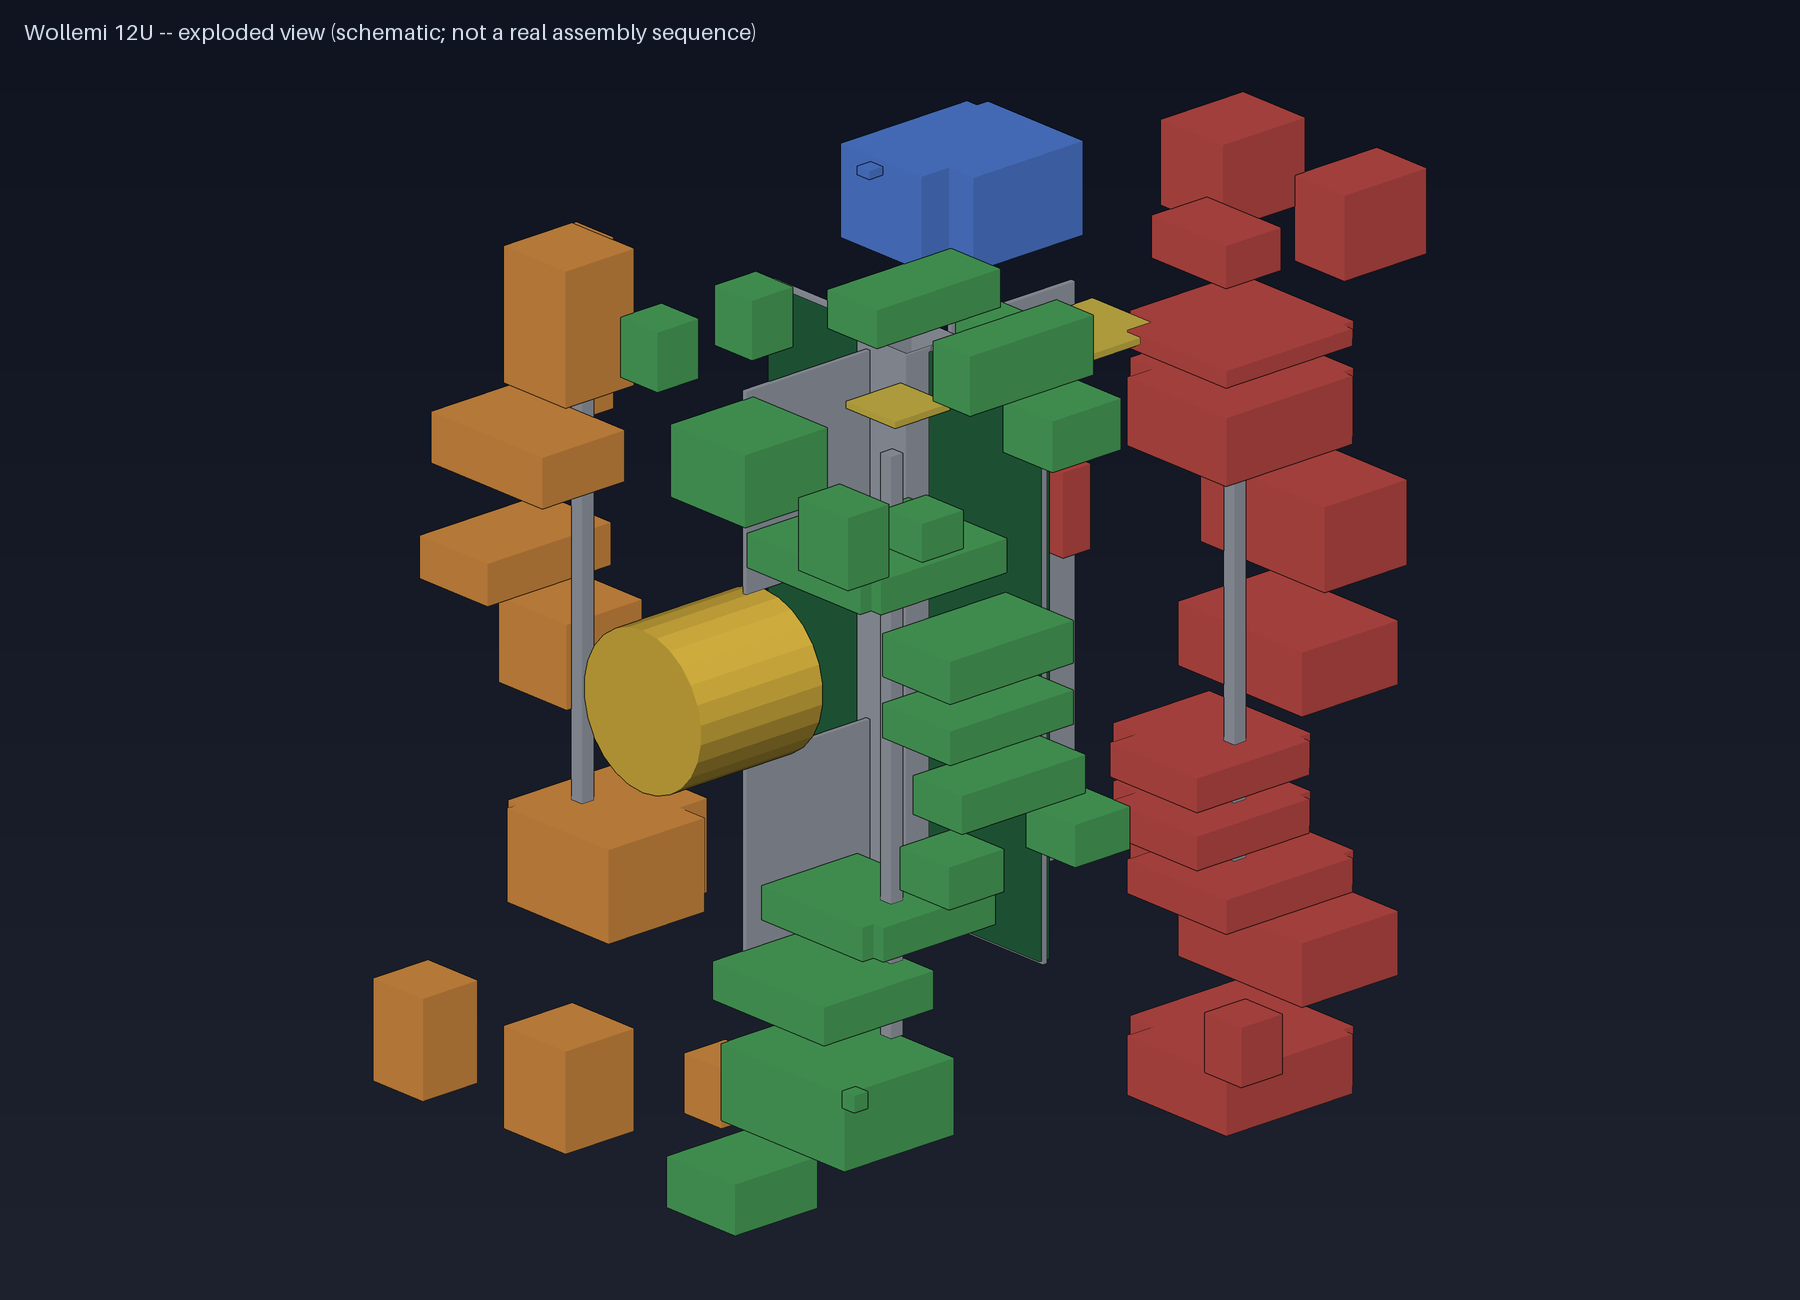
拖动以环绕;单击一次以启用滚动缩放——这是真正的参数化 CAD 模型,不是图片。

0分层生存设计
0科學儀器
0可用 $\Delta v$
0需求追溯
12U 立方星载荷外壳 約26種科學儀器 50年分级设计寿命 完全开放的仓库 23/23 自动检查通过

无幻灯片:本頁上的每一个渲染、图画和数字都来自一个真实、经过核实的模型——更改它,本頁也会随之改变。

使命和目标

Wollemi 是一个开放式、模块化、长寿命的 12U 科學观测站和参考平台。它产生跨越数十年的空间天气、辐射和地球观测数据,在轨道上展示了稳健的电子学和软件,并发布了设计、数据和工具供任何人重复使用。

OBJ-1

空间天气与地球物理学

长记录数据:磁场、高能粒子、太阳X射线/紫外线、总太阳辐照度、辐射剂量、等离子体、甚低频(VLF)、伽马射线暴。

OBJ-2

地球观测

5米級類成像望遠鏡,高光譜場景共享相同光學系統,熱紅外,廣角夜間影像。

OBJ-3

技术与可靠性科学

不同计算家族和闪存类型的辐射行为多年变化,误差数据公开发布。

OBJ-4

可重用平台

公交车、单元格网格、背板、协议和工具都是一次设计并重复使用:新的任务是一个配置更改加上新卡,而不是重新设计。

OBJ-5

完全打开,现在

硬件遵循 CERN-OHL-S-2.0,软件遵循 Apache-2.0,文档遵循 CC-BY-4.0 -- 与其余设计一同发布并符合 REUSE 标准。

设计长寿

分层生存架构:信标和监督器被设计为比电池更持久,而电池被设计为比重计算更持久——优雅降级,而非单点故障。

部署序列

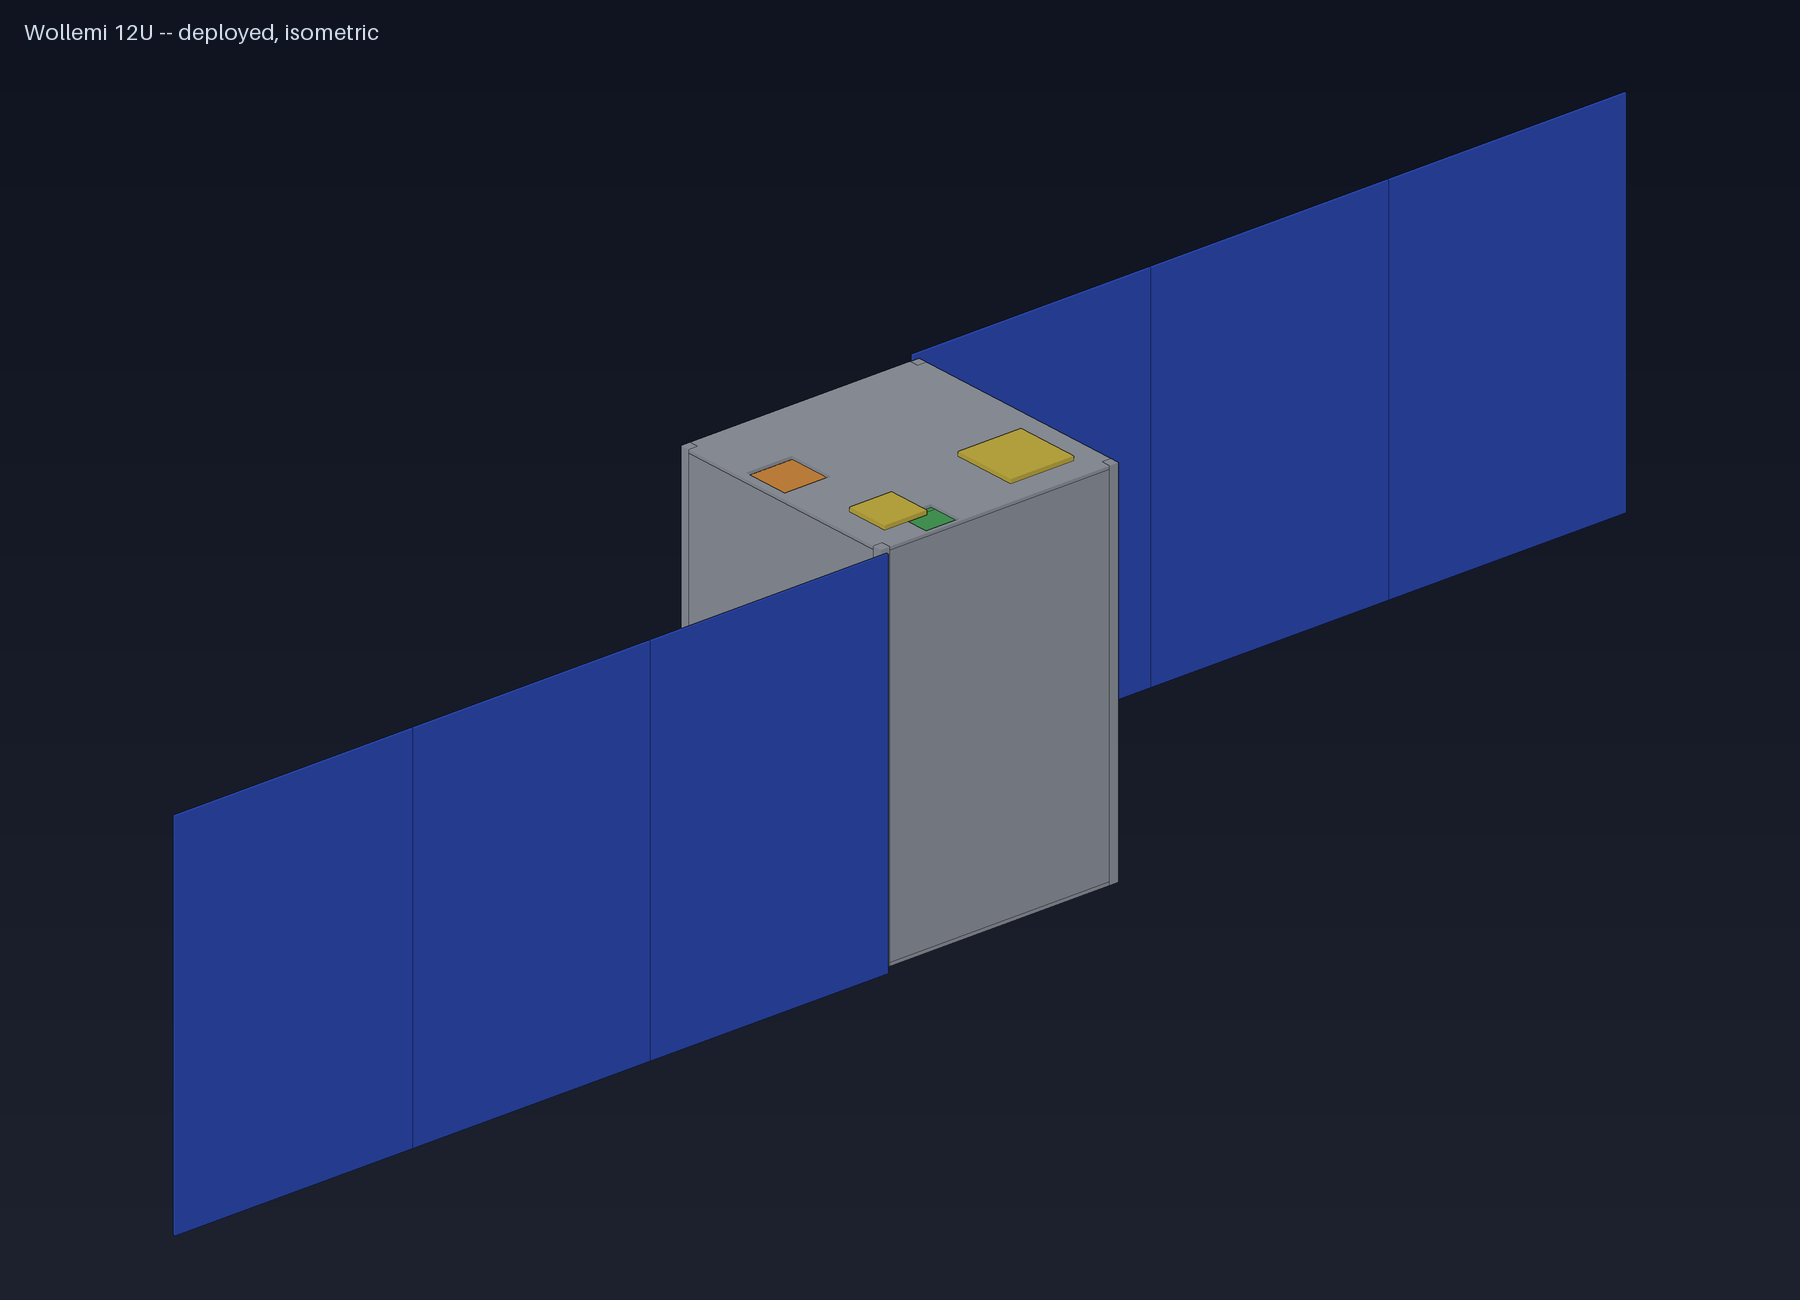
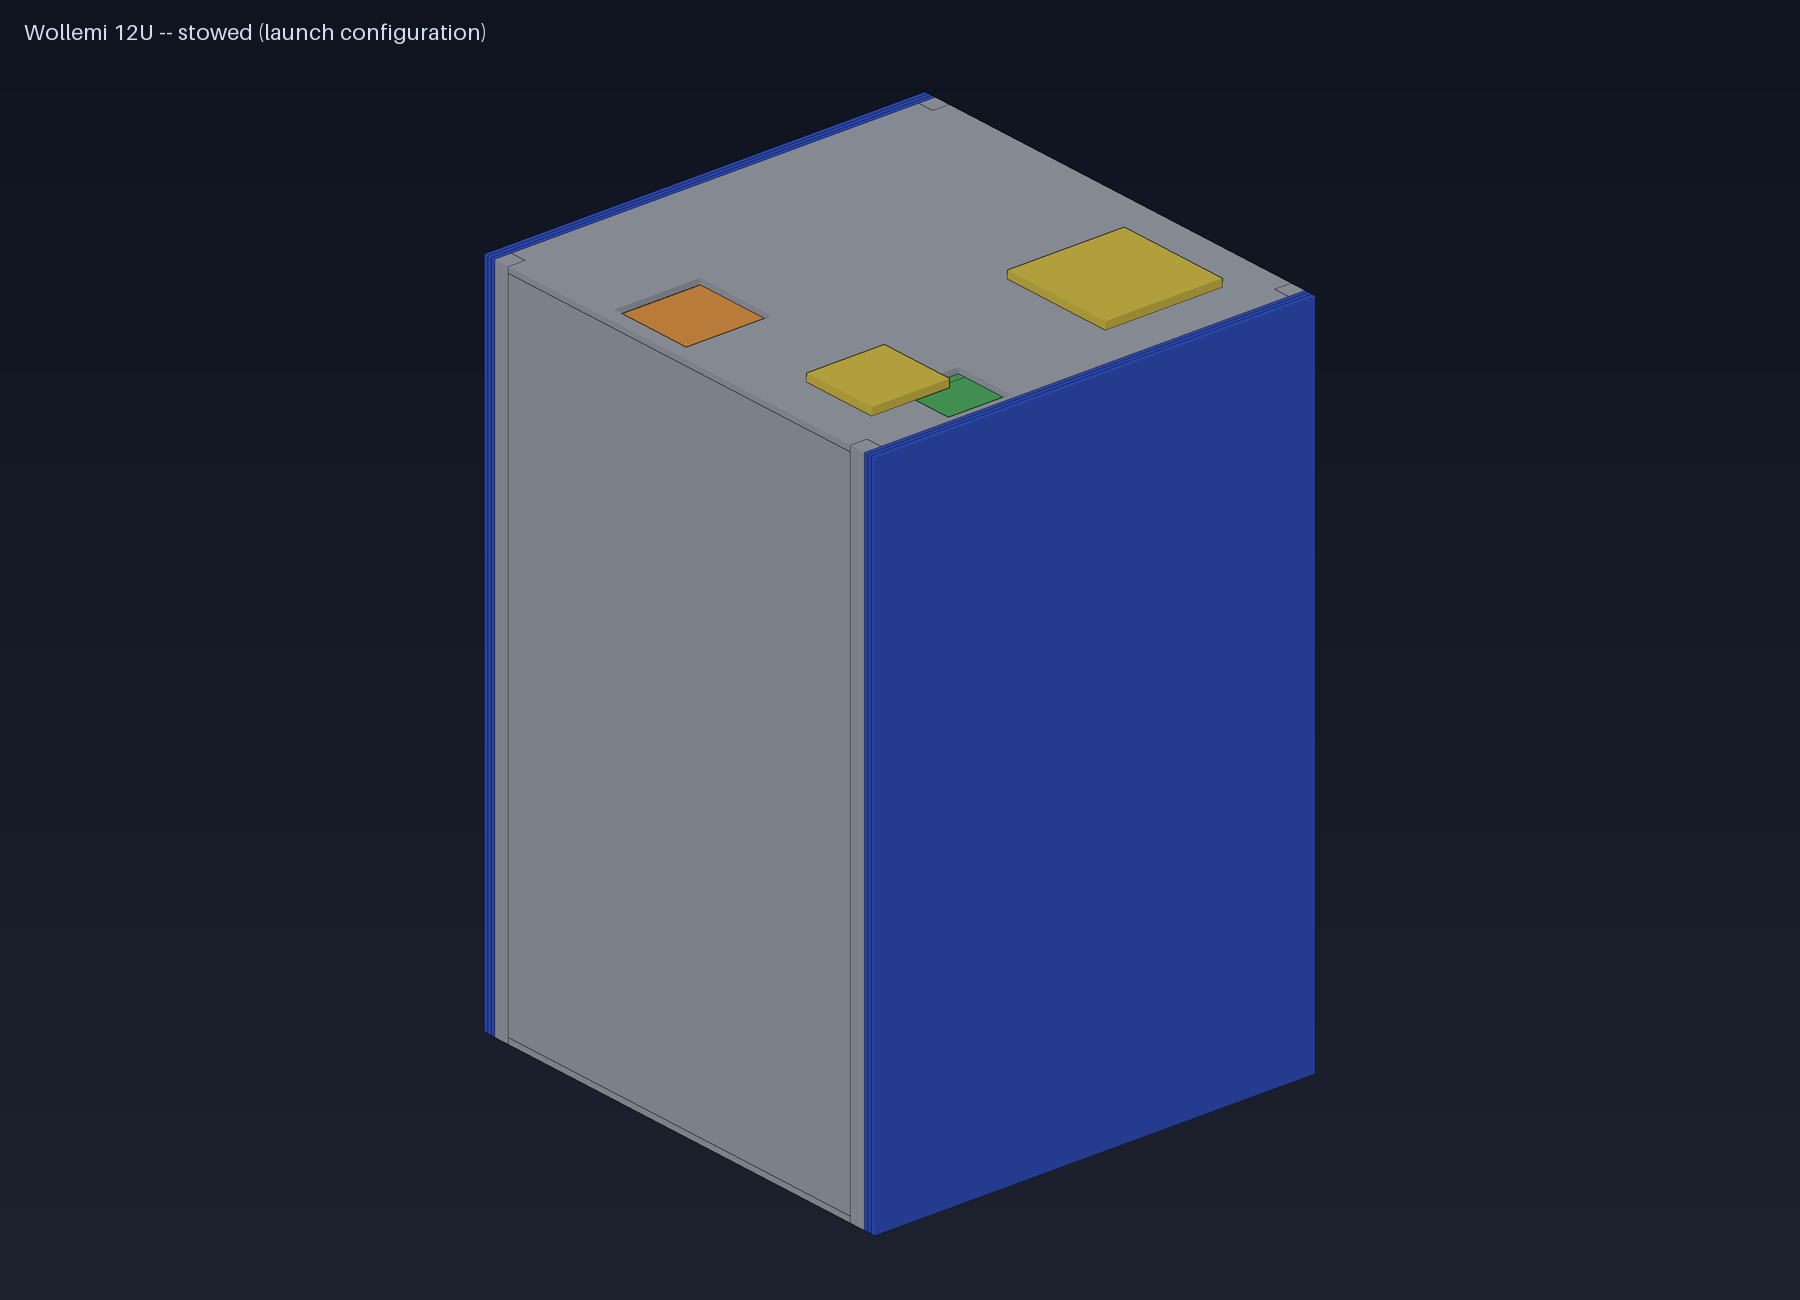
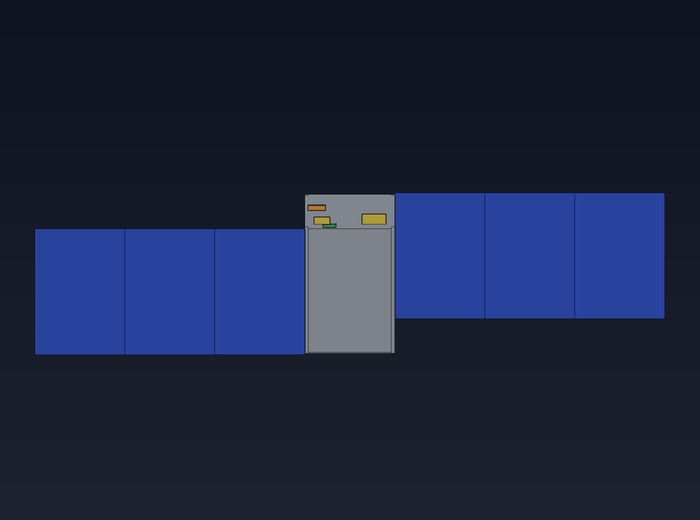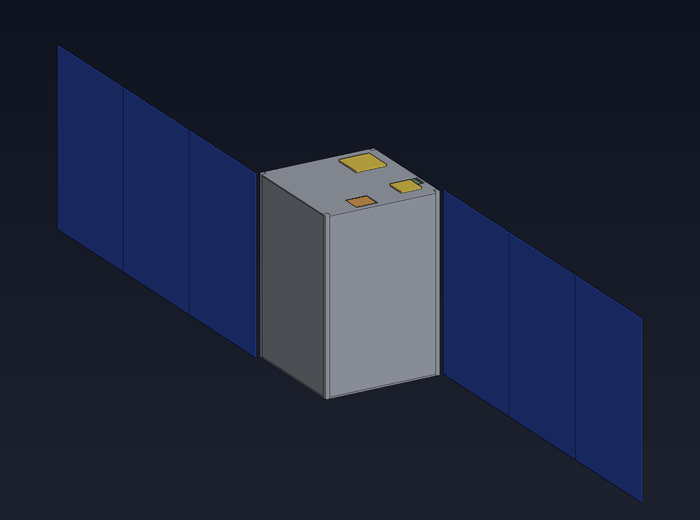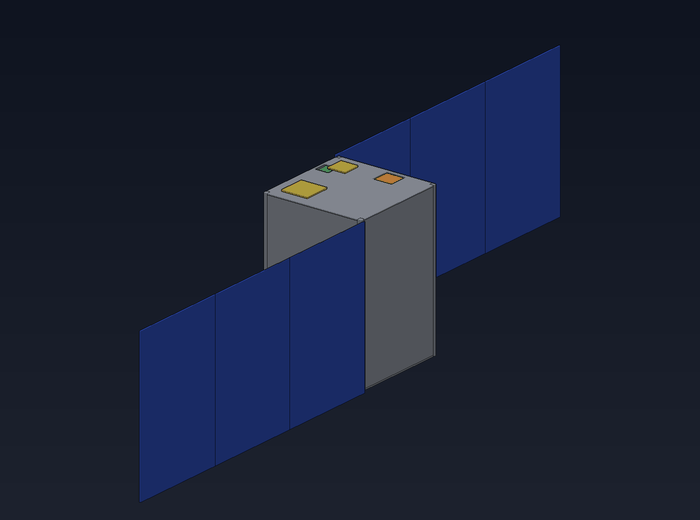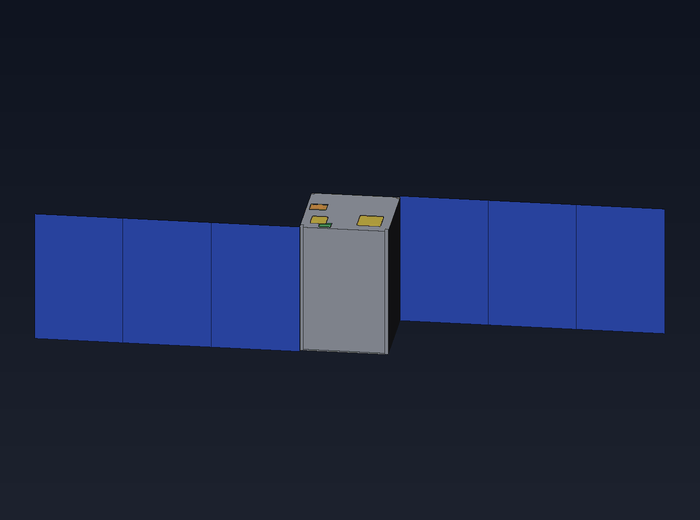
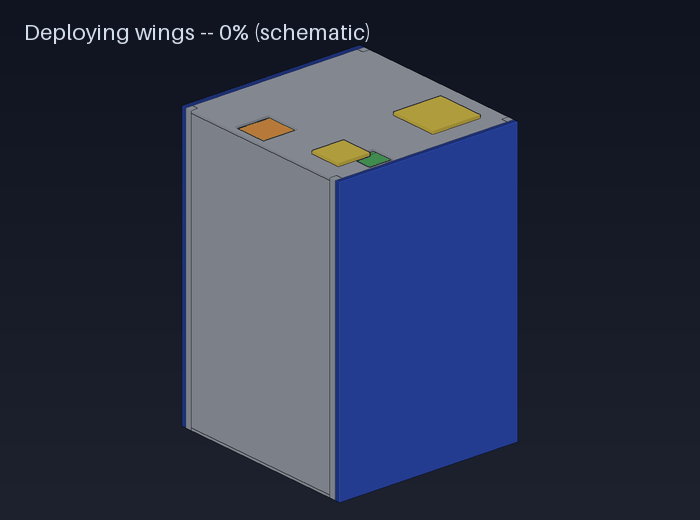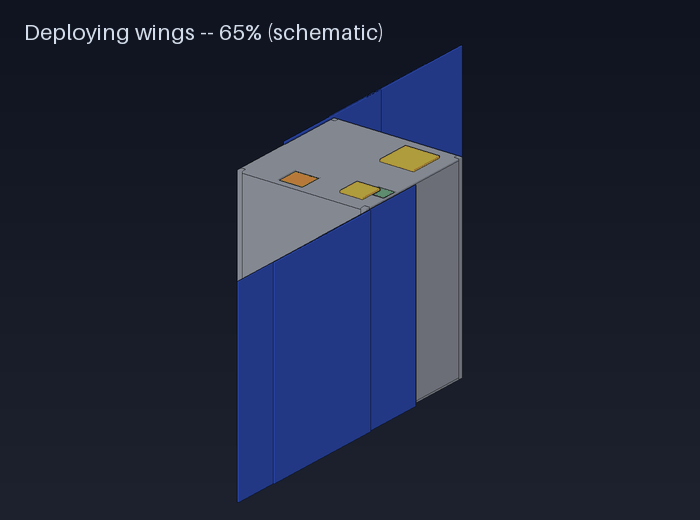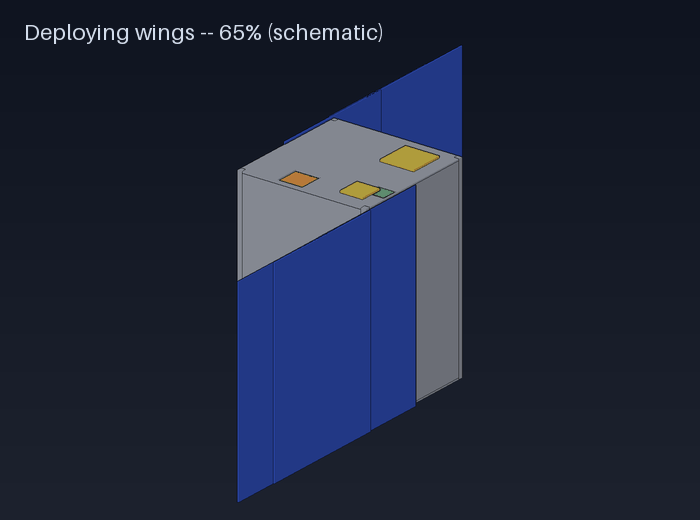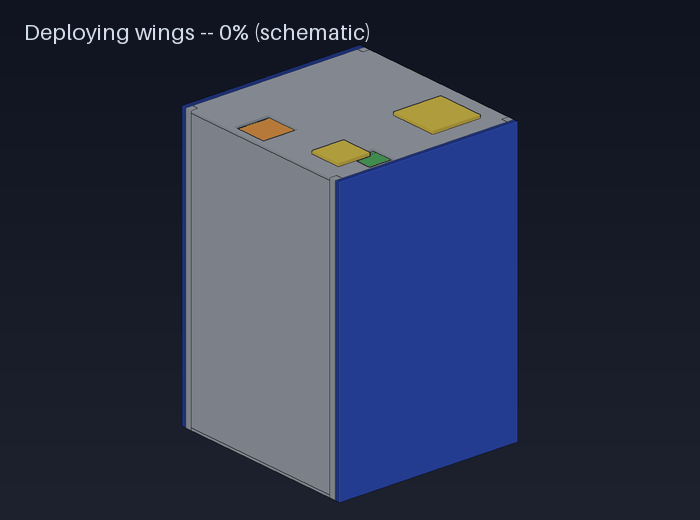
机翼从收起发射构型展开到完全展开的示意图。 铰链/折叠机构本身尚未设计好 (参见下方的开放项),因此此动画插值了每个面板的收起和展开的占地面积,而不是模拟一个真实的机构——它的目的是传达概念,而不是验证它。

翅膀从收起到完全展开的动画

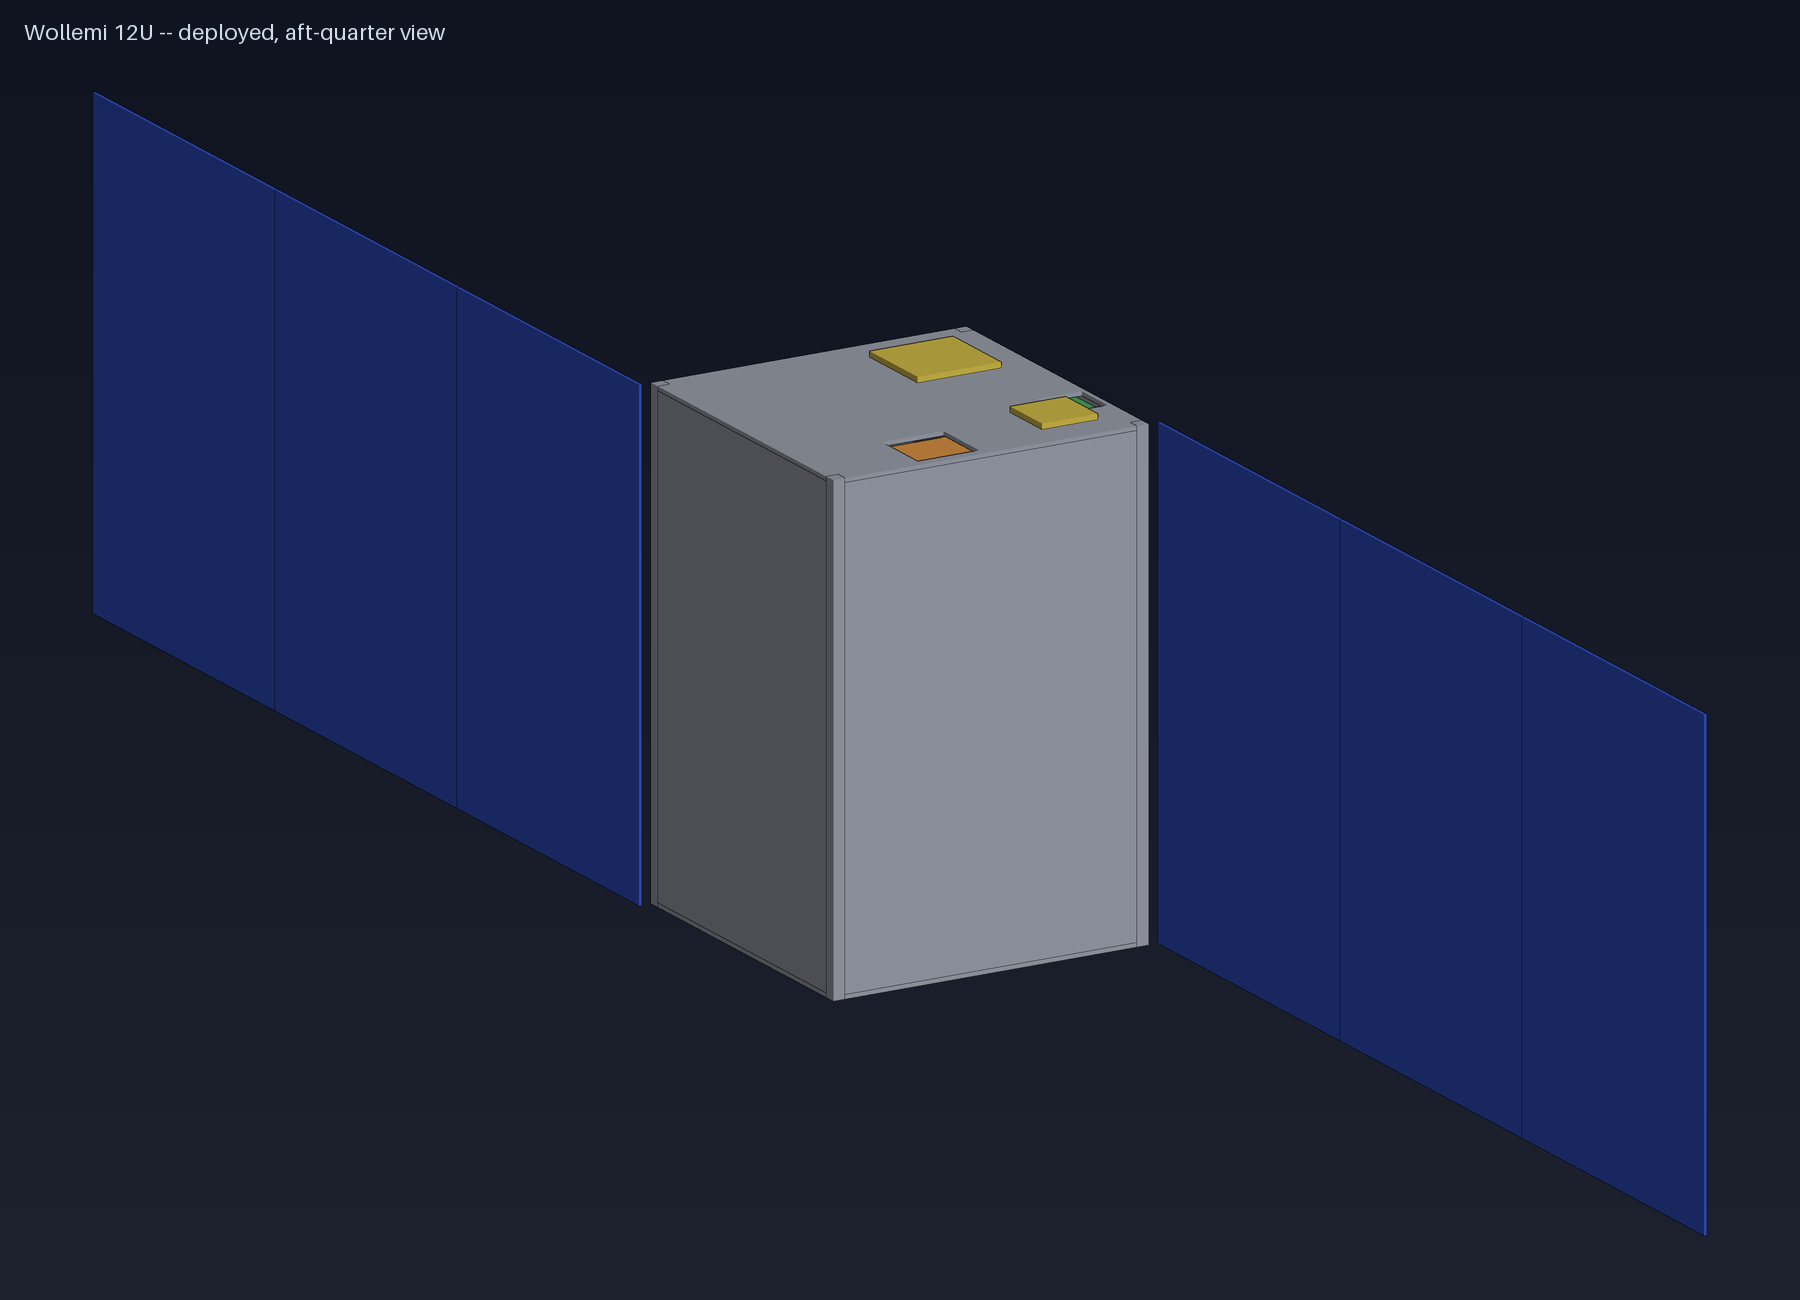
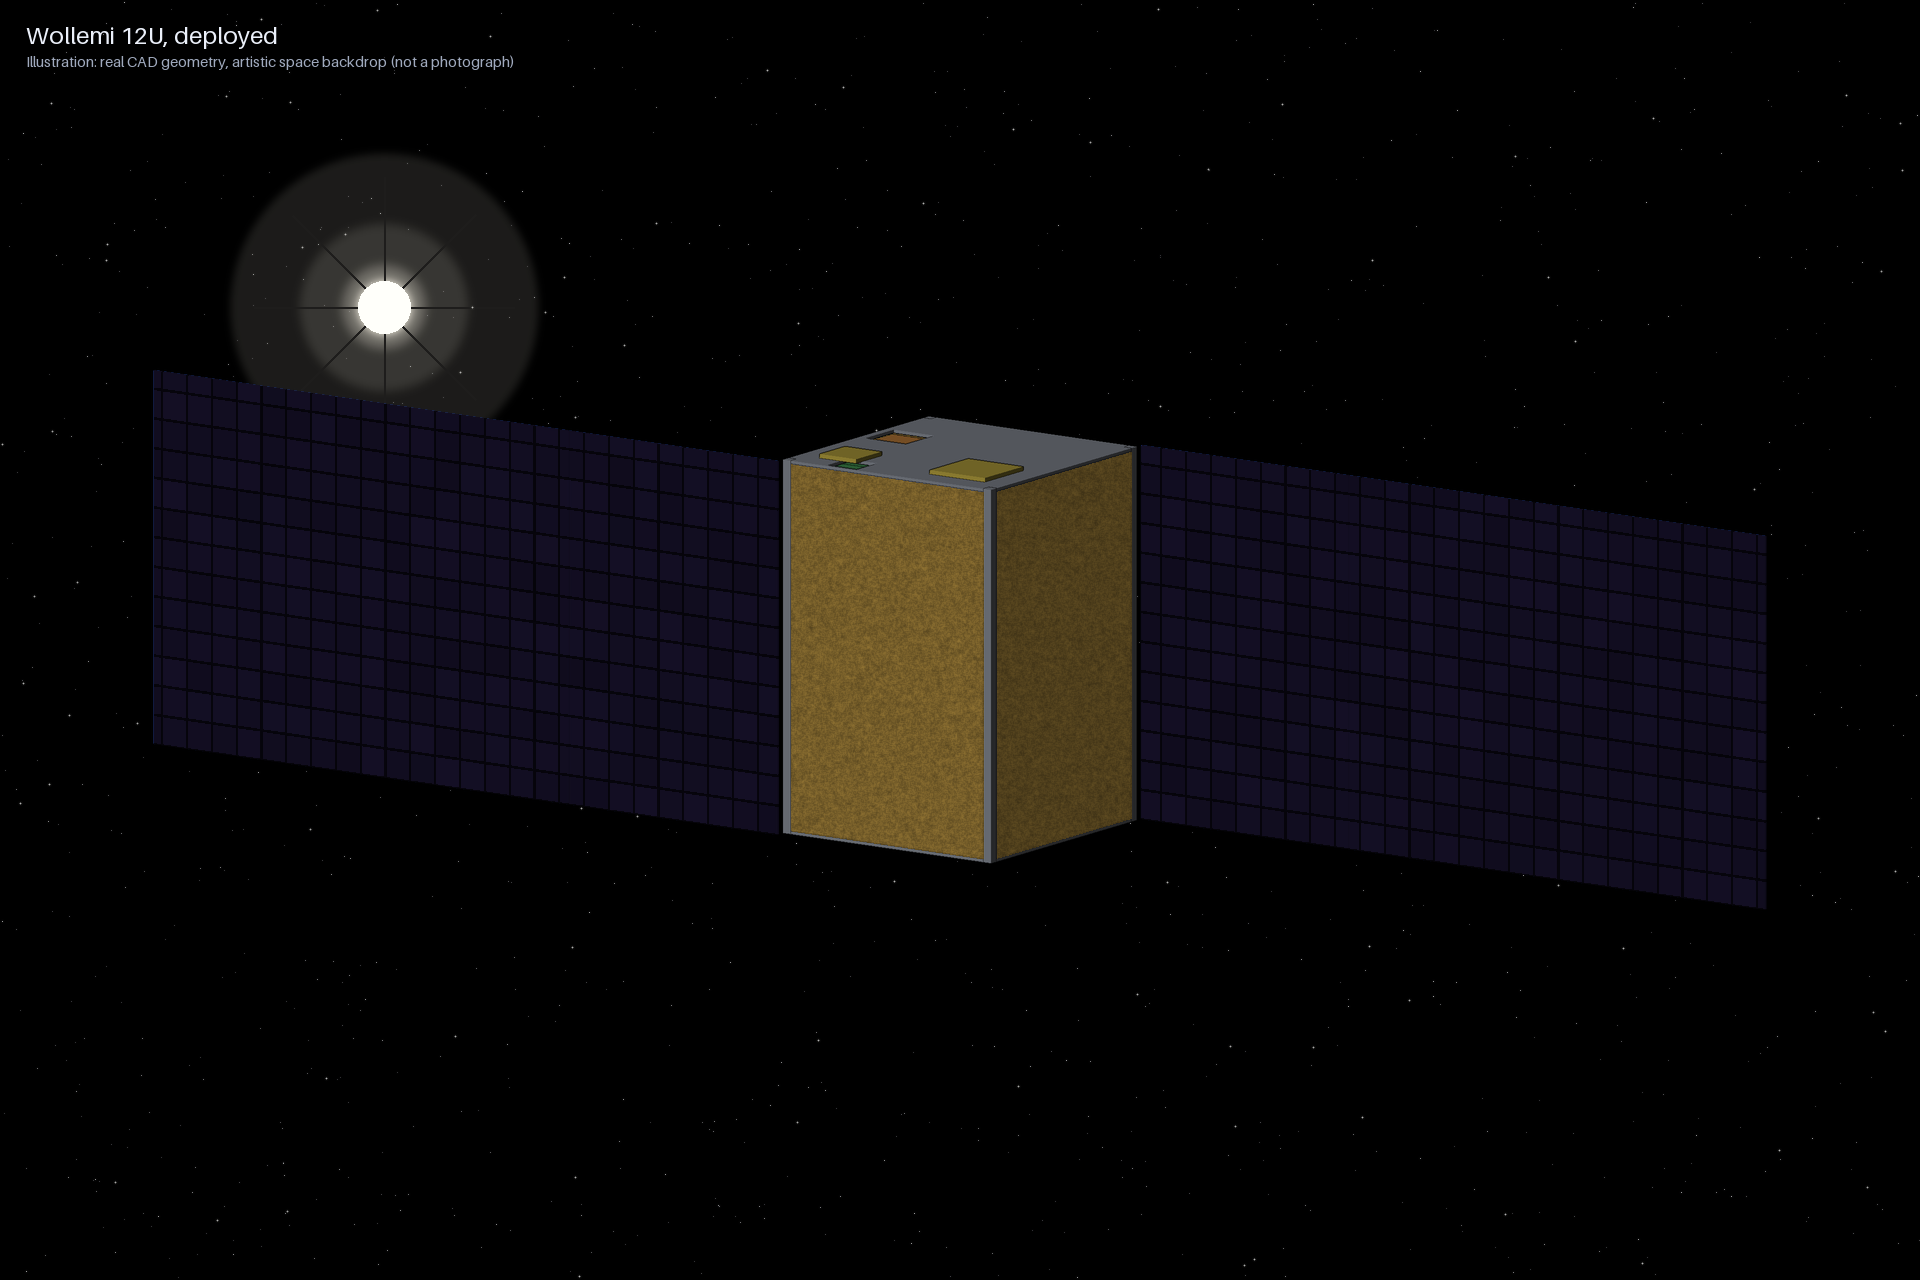
两翼,每翼三块面板

每个翼片携带三个双面面板(两面都有单元,因为首选的黎明-黄昏轨道使太阳位于翼片法线轴上而不是始终在同一侧)。每个堆栈的六个固定杆使发射配置的振动模式舒适地高于共享乘车最低要求。

已部署的跨度约2.1米尖到尖
面板数量2翼 × 3块面板,双面
收纳突起在立方星设计规范轨道包络内
释放机构烧丝,三个独立抑制器

一目了然

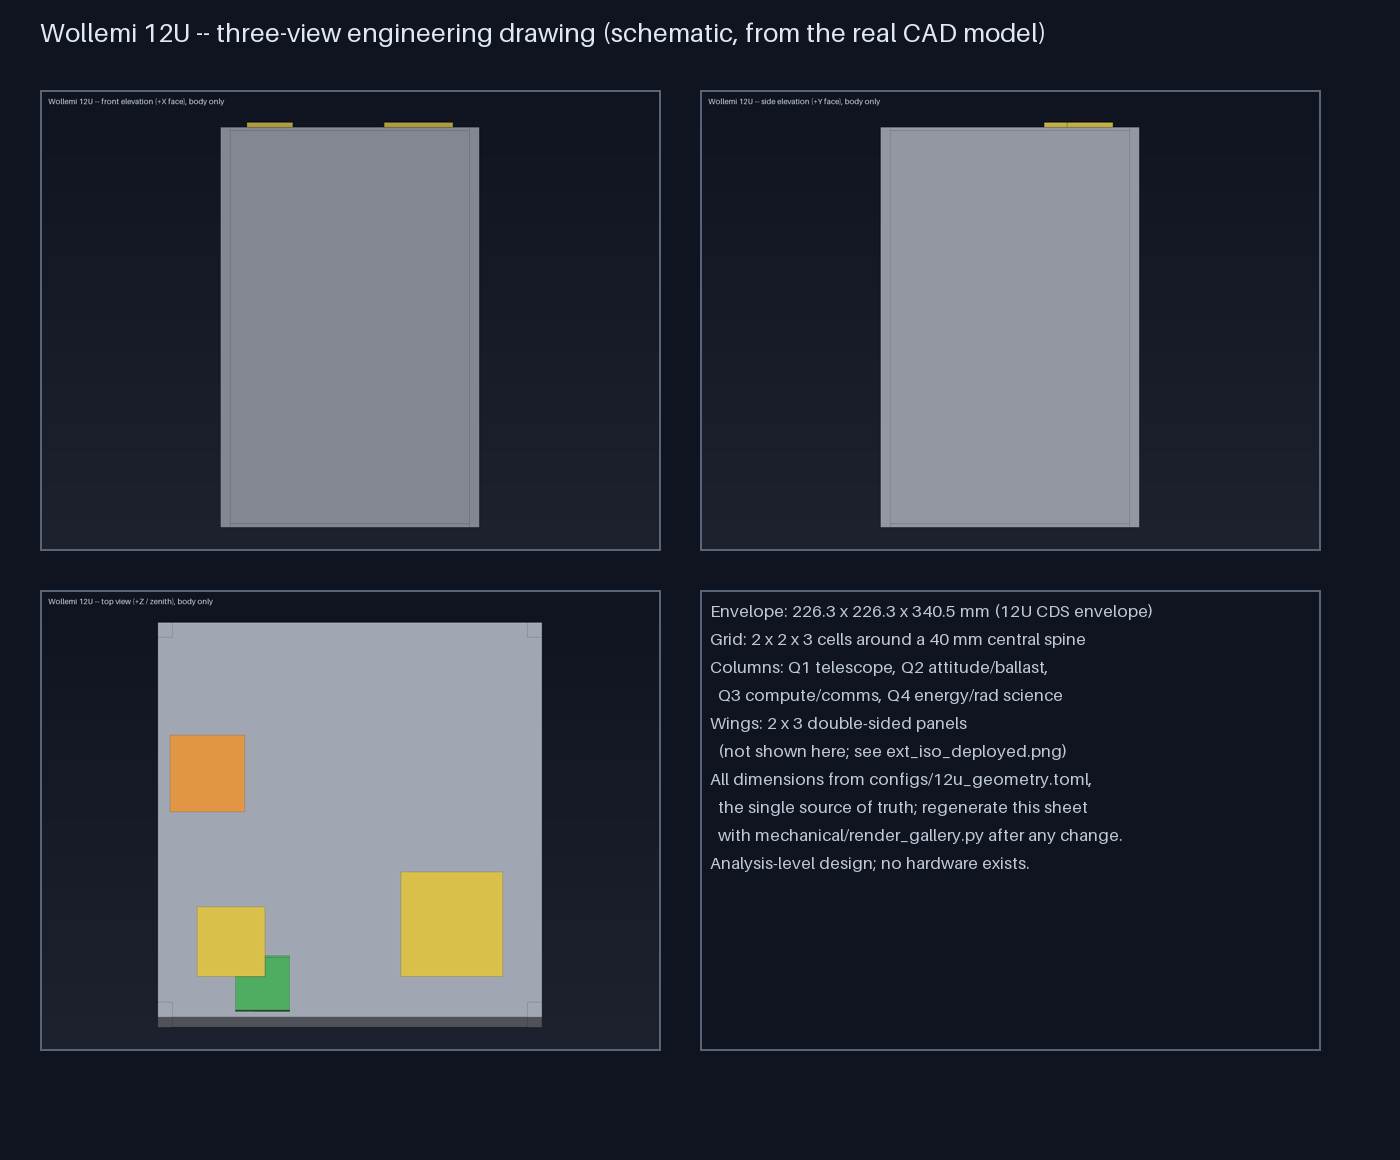
表格12U 立方微型卫星外壳,围绕中央脊的 2×2×3 单元格网格,带缺口的 100×100 毫米卡片
质量/功率约占 24 千克预算的 16.8 千克;58 瓦太阳能偏置,28 瓦翻滚,3 瓦安全模式负载
科學載荷约26个仪器:5米级望远镜+高光谱(共享光学)、热红外、磁力计、粒子光谱仪、X射线/紫外线监测仪、总太阳辐照度、VLF/ELF、伽玛射线暴计数器、辐射剂量计、SEU/闪光实验
计算MSP430FR 监视器,2×STM32H7 飞行控制器,大容量存储单元(8×128 GB,6+2 擦除码),树莓派 CM5,英伟达 Jetson Orin Nano
力量两个独立的磷酸铁锂链(A/B)加上一个完全独立的生存链,仅硬件保护(跳闸路径中无MCU)
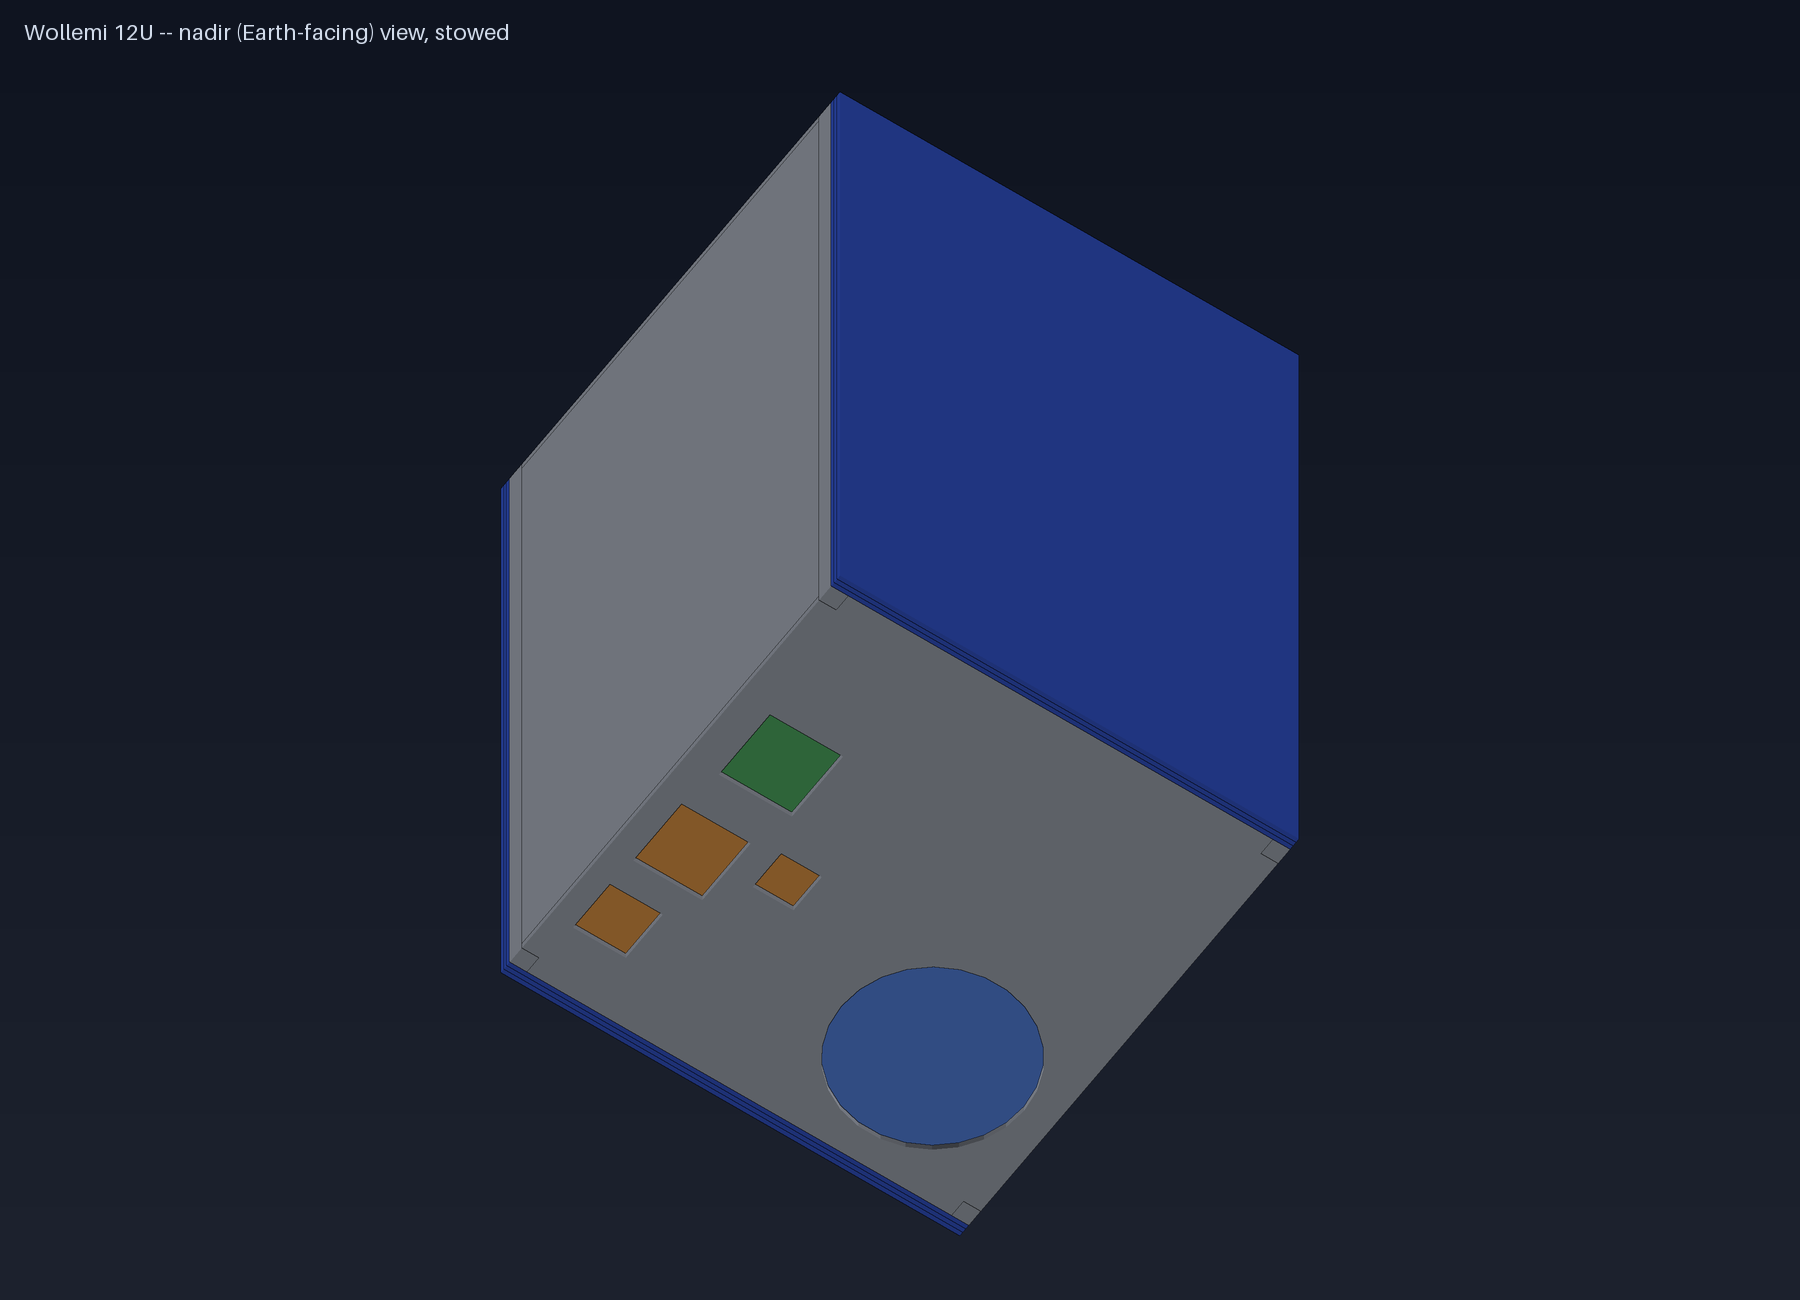
推进碘电栅离子推进器位于中心线上,相对于质心倾斜;可用 $\Delta v$ 约为 570 m/s,拖曳帆作为被动备份
通讯UHF/LoRa 信标和指令,S 波段科學下行鏈路(250 kbps–2 Mbps 自適應),帶有 Ed25519 簽名的 CCSDS 空間數據包遙控指令
轨道(首选)日出至日落太阳同步,约700公里——去除日食循环,因热和电池寿命原因而受青睐
验证已追踪 47 个要求;大多数在每次运行时自动检查;计划进行 29 项物理测试

电子学与PCB设计

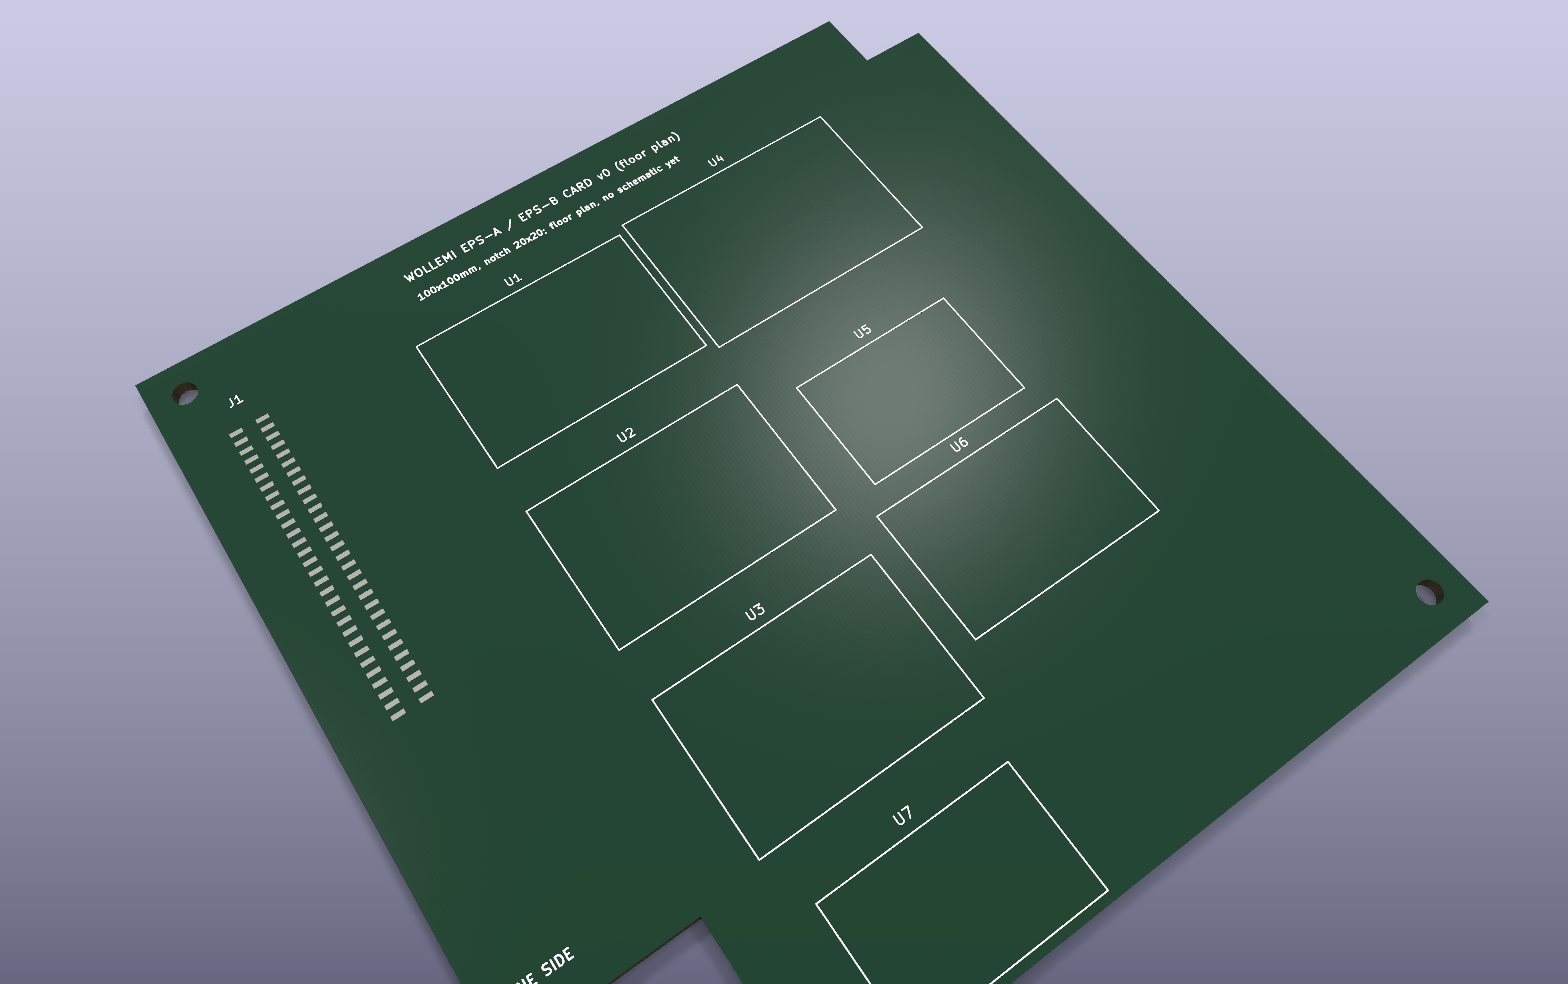
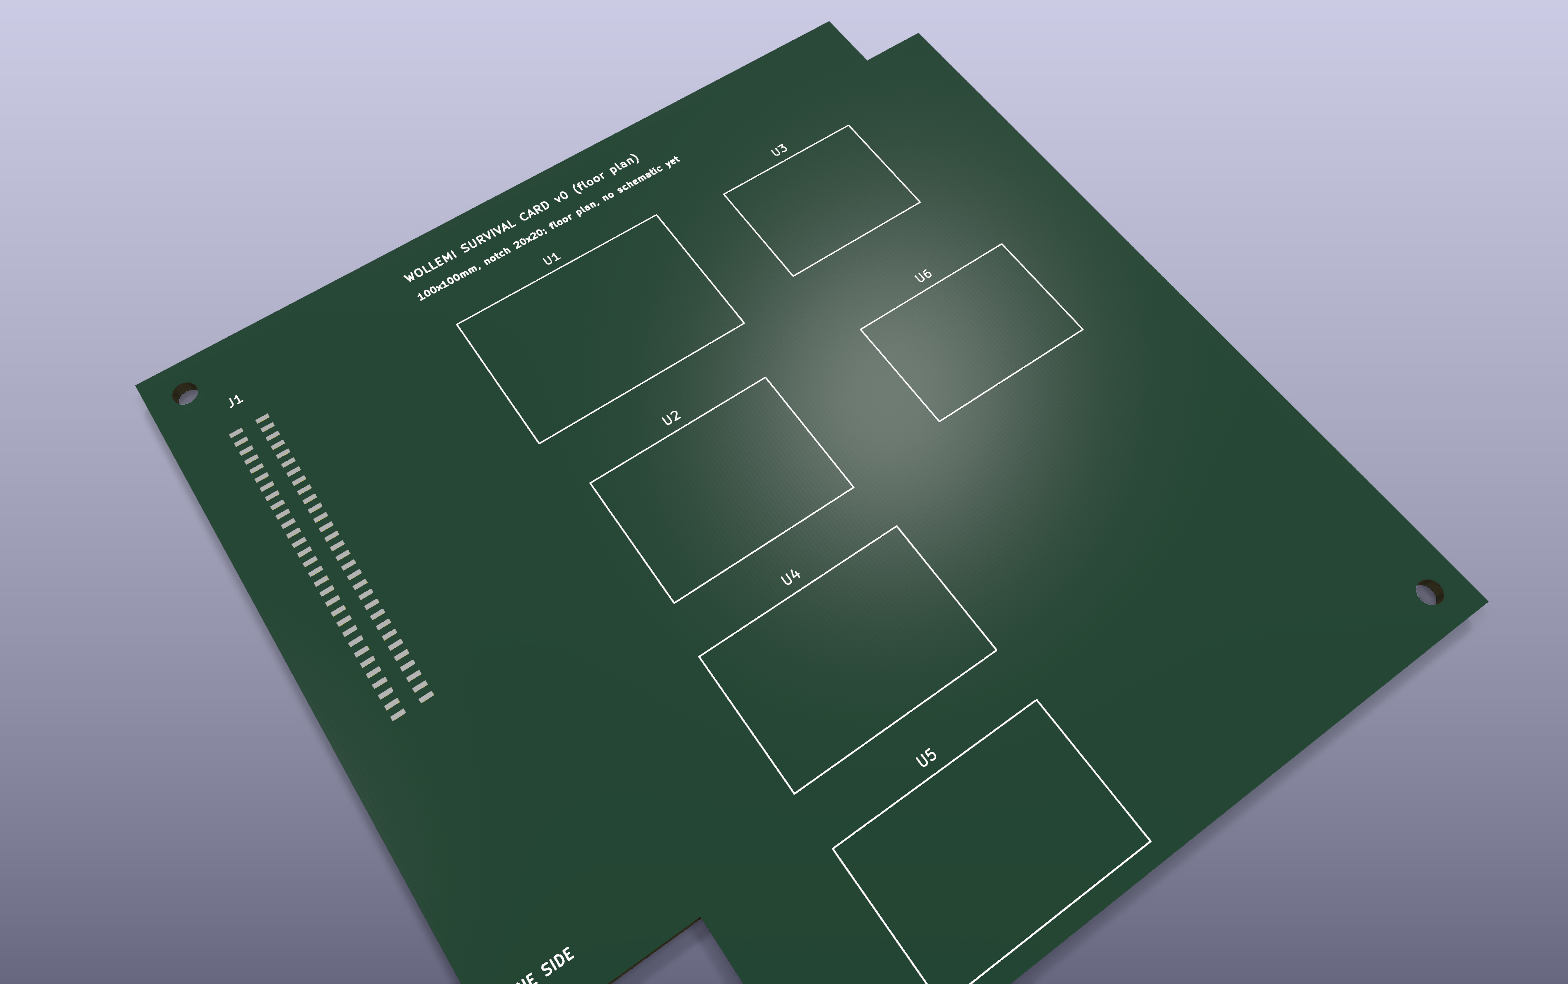
该航天器是按卡笼结构构建的:相同的 100×100 毫米卡片滑入一个无源背板,每个仪器/子系统组对应一根柱。下面的每个板都是仓库中的真实 KiCad 文件( electronics/kicad/), DRC-clean, 来自同一 card_pinout.toml 连接器定义接口文档是基于此构建的 这些是平面图(组件布局已证明可匹配),还不是布线原理图。

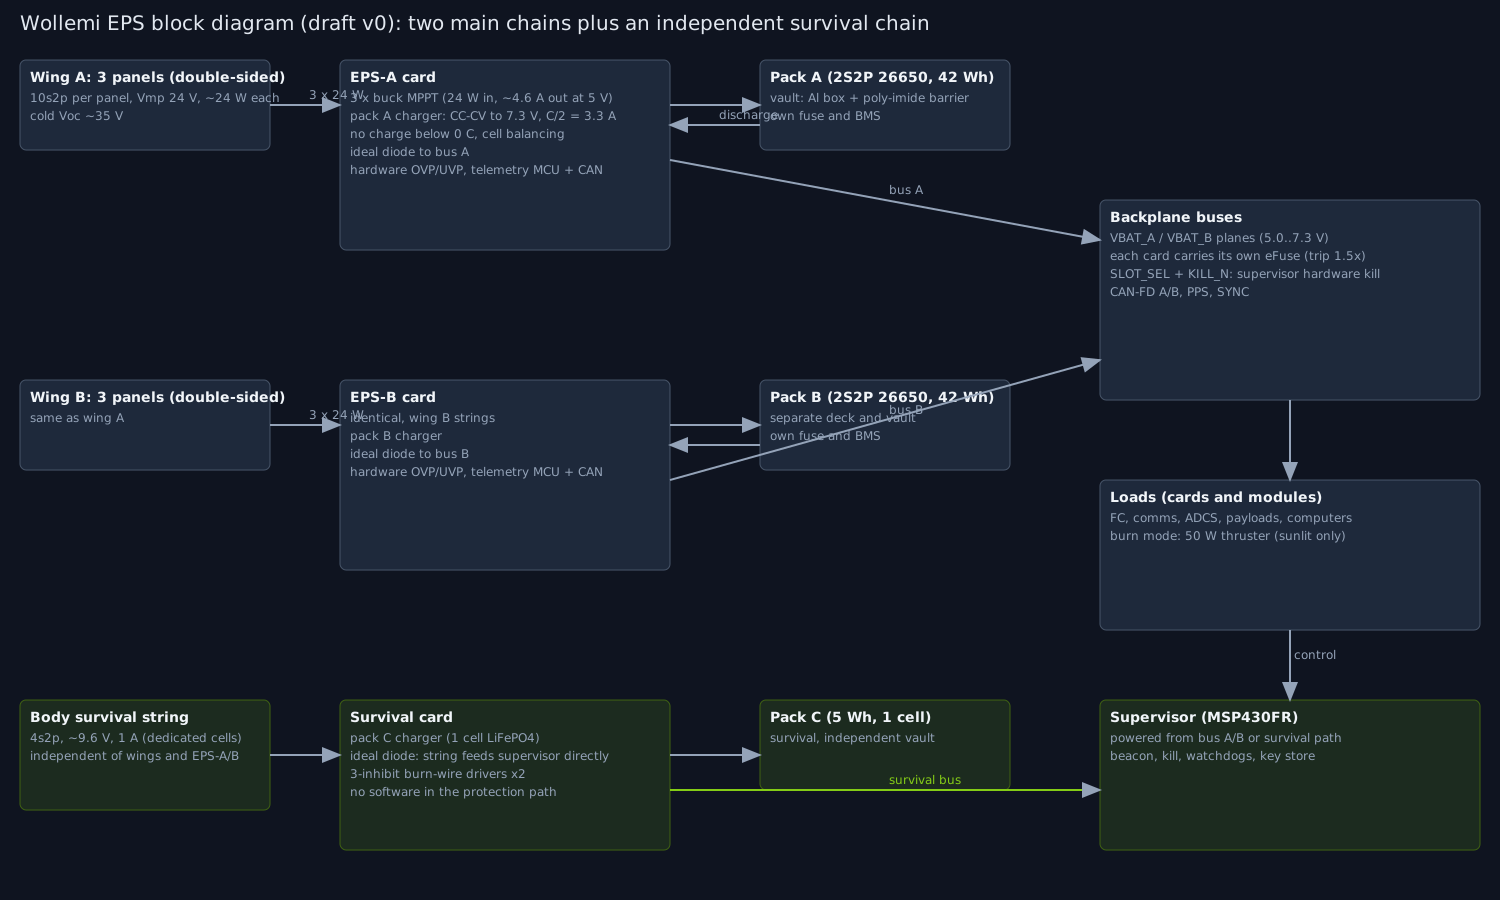
Wollemi EPS 块图:两个主电源链加上一个独立的生存链
EPS 块图 -- A/B 链加上独立的生存链

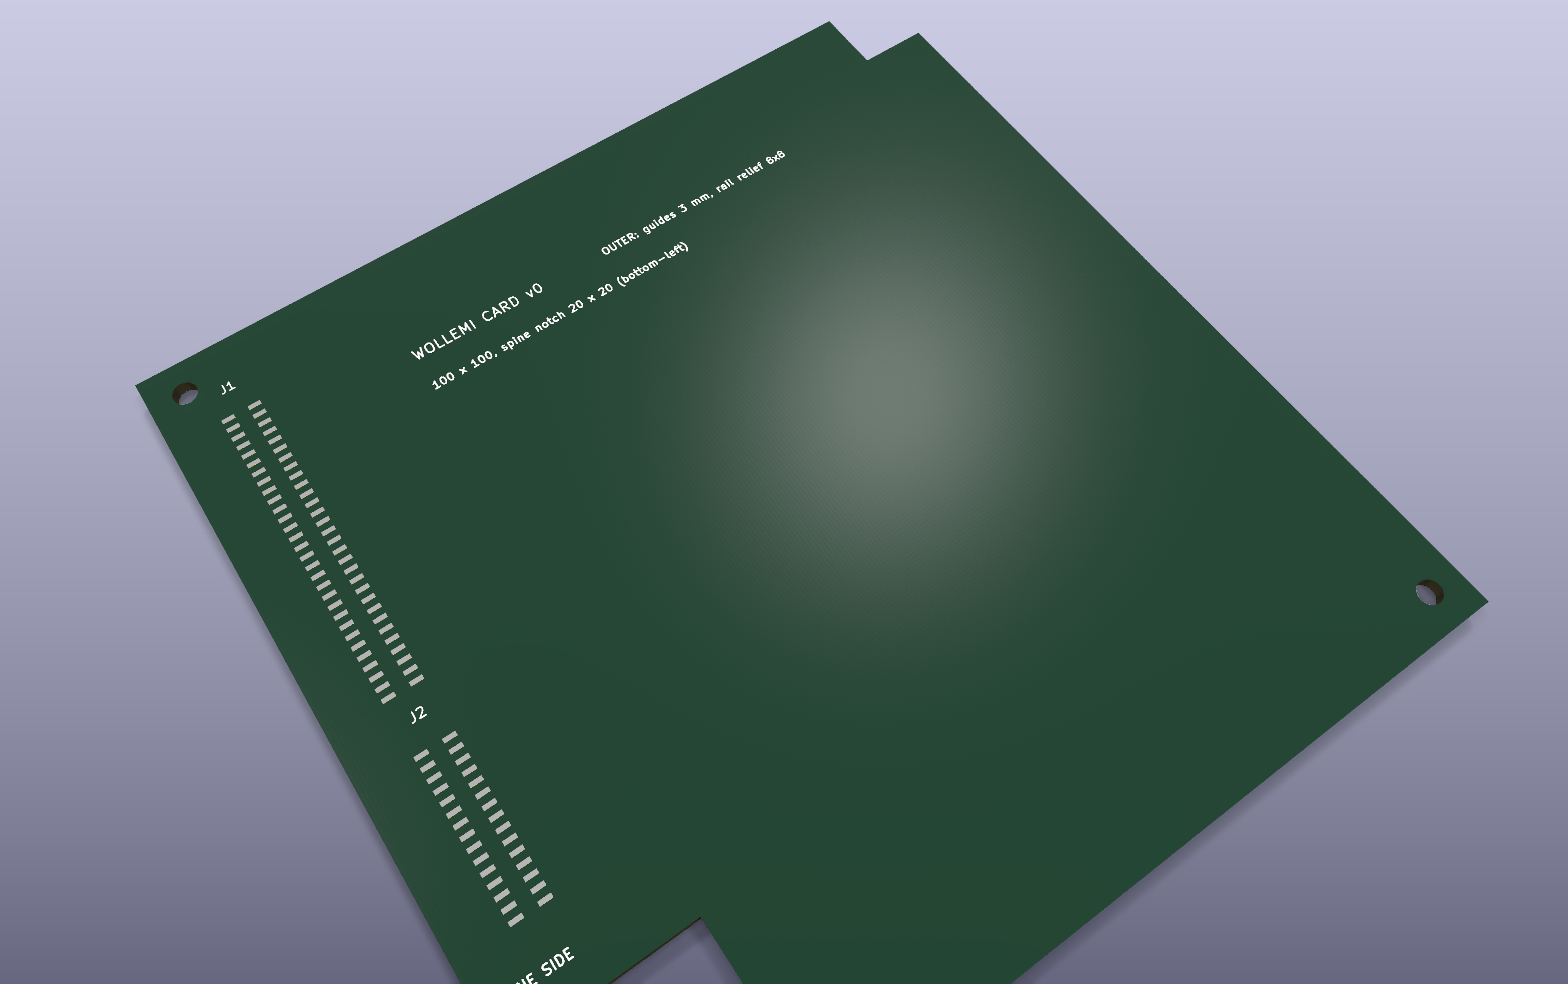
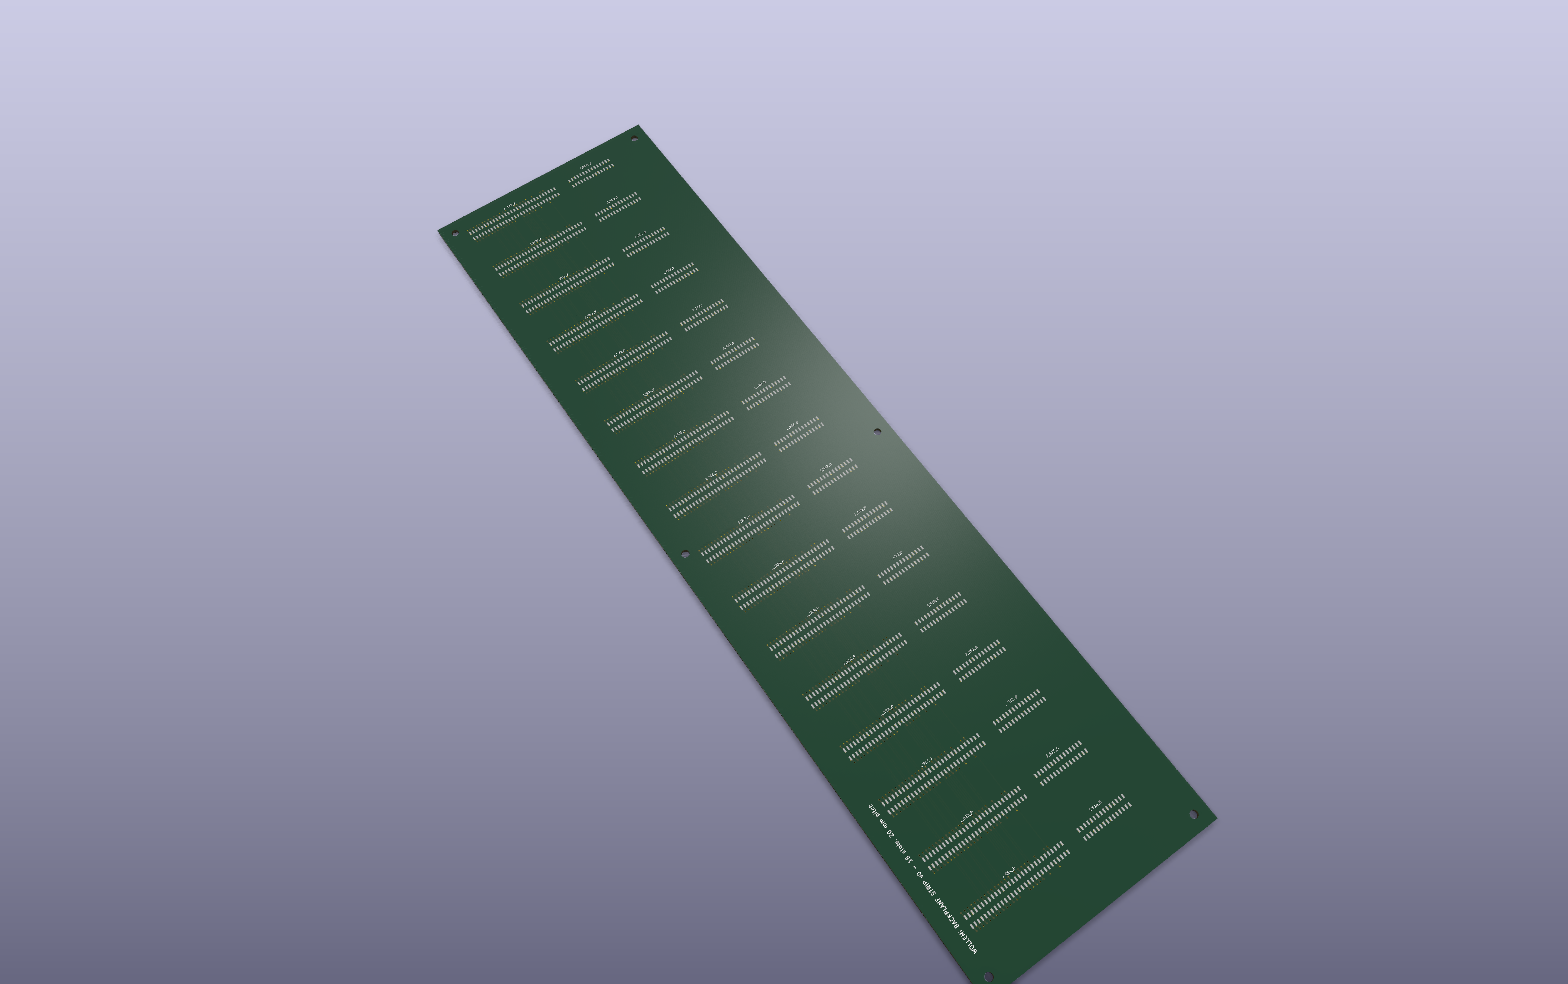
每张卡共享一个连接器对: WL-P (2×30,电源和控制——双电池总线轨,冗余CAN-FD,PPS/同步定时,一个硬件 KILL_N 主管可以断言没有软件在路径中,并且有一个SWD头,这样任何卡都可以重新编程而无需移除它)和 WL-D (2×15,以太网/高速通道,仅在数据平面卡上配置)。连接器间距为 1.27 毫米是故意的——早期的 0.8 毫米间距在不让电源链相互阻挡的情况下无法在背板上布线。

EPS-A/EPS-B 卡的 3D 渲染平面图,仅显示组件布局
EPS-A / EPS-B 卡 -- 功能块平面图
独立生存卡平面图的3D渲染图
生存卡——独立包-C 充电器和烧线驱动器
带有 WL-P 和 WL-D 连接器的空白 100x100 毫米卡模板的 3D 渲染图
卡片模板 -- 每个柱卡从这里开始
带十五个卡槽的被动背板条的3D渲染图
背板条 -- 15 个卡槽,每链被动 WL-P/WL-D 路由

子系统

每个子系统都是从相同的配置文件生成的,检查是基于这些文件运行的,因此设计变更及其文档永远不会悄悄地脱节。

子系统建筑
结构一个由铝制成的框架,围绕着一个 40 毫米的中央脊柱,在一个 2×2×3 的单元格网格中(外形尺寸为 226.3×226.3×340.5 毫米)。航天器中的每张卡片都共享一个 100×100 毫米的轮廓,带有 20×20 毫米的脊柱凹槽和 8 毫米的导轨凸起——这种格式是为本项目发明的,因为标准的 90/100 毫米板无法通过脊柱。每个翼堆有六个固定柱,而不仅仅是角落,将收纳的第一模式推至约 137 赫兹;早先仅考虑角落的分析仅发现 99 赫兹。
力量两个独立的MPPT/电池链(A、B)加上一个完全独立的生存链(C),该链拥有自己专用的机载太阳能串;每卡eFuse和硬件 KILL_N 行,保护路径中没有任何软件。
热的完全被动。分析发现航天器运行偏冷而非偏热——真正的挑战是-27°C的日食情况和-40°C的安全模式情况,这通过将表面大致分成两半,一部分用于太阳能电池,另一部分用于专用的MLI/低发射率贴片而得以维持。望远镜柱有自己独立的低α/低ε涂层和一个8 W恒温加热器(14-17°C设定点);电池舱是隔离的(0.1 W/K),配有6 W加热器;生存线有自己独立的2 W加热器,因此温度绝不会低于-20°C。
姿态与推进三个反应轮(每个 30 mN·m·s)、磁力矩器和一个恒星跟踪仪(5 角秒,地面误差约 17 m)在约 120 秒内以 90° 偏转完成,扭矩和动量有 3 倍余量。推进系统是电推进(碘栅格离子/霍尔类),而不是水电阻喷射器,其比冲为:0.5 kg 的碘可提供约 570 m/s 的推力,而 0.8 kg 的水仅提供约 45 m/s 的推力——这足以支持 50 年的轨道衰减补偿、碰撞规避和从一个储罐的受控离轨。 推进器位于中心线上,相对于质心倾斜了几个度;早先在柱内放置的位置产生了足够的轴外扭矩,导致七分钟内一个轮子饱和。拖曳帆是被动的后备方案。
计算一个五层级结构,底部故意超配:MSP430FR 监督器和双热备用 STM32H7 飞行控制器被评定为完整的 50 年任务,因为长期的空间天气科学必须在预期 Linux 锡德失效后仍能持续运行。一个树莓派 CM5(始终开启)和一个 NVIDIA Jetson Orin Nano(成像、重计算)位于其上方,设计寿命为 10-15 年。质量存储单元包含 8×128 GB,具有 6+2 擦除编码、BLAKE2 哈希和周期性擦洗。
数据与通信27 种 CCSDS 消息类型,每条遥控指令都使用计数器和有效窗口进行 Ed25519 签名(链路本身未加密,因为业余频段规则要求)。控制平面采用双 CAN-FD(1 Mbps/5 Mbps)以实现冗余;一个千兆以太网平面承载有效载荷数据。下行链路为 UHF/LoRa 遥测数据(约 0.5 MB/天)加上一个自适应 S 波段科学链路(250 kbps-2 Mbps)——仅从帕穆卡莱参考站来看,大约 28 分钟的接触时间和跨 3-4 次通传约 134 MB/天。
有效载荷26个仪器按寿命清晰划分。长期记录空间天气/地球物理学科学(三轴磁力计、总太阳辐照度辐射计、辐射剂量计、一个16电子/16质子粒子光谱仪、一个X射线/紫外线监测仪、一个CsI+SiPM伽马射线暴探测器、一个芯片级原子钟)直接由飞行控制器获取,绝不通过Linux节点获取。 成像——一台 85 毫米卡塞格林望远镜,地面采样距离约为 5 米,一个共享相同光学系统的约 50 波段高光谱通道,一个热红外微球计和一个广角恒星/背景相机——运行在 Pi/Jetson 侧。上述每个仪器编号都是设计目标,到目前为止仅通过分析验证,而非通过已构建和测试的仪器验证。
地面与运营两个已发布的地面段层级:一个任何人都可以搭建的 30-80 UHF/LoRa 监听器用于接收信标,以及一个约 2,200-4,500 美元的 S 波段科學站(1.2 米天线,SPID BIG-RAS 旋转器)用于完整的下行链路。所有 27 个协议消息都已有一个编译好的、经过验证的 Kaitai Struct 解码器,并计划与 SatNOGS DB/解码器集成,以便任何站点无需接触此仓库即可解码遥测数据。提出了第二个锚地地面站,但尚未安排,频率协调/许可尚未开始。

五十年的时间比大多数卫星运营商的寿命都要长。主管和信标的建造是为了在所有编写此代码的人都离开很久之后仍然能够发出信号。

状态

设计在分析层面已完成。以下所有内容均由自动检查。 python tools/check_all.py 在每次更改中——这里没有任何一次性的主张。

23/23
自动检查通过
47
需求追溯
29
计划的体能测试
~26
科學儀器

在分析层面完成

  • 要求,建筑,带干涉检查的参数化 CAD
  • 功率、热、姿态、轨道和结构分析
  • 完整的命令/遥测协议(27个消息),包含C、Python和Kaitai Struct实现
  • 固件核心(身份验证、模式管理器、故障检测、OTA)包含84个单元检查
  • 电子学接口:KiCad 卡和背板模板,EPS/生存卡平面图,DRC 清洁
  • FMEA、验证矩阵、测试计划、操作概念、成本和进度模型

仍开放

  • 不存在硬件:供应商数据、真实原理图、原型和物理测试都还未完成
  • 发射机会、记录运营商和频率协调尚未安排
  • 翼铰链/部署机构尚未设计(本站的部署GIF仅为示意)
  • 双面太阳能电池板没有发现商业先例——一个定制部件
  • 目标选择仍未确定:飞行任务、飞行级参考设计,还是先进行 FlatSat/气球先导项目
请清晰地阅读: 本頁上的每個數字都是來自模擬或手動計算的工程學估算,而非測量。Wollemi 的任何部分都未建造,此處無任何內容符合飛行要求。