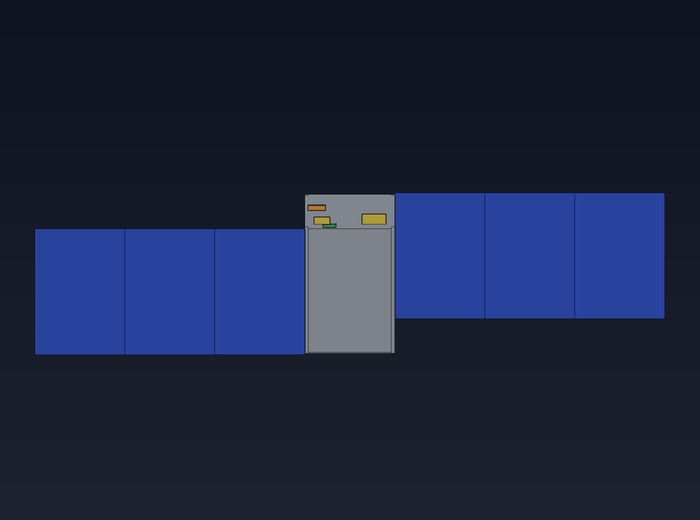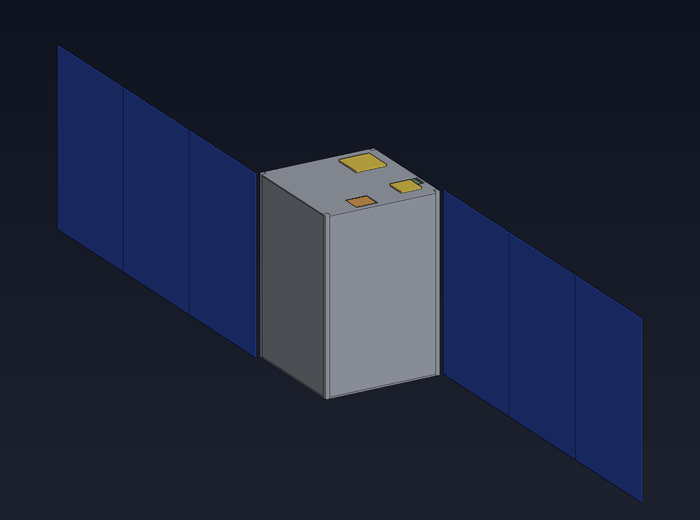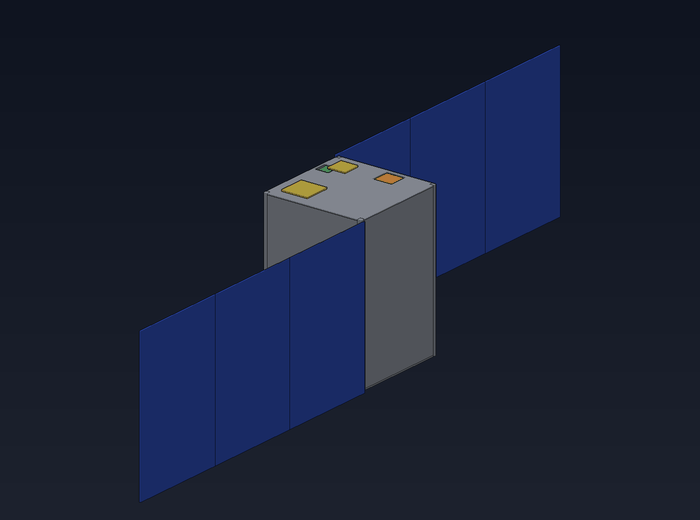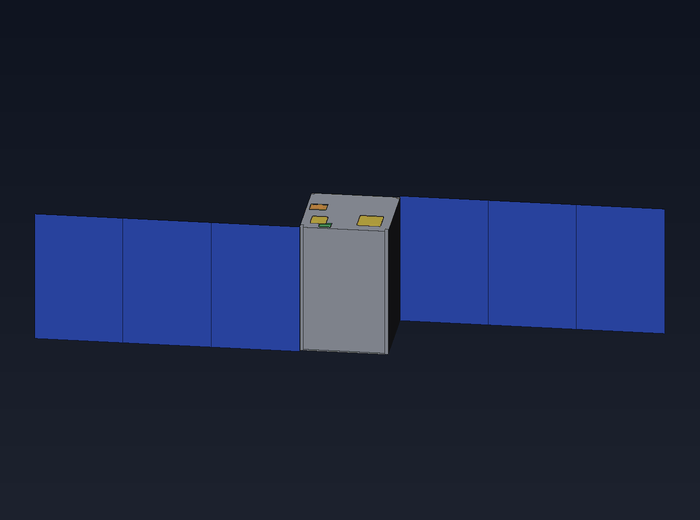
Wollemi는 완전히 개방형 모듈식 소형 위성 플랫폼이며, 첫 번째 임무는 구성 파일에서 엔드투엔드로 생성되고 모든 변경 사항에 대해 자동 회귀 테스트로 확인되는 계층적 50년 생존성 디자인을 갖춘 과학 우선 12U 큐브샛입니다.
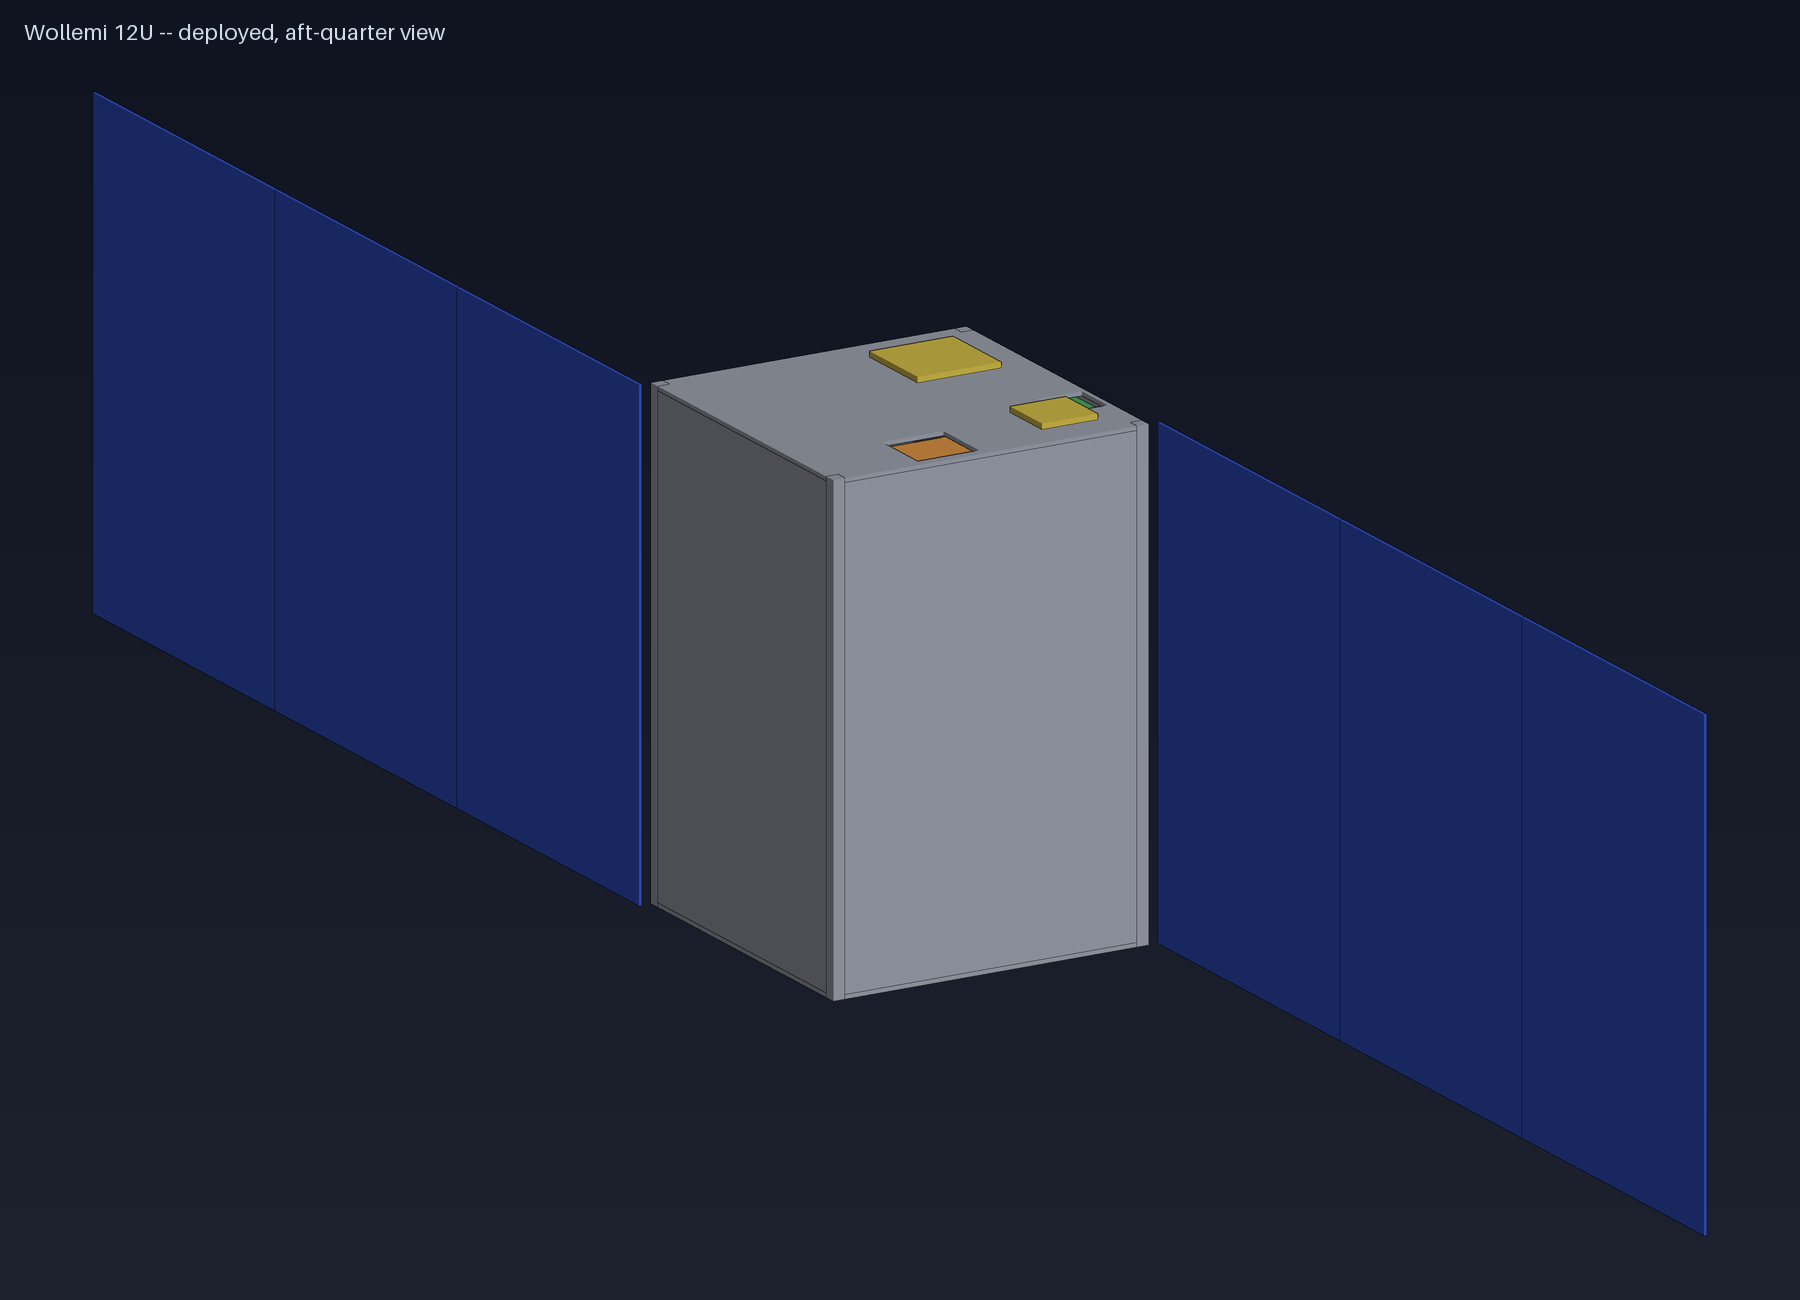
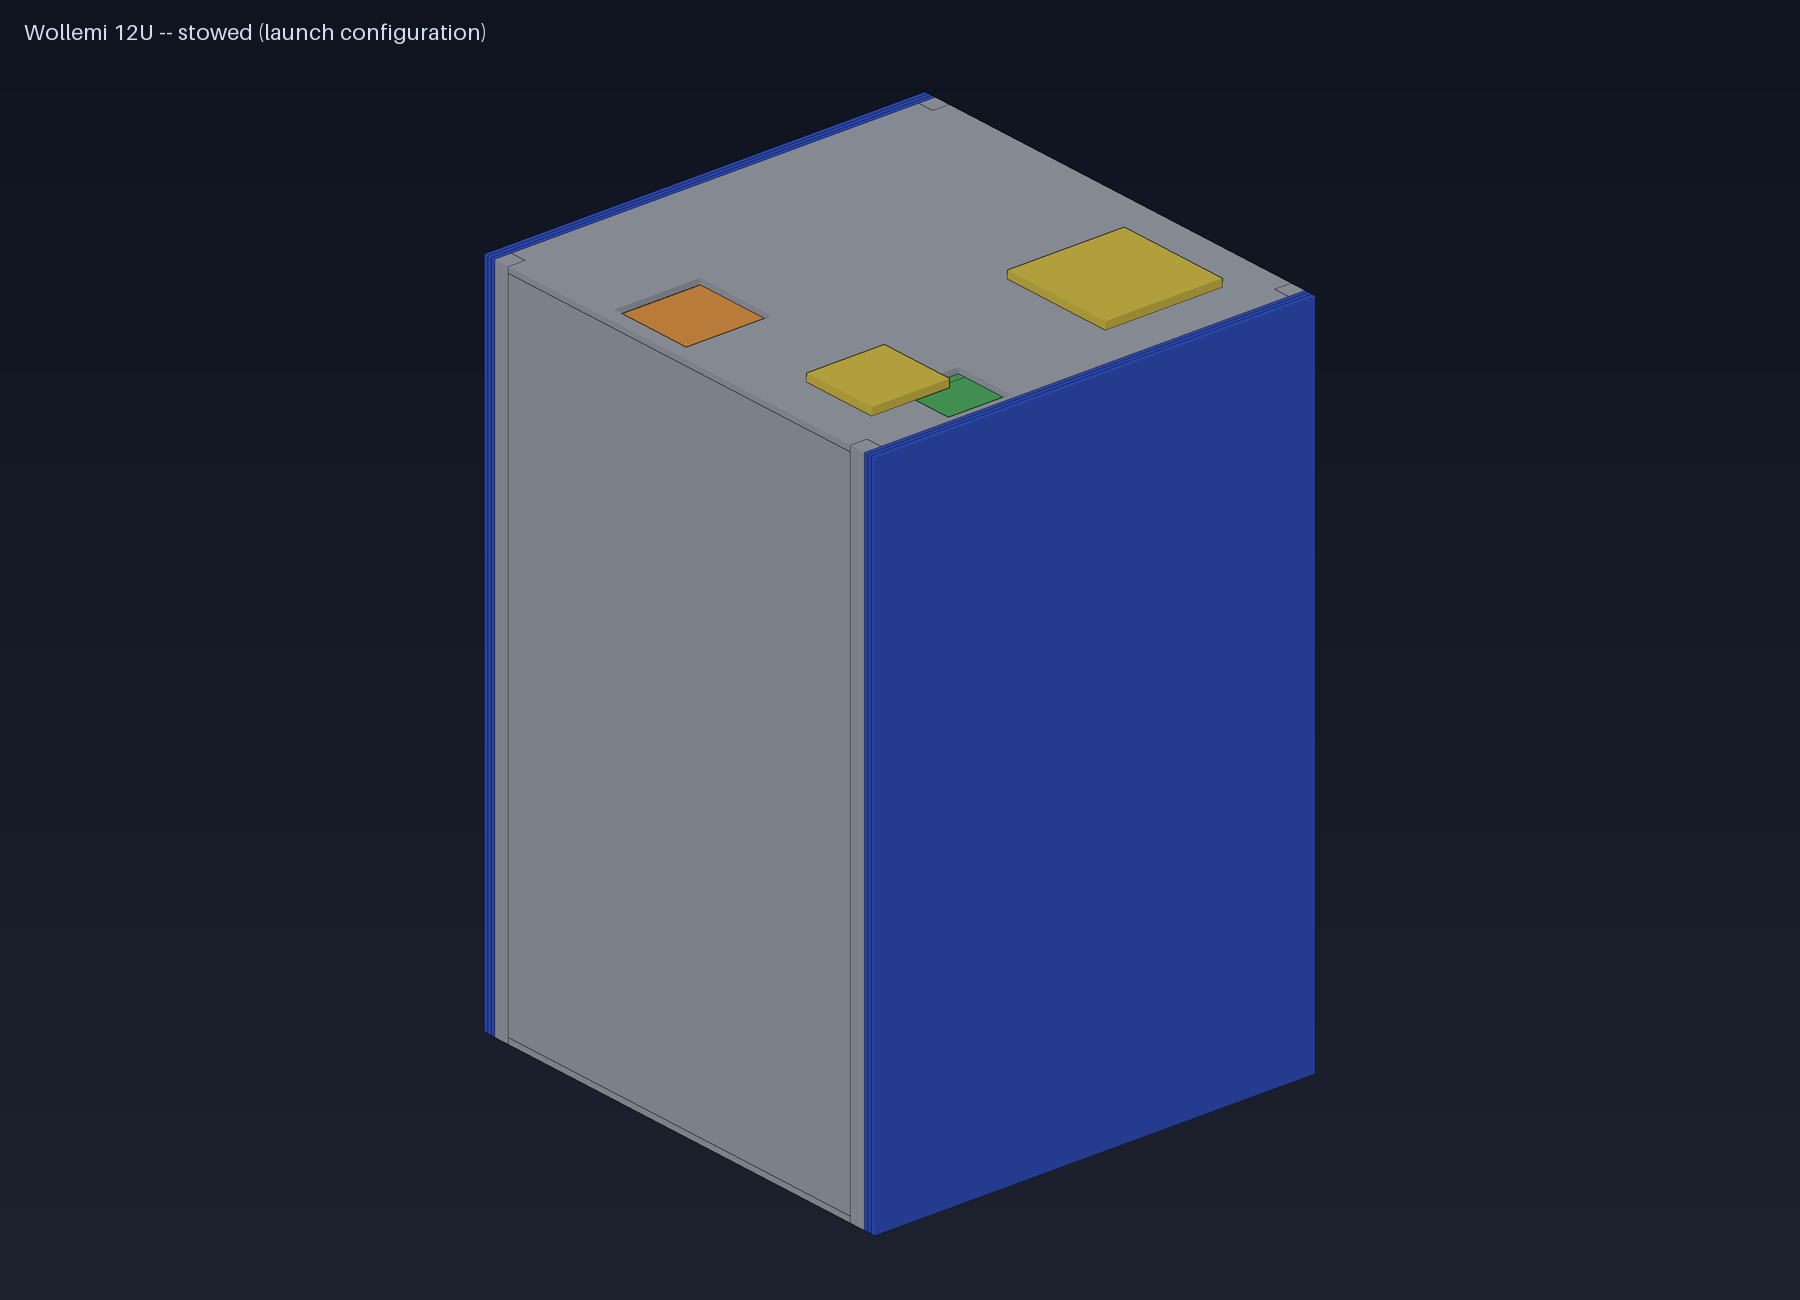
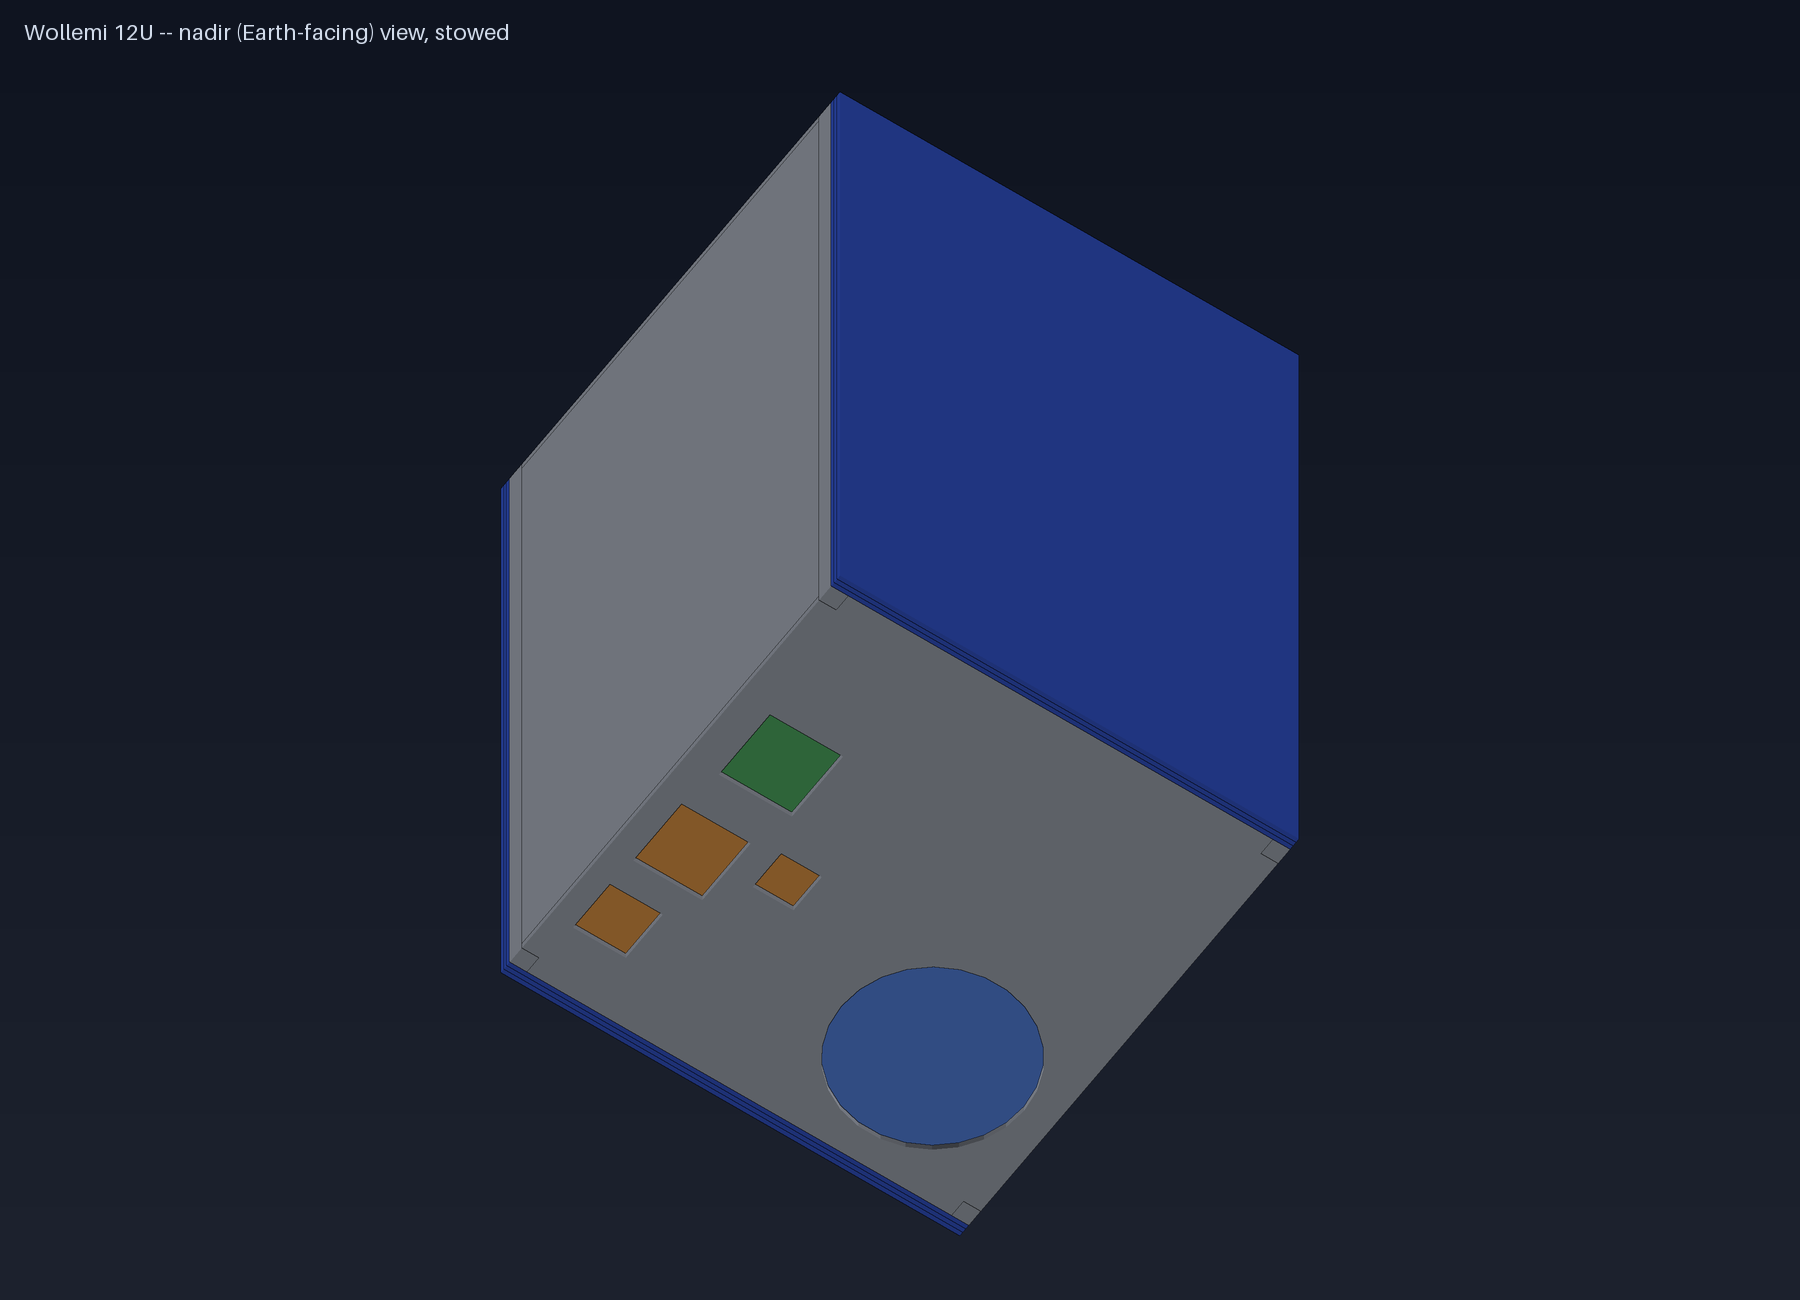
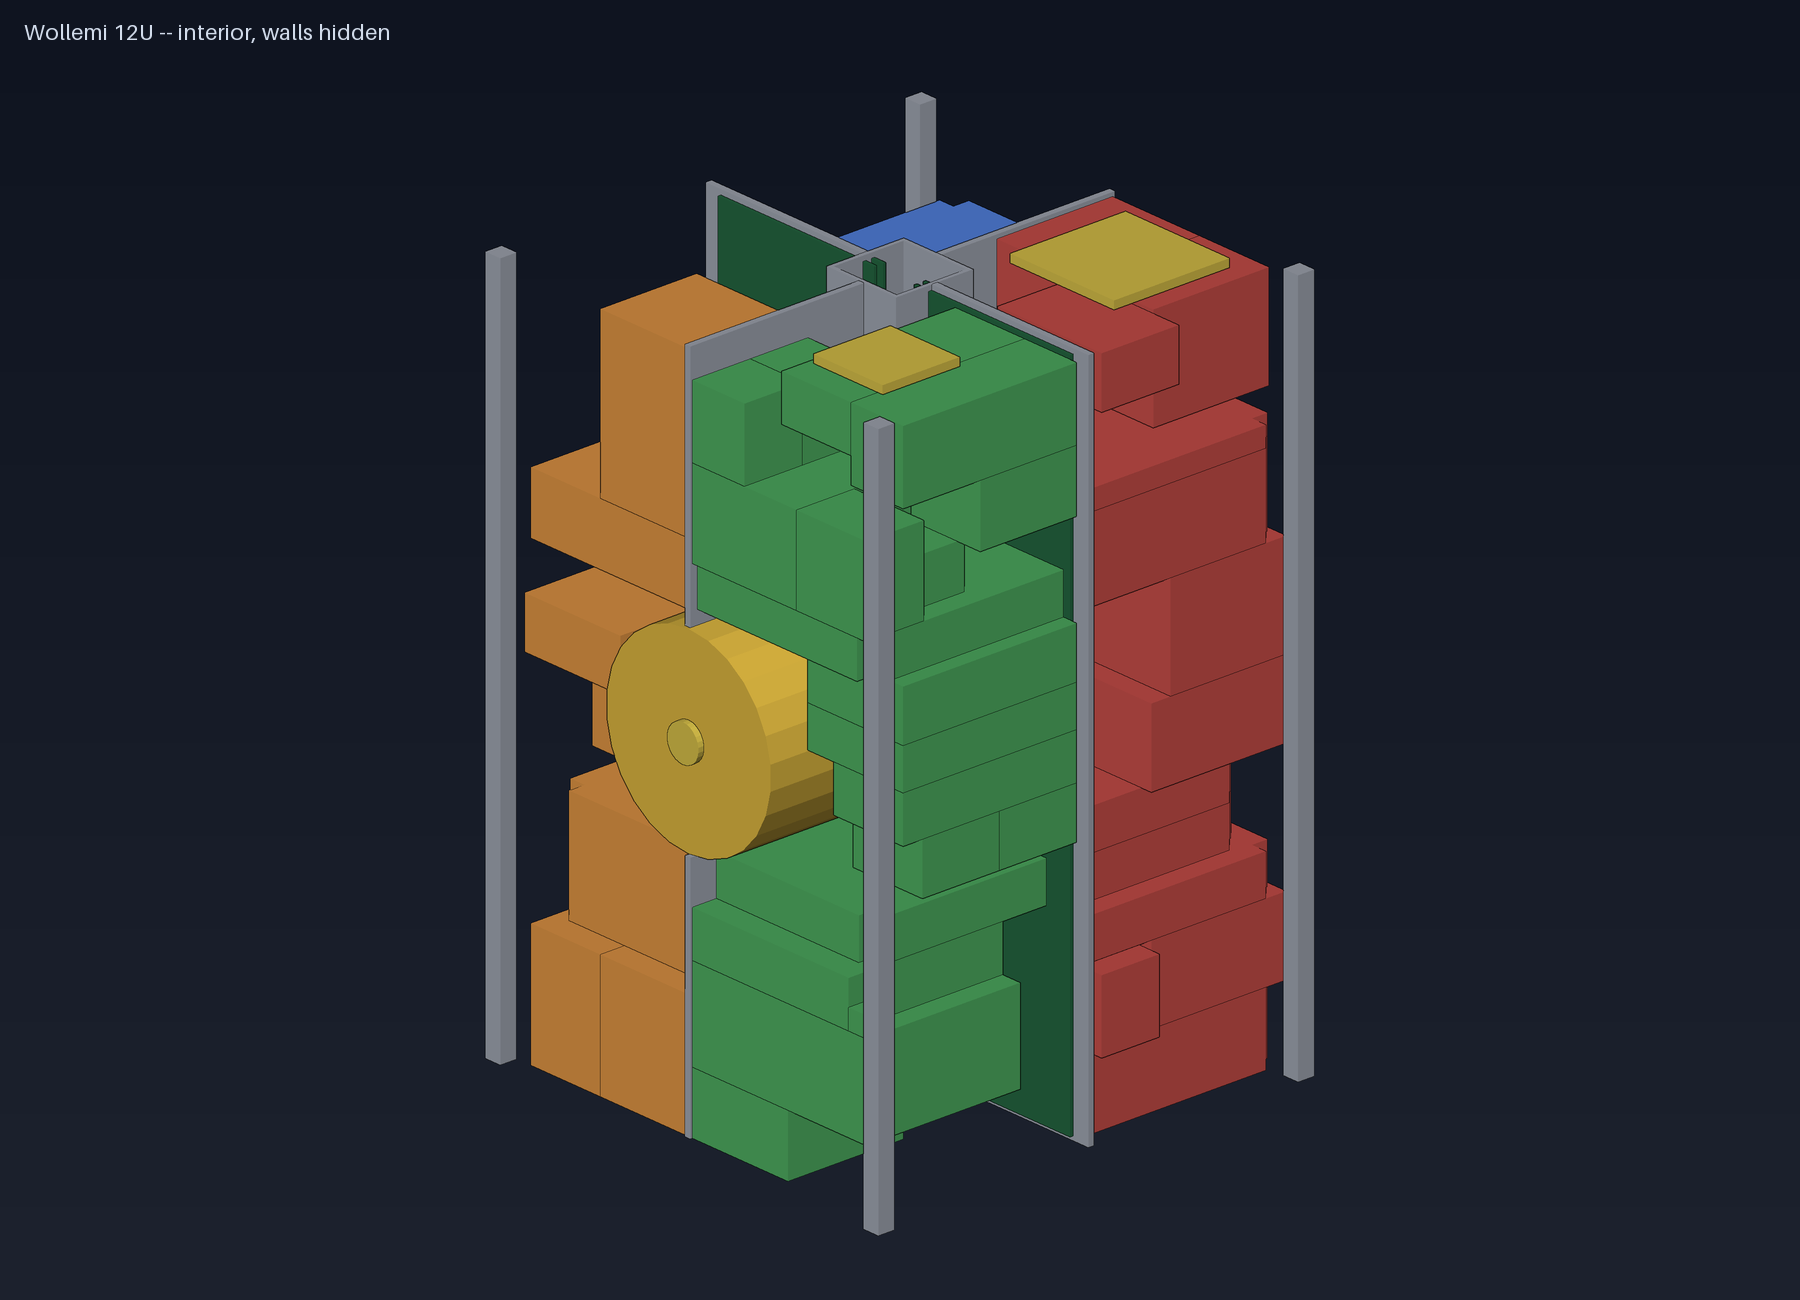
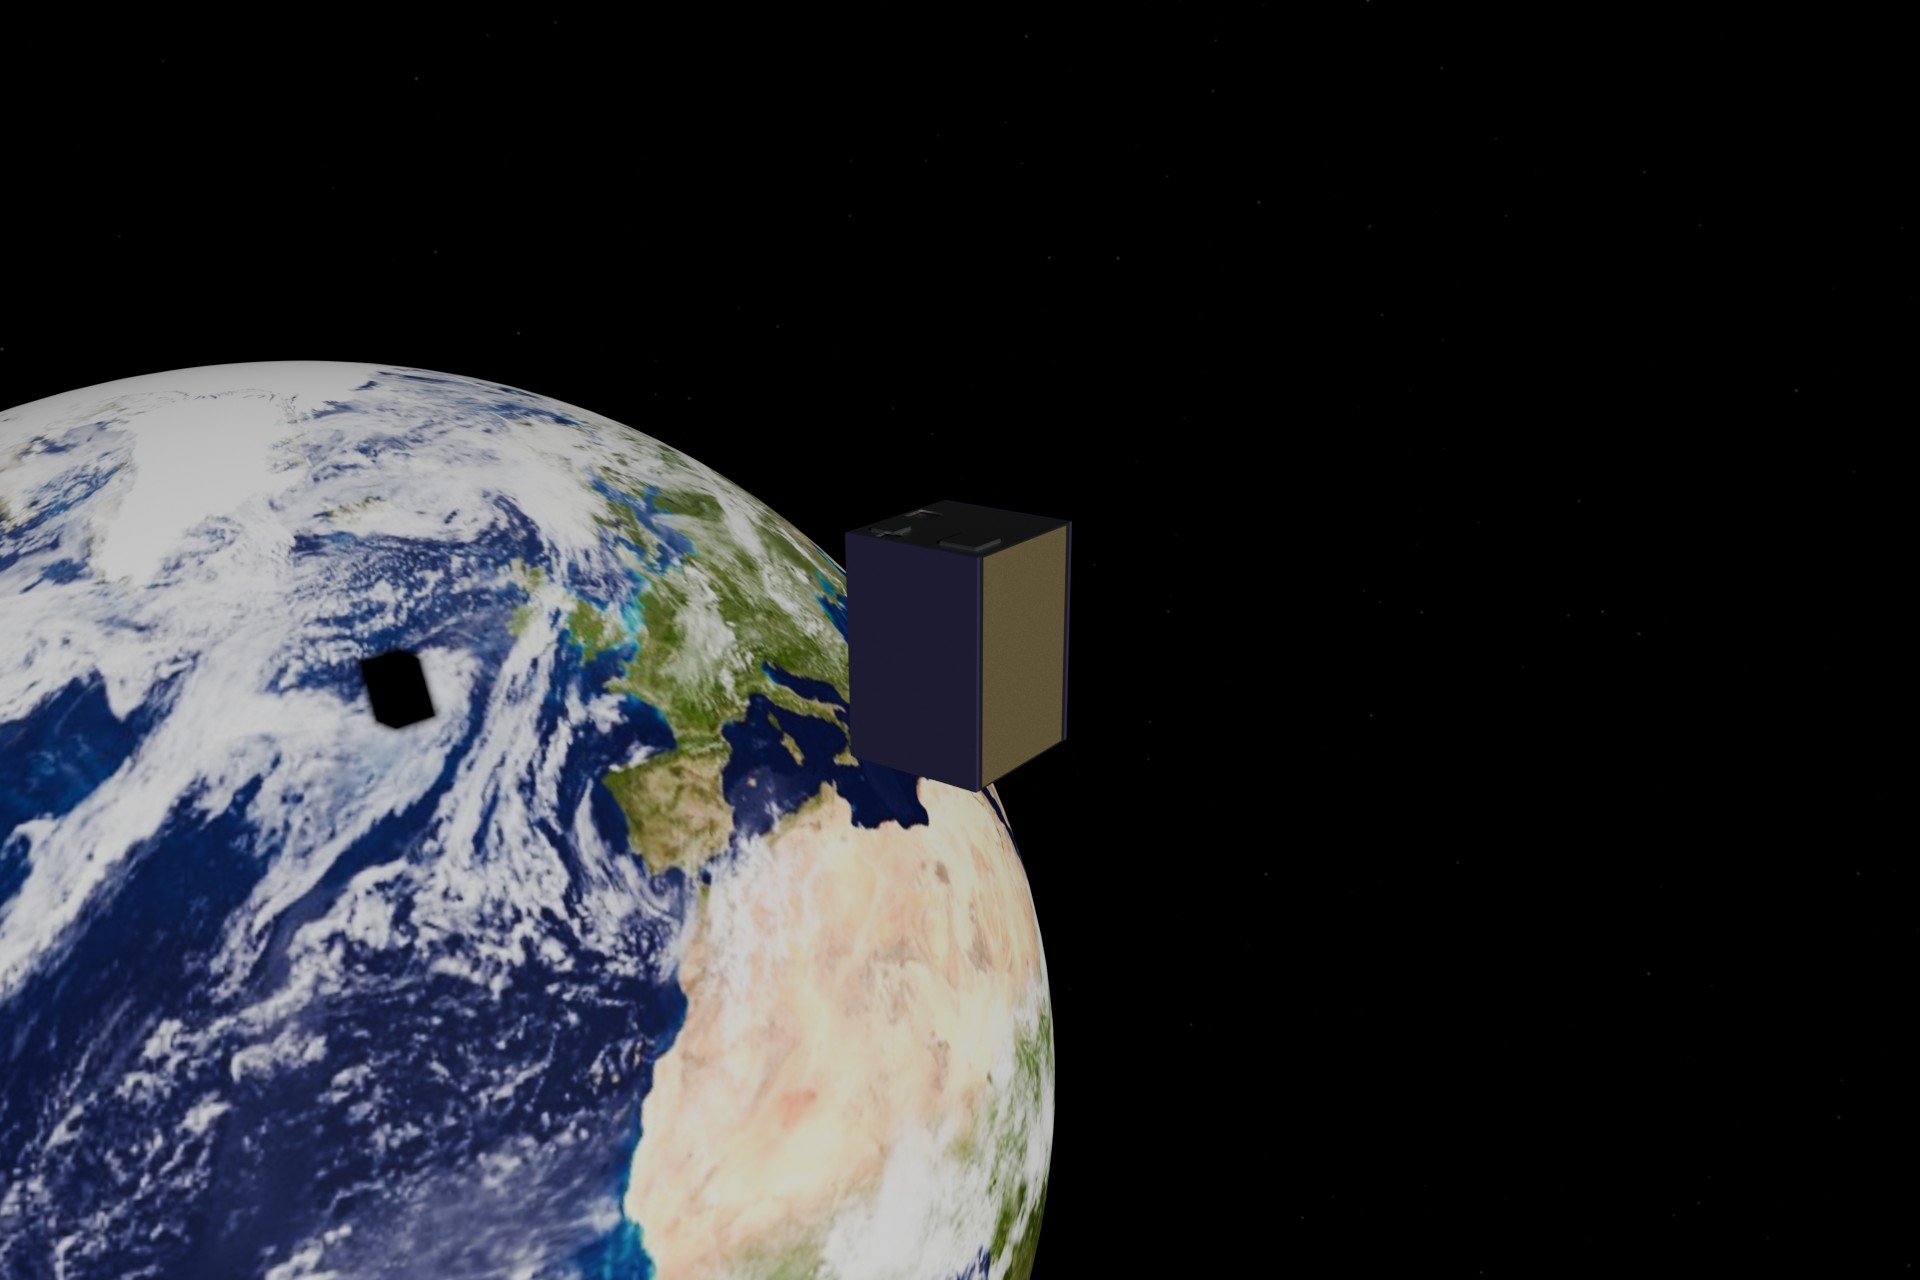
궤도를 돌리려면 드래그하고, 스크롤하여 확대/축소하려면 한 번 클릭하세요 -- 이것은 사진이 아닌 실제 파라메트릭 CAD 모델입니다.
슬라이드웨어 없음: 이 쪽의 모든 렌더링, 도면 및 숫자는 하나의 실제 확인된 모델에서 나옵니다. 변경하면 쪽도 함께 변경됩니다.
Wollemi는 개방형, 모듈형, 장수명 12U 과학 관측소 및 참조 플랫폼입니다. 이는 수십 년에 걸친 우주 기상, 방사선 및 지구 관측 데이터를 생성하고, 궤도에서 견고한 전자공학 및 소프트웨어를 시연하며, 누구나 재사용할 수 있도록 디자인, 데이터 및 도구를 공개합니다.
장기 기록 데이터: 자기장, 고에너지 입자, 태양 X선/자외선, 총 태양 복사량, 방사선량, 플라즈마, VLF, 감마선 폭발.
5m 유형 이미징 망원경, 동일 광학계를 공유하는 초분광 장면, 열적외선, 광각 야간 영상.
다양한 컴퓨팅 계열과 플래시 메모리 유형의 연도별 방사선 거동을 공개 오류 데이터와 함께 발표합니다.
버스, 셀 그리드, 백플레인, 프로토콜 및 툴링은 한 번 설계하고 재사용됩니다. 새로운 임무는 재설계가 아니라 구성 변경과 새 카드 추가입니다.
하드웨어는 CERN-OHL-S-2.0, 소프트웨어는 Apache-2.0, 문서는 CC-BY-4.0에 따라 발행되었으며 나머지 디자인과 함께 재사용 가능합니다.
계층적 생존 아키텍처: 비콘과 감독자는 배터리보다 오래 지속되도록 설계되었고, 배터리는 무거운 컴퓨팅보다 오래 지속되도록 설계되었습니다. 이는 단일 실패 지점이 아닌 점진적 저하를 의미합니다.
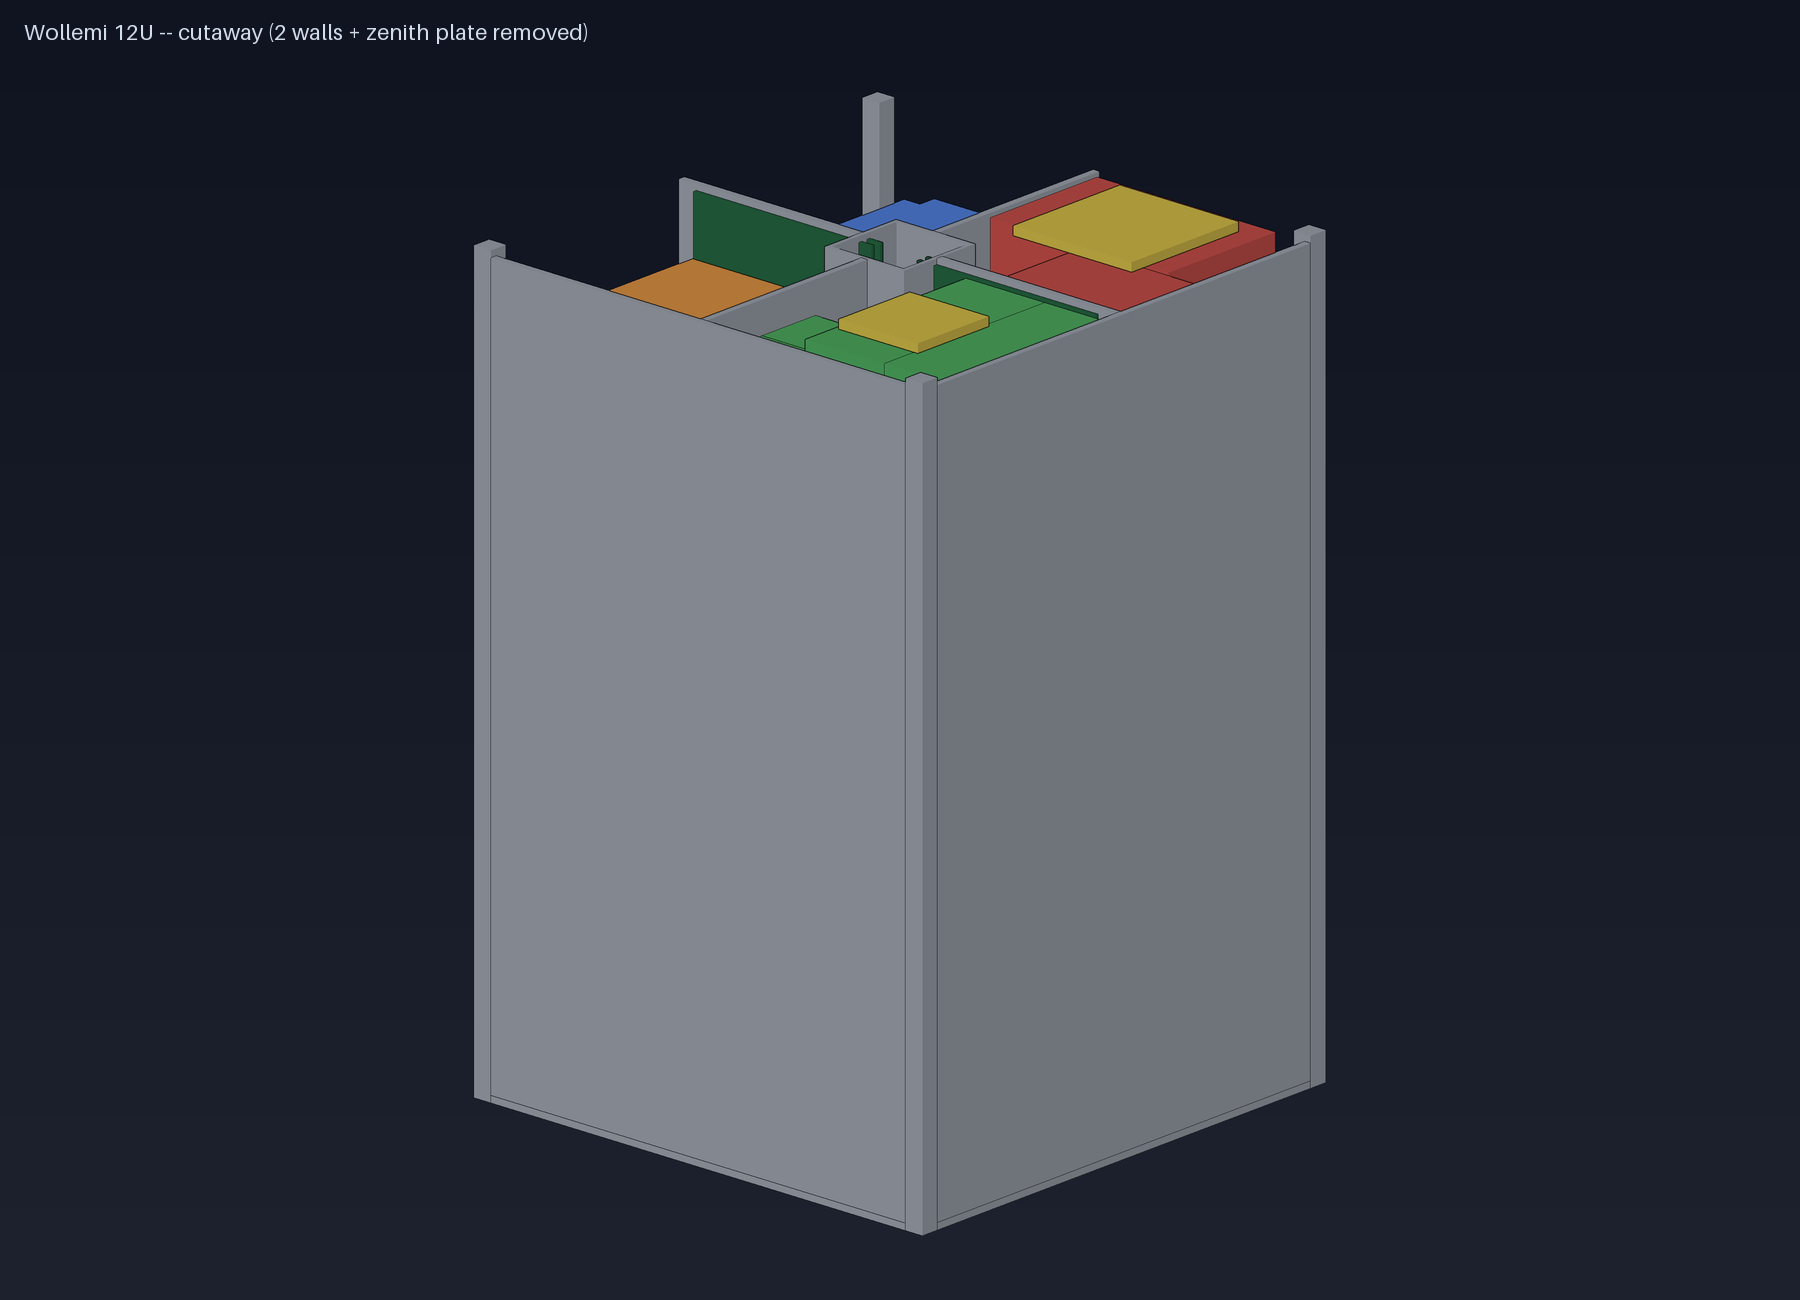
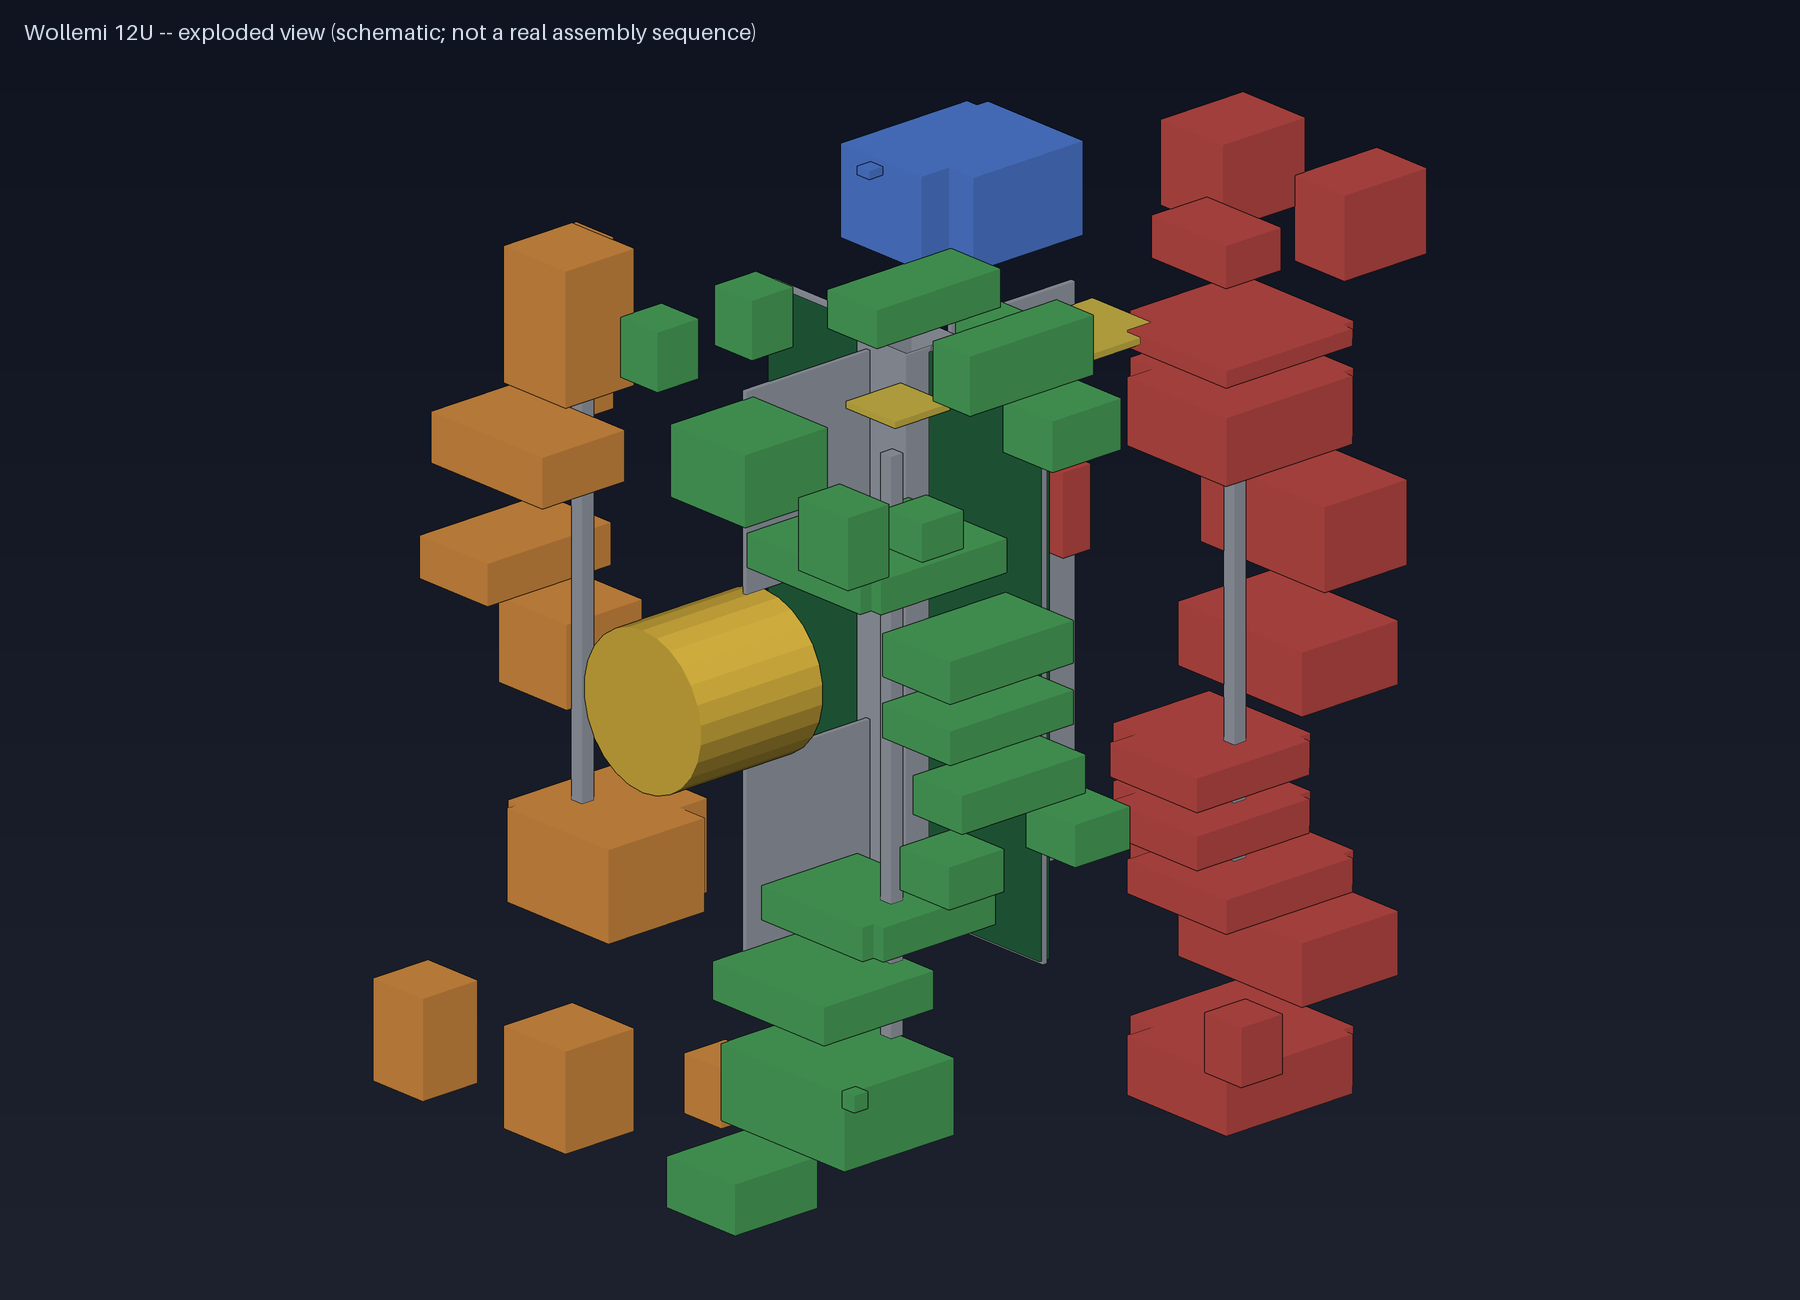
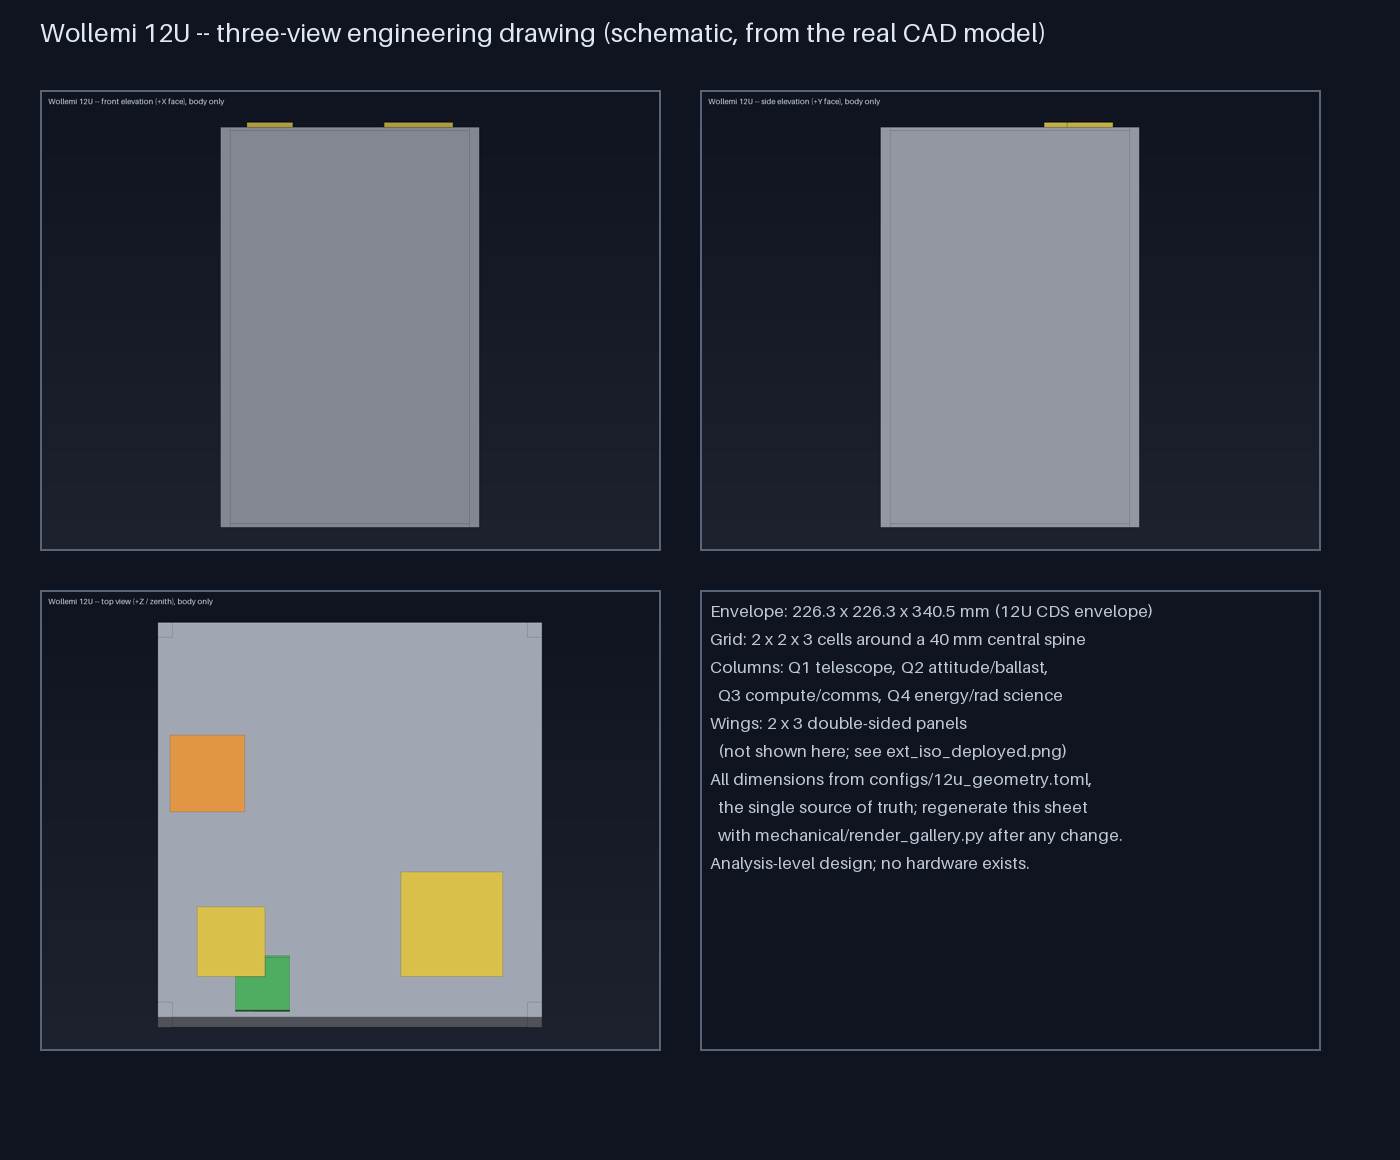
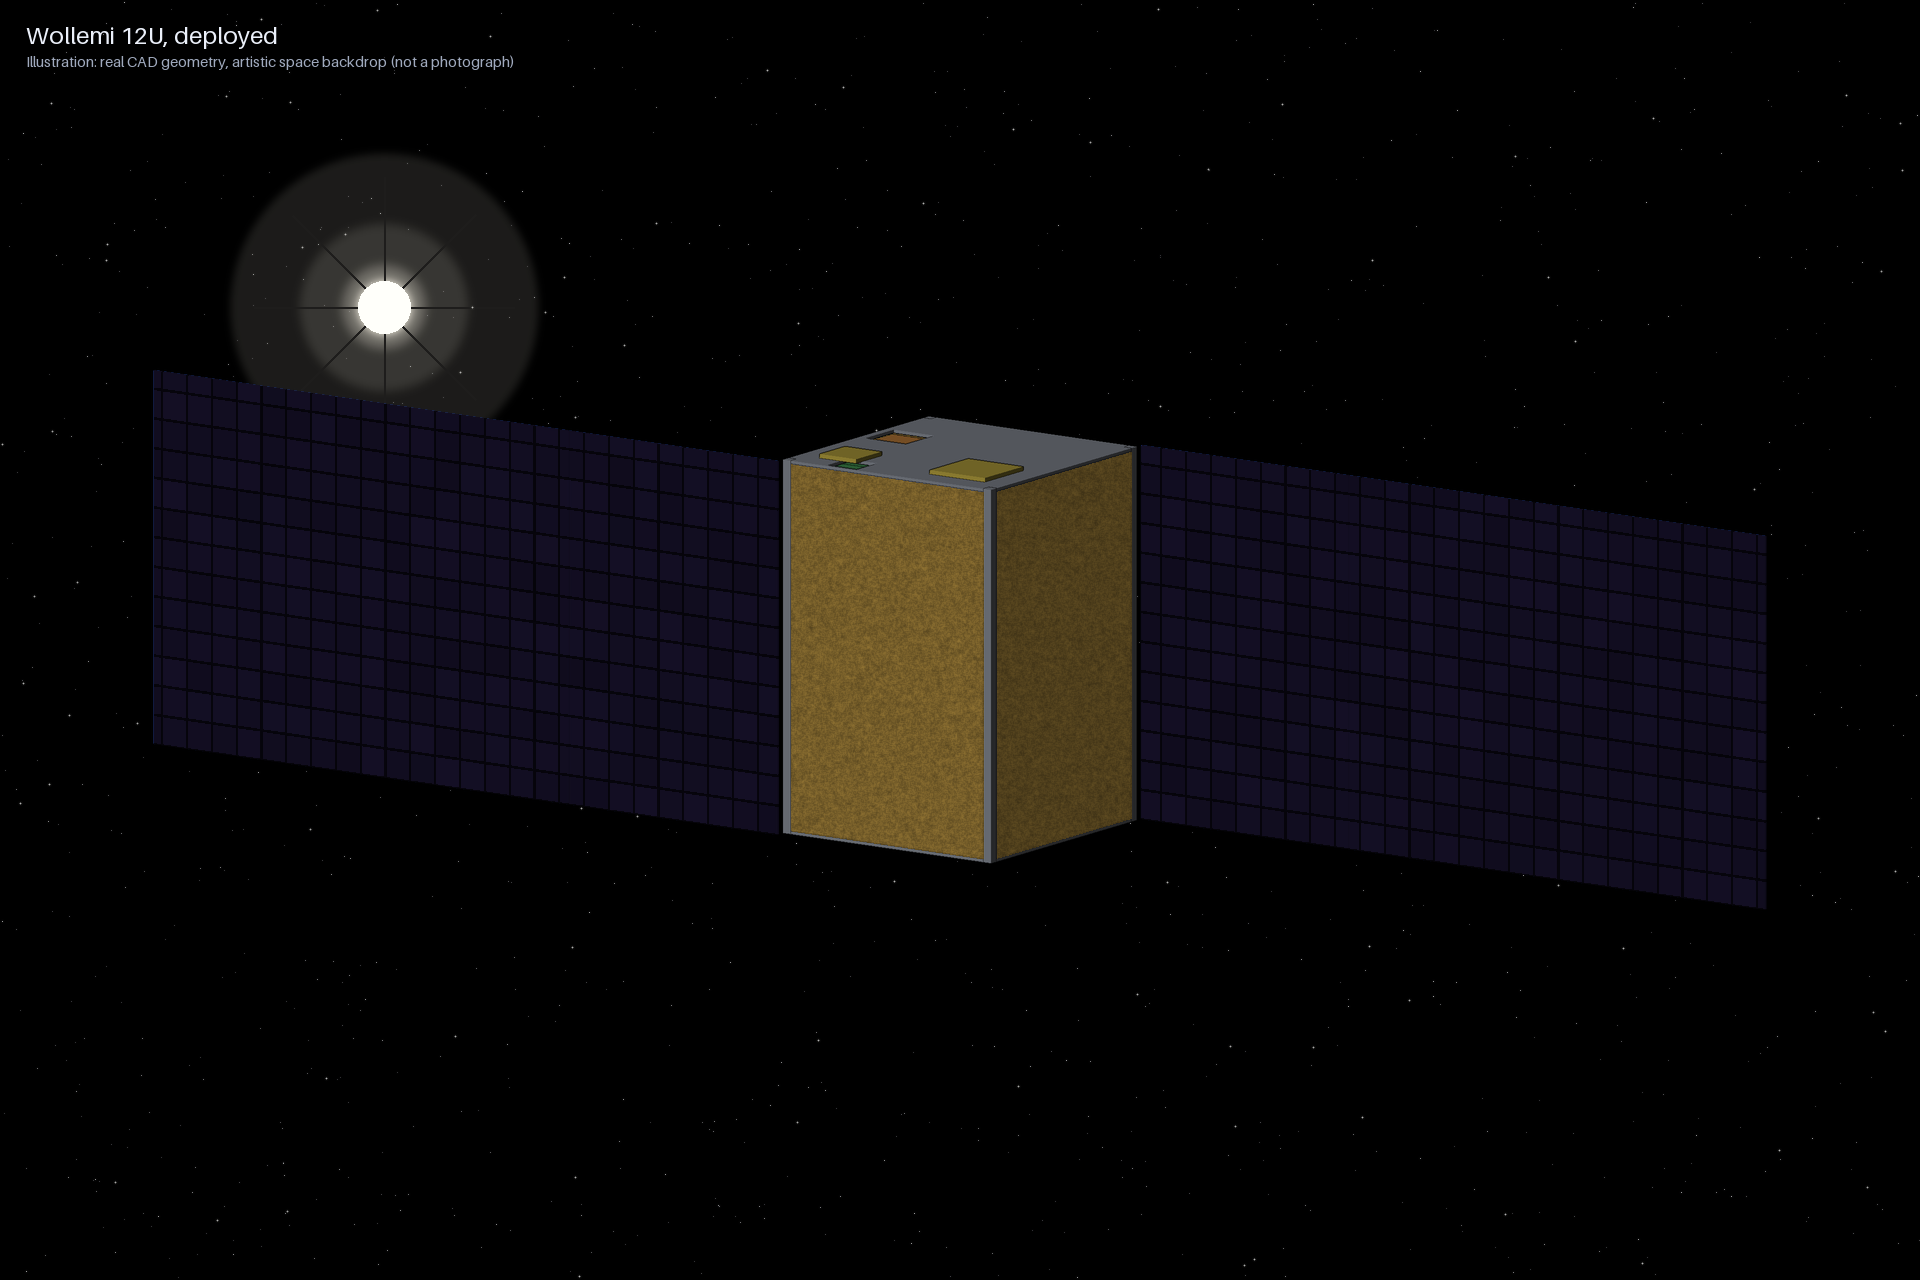
아래의 모든 이미지는 실제 파라메트릭 CAD 모델에서 직접 렌더링되었습니다.mechanical/wollemi_cad.py, build123d/OpenCascade)는 개념 스케치가 아니라 -- 질량, 간섭 및 구조 검사가 실행되는 동일한 모델입니다.
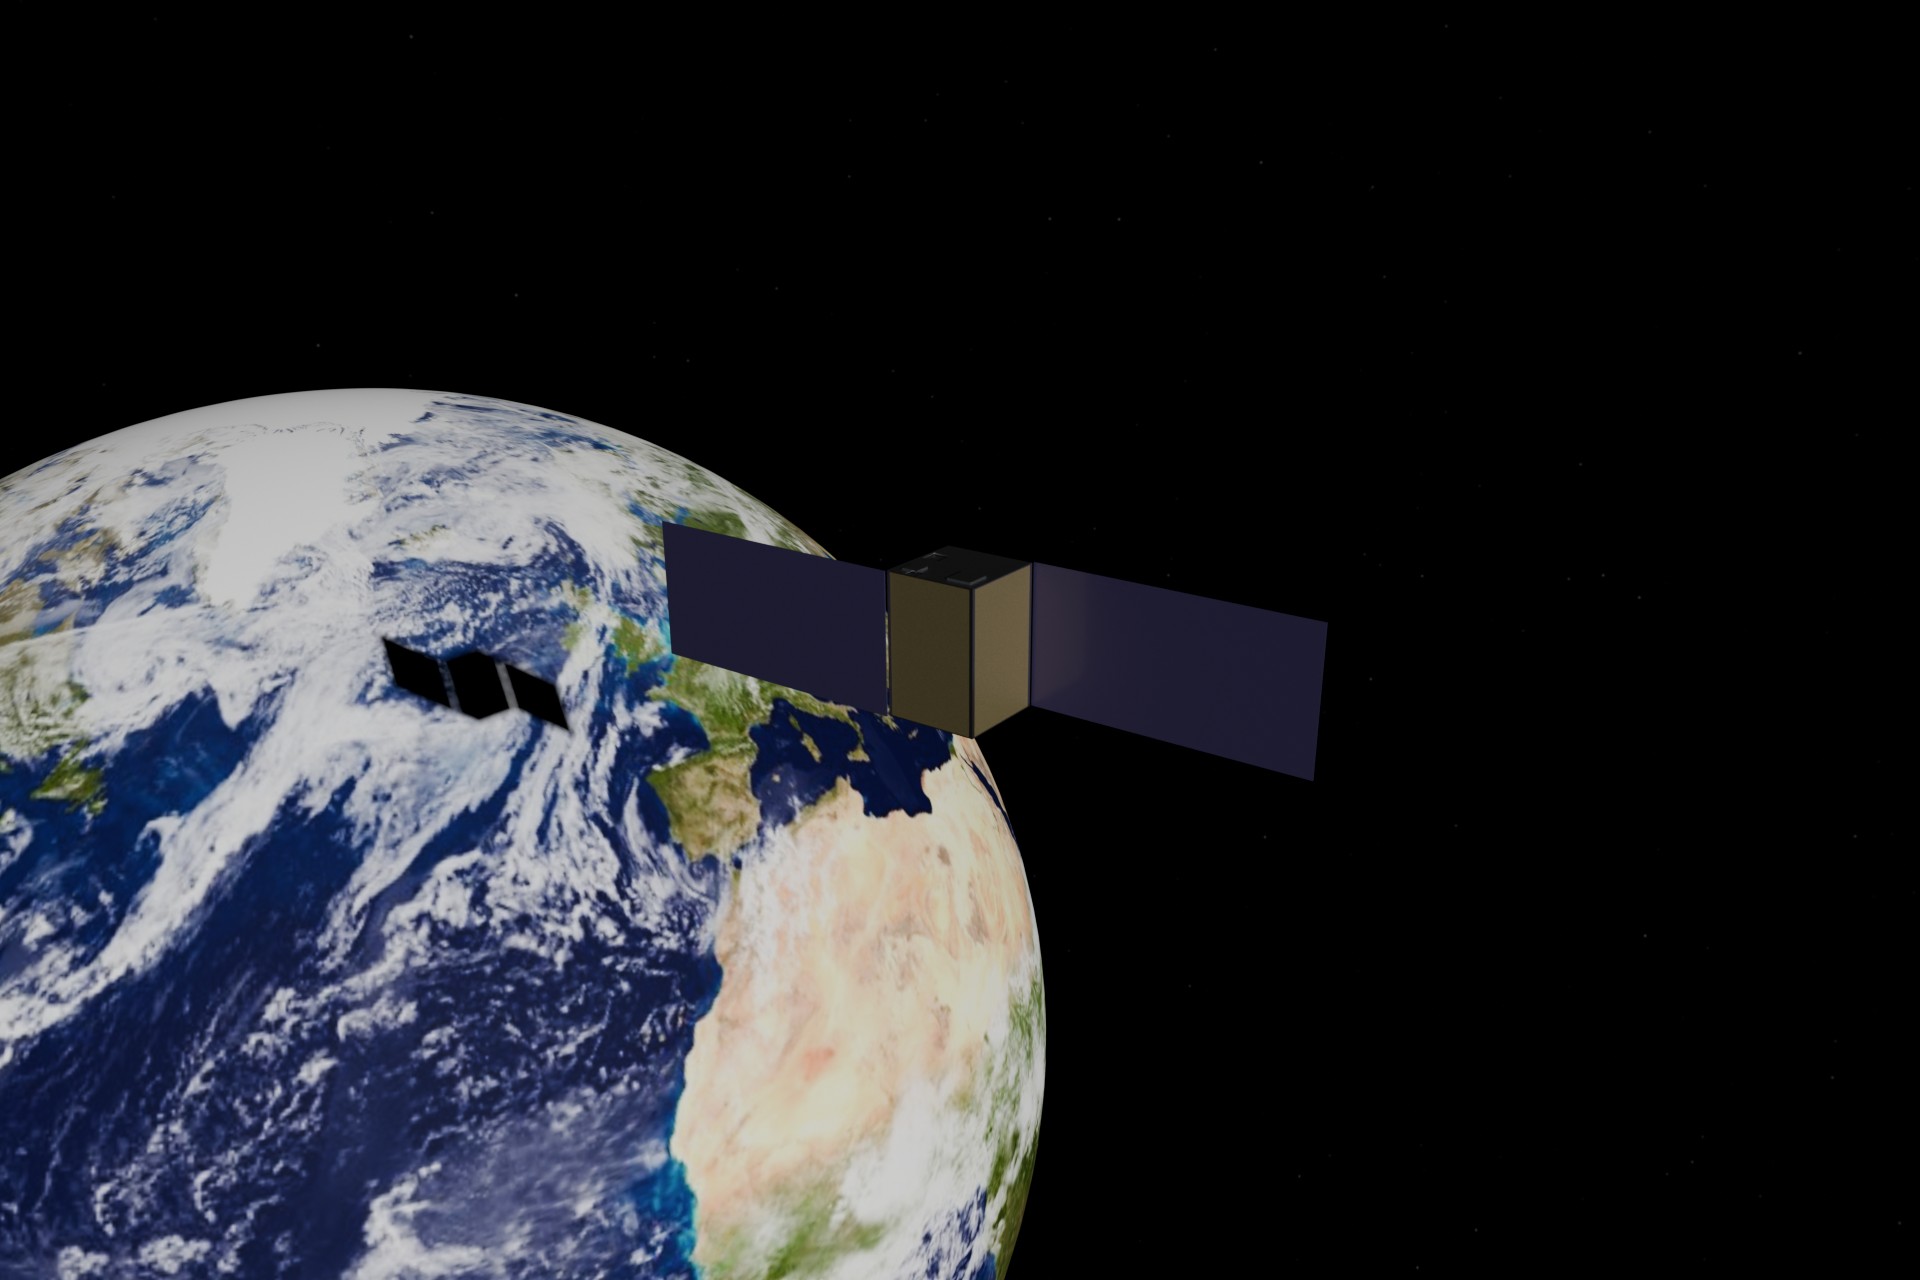
우주선은 실제 CAD 형상(`mechanical/wollemi_cad.py`)이며, 실제 NASA 블루 마블 지구 사진을 사용하여 실제 경로 추적기(Blender/Cycles)로 렌더링됩니다. 태양 전지판 및 MLI 포일 표면 재질은 예시적인 것이고 별자리는 절차적이지만, 조명과 기하학은 손으로 그린 것이 아니라 물리적으로 시뮬레이션되었습니다.
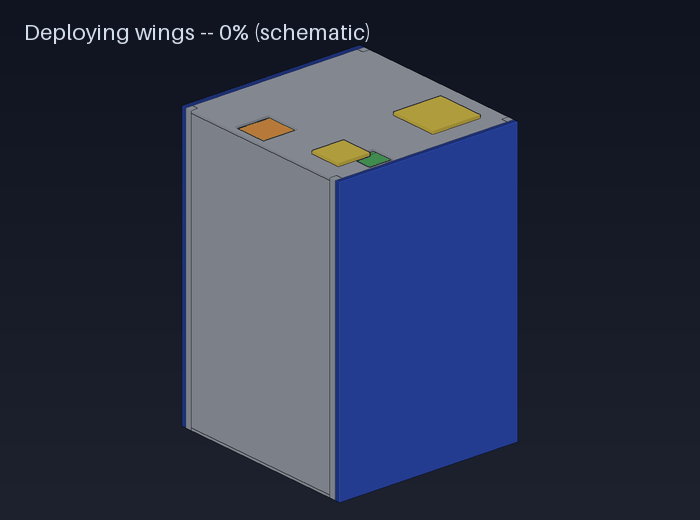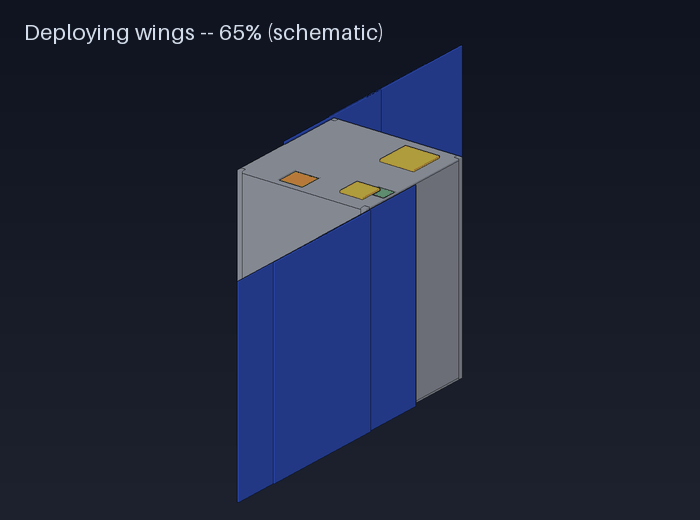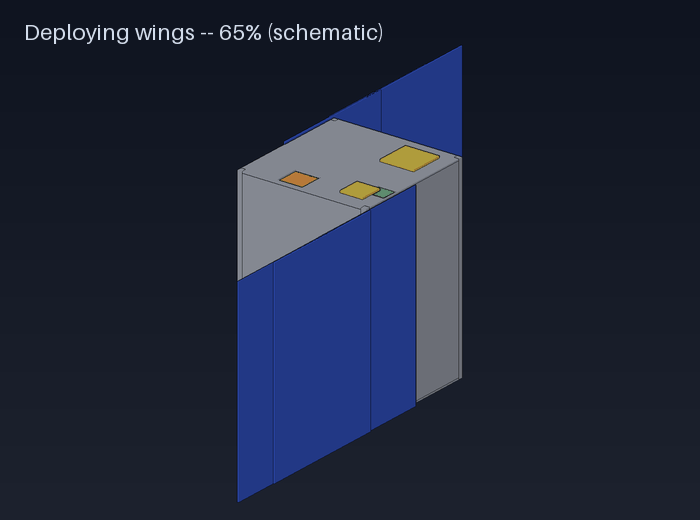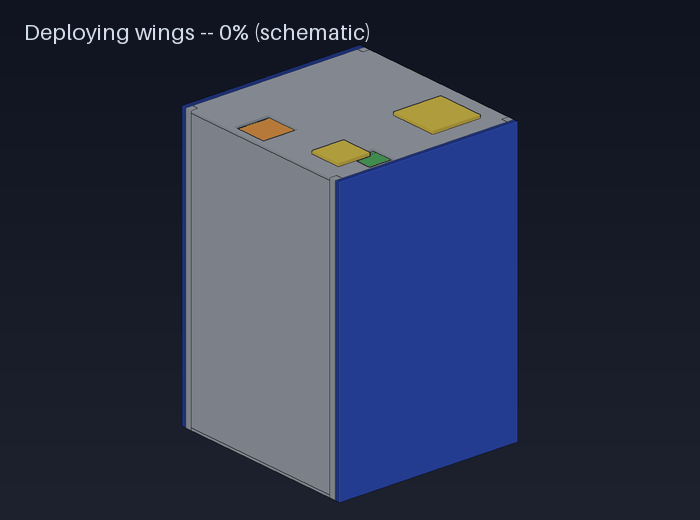
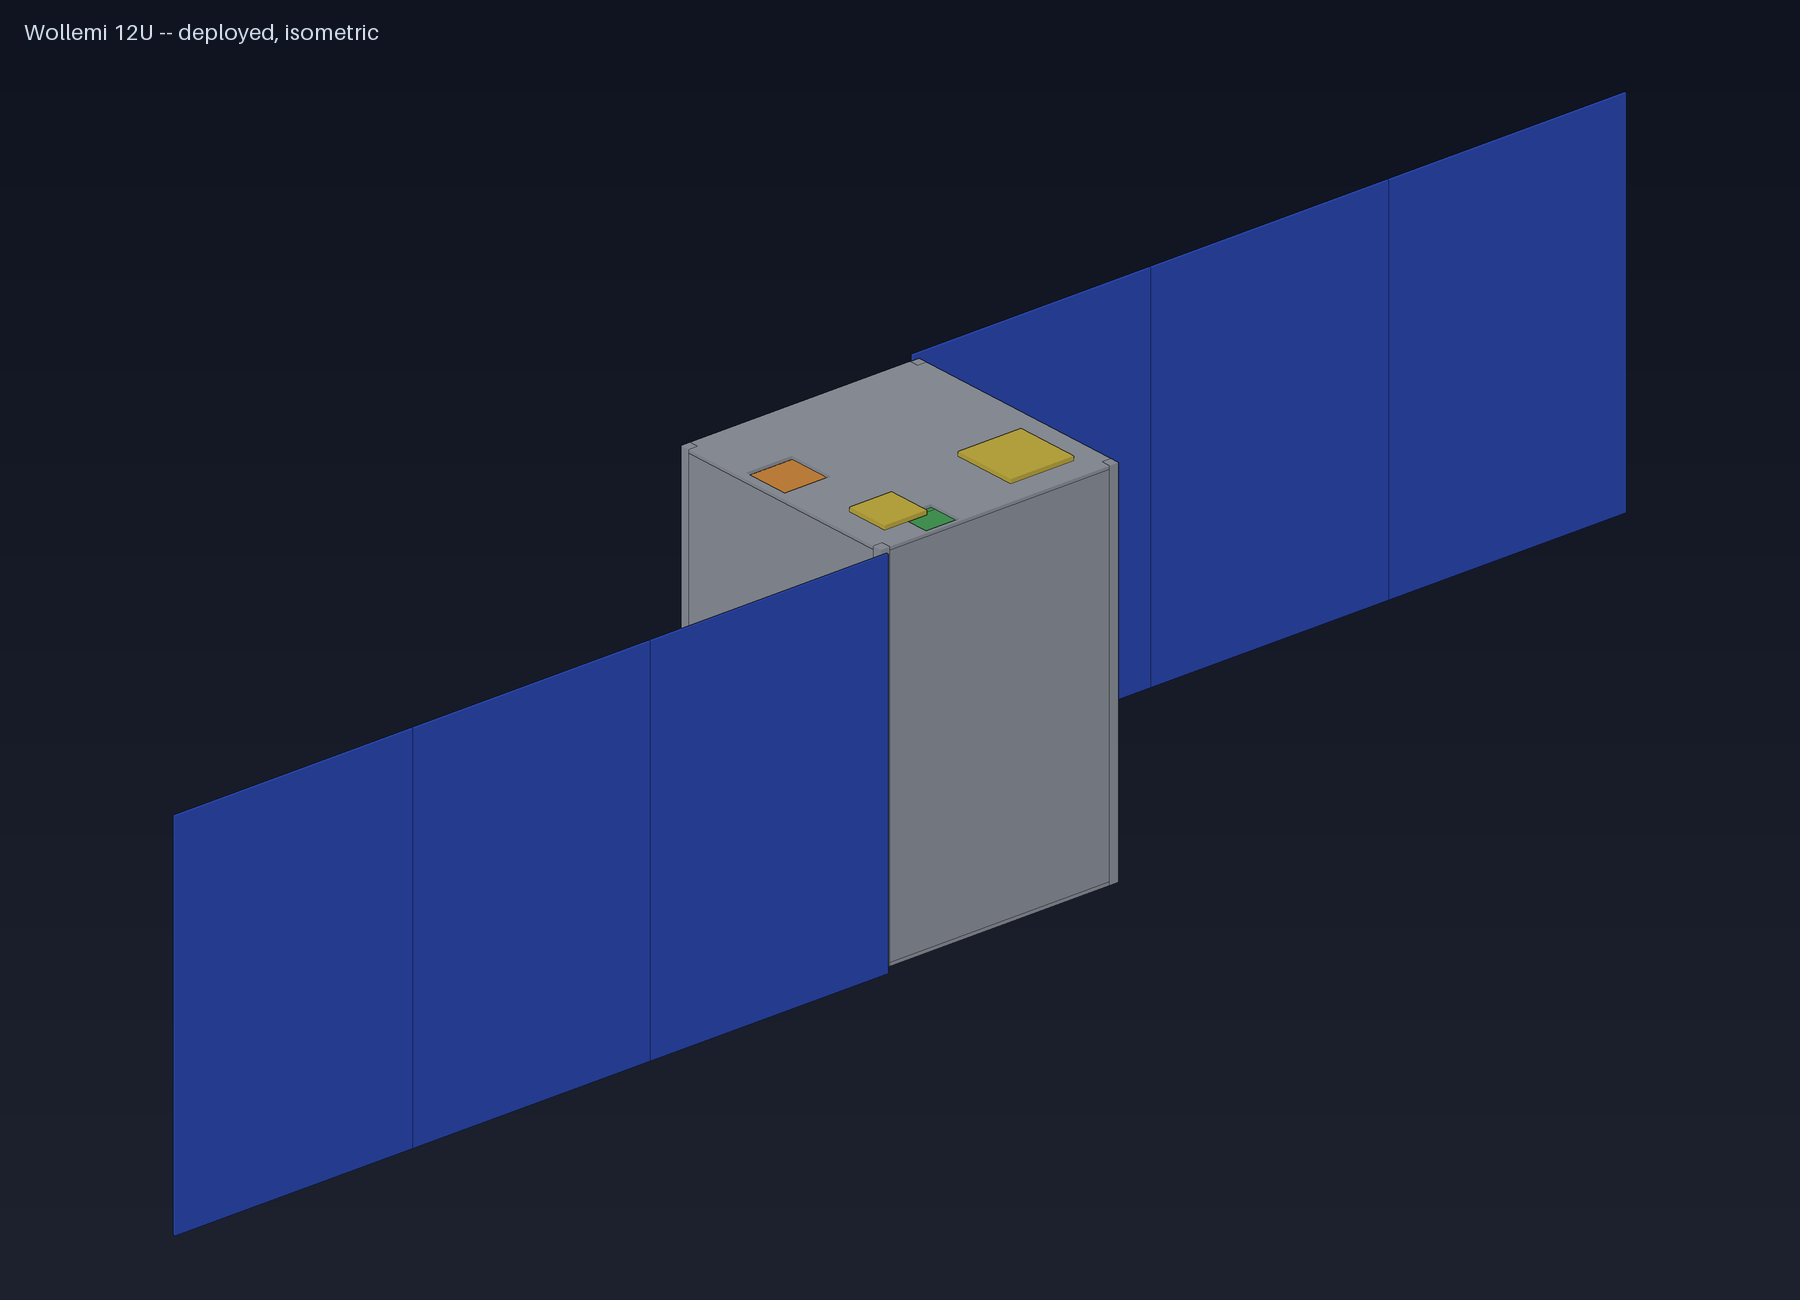
수납된 발사 구성에서 완전히 전개되는 날개의 개방을 보여주는 개략도. 힌지/아코디언 메커니즘 자체는 아직 설계되지 않았습니다. (아래 열린 항목 참조), 따라서 이 애니메이션은 실제 메커니즘을 시뮬레이션하는 것이 아니라 각 패널의 수납 및 전개된 면적을 보간합니다. 이는 개념을 전달하기 위한 것이지 검증하기 위한 것이 아닙니다.
각 날개는 세 개의 양면 패널(양쪽 면에 셀이 있음, 선호되는 새벽-황혼 궤도가 태양을 항상 한쪽이 아닌 날개 법선 축에 두기 때문에 필요함)을 지니고 있습니다. 스택당 6개의 하향 지지대가 발사 구성 진동 모드를 라이드셰어 최소치보다 편안하게 높게 유지합니다.
| 배포된 범위 | 끝에서 끝까지 약 2.1m |
|---|---|
| 패널 수 | 날개 2개 × 패널 3개, 양면 |
| 보관된 돌출부 | 큐브샛 디자인 사양 레일 엔벨로프 내 |
| 방출 메커니즘 | 번 와이어, 세 개의 독립적인 억제기 |
| 양식 | 12U 큐브샛 외피, 중앙 스파인 주위 2×2×3 셀 그리드, 노치 처리된 100×100mm 카드 |
|---|---|
| 질량 / 동력 | 24kg 예산 중 약 16.8kg; 58W 태양 편향, 28W 회전, 3W 안전 모드 부하 |
| 과학 페이로드 | ~26개 기기: 5m 유형 망원경 + 초분광(공유 광학), 열적외선, 자기계측기, 입자 분광기, X선/UV 모니터, 총 태양 복사 에너지, VLF/ELF, 감마선 폭발 계수기, 방사선 선량계, SEU/플래시 실험 |
| 계산하다 | MSP430FR 슈퍼바이저, 2×STM32H7 비행 컨트롤러, 대용량 메모리 장치 (8×128GB, 6+2 지우기 코딩), 라즈베리 파이 CM5, NVIDIA Jetson Orin Nano |
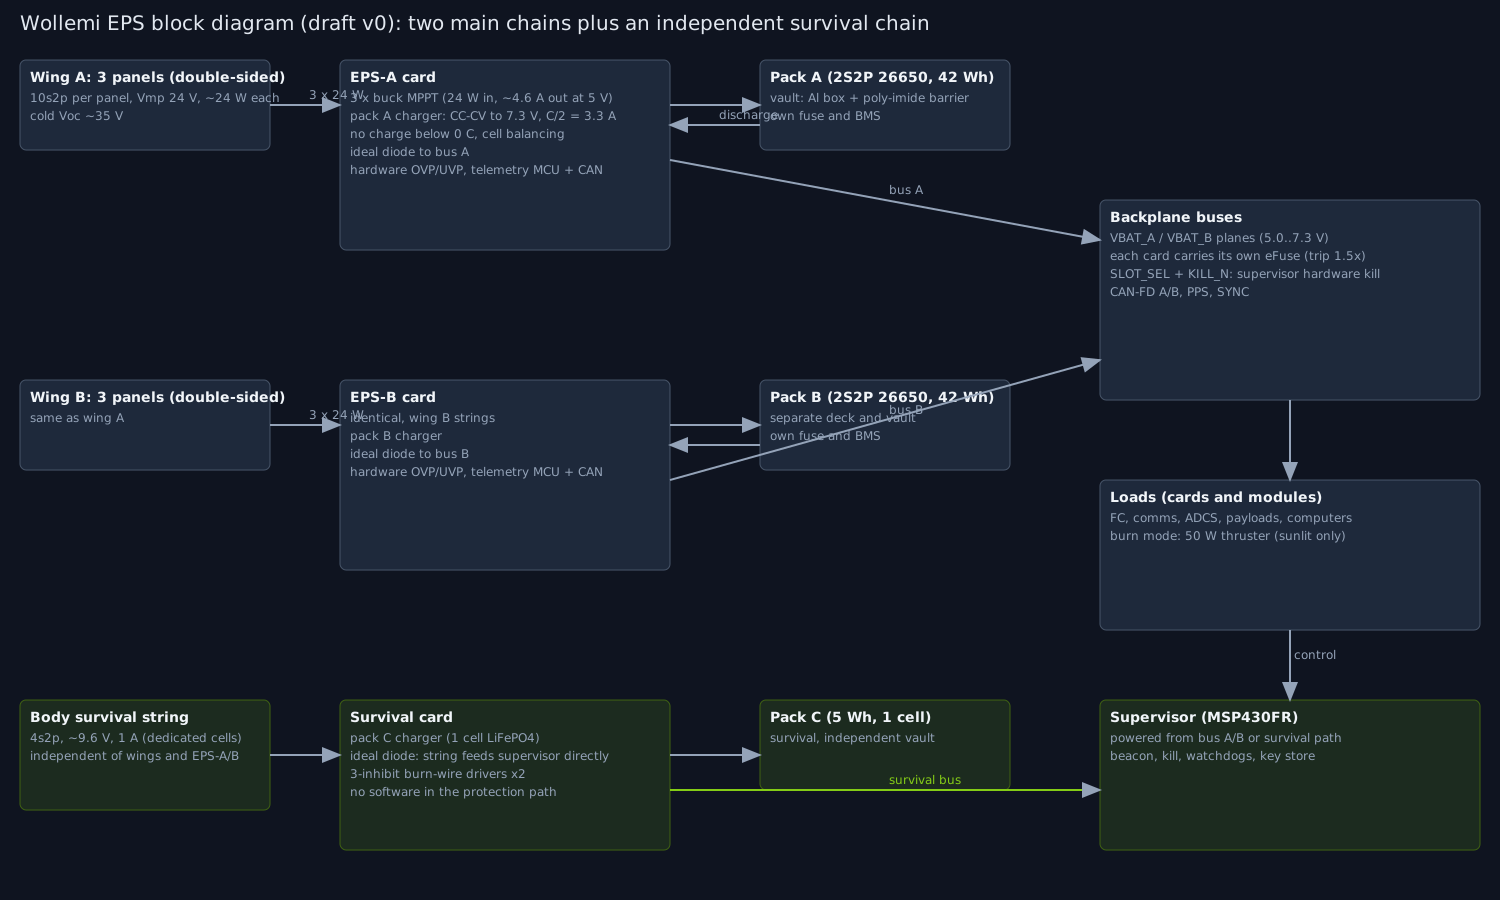
| 힘 | 두 개의 독립적인 LiFePO4 체인(A/B)과 완전히 독립적인 생존 체인, 하드웨어 전용 보호(트립 경로에 MCU 없음) |
| 추진 | 중앙선에 위치한 아이오딘 전기 격자 이온 추진기, 질량 중심을 통해 경사지게 배치; 약 570 m/s의 가용 델타-v, 수동 백업으로 항력 돛 |
| 통신 | UHF/LoRa 비콘 및 명령, S-밴드 과학 다운링크 (250 kbps–2 Mbps 적응형), Ed25519 서명된 원격 명령을 포함하는 CCSDS 우주 패킷 |
| 궤도 (선호) | 새벽-황혼 태양 동기, 약 700km -- 일식 순환 제거, 열 및 배터리 수명상의 이유로 선호됨 |
| 검증 | 47개 요구사항 추적됨; 대부분은 매 실행 시 자동으로 확인됨; 29개 물리적 테스트 계획됨 |
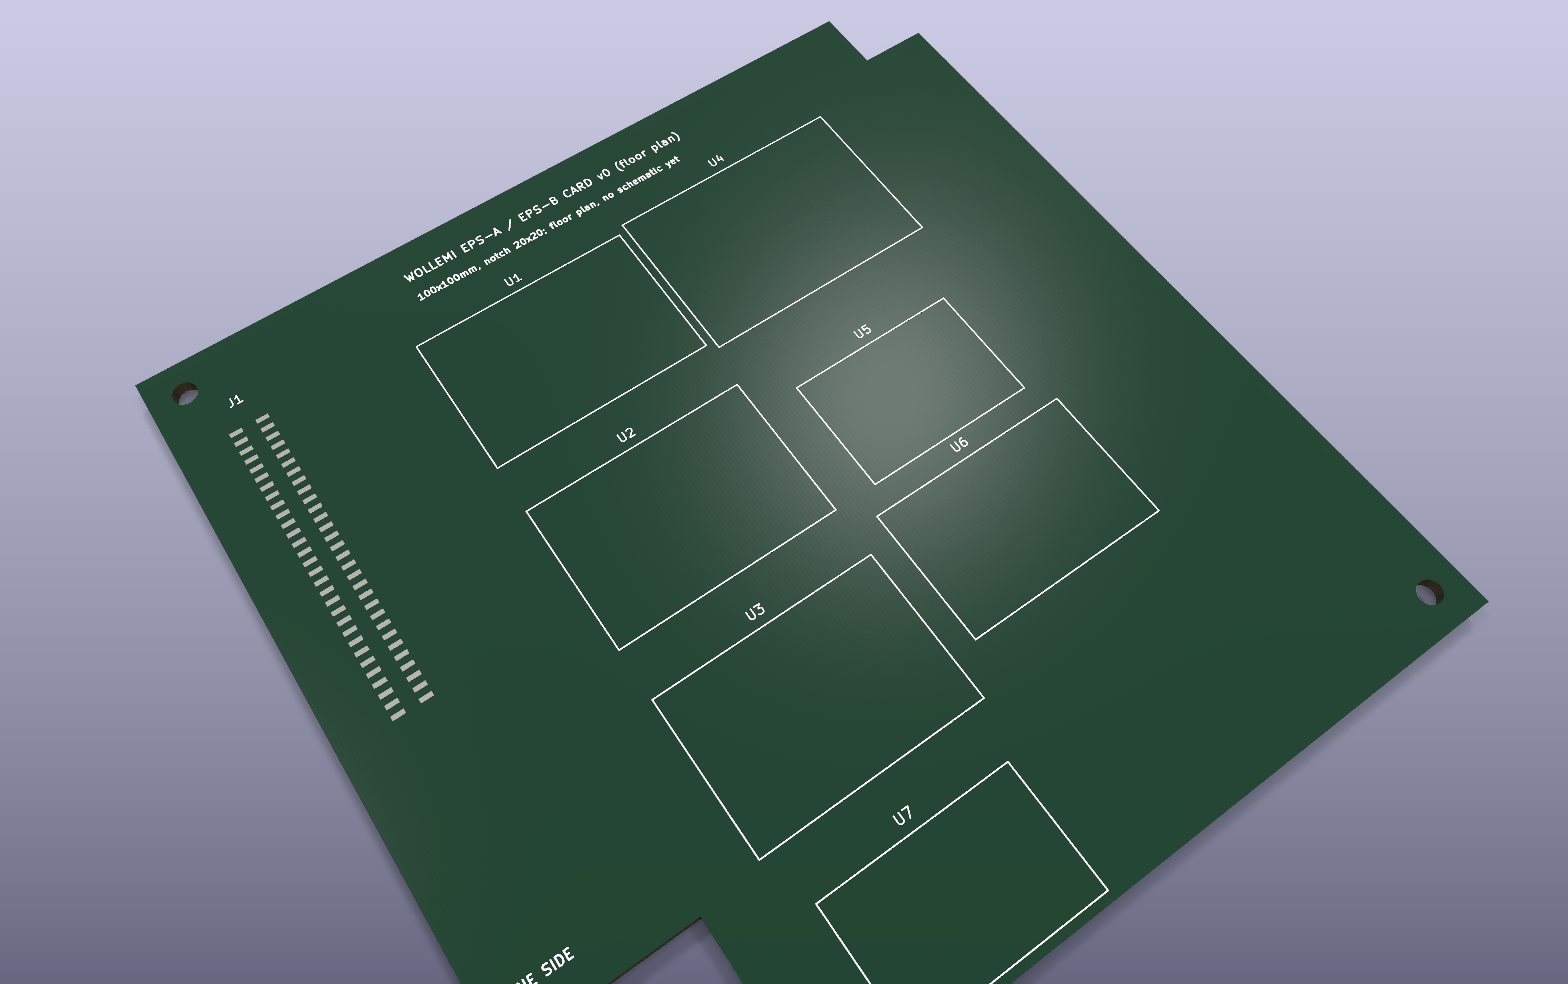
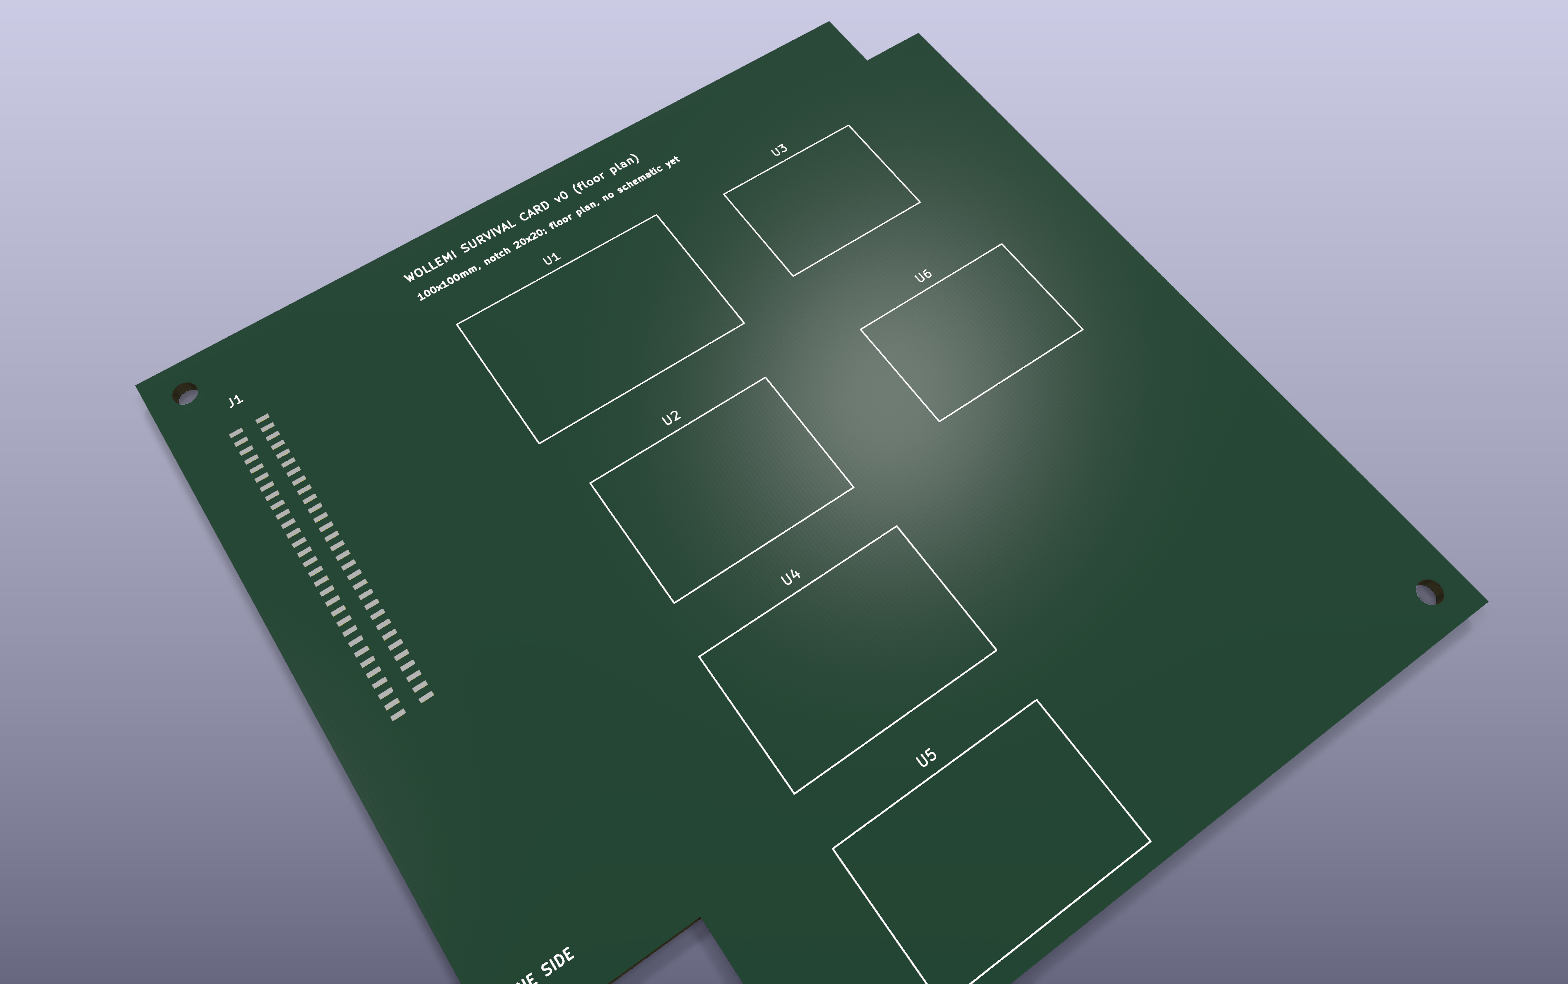
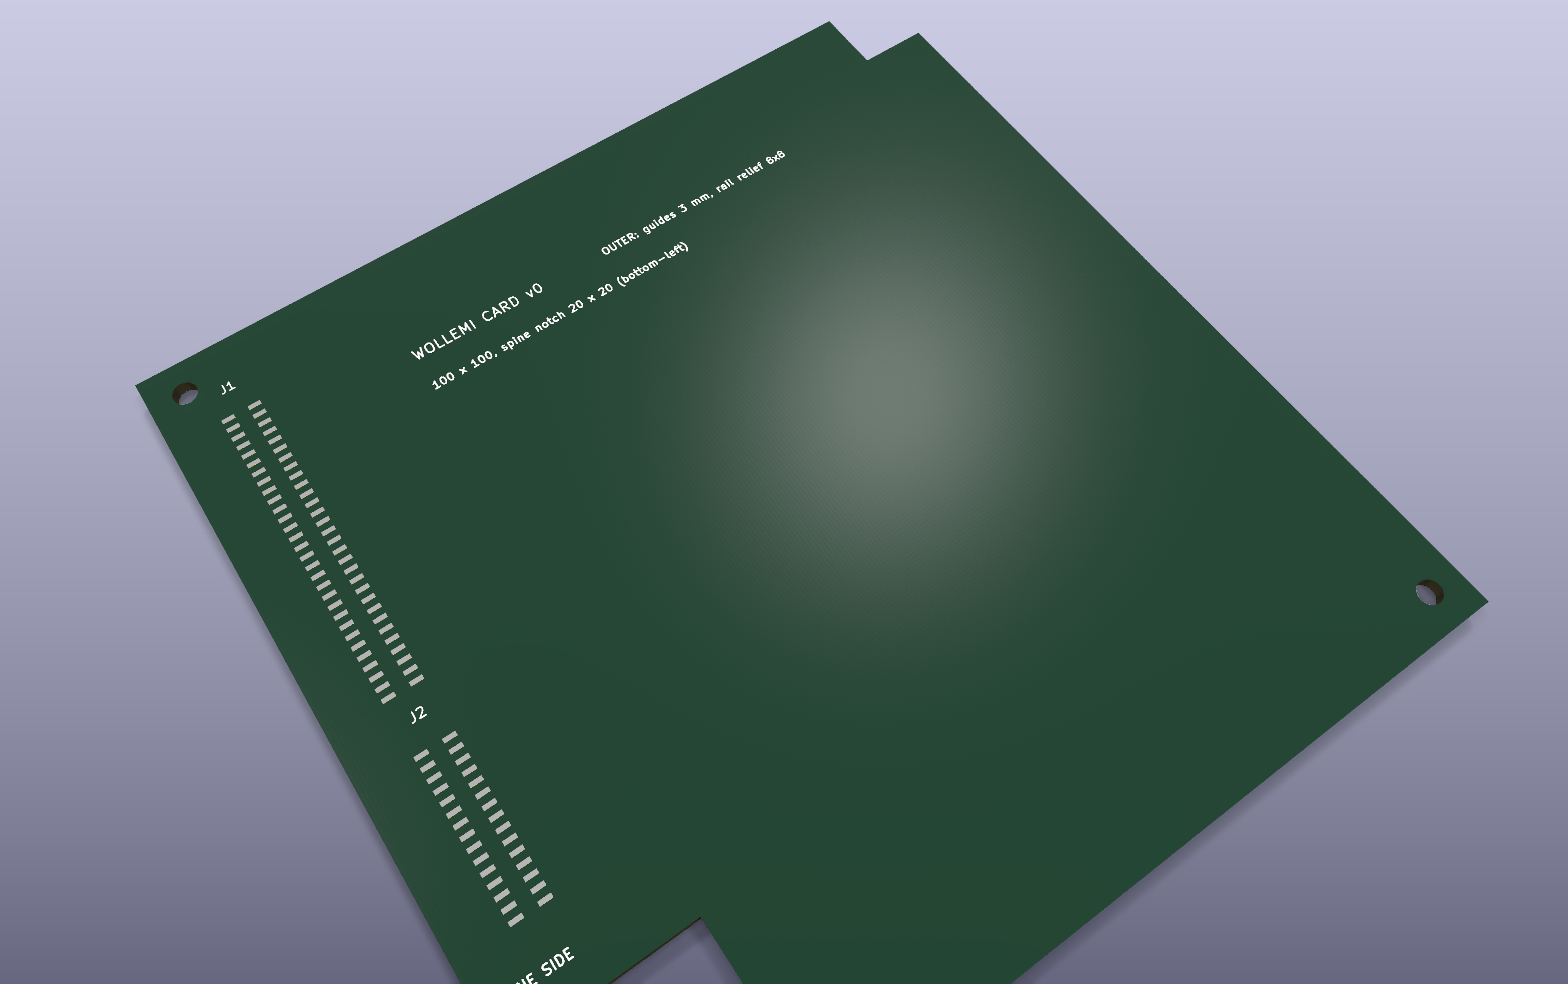
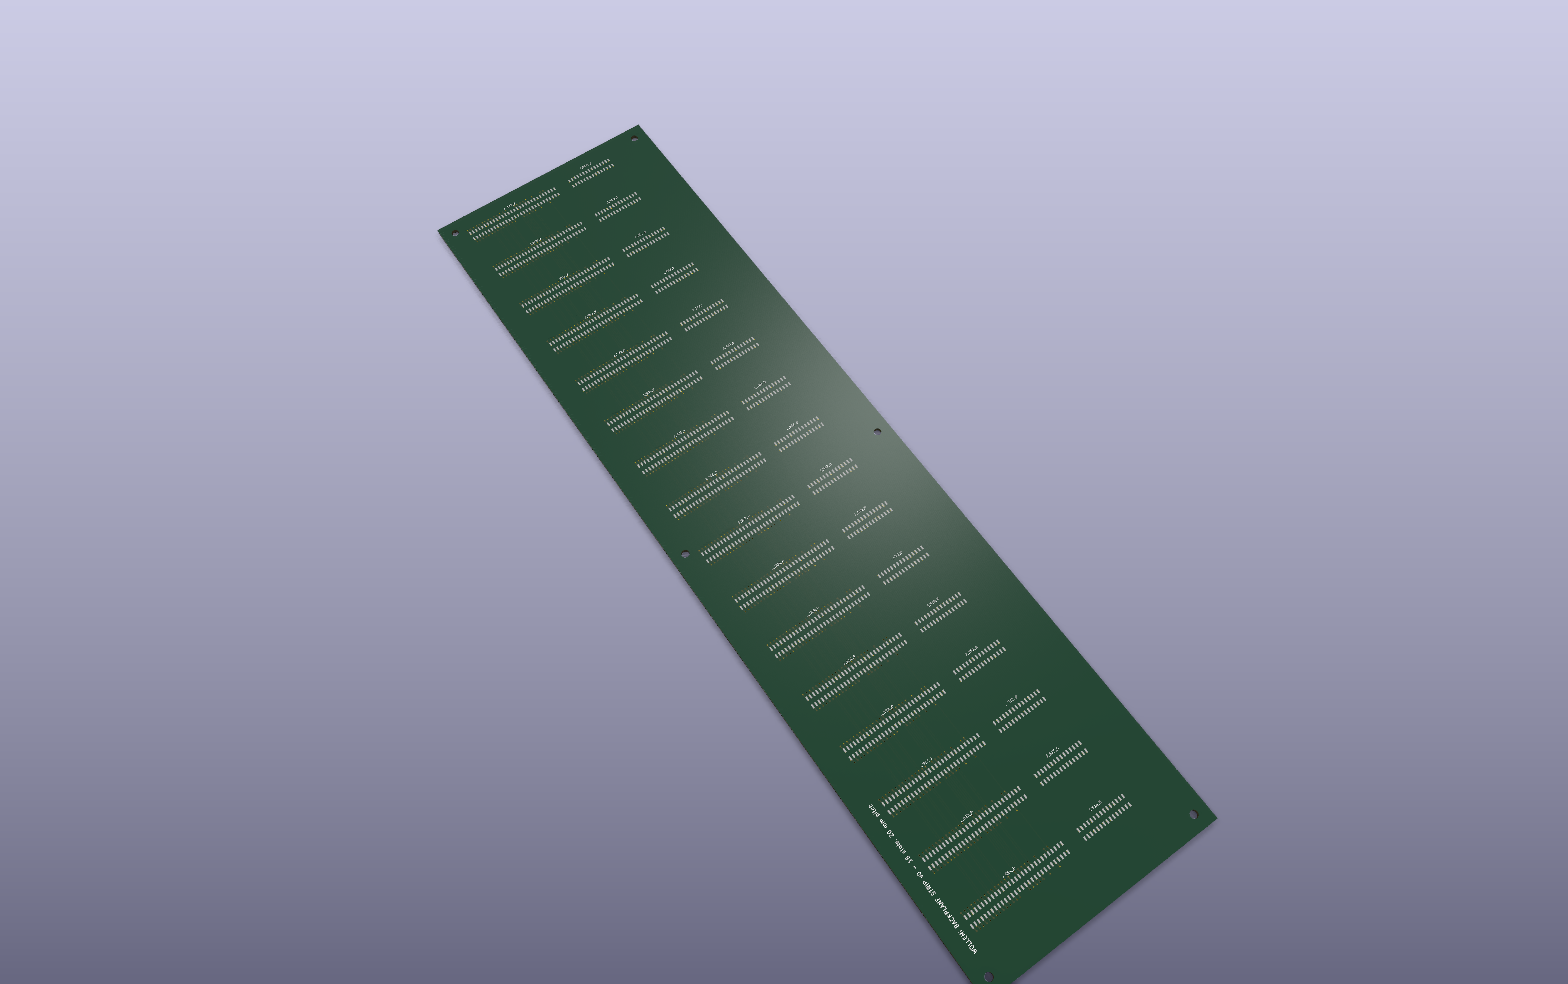
우주선은 카드 케이지 형태로 제작되었습니다: 동일한 100×100mm 카드가 수동 백플레인에 삽입되며, 기기/하위 시스템 그룹당 하나의 기둥이 있습니다. 아래의 모든 보드는 저장소에 있는 실제 KiCad 파일입니다. electronics/kicad/), DRC-clean, 동일한 것에서 생성됨 card_pinout.toml 커넥터 정의 인터페이스 문서는 다음으로부터 구축됩니다 -- 이것들은 배선되지 않은 회로도이며, 부품 배치가 들어맞는 것을 입증한 평면도입니다.
모든 카드는 하나의 커넥터 쌍을 공유합니다. WL-P (2×30, 전원 및 제어 -- 이중 배터리 버스 레일, 이중화 CAN-FD, PPS/SYNC 타이밍, 하드웨어 KILL_N 감독자는 소프트웨어 없이도 주장할 수 있고, SWD 헤더가 있어 어떤 카드든 제거하지 않고도 재프로그래밍할 수 있습니다) 그리고 WL-D (2×15, 이더넷/고속 레인, 데이터 플레인 카드에만 장착됨). 커넥터 피치는 의도적으로 1.27mm입니다. 이전의 0.8mm 피치는 전원 체인이 서로 막히지 않고 백플레인에 배선될 수 없었습니다.
모든 서브시스템은 검사가 실행되는 동일한 구성 파일에서 생성되므로, 디자인 변경과 그 문서가 조용히 어긋날 수 없습니다.
| 하위 시스템 | 건축 |
|---|---|
| 구조 | 2×2×3 셀 격자(외곽 치수 226.3×226.3×340.5 mm) 내에 40 mm 중앙 스파인을 둘러싼 알루미늄 프레임. 우주선 내 모든 카드는 20×20 mm 스파인 노치와 8 mm 레일 릴리프가 있는 100×100 mm 윤곽선을 공유하는데, 이는 표준 90/100 mm 보드가 스파인을 통과하지 못하기 때문에 이 프로젝트를 위해 고안된 형식이다. 날개 스택당 6개의 고정 지지대가 모서리뿐만 아니라 전체를 밀어 넣어 보관된 첫 번째 모드를 약 137 Hz로 만들며, 이전의 모서리만 분석한 결과는 99 Hz에 불과했다. |
| 힘 | 두 개의 독립적인 MPPT/배터리 체인(A, B)과 자체 전용 본체 장착형 태양광 스트링을 갖춘 완전히 독립적인 생존 체인(C); 카드당 eFuse 및 하드웨어 KILL_N 보호 경로에 소프트웨어가 전혀 없는 라인. |
| 열 | 완전히 수동적입니다. 분석 결과 우주선이 뜨겁기보다는 차갑게 작동하는 것으로 나타났으며, 실제 문제는 태양 전지판과 전용 MLI/저방사 패치 사이에 표면의 약 절반을 분할함으로써 막아낸 -27°C 일식 사례와 -40°C 안전 모드 사례입니다. 망원경 기둥은 자체 저알파/저엡실론 코팅과 8W 열정밀 히터(14-17°C 설정점)를 갖추고 있으며, 배터리 금고는 6W 히터로 격리(0.1W/K)되어 있고, 생존 스트링은 자체 2W 히터를 갖추고 있어 -20°C 이하로 떨어지지 않습니다. |
| 태도 및 추진 | 세 개의 반응 휠(각 30 mN·m·s), 자기 토크기 및 항성 추적기(5 arcsec, 지상 오차 약 17 m)는 토크 및 운동량에 3배의 여유를 두고 약 120초 만에 90° 선회합니다. 비추력의 경우 추진 시스템은 물 저항 제트 대신 전기식(아이오딘 그리드 이온/홀 클래스)입니다. 아이오딘 0.5 kg은 물 0.8 kg에 의한 약 45 m/s에 대해 약 570 m/s를 제공하는데, 이는 50년간의 항력 보충, 충돌 회피 및 한 탱크로부터의 제어된 궤도 이탈에 충분합니다. 추스터는 중심선에 위치하며, 질량 중심을 기준으로 몇 도 기울어져 있습니다. 이전에 기둥 내부에 배치했을 때는 7분 만에 바퀴를 포화시킬 만큼 충분한 비축 토크가 발생했습니다. 드래그 세일은 수동 백업입니다. |
| 계산하다 | 하단에 의도적으로 과잉 프로비저닝된 5단계 계층 구조: MSP430FR 슈퍼바이저와 이중 핫 스탠바이 STM32H7 비행 컨트롤러는 장기간의 우주 기상 과학 임무를 위해 50년 전체 임무를 수행하도록 평가되었는데, 이는 리눅스 측이 고장 날 것으로 예상되는 시점 이후에도 장기간 계속 실행되어야 하기 때문이다. 그 위에는 10~15년의 디자인 수명을 가진 라즈베리 파이 CM5(항상 켜짐)와 엔비디아 젯슨 오린 나노(이미징, 대규모 컴퓨팅)가 위치한다. 대용량 메모리 장치는 6+2 삭제 코딩, BLAKE2 해싱 및 주기적인 스크러빙을 통해 8×128GB를 저장한다. |
| 데이터 및 통신 | 27가지 CCSDS 메시지 유형, 모든 원격 명령은 카운터와 유효성 창으로 Ed25519 서명됨 (링크 자체는 아마추어 대역 규칙에 따라 암호화되지 않음). 제어 평면은 이중 CAN-FD (1Mbps/5Mbps)로 이중화를 제공하며, 기가비트 이더넷 평면이 페이로드 데이터를 전송합니다. 다운링크는 UHF/LoRa 하우스키핑(~0.5MB/일)과 적응형 S-밴드 과학 링크(250kbps-2Mbps)로 구성되며, 파무클레 기준국만으로 대략 28분 접촉 및 3~4회 통과 동안 약 134MB/일이 발생합니다. |
| 페이로드 | 26개 기기가 수명에 따라 깔끔하게 분리됩니다. 장기 기록 우주 기상/지구물리학 과학(삼축 자기계, 총 태양 복사선량계, 방사선 선량계, 16전자/16양성자 입자 분광기, X선/UV 모니터, CsI+SiPM 감마선 폭발 검출기, 칩 스케일 원자 시계)은 플라이트 컨트롤러에 의해 직접 획득되며, 리눅스 노드에는 절대 획득되지 않습니다. 이미징 -- 약 5m 지상 샘플 거리의 85mm 카세그레인 망원경, 동일 광학계를 공유하는 약 50밴드 초분광 채널, 열적-IR 마이크로볼로미터 및 광각 항성/컨텍스트 카메라 -- 는 Pi/Jetson 측에서 실행됩니다. 위에 언급된 모든 기기 번호는 지금까지 분석만으로 검증되었을 뿐, 제작 및 테스트된 기기로 검증된 것은 아닙니다. |
| 지상 및 운영 | 두 가지 공개된 지상국 계층: 비콘을 수신할 수 있는 누구나 만들 수 있는 30-80 UHF/LoRa 리스너와 전체 다운링크를 위한 약 2,200-4,500달러 상당의 S-band 과학국(1.2m 접시, SPID BIG-RAS 로테이터). 모든 27개 프로토콜 메시지는 이미 컴파일되고 검증된 Kaitai Struct 디코더를 가지고 있으며, SatNOGS DB/디코더 통합이 계획되어 있어 어떤 스테이션이든 이 저장소에 손대지 않고도 원격 측정 데이터를 디코딩할 수 있습니다. 두 번째 앵커 지상국이 제안되었지만 아직 준비되지 않았으며, 주파수 조정/라이선싱은 시작되지 않았습니다. |
50년은 대부분의 위성 운영자가 활동하는 기간보다 더 깁니다. 감독관과 비콘은 이 코드를 작성한 모든 사람이 떠난 후에도 계속 신호를 보내도록 만들어졌습니다.
디자인은 분석 수준에서 완료되었습니다. 아래의 모든 사항은 자동으로 확인됩니다. python tools/check_all.py 모든 변경 사항에 대해 -- 여기에는 일회성 주장이 없습니다.