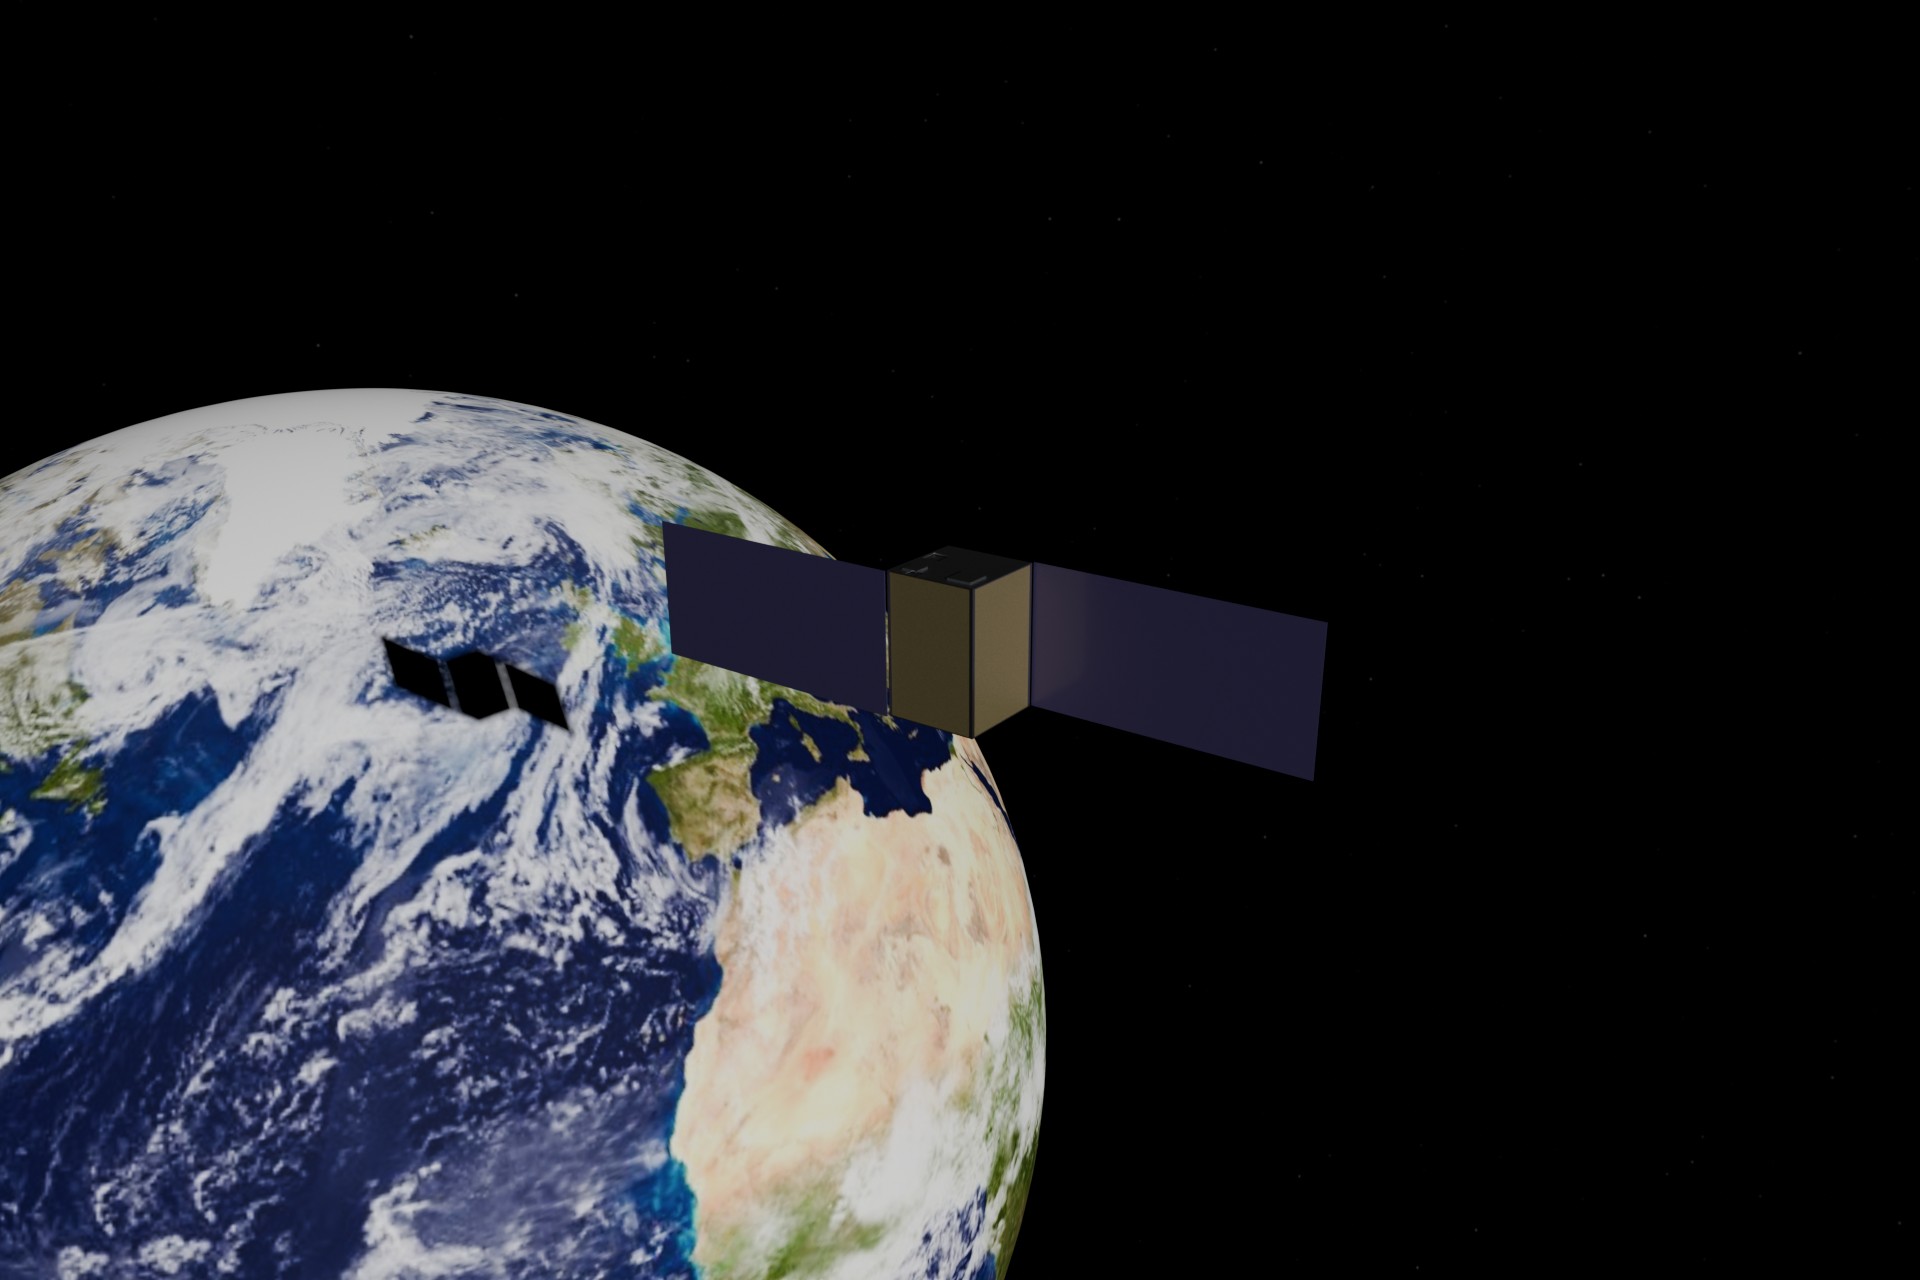
WOLLEMI

Açık bir 12U bilim gözlemevi,
İlk on yılını aşacak şekilde inşa edildi.

Wollemi, tamamen açık, modüler bir küçük uydu platformudur ve ilk görevi, yapılandırma dosyalarından uçtan uca üretilen ve her değişiklikte otomatik bir regresyon testiyle kontrol edilen, katmanlı 50 yıllık bir hayatta kalma tasarımına sahip, bilim odaklı bir 12U CubeSat'tır.

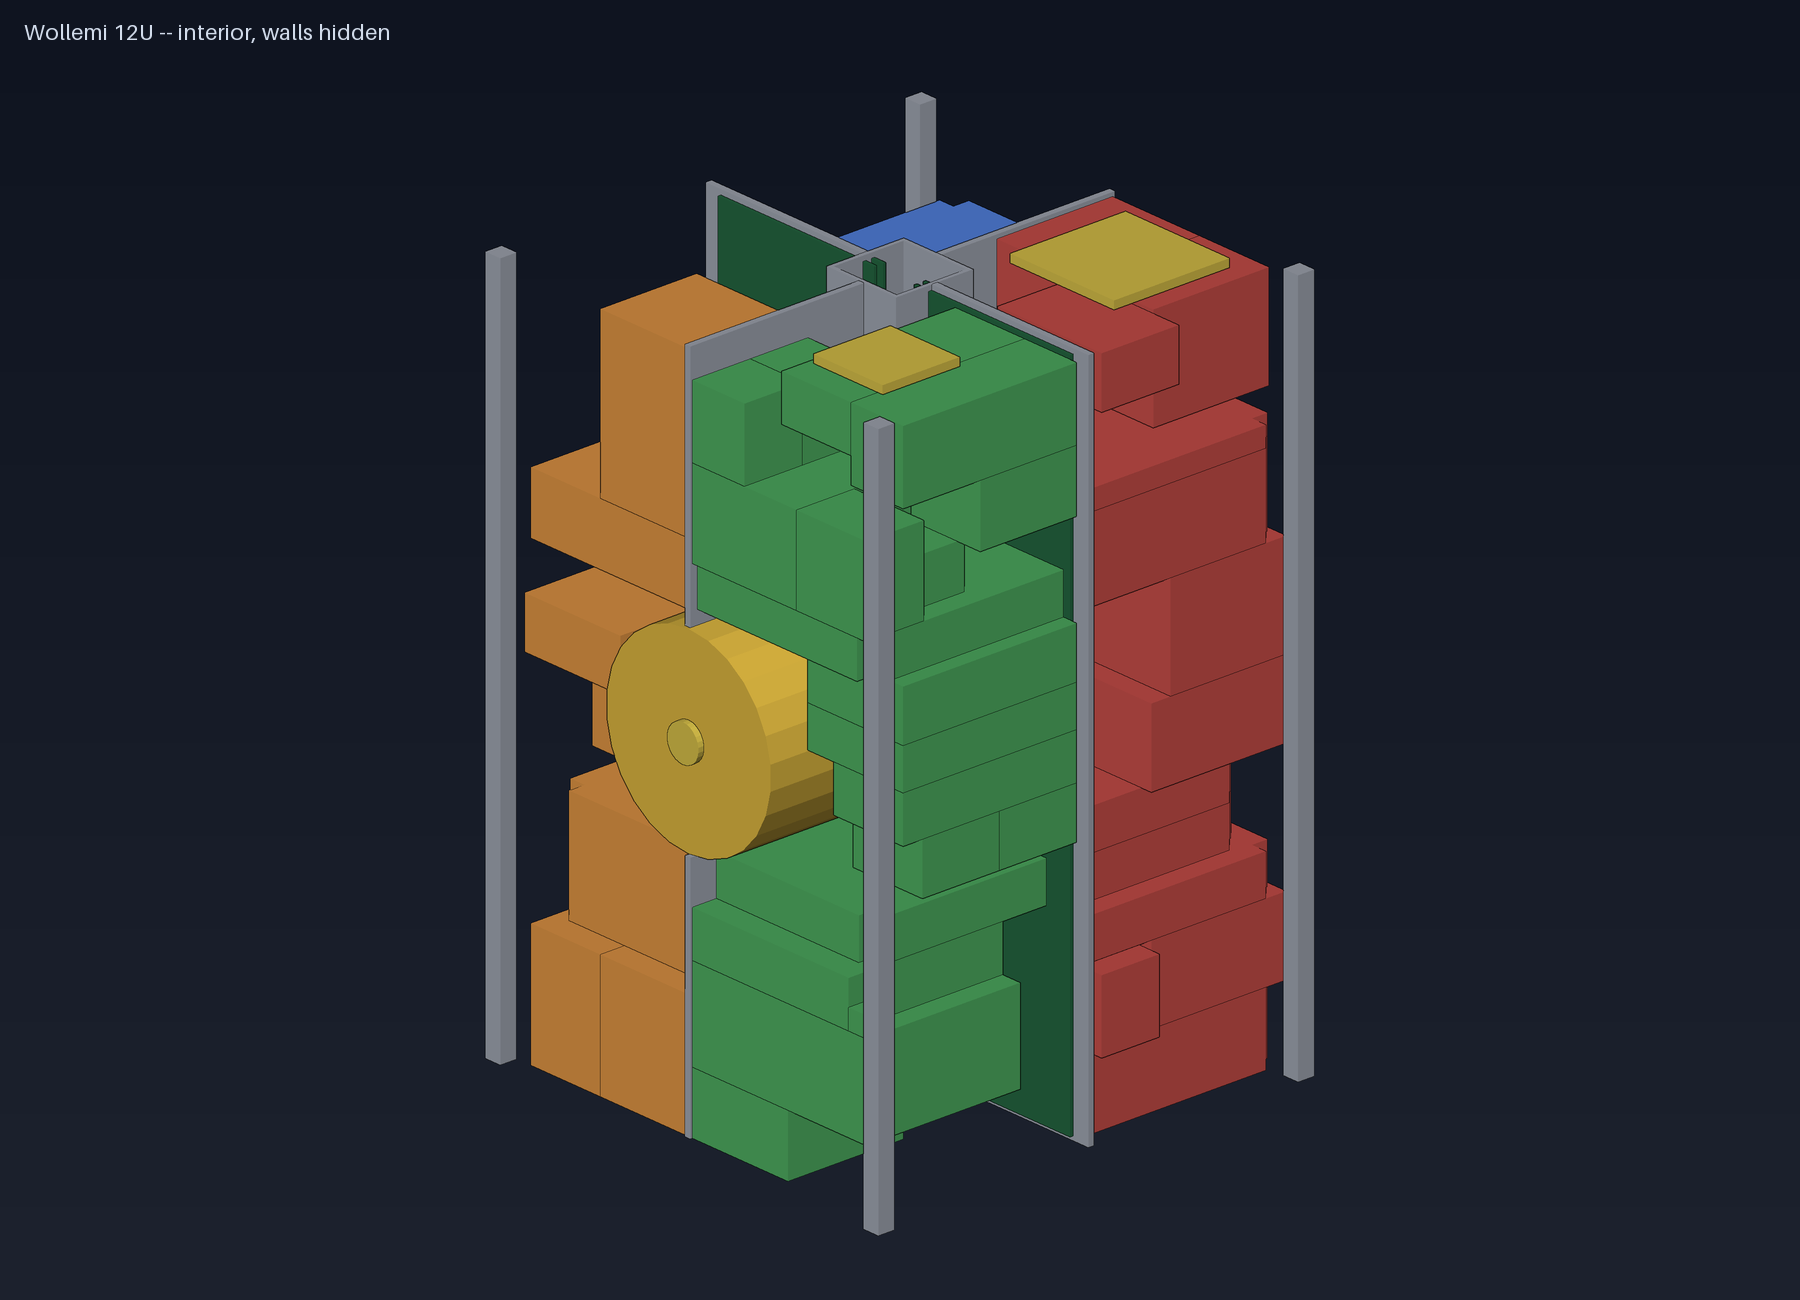
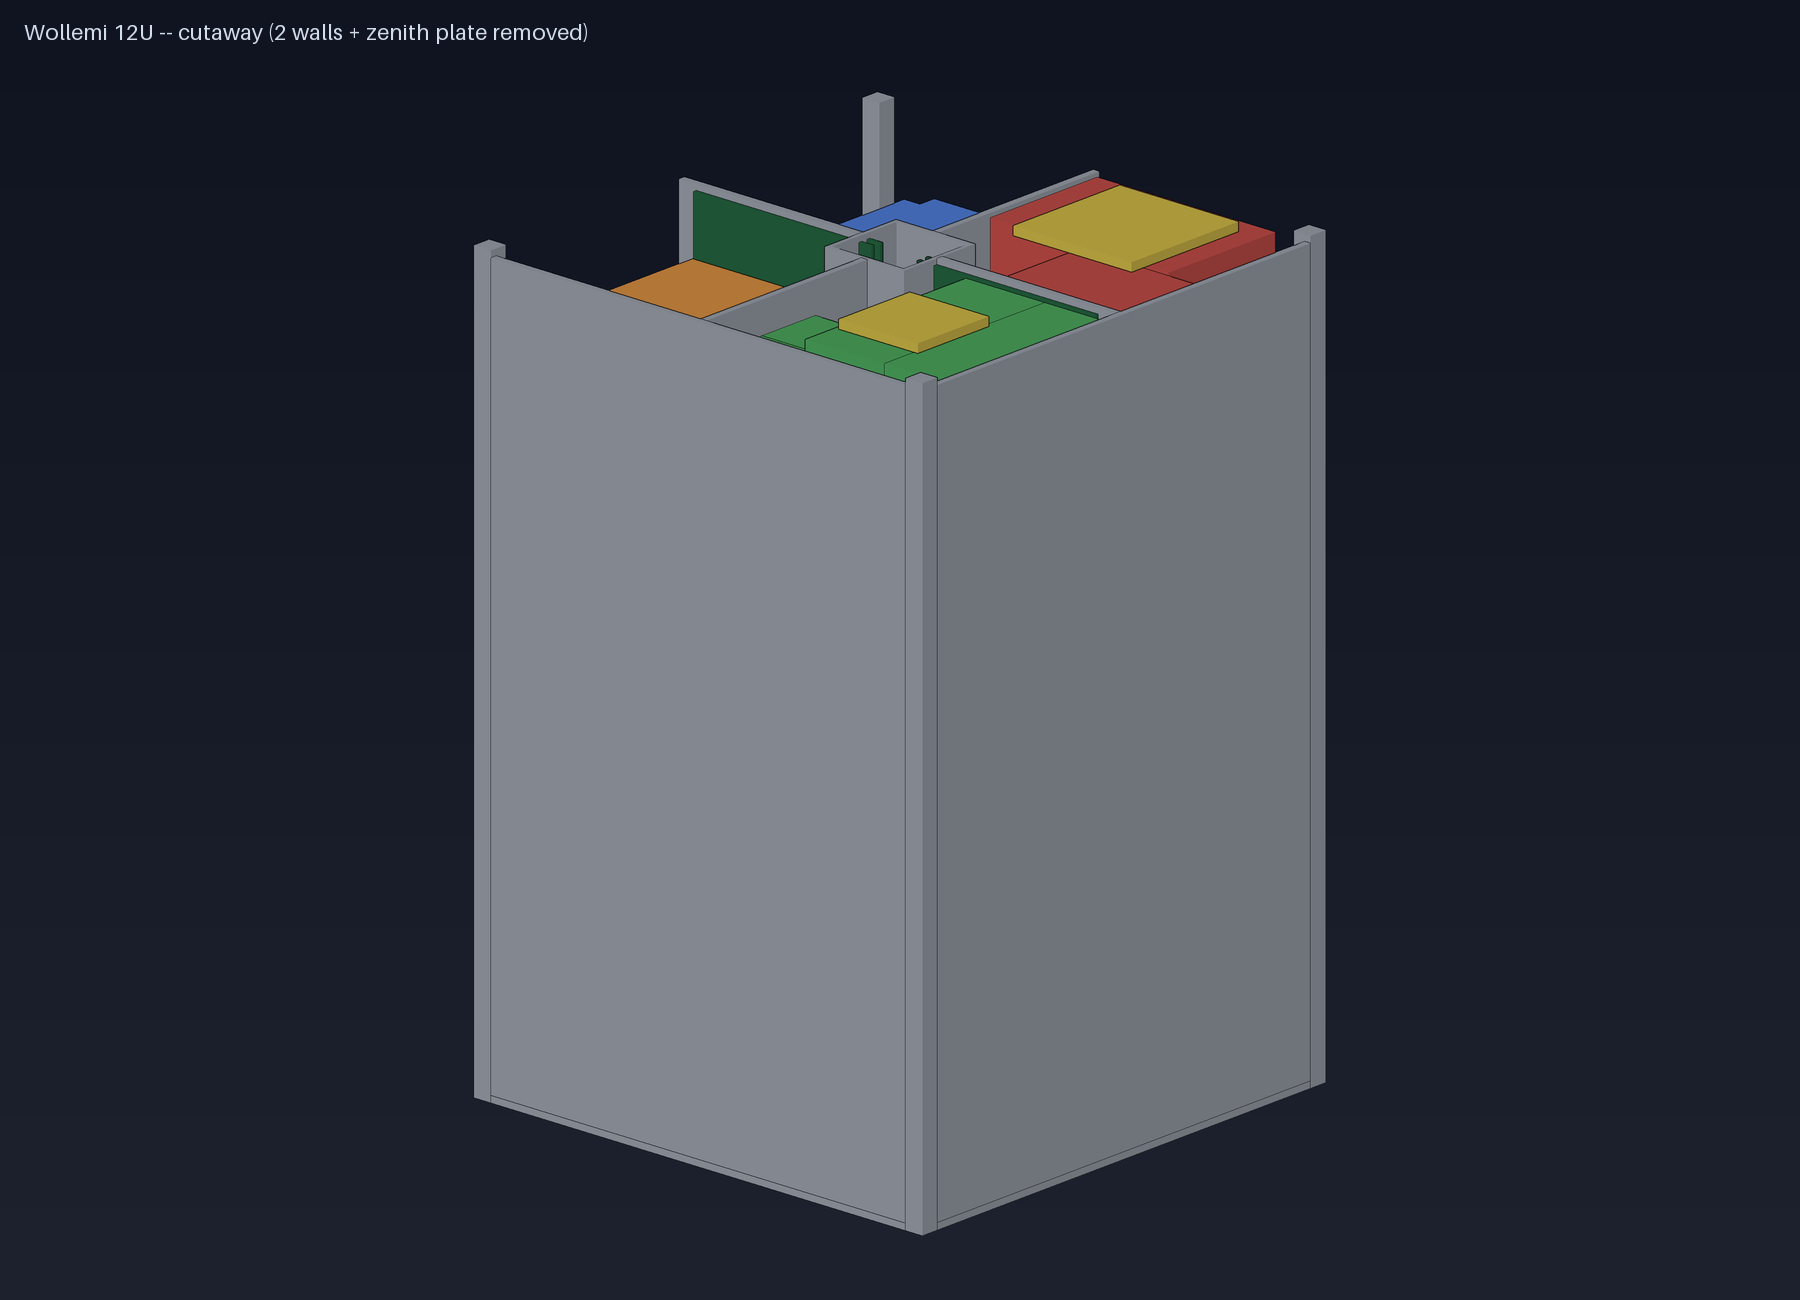
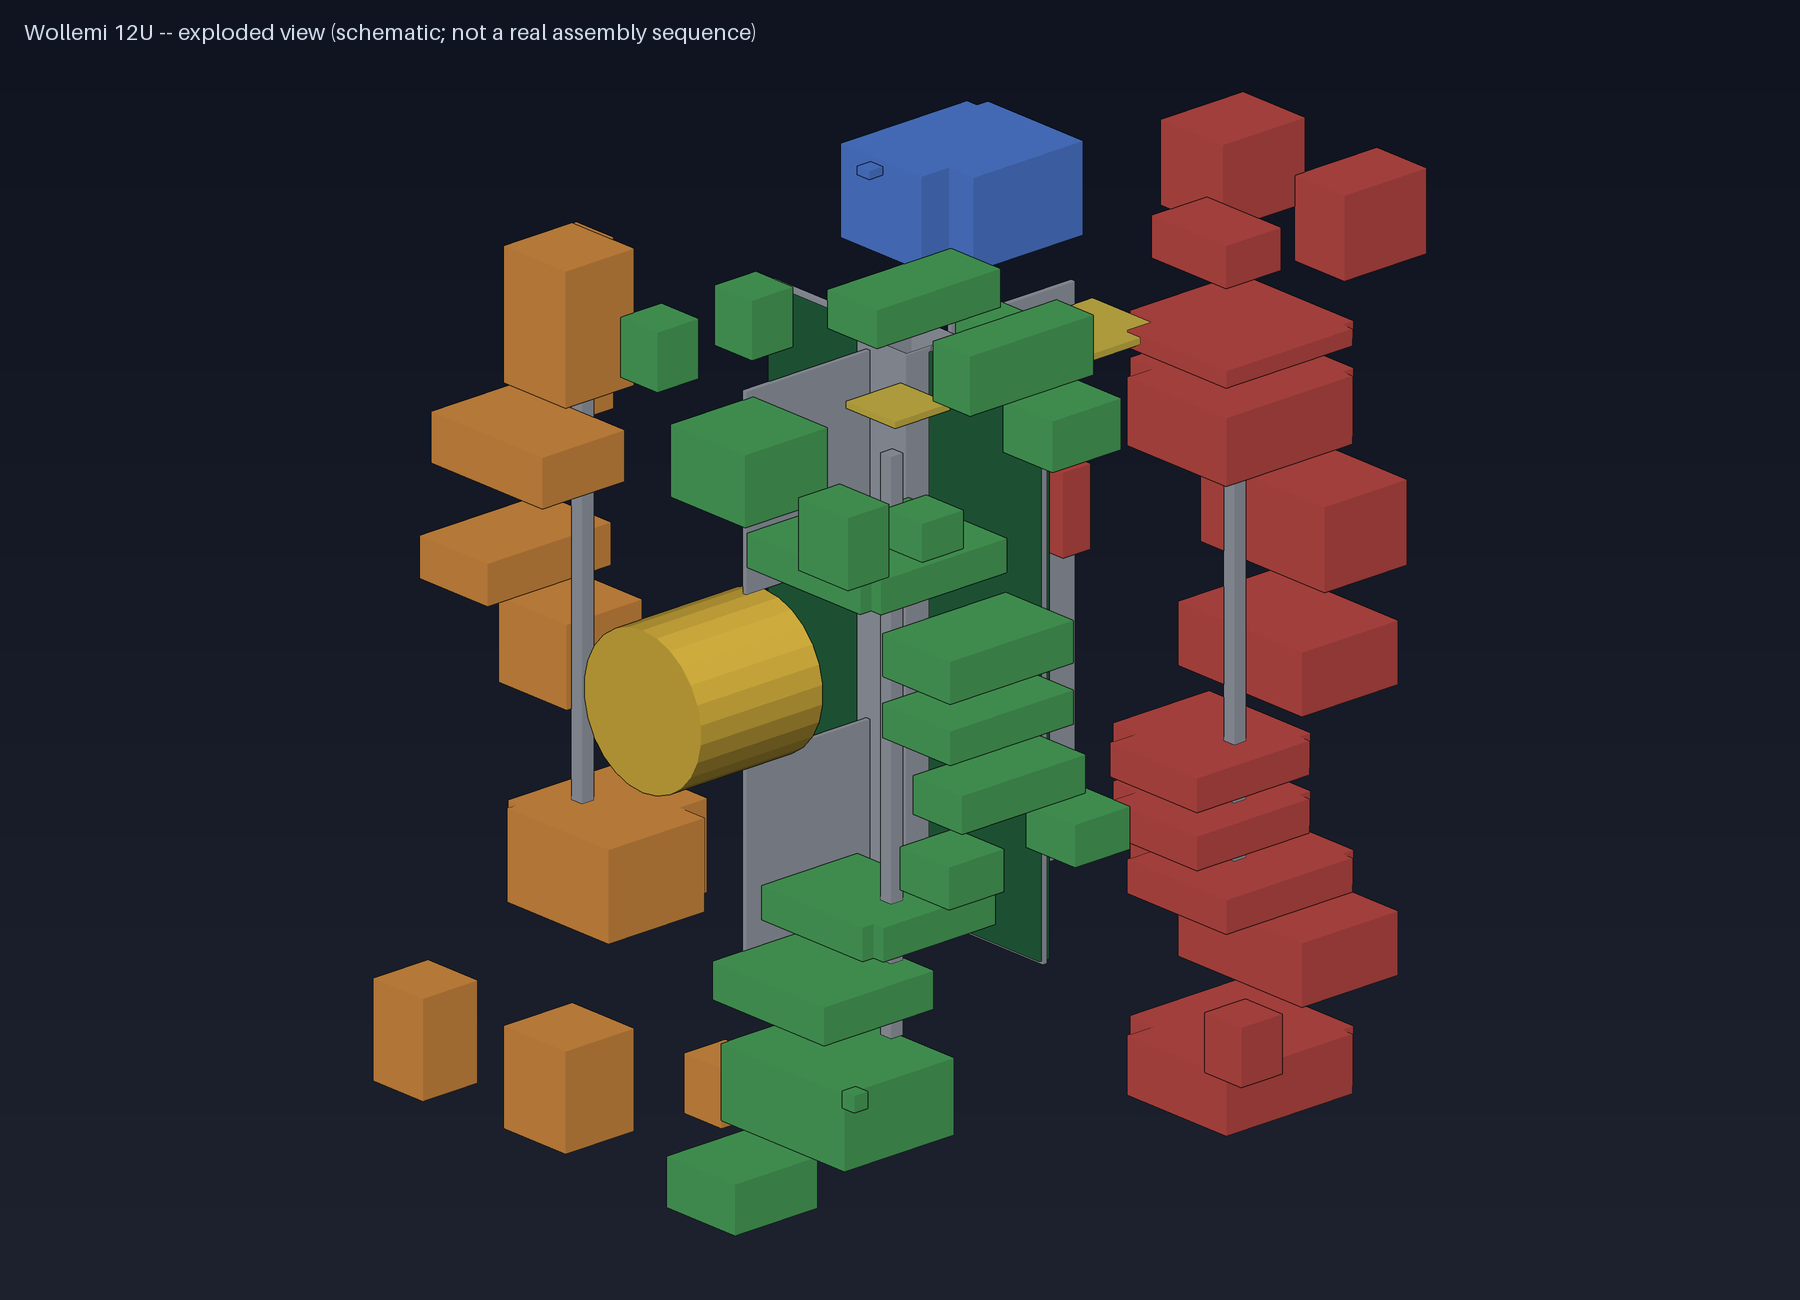
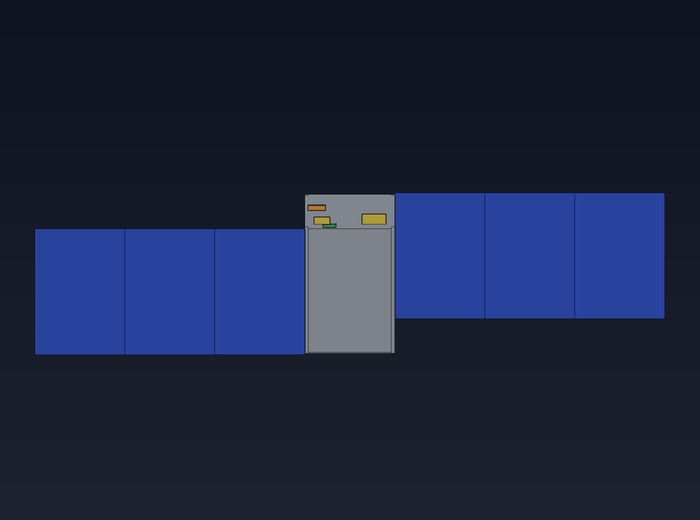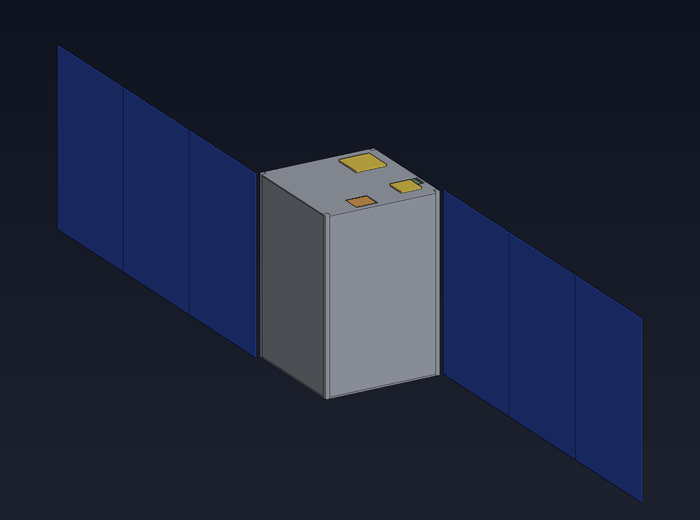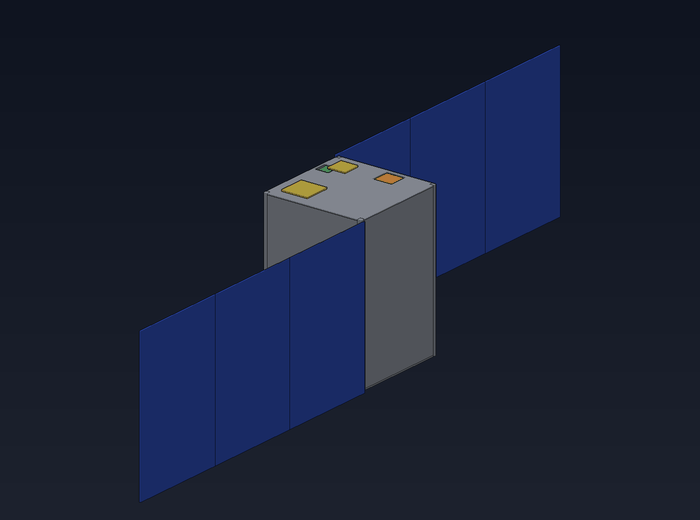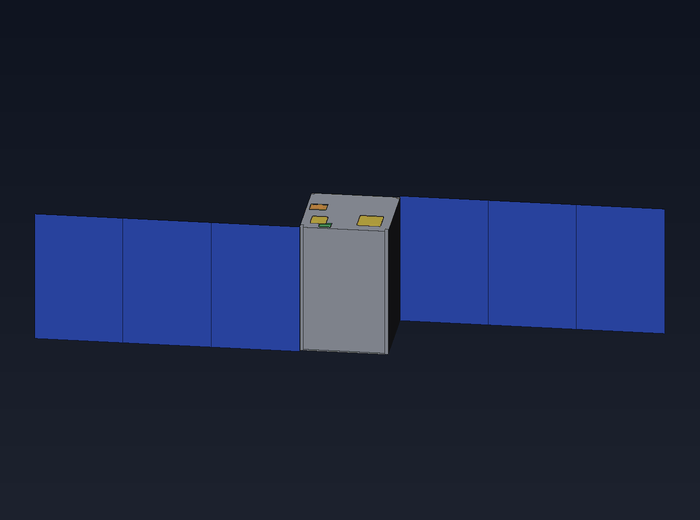
Yörüngeye sürükleyin; kaydırma ile yakınlaştırmayı etkinleştirmek için bir kez tıklayın -- bu gerçek parametrik CAD modelidir, bir resim değildir.

0Katmanlı hayatta kalma tasarımı
0bilim aletleri
0mevcut delta-v
0gereksinimler izlendi
12U KüpUydu zarfı ~26 bilim aleti 50 yıllık kademeli tasarım ömrü Tamamen açık depo 23/23 otomatik kontroller geçti

Slayt yazılımı yok: bu sayfadaki her render, çizim ve sayı tek bir gerçek, kontrol edilmiş modelden gelir -- onu değiştirirseniz, sayfa onunla değişir.

Misyon ve hedefler

Wollemi, açık, modüler, uzun ömürlü bir 12U bilim gözlemevi ve referans platformudur. On yıllarca süren uzay hava durumu, radyasyon ve Dünya gözlem verileri üretir, yörüngede sağlam elektronik ve yazılım sergiler ve tasarım, veri ve araçları herkesin yeniden kullanması için yayınlar.

OBJ-1

Uzay havası ve jeofizik

Uzun süreli kayıt verileri: manyetik alan, enerjik parçacıklar, güneş X-ışını/UV, toplam güneş radyasyonu, radyasyon dozu, plazma, VLF, gama ışını patlamaları.

OBJ-2

Yer gözlemi

5 m sınıf görüntüleme teleskobu, aynı optikleri paylaşan hiperspektral sahneler, termal kızılötesi, geniş alan gece görüntüleme.

OBJ-3

Teknoloji ve güvenilirlik bilimi

Üç farklı hesaplama ailesinin ve flaş bellek türlerinin yıllar içindeki radyasyon davranışı, hata verileri açıkça yayınlanmıştır.

OBJ-4

Yeniden kullanılabilir bir platform

Otobüs, hücre ızgarası, arka plaka, protokol ve araçlar bir kez tasarlanır ve yeniden kullanılır: yeni bir görev yeniden tasarım değil, bir konfigürasyon değişikliği artı yeni kartlardır.

OBJ-5

Tamamen açık, şimdi

Donanım CERN-OHL-S-2.0 altında, yazılım Apache-2.0 altında, belgeler CC-BY-4.0 altında -- tasarımın geri kalanıyla birlikte yayınlanmış ve YENİDEN KULLANMA uyumlu.

Tasarım gereği uzun ömürlü

Katmanlı bir hayatta kalma mimarisi: işaretçi ve denetleyici, ağır hesaplamalardan daha uzun ömürlü olacak şekilde tasarlanmıştır; bu da pillerden daha uzun ömürlü olacak şekilde tasarlanmıştır -- tek bir hata noktası değil, zarif bozulma.

Dağıtım dizisi

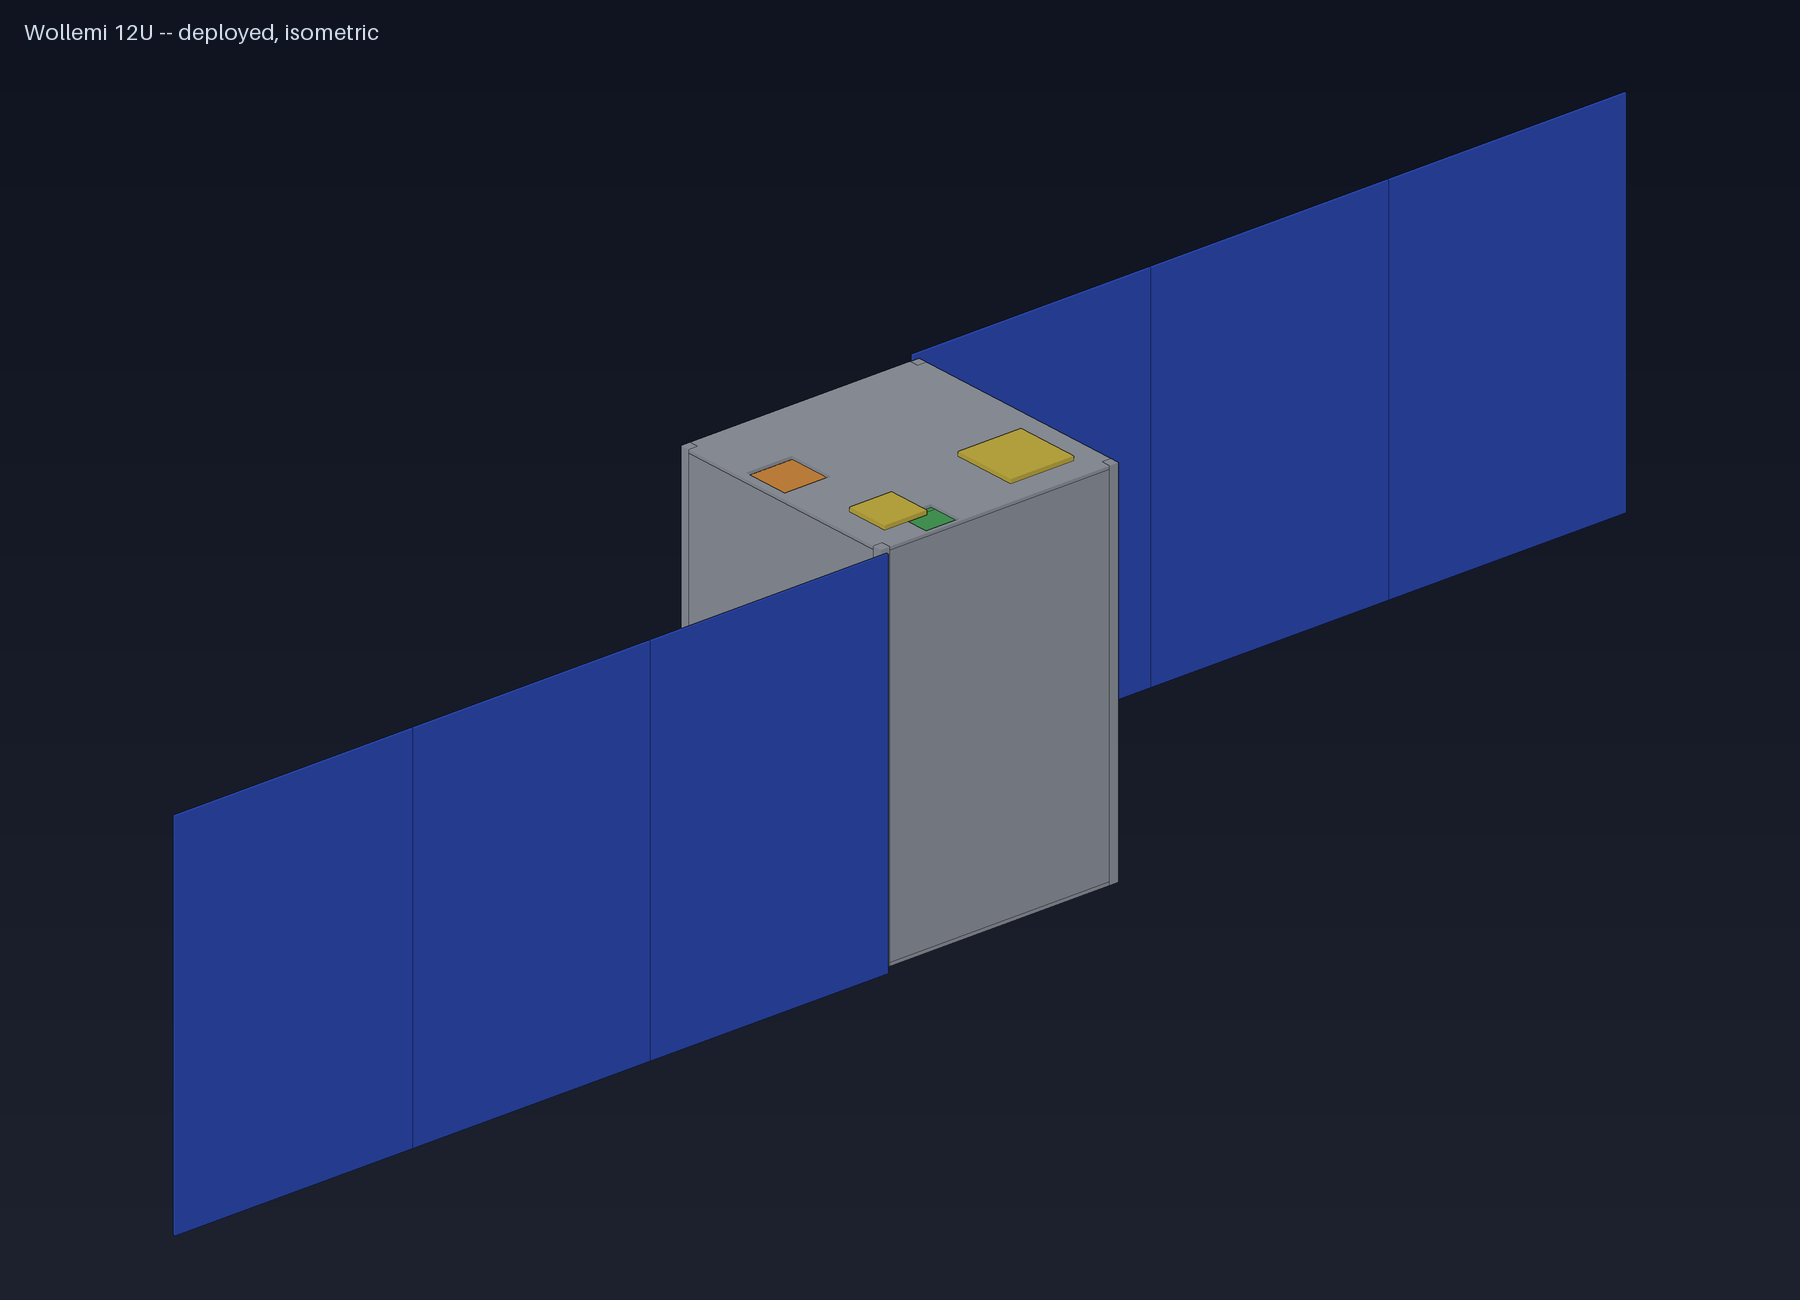
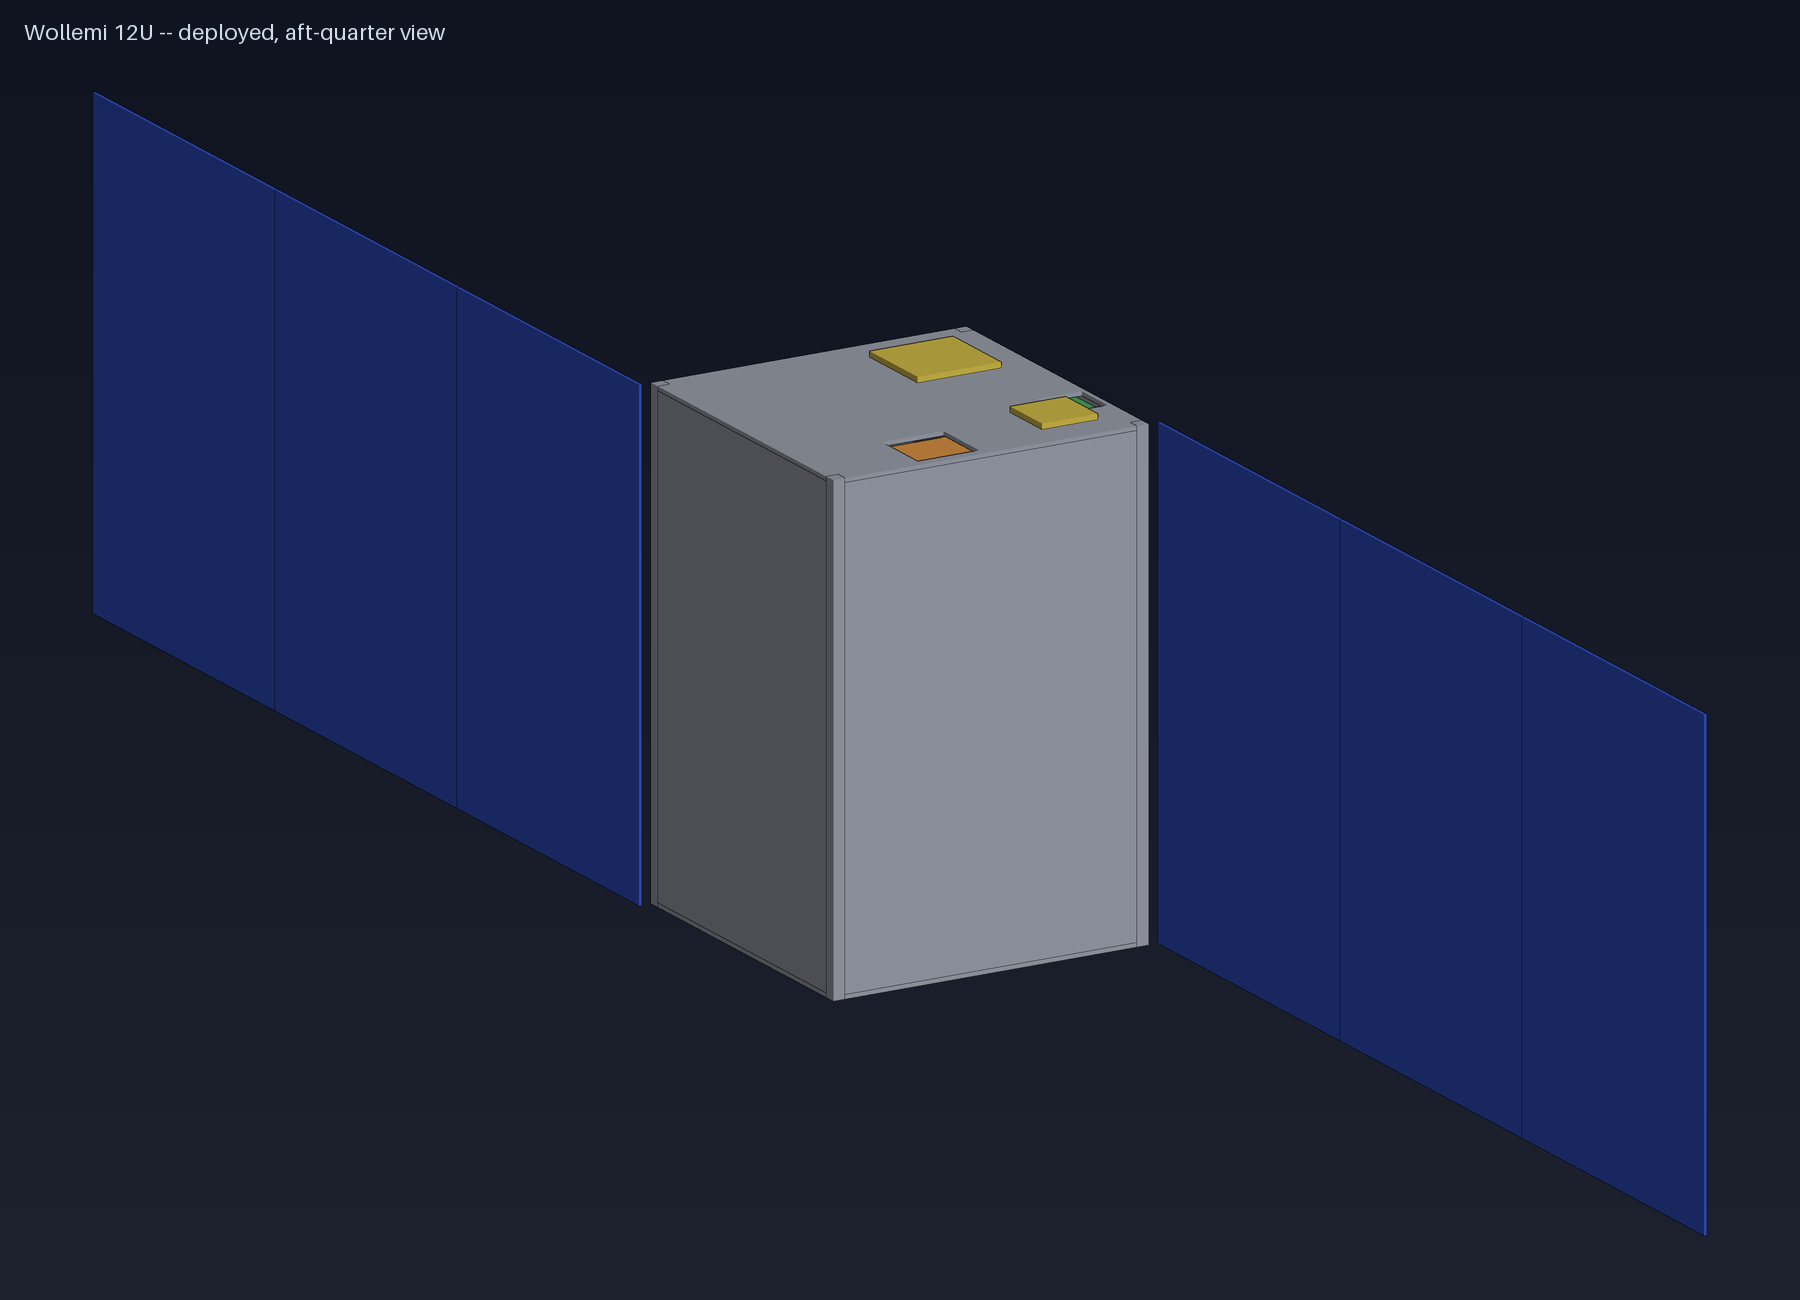
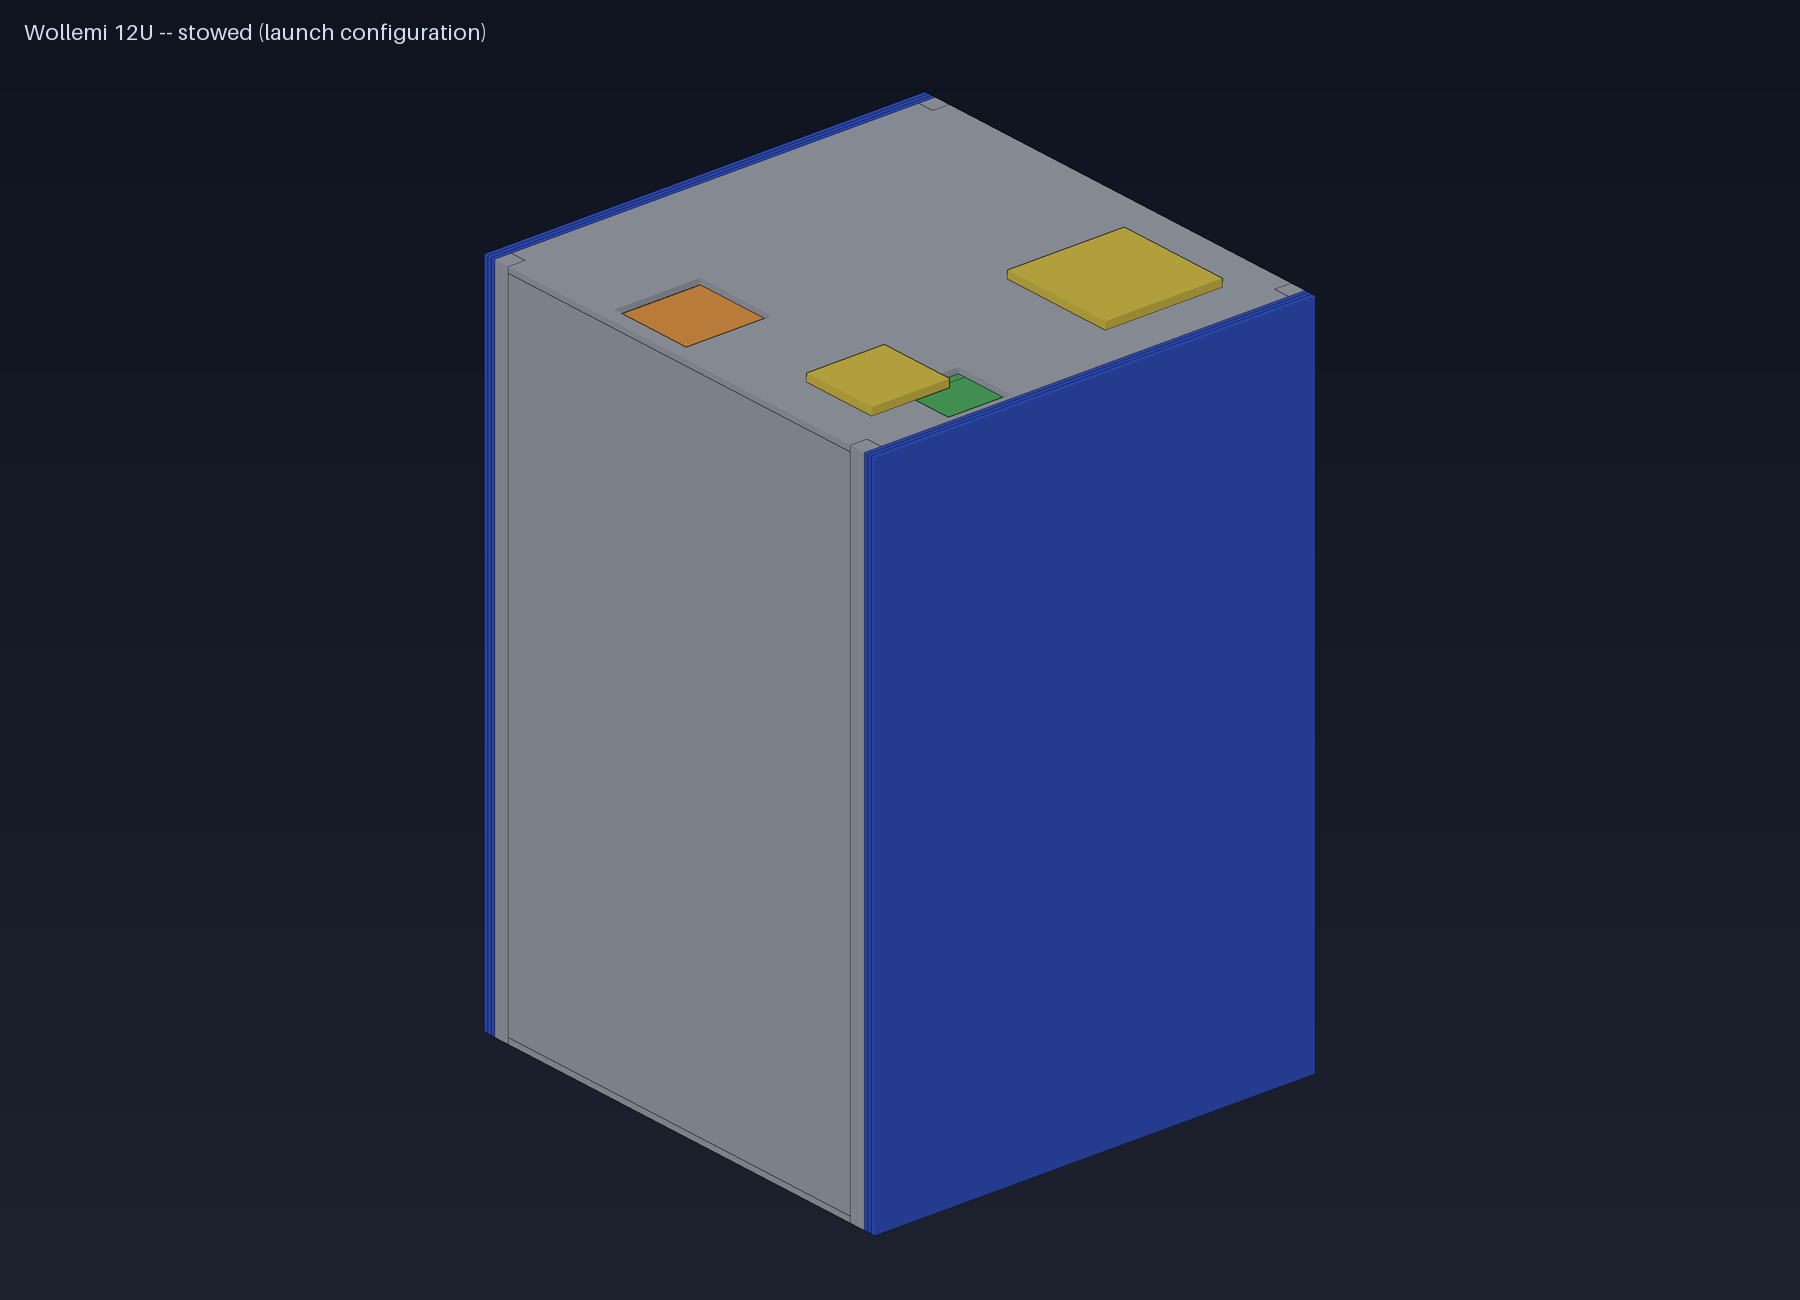
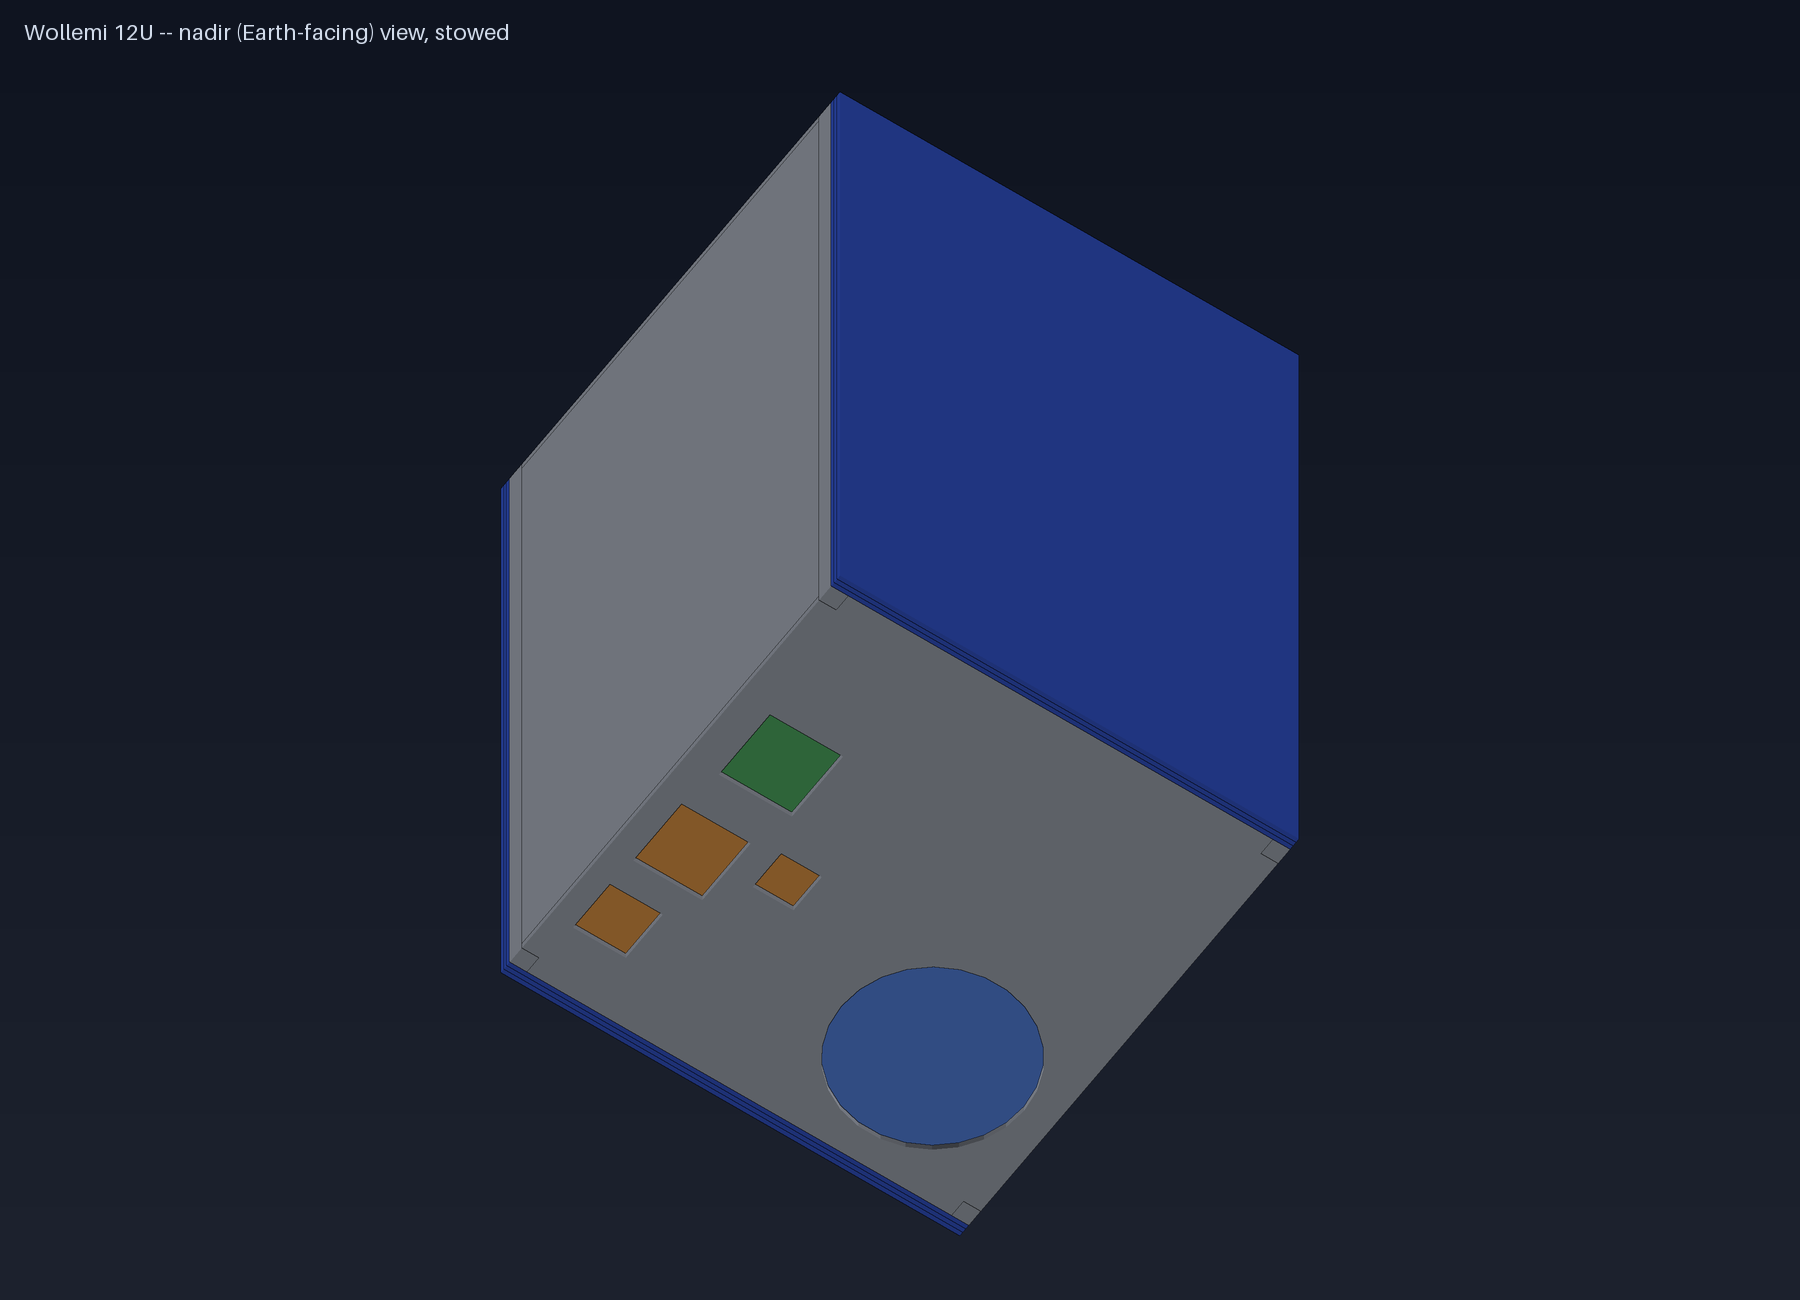
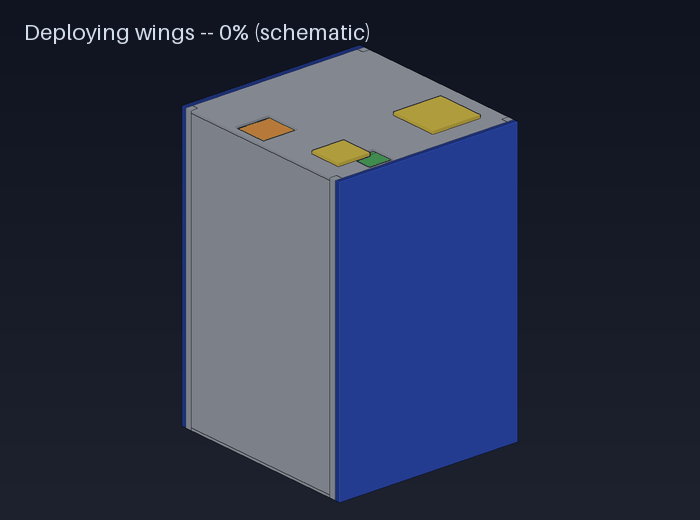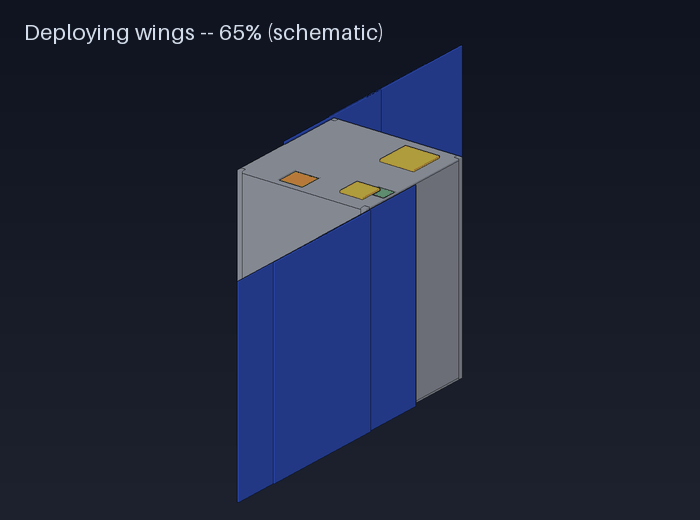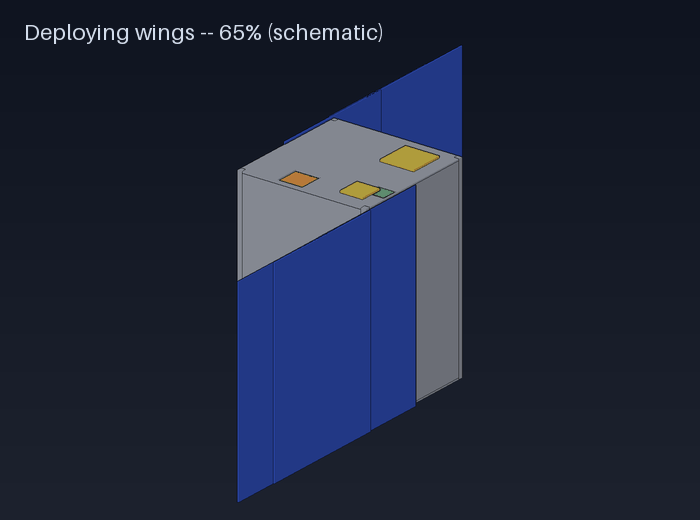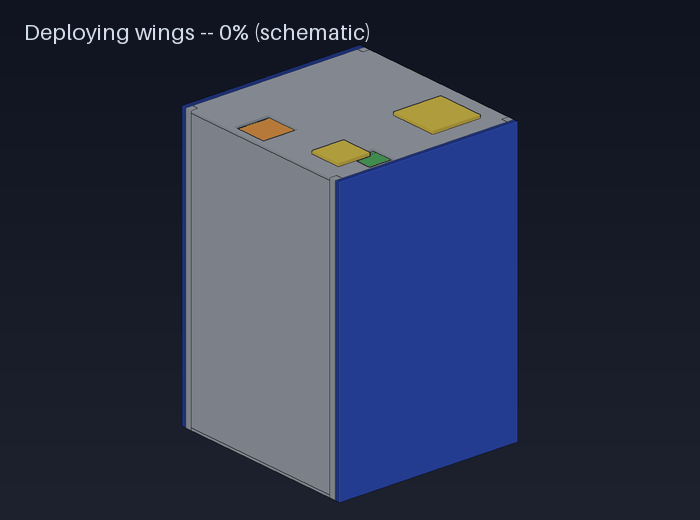
Saklanmış fırlatma konfigürasyonundan tamamen açılmış duruma kanatların açılmasının şematik bir illüstrasyonu. Menteşe/akordeon mekanizmasının kendisi henüz tasarlanmadı (aşağıdaki açık maddelere bakınız), bu animasyon gerçek bir mekanizmayı simüle etmek yerine her panelin depolanmış ve konuşlandırılmış ayak izini enterpole eder -- amacı bunu doğrulamak değil, kavramı iletmektir.

Kanatların katlanmış durumdan tamamen açılmış duruma geçiş animasyonu

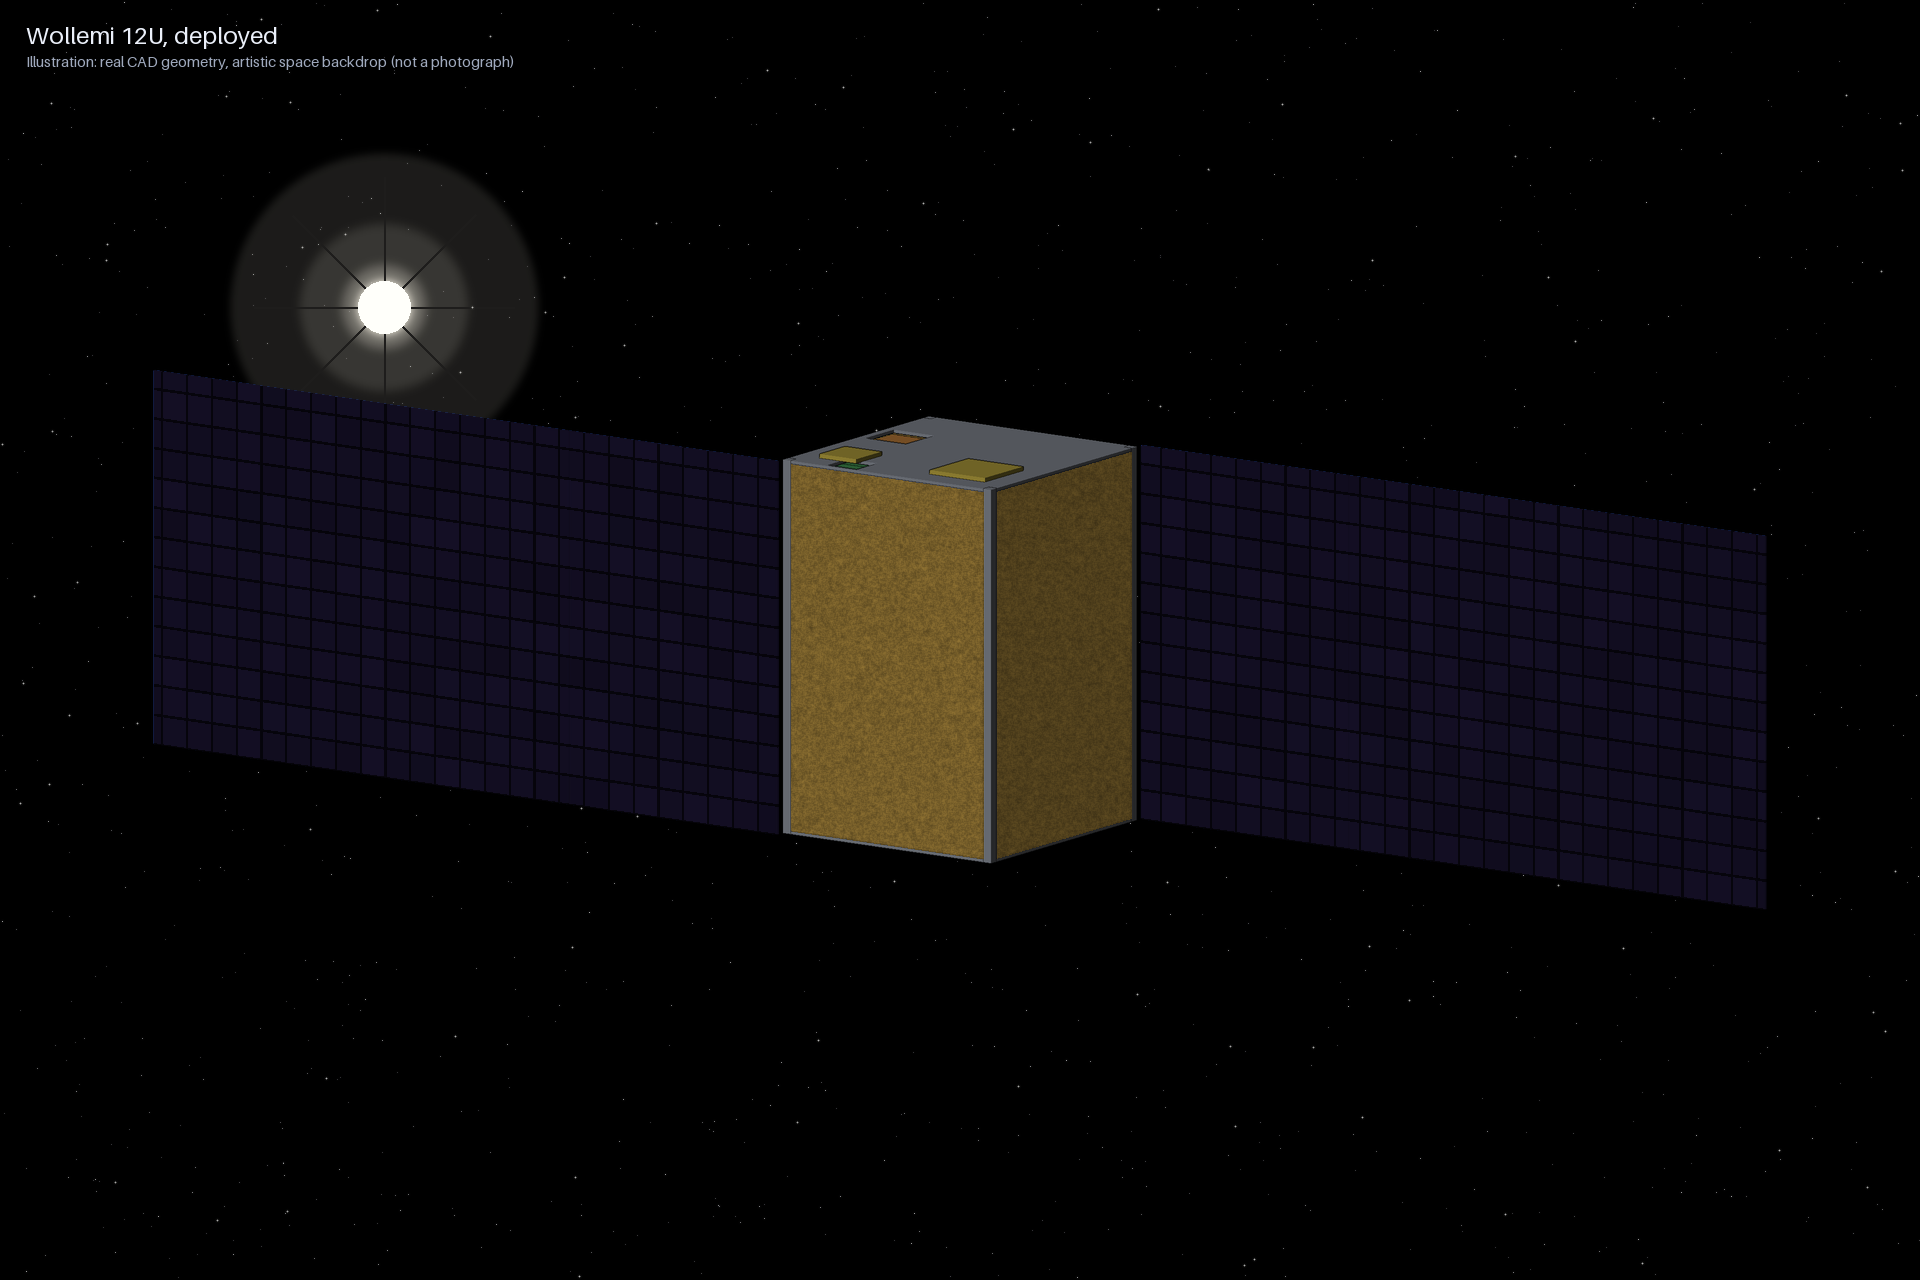
İki kanat, her biri üç panel

Her kanat üç çift taraflı panel taşır (her iki yüzeyde de hücreler bulunur, tercih edilen alacakaranlık-alacakaranlık yörüngesi güneşi her zaman tek bir tarafta değil, kanat-normal ekseninde tuttuğu için gereklidir). Her yığın başına altı tutma direği, fırlatma konfigürasyonu titreşim modunu rideshare minimumunun üzerinde rahat bir şekilde tutar.

Dağıtılmış açıklıkyaklaşık 2,1 m uçtan uca
Panel sayısı2 kanat × 3 panel, çift taraflı
Saklanmış çıkıntıCubeSat Tasarım Spesifikasyonu ray zarfı içinde
Serbest bırakma mekanizmasıyanma teli, üç bağımsız inhibitör

Bir bakışta

Form12U CubeSat zarfı, merkezi bir omurga etrafında 2×2×3 hücre ızgarası, yarıklı 100×100 mm kartlar
Kütle / güç24 kg bütçenin yaklaşık 16,8'i; 58 W güneş yönlü, 28 W yuvarlanan, 3 W güvenli mod yükü
Bilim yükü~26 enstrüman: 5 m sınıf teleskop + hiperspektral (ortak optik), termal IR, manyetometre, parçacık spektrometresi, X-ışını/UV monitörü, toplam güneş radyasyonu, VLF/ELF, Gama-ışın patlaması sayacı, radyasyon dozimetrisi, SEU/flaş deneyleri
HesaplaMSP430FR denetleyicisi, 2×STM32H7 uçuş kontrolcüsü, kütle bellek birimi (8×128 GB, 6+2 silme kodlaması), Raspberry Pi CM5, NVIDIA Jetson Orin Nano
Güçiki bağımsız LiFePO4 zinciri (A/B) artı tamamen bağımsız bir hayatta kalma zinciri, donanım tabanlı koruma (trip yolunda MCU yok)
İtkiMerkez hattında iyot elektrikli ızgaralı-iyon itici, kütle merkezinin içinden eğimli; ~570 m/s kullanılabilir delta-v, pasif yedek olarak sürüklenme yelkeni
İletişimUHF/LoRa işaretleyici ve komuta, S-bant bilim iniş bağlantısı (250 kbps–2 Mbps adaptif), Ed25519 ile imzalanmış telekomutalar içeren CCSDS Uzay Paketleri
Yörünge (tercih edilen)şafak-alacakaranlık güneş-senkron, yaklaşık 700 km -- tutulma döngüsünü kaldırır, termal ve pil ömrü nedenleriyle tercih edilir
Doğrulama47 gereksinim izlendi; çoğu her çalıştırmada otomatik olarak kontrol edildi; 29 planlanmış fiziksel test

Elektronik ve PCB tasarım

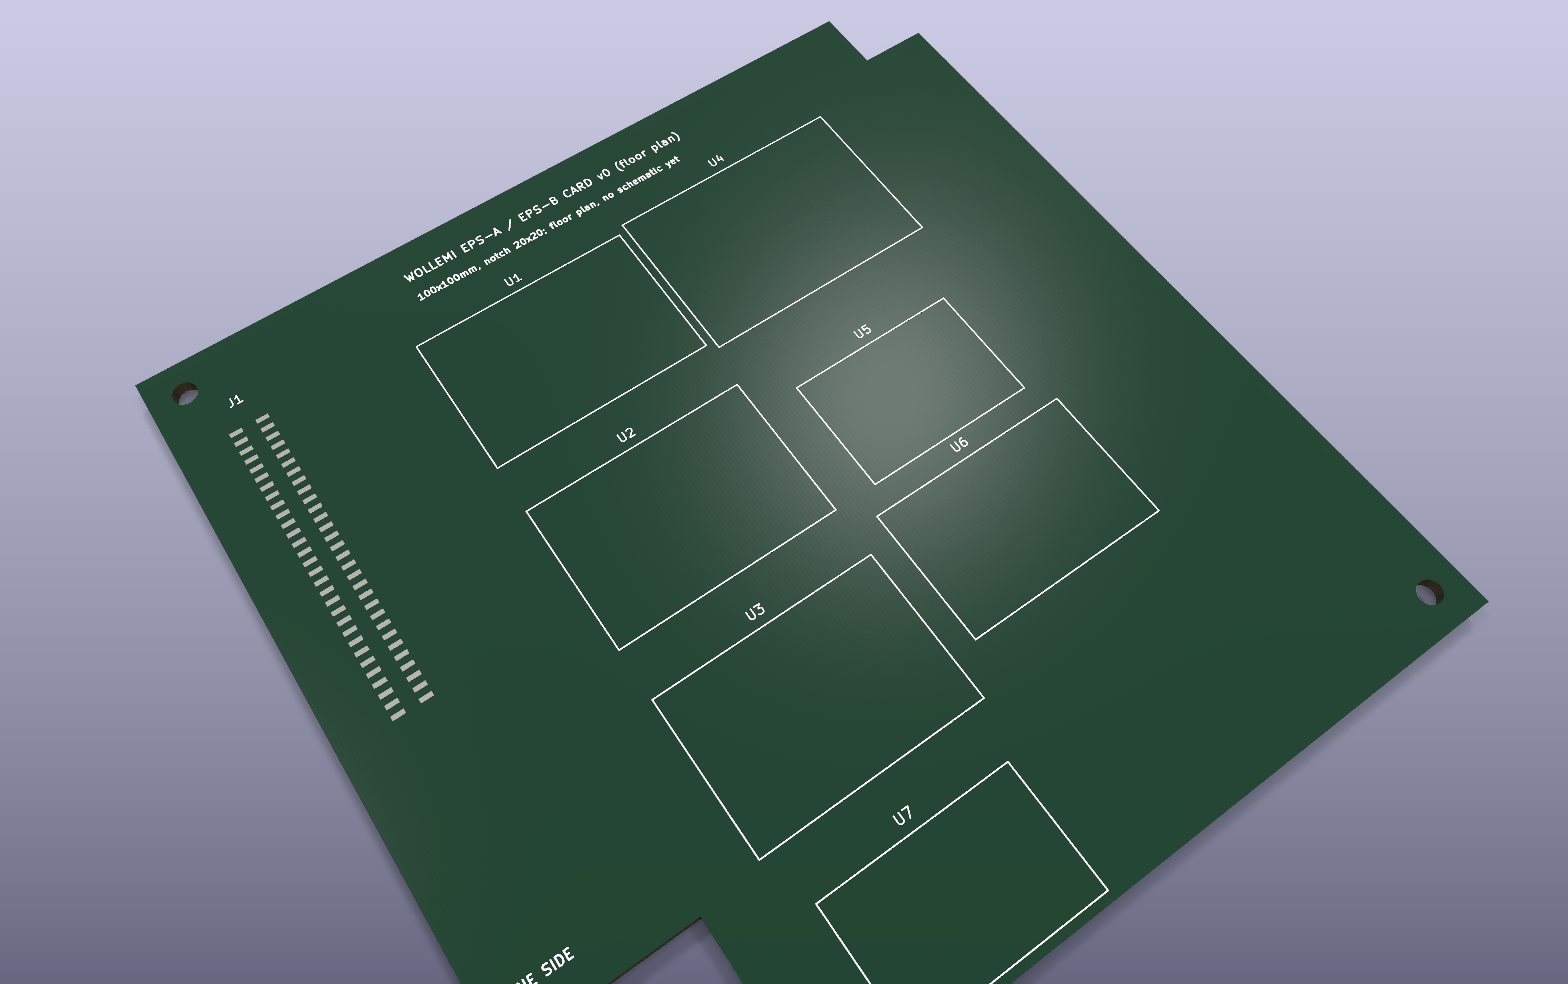
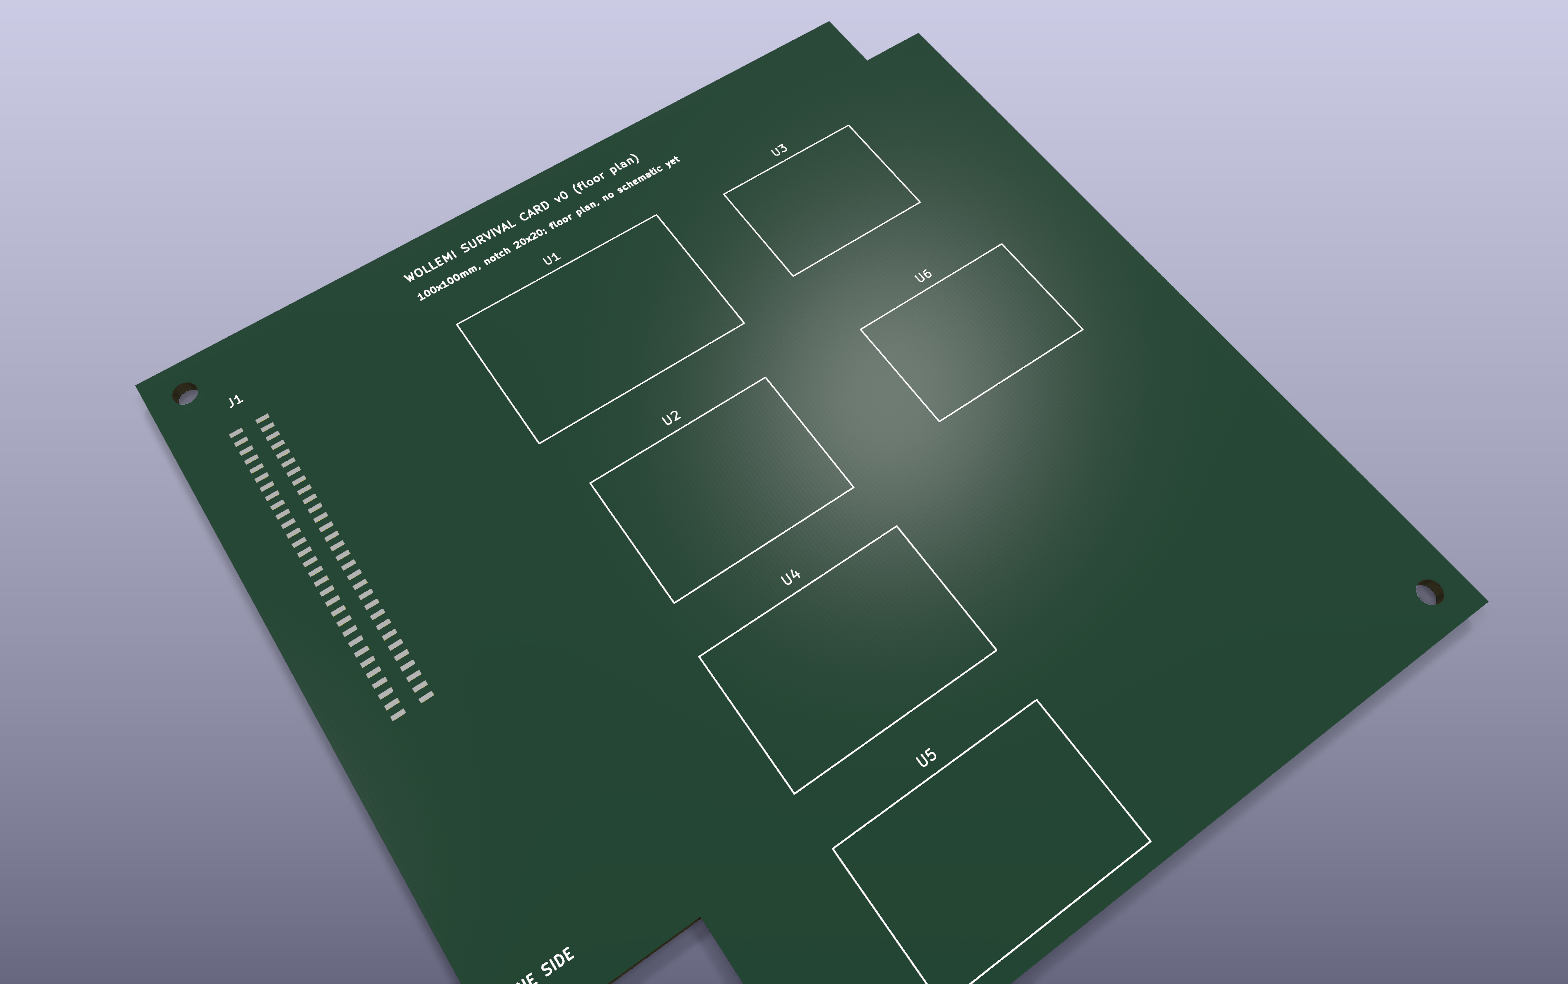
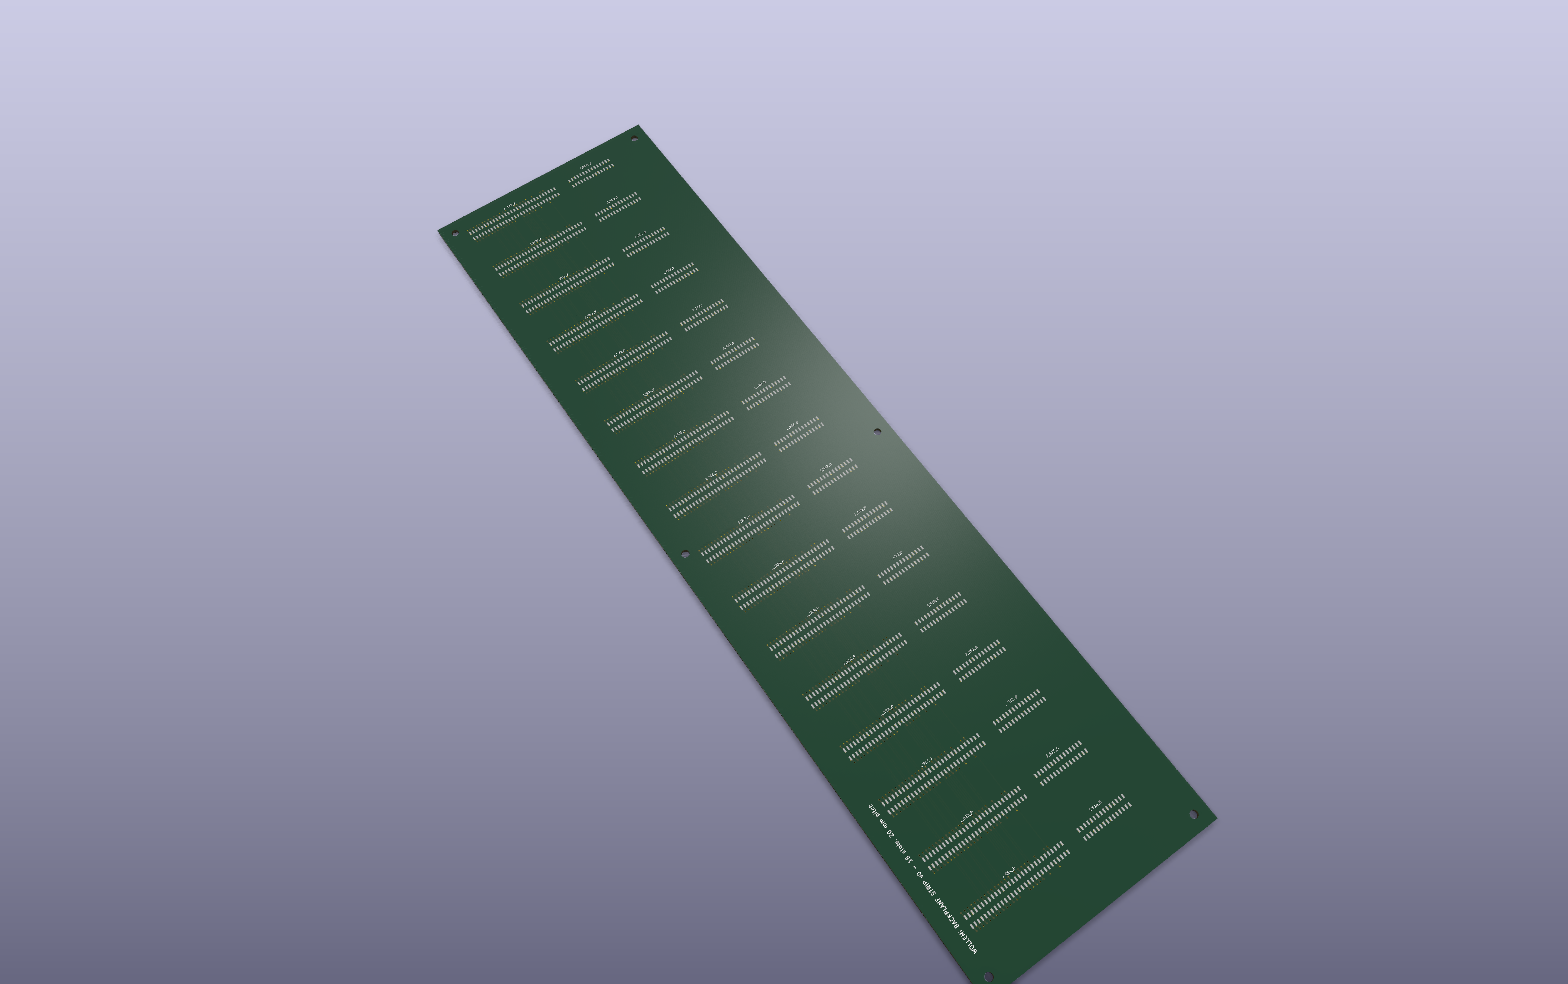
Uzay aracı bir kart kafesi olarak inşa edilmiştir: aynı 100×100 mm'lik kartlar pasif bir arka plana kayar, her enstrüman/alt sistem grubu için bir sütun bulunur. Aşağıdaki her kart repodaki gerçek bir KiCad dosyasıdır ( electronics/kicad/), DRC-temiz, aynıdan üretildi card_pinout.toml bağlayıcı tanımı arayüz belgesi şuradan oluşturulur -- Bunlar kat planlarıdır (bileşen yerleşimi uyumlu olduğu kanıtlanmıştır), henüz yönlendirilmiş şemalar değildir.

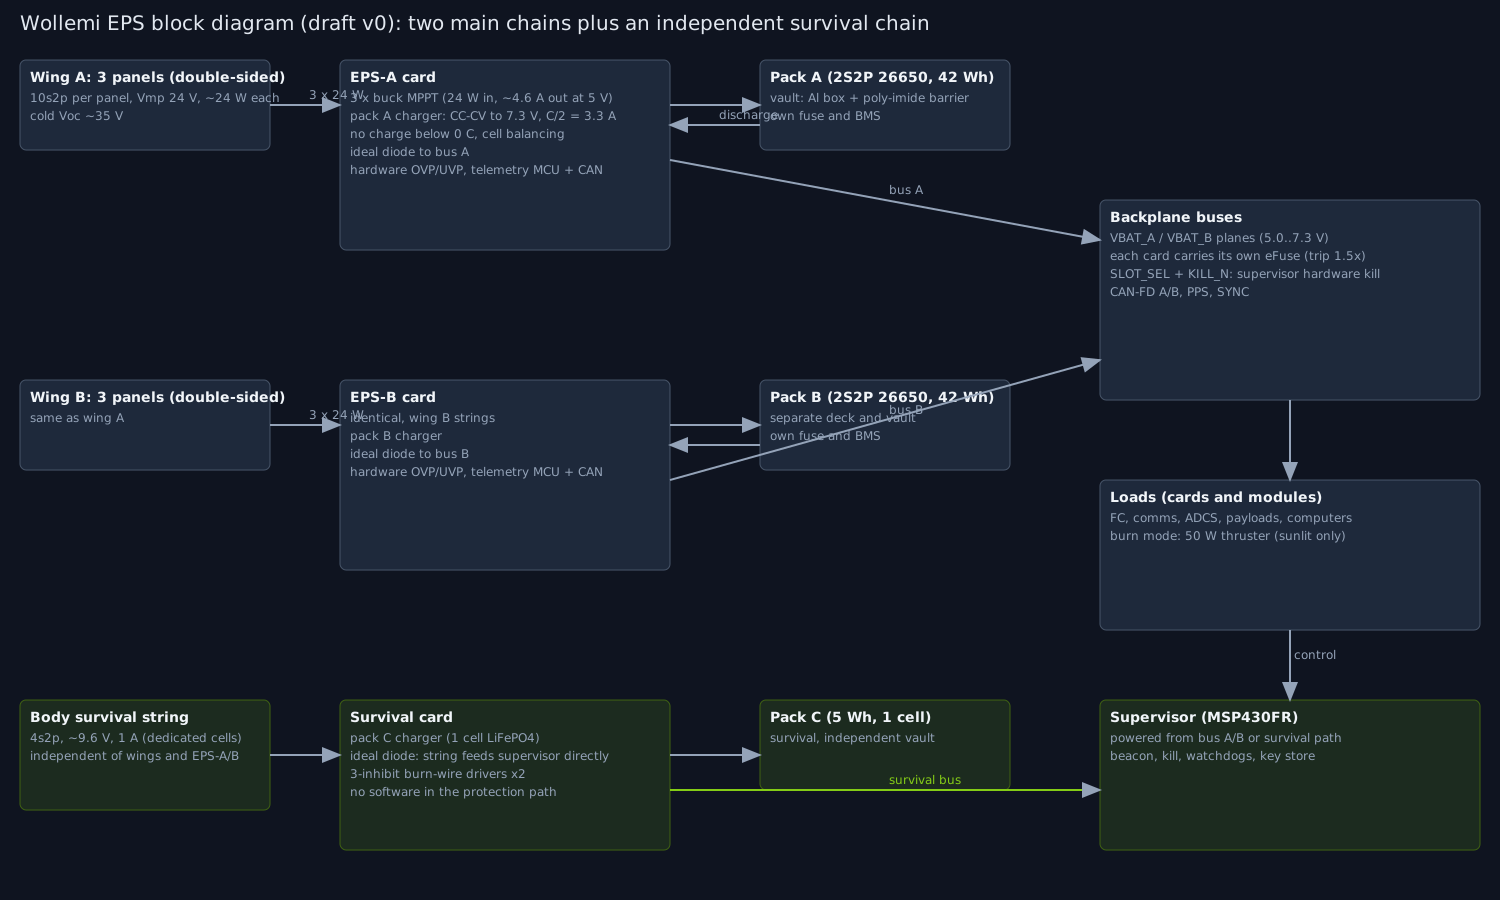
Wollemi EPS blok diyagramı: iki ana güç zinciri artı bağımsız bir hayatta kalma zinciri
EPS blok diyagramı -- A/B zincirleri artı bağımsız hayatta kalma zinciri

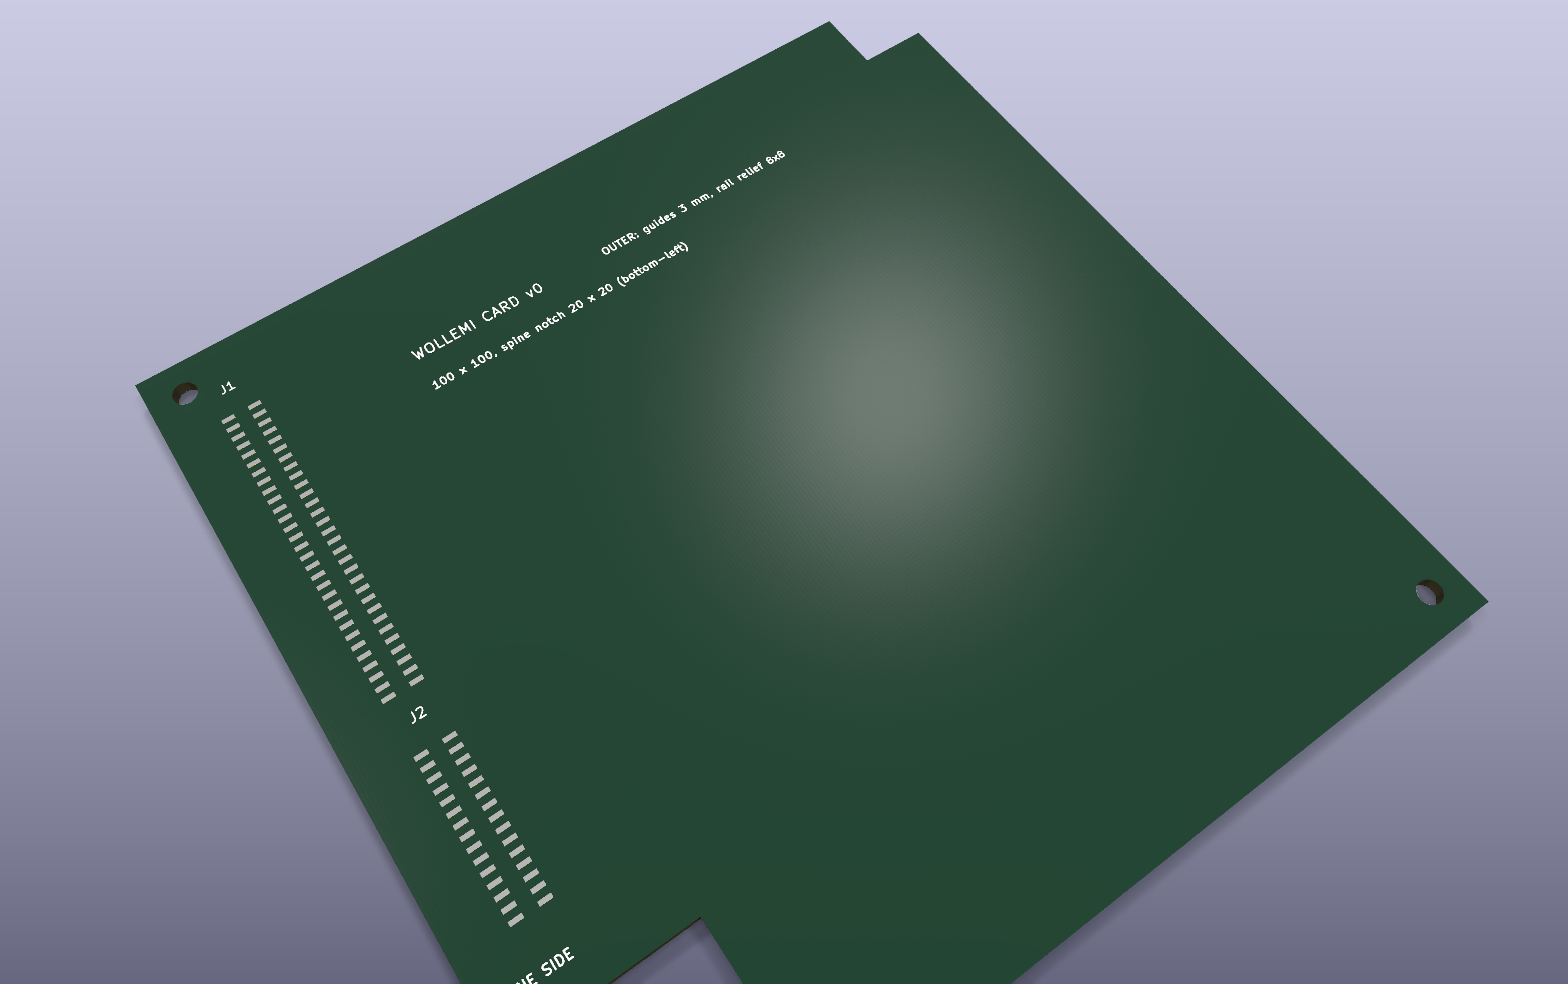
Her kart bir konektör çifti paylaşır: WL-P (2×30, güç ve kontrol -- çift batarya-bus rayları, yedekli CAN-FD, PPS/SENK zamanlaması, bir donanım KILL_N süpervizörün yolda yazılım olmadan ve herhangi bir kartın çıkarılmadan yeniden programlanabilmesi için bir SWD başlığı ile iddia edebileceği) ve WL-D (2×15, Ethernet/yüksek hızlı hatlar, yalnızca veri düzlemi kartlarında bulunur). Konnektör aralığı kasıtlı olarak 1,27 mm'dir -- daha önceki 0,8 mm aralık, güç zincirleri birbirini engellemeden arka planda yönlendirilemezdi.

EPS-A/EPS-B kart kat planının 3D render'ı, sadece bileşen yerleşimi
EPS-A / EPS-B kartı -- fonksiyon bloğu kat planı
Bağımsız hayatta kalma kartı kat planının 3D render'ı
Hayatta Kalma kartı -- bağımsız paket-C şarj cihazı ve yanma teli sürücüleri
WL-P ve WL-D konnektörlü boş 100x100 milimetre kart şablonunun 3D render'ı
Kart şablonu -- her sütun kartı buradan başlar
On beş kart yuvalı pasif arka plaka şeridinin 3D render'ı
Arka panel şeridi -- 15 kart yuvası, zincir başına pasif WL-P/WL-D yönlendirme

Alt sistemler

Her alt sistem, kontrollerin karşılaştırıldığı aynı yapılandırma dosyalarından üretildiği için, bir tasarım değişikliği ve onun dokümantasyonu asla sessizce birbirinden ayrılamaz.

Alt sistemMimarlık
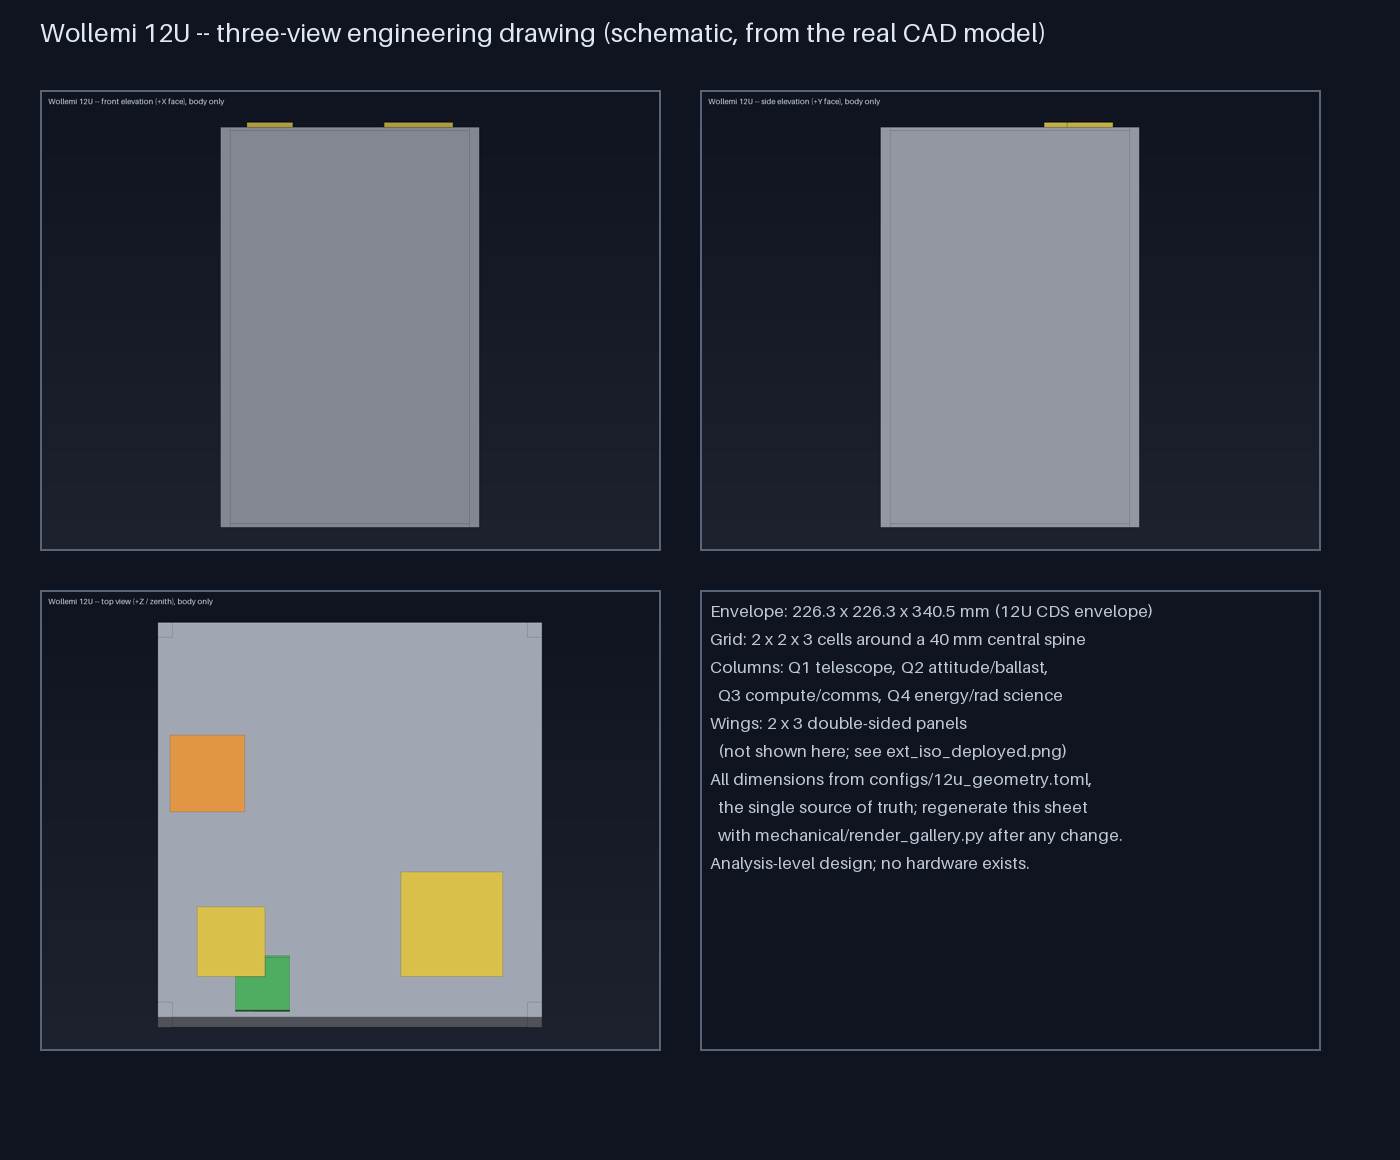
Yapı2×2×3 hücre ızgarasında (226,3×226,3×340,5 mm dış boyut) 40 mm merkezi bir omurga etrafına inşa edilmiş bir alüminyum çerçeve. Uzay aracındaki her kart, 20×20 mm bir omurga çıkıntısı ve 8 mm bir ray çıkıntısı ile bir 100×100 mm dış hat paylaşır -- bu format, standart 90/100 mm kartların omurgayı geçmemesi nedeniyle bu proje için icat edilmiştir. Kanat yığını başına altı sabitleme direği, sadece köşeleri değil, depolanmış ilk modu yaklaşık 137 Hz'e iter; daha önceki sadece köşeler analizi yalnızca 99 Hz bulmuştu.
Güçİki bağımsız MPPT/batarya zinciri (A, B) artı kendi özel gövdeye monte edilmiş güneş dizisi ile tamamen bağımsız bir hayatta kalma zinciri (C); kart başına eFuse ve bir donanım KILL_N koruma yolunda hiçbir yazılım olmadan satır.
TermalTamamen pasif. Analiz, uzay aracının sıcak yerine soğuk çalıştığını buldu -- gerçek mücadele -27 °C tutulma durumu ve -40 °C güvenli mod durumu olup, bu durum yüzeyin yaklaşık yarısının güneş hücreleri ile özel MLI/düşük-e yamaları arasında bölünmesiyle engellenmektedir. Teleskop sütunu kendi düşük-α/düşük-ε kaplamasına ve 8 W termostatik ısıtıcıya (14-17 °C ayar noktası) sahiptir; batarya bölmesi izole edilmiştir (0,1 W/K) ve 6 W'lık bir ısıtıcı ile, hayatta kalma dizisi ise kendi 2 W'lık ısıtıcısına sahiptir, böylece asla -20 °C'nin altına düşmez.
Tutum ve itkiÜç reaksiyon tekerleği (her biri 30 mN·m·s), manyetotorqueler ve bir yıldız izleyici (5 yay saniye, ~17 m yer hatası) tork ve momentumda 3x+ marj ile yaklaşık 120 saniyede 90° bir sapma gerçekleştirir. Özgül itki için itki elektrikli (iyot ızgaralı-iyon/Hall sınıfı) olup, su direnç jetinden farklıdır: 0,5 kg iyot, 0,8 kg suyun ~45 m/s'sine karşı ~570 m/s sağlar -- bu, 50 yıllık sürüklenme telafisi, çarpışma önleme ve bir tanktan kontrollü yörünge düşüşü için yeterlidir. İtki motoru, kütle merkezinin içinden birkaç derece eğimli olarak merkez çizgisinde yer alır; daha önceki bir sütun içi yerleştirme, yedi dakikada bir tekerleği doyuracak kadar eksen dışı tork üretti. Sürükleme yelkeni pasif yedektir.
HesaplaAlt kısımda kasten aşırı sağlanan beş katmanlı bir hiyerarşi: uzun süreli uzay hava durumu biliminin, Linux tarafının arızalanması beklenenden çok sonra bile çalışmaya devam etmesi gerektiği için bir MSP430FR süpervizörü ve çift sıcak yedekli STM32H7 uçuş kontrolörleri tam 50 yıllık görev için derecelendirilmiştir. Bunların üzerinde, 10-15 yıllık tasarım ömrüne sahip bir Raspberry Pi CM5 (sürekli açık) ve bir NVIDIA Jetson Orin Nano (görüntüleme, ağır hesaplama) bulunmaktadır. Kütle bellek birimi, 6+2 silme kodlaması, BLAKE2 özetleme ve periyodik temizleme ile 8×128 GB tutar.
Veri ve iletişim27 CCSDS mesaj tipi, her telekomut Ed25519 ile sayaç ve geçerlilik penceresi ile imzalanmıştır (bağlantının kendisi amatör bant kuralları gereği şifrelenmemiştir). Kontrol düzlemi yedeklilik için çift CAN-FD (1 Mbps/5 Mbps) kullanır; gigabit Ethernet düzlemi yük verisini taşır. İndirme, UHF/LoRa bakım verisi (~0,5 MB/gün) artı adaptif bir S-bant bilim bağlantısıdır (250 kbps-2 Mbps) -- yalnızca Pamukkale referans istasyonundan yaklaşık 28 dakika temas ve 3-4 geçiş boyunca ~134 MB/gün.
Yük26 enstrüman ömürlerine göre net bir şekilde ayrılmıştır. Uzun süreli uzay hava durumu/jeofizik bilim (üç eksenli manyetometre, toplam güneş radyasyonu radiometresi, radyasyon dozimetresi, 16 elektron/16 proton parçacık spektrometresi, bir X-ışını/UV monitörü, bir CsI+SiPM gama ışını patlaması dedektörü, bir çip ölçekli atomik saat) doğrudan uçuş kontrolörleri tarafından, asla Linux düğümleri tarafından alınır. Görüntüleme -- yaklaşık 5 m yer örnekleme mesafesinde 85 mm Cassegrain teleskop, aynı optikleri paylaşan ~50 bantlı hiperspektral kanal, bir termal-IR mikrobolometre ve geniş alanlı yıldız/bağlam kamerası -- Pi/Jetson tarafında çalışır. Yukarıdaki her enstrüman numarası, şimdiye kadar yalnızca analizle doğrulanmış bir tasarım hedefidir, inşa edilmiş ve test edilmiş bir enstrümanla değil.
Zemin ve operasyonlarİki yayınlanmış yer segmenti katmanı: beacon'ı almak için herkesin yapabileceği 30-80 UHF/LoRa dinleyicisi ve tam downlink için yaklaşık 2.200-4.500 dolarlık S-bandı bilim istasyonu (1.2 m anten, SPID BIG-RAS rotator). Tüm 27 protokol mesajı zaten derlenmiş, doğrulanmış bir Kaitai Struct çözücüsüne sahip ve herhangi bir istasyonun bu depoya dokunmadan telemetriyi çözebilmesi için SatNOGS DB/Çözücü entegrasyonu planlanmıştır. İkinci bir çapa yer istasyonu önerilmiş ancak henüz düzenlenmemiştir ve frekans koordinasyonu/lisanslama başlamamıştır.

Elli yıl, çoğu uydu operatöründen daha uzun bir süredir. Süpervizör ve işaretçi, bu kodu yazan herkes gittikten çok sonra bile sinyal vermeye devam edecek şekilde inşa edilmiştir.

Durum

Tasarım analiz seviyesinde tamamlanmıştır. Aşağıdakilerin hepsi otomatik olarak kontrol edilir. python tools/check_all.py her değişiklikte -- burada hiçbir şey tek seferlik bir iddia değildir.

23/23
otomatik kontrollerin geçmesi
47
gereksinimler izlendi
29
planlanmış fiziksel testler
~26
bilim aletleri

Analiz düzeyinde tamamlandı

  • Gereksinimler, mimarlık, girişim kontrolü ile parametrik CAD
  • Güç, termal, tutum, yörünge ve yapısal analizler
  • C, Python ve Kaitai Struct uygulamalarıyla tam komut/telemetri protokolü (27 mesaj)
  • 84 birim kontrolü ile yazılım çekirdeği (kimlik doğrulama, mod yöneticisi, hata tespiti, OTA)
  • Elektronik arayüzü: KiCad kart ve arka panel şablonları, EPS/hayatta kalma kartı kat planları, DRC temiz
  • FMEA, doğrulama matrisi, test planı, operasyon konsepti, maliyet ve zaman çizelgesi modeli

Hala açık

  • Donanım yok: satıcı verileri, gerçek şemalar, prototipler ve fiziksel testler hepsi ileride
  • Lans fırsatı, kayıtlı operatör ve frekans koordinasyonu henüz düzenlenmedi
  • Kanat menteşe/yayılma mekanizması henüz tasarlanmadı (bu sitenin yayılma GIF'i yalnızca örnektir)
  • Çift taraflı güneş panellerinin ticari bir örneği bulunmamaktadır -- özel bir parça
  • Hedef seçimi hala açık: uçuş görevi, uçuş kalitesinde referans tasarım veya önce bir FlatSat/balon öncüsü
Bunu açıkça okuyun: Bu sayfadaki her sayı, bir ölçüm değil, bir simülasyon veya elle hesaplama ile yapılmış bir mühendislik tahminidir. Wollemi'nin hiçbir parçası inşa edilmemiştir ve burada hiçbir şey uçuşa elverişli değildir.